नेमा 23/24 स्टेपर मोटर के लिए ग्रहीय रिडक्टर चयन मार्गदर्शिका : सीट मिलान से लेकर पैरामीटर चयन तक
जो लोग उपकरणों का चयन करते हैं, उनके पास यह अनुभव होता है: ग्रहीय रिड्यूसर के मापदंडों का संकेतन घना होता है, लेकिन जब वास्तव में इस उत्पाद की आवश्यकता होती है, तो समस्या मापदंडों की अनिश्चितता की नहीं होती, बल्कि इसके स्थापना न हो पाने की होती है, टॉर्क और सटीकता पर्याप्त नहीं होती है।
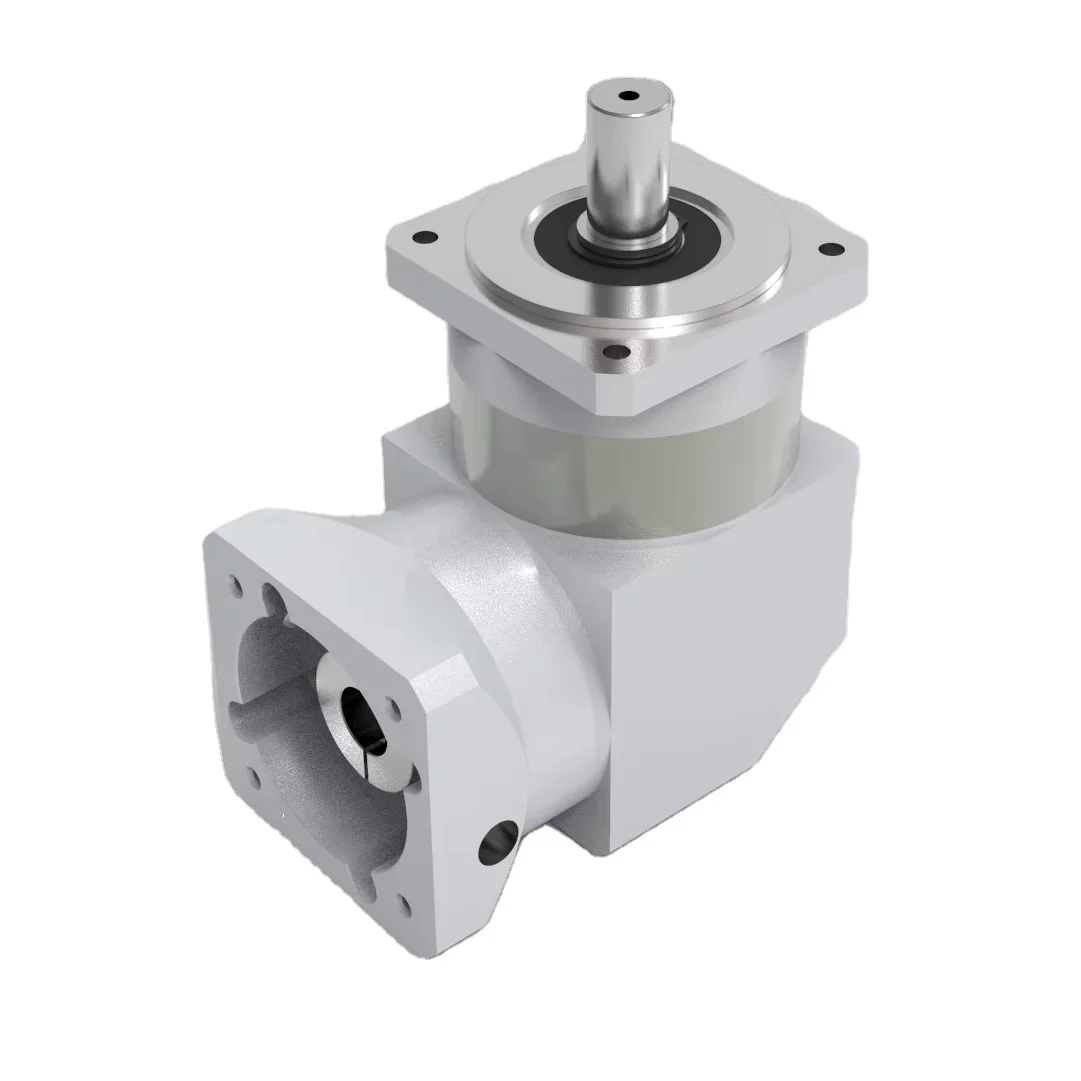
आज हम चार चरणों में चयन का मूल्यांकन करते हैं, जो उस परिदृश्य के लिए है जहाँ NEMA 23 और NEMA 24 स्टेपर मोटरों को ६० मिमी फ्लैंज वाले ग्रहीय रिड्यूसर के साथ संयोजित किया जाता है: फ्लैंज, अनुपात कमी, टॉर्क और कोणीय खाली स्थान .
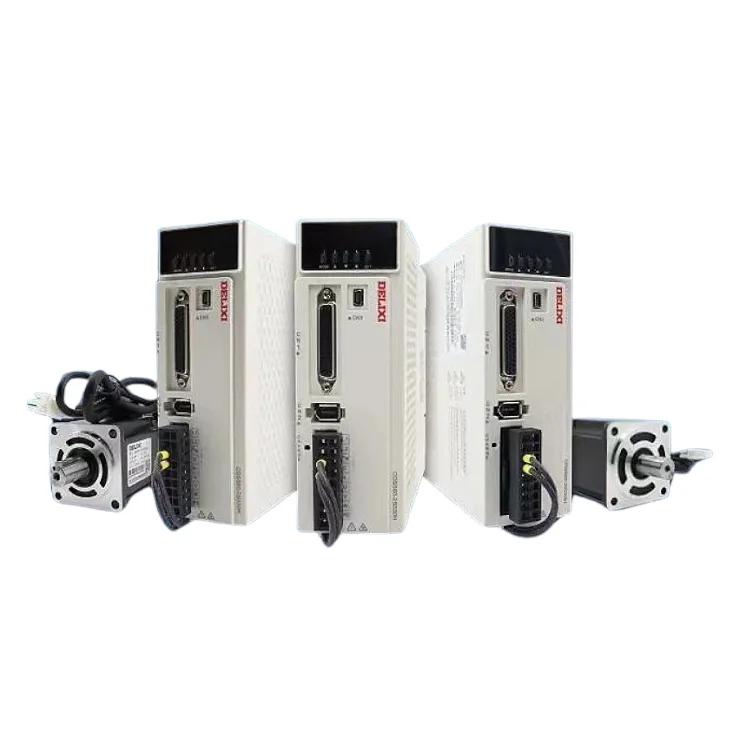
यह सबसे मूलभूत चरण है, जो गलत होने की संभावना सबसे अधिक होती है। NEMA 23 और NEMA 24 स्टेपर मोटरों के माउंटिंग फ्लैंज के आयाम ५६ × ५६ मिमी होते हैं (यह उद्योग का मानक है), जबकि हमारे ६० मिमी श्रृंखला के रिड्यूसर में, इनपुट फ्लैंज का आकार ६० × ६० मिमी है, और प्लग से माउंटिंग होल की दूरी ५६ मिमी फ्लैंज वाले मोटर के साथ पूर्णतः मेल खाती है।
नेमा २३ और नेमा २४ स्टेपर मोटर्स, जिन्हें सीधे स्थापित किया गया है, के लिए ट्रांसफर प्लेट्स की आवश्यकता नहीं होती है।
हालाँकि, एक बात का ध्यान रखना आवश्यक है: विभिन्न ब्रांडों के मोटरों के शाफ्ट व्यास अलग-अलग होते हैं; नेमा २३ के सामान्य शाफ्ट व्यास ६.३५ मिमी और ८ मिमी हैं, जबकि नेमा २४ के सामान्य शाफ्ट व्यास इनके समान ही होते हैं। अतः चयन करते समय मोटर शाफ्ट व्यास के कमी पर ध्यान देना आवश्यक है—उदाहरण के लिए, यदि रिड्यूसर का मानक इनपुट शाफ्ट व्यास ८ मिमी है, लेकिन आपका मोटर शाफ्ट ६.३५ मिमी का है, तो आपको एक स्लीव जोड़ने की आवश्यकता होगी, जो प्रदर्शन को प्रभावित नहीं करेगी।
कई लोग यह जांचने से पहले कि आउटपुट गति पर्याप्त है, धीमी करने का अनुपात निर्धारित करने के आदी होते हैं। यह एक गलती है। सही तरीका यह है कि पहले उपकरण द्वारा आवश्यक अंतिम गति निर्धारित की जाए, और फिर मोटर की गति को उससे विभाजित करके धीमी करने का अनुपात प्राप्त किया जाए।
सूत्र:
धीमी करने का अनुपात = मोटर की सामान्य गति ÷ आवश्यक आउटपुट गति
उदाहरण के लिए: आपके स्टेपर मोटर की सामान्य गति १००० आरपीएम है, और उपकरण को लगभग १०० आरपीएम की अंतिम गति की आवश्यकता है, इसलिए धीमी करने का अनुपात १०:१ है। यदि २०:१ चुना जाता है, तो आउटपुट गति ५० आरपीएम तक कम हो जाती है; बलाघूर्ण उच्च होता है, लेकिन गति को बनाए रखना संभव नहीं होता।
सामान्य धीमी करने के अनुपात की सीमा: हमारी ६० मिमी श्रृंखला ३:१ से १००:१ तक कई स्तरों के धीमी करने के अनुपात के विकल्प प्रदान करती है, जो अधिकांश स्वचालित परिदृश्यों को कवर करती है।
चयन सुझाव: पहले गति की आवश्यकताओं को पूरा किया जाता है, फिर टॉर्क की जाँच की जाती है। यदि गति पर्याप्त नहीं है, तो चाहे टॉर्क कितना भी बड़ा क्यों न हो, वह बेकार है।
टॉर्क की जाँच मॉडल चयन के दौरान सबसे आसान स्थान है जहाँ गलती हो सकती है। कई लोग केवल स्थिर अवस्था में संचालन टॉर्क की गणना करते हैं, और प्रारंभ/रोकने के भार तथा झटके की उपेक्षा कर देते हैं।
जाँच सूत्र:
आवश्यक निर्गत टॉर्क = मोटर का अधिकतम टॉर्क × गति अनुपात × दक्षता × कार्य परिस्थितियों का गुणांक
गणना के बाद, एक ऐसा मॉडल चुनें जिसका नाममात्र निर्गत टॉर्क इस मान से अधिक हो तथा कुछ सुरक्षा भाग भी रखा जाए; अन्यथा गियर का क्षरण और तापमान में वृद्धि होगी, जिससे उपकरण का जीवनकाल प्रभावित होगा।
कुछ प्रमुख पैरामीटरों के बारे में कहा गया है:
मोटर का अधिकतम टॉर्क: अधिकतम उपयोग किया गया पैरामीटर, नाममात्र नहीं है। कम गति पर स्टेपर मोटर के टॉर्क विशेषताएँ सर्वो मोटर के समान नहीं होती हैं; आपको अपने मोटर के टॉर्क-आवृत्ति वक्र को समझना चाहिए।
दक्षता: हमारे द्वारा मापी गई 60 मिमी श्रृंखला की एकल-चरण दक्षता 97% है, और बहु-चरण दक्षता 94% है।
कार्य स्थिति गुणांक : स्थिर संचालन (परिवहन लाइनें आदि) के लिए 1,2 से 1,5, आघात भार के लिए 1,5 से 2,0, और बार-बार शुरू और रोक के साथ भारी भार वाले परिदृश्य के लिए 2,5 से अधिक।
पैरामीटर j कोणीय खाली स्थान (गियर खाली स्थान ) यह अत्यधिक ध्यान आकर्षित करने के लिए आसान है या पूरी तरह से अनदेखा किया जा सकता है। सही मूल्यांकन का तरीका गति की दिशा पर निर्भर करता है।
एकदिशिक कार्यप्रणाली (परिवहन रेखा और एम वह घूर्णन वाला भाग हमेशा एक ही दिशा में घूमता है, का ): कोणीय खाली स्थान का प्रभाव बहुत कम होता है, और ≤20 आर्कमिन पूरी तरह पर्याप्त है।
बार-बार धनात्मक उलटाव, स्थिति निर्धारण के लिए वैकल्पिक गति (रोबोट जोड़, घूर्णन प्लेट का अनुक्रमण, स्थिति निर्धारण प्लेटफॉर्म): पीठ की खाली जगह सीधे दोहराव स्थिति निर्धारण की सटीकता को प्रभावित करती है, और जितना अधिक आवश्यकता होगी, उतना ही बेहतर। हमारी ६० मिमी श्रृंखला ≤15 आर्कमिन, जो मध्यम सटीकता स्तर से संबंधित है और सामान्य स्वचालन के अधिकांश परिदृश्यों के लिए उपयुक्त है।
एक सामान्य ज्ञान: उच्च-सटीकता गति अवरोधकों ( ≤3~ 5 आर्कमिन) की लागत दोगुनी हो गई है, और स्थापना सटीकता तथा नियंत्रण प्रणाली के प्रति अधिक कठोर आवश्यकताएँ हैं। यदि इनका उपयोग उच्च-सटीकता यांत्रिक उपकरणों या रोबोटिक जोड़ों में नहीं किया जा रहा है, तो अत्यधिक बैकलैश की खोज करना आवश्यक नहीं है। ciones robóticas, no es necesario perseguir la brecha dorsal extrema.
विशिष्टता संकेतक
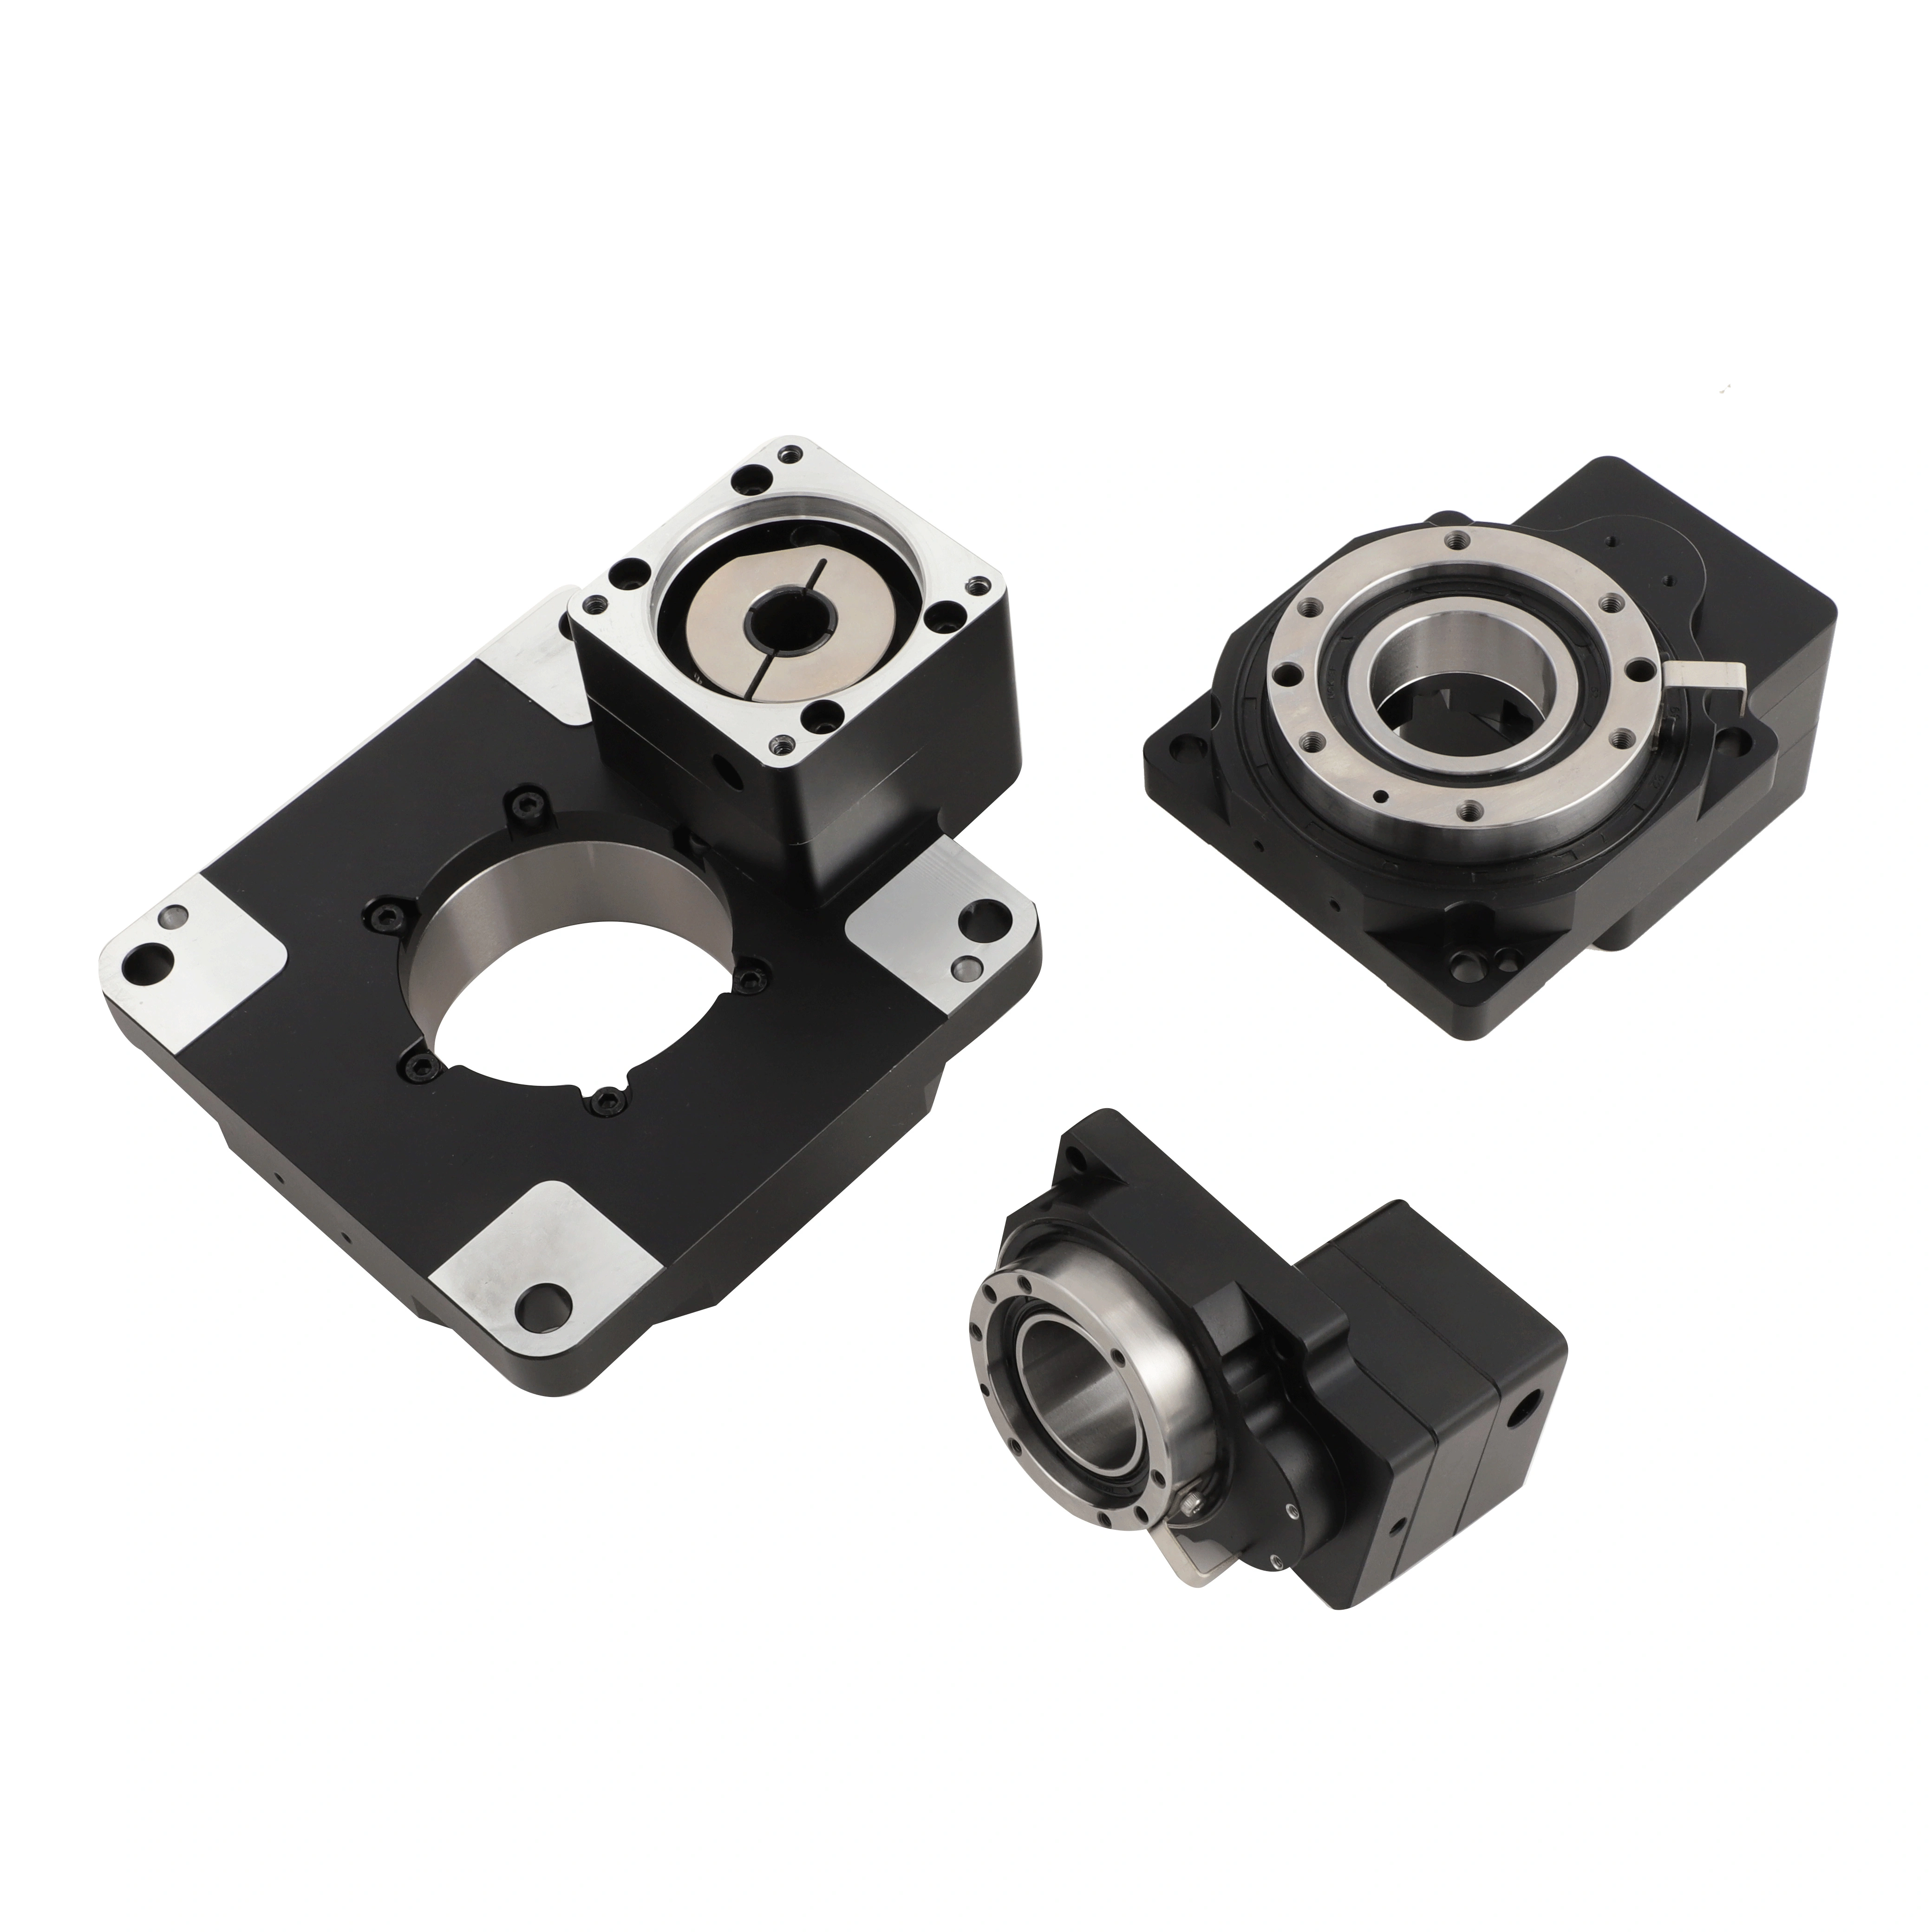
सारांश: मॉडल चयन के लिए चार चरण
सबसे पहले फ्लैंज: नेमा २३ / २४, ६० मिमी फ्लैंज सीधे स्थापित किया जाता है ताकि शाफ्ट के व्यास की पुष्टि की जा सके।
फिर डिसैलरेशन अनुपात निर्धारित करें: आवश्यक आउटपुट गति से पीछे की ओर धकेलें, सबसे पहले गति को संतुष्ट करें।
टॉर्क की जाँच: मोटर का अधिकतम टॉर्क × डिसैलरेशन अनुपात × ९४% दक्षता × कार्य स्थिति गुणांक का उपयोग किया जाता है, जिसमें एक सुरक्षा भाग शामिल है।
कोणीय खाली स्थान मांग के अनुसार चुना जाता है: एकल-दिशा संचालन ≤20 आर्कमिन पर्याप्त है, और उच्च सटीकता के स्तर पर विचार करने से पहले धनात्मक और ऋणात्मक घूर्णन अक्सर होते हैं।
चयन मूल रूप से एक विकल्प है; कोई सही पैरामीटर संयोजन नहीं है, केवल आपके उपकरण के लिए उपयुक्त संयोजन है।
यदि विशिष्ट मोटर मॉडलों या अनुप्रयोग परिदृश्यों के चयन में सहायता की आवश्यकता हो, तो मोटर पैरामीटर और लोड स्थितियाँ प्रदान की जा सकती हैं, और हम एक विस्तृत चयन गणना जारी करेंगे।
 गर्म समाचार
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Delixi New Energy Technology (hangzhou) Co., Ltd. द्वारा कॉपीराइट © 2025 - गोपनीयता नीति
 EN