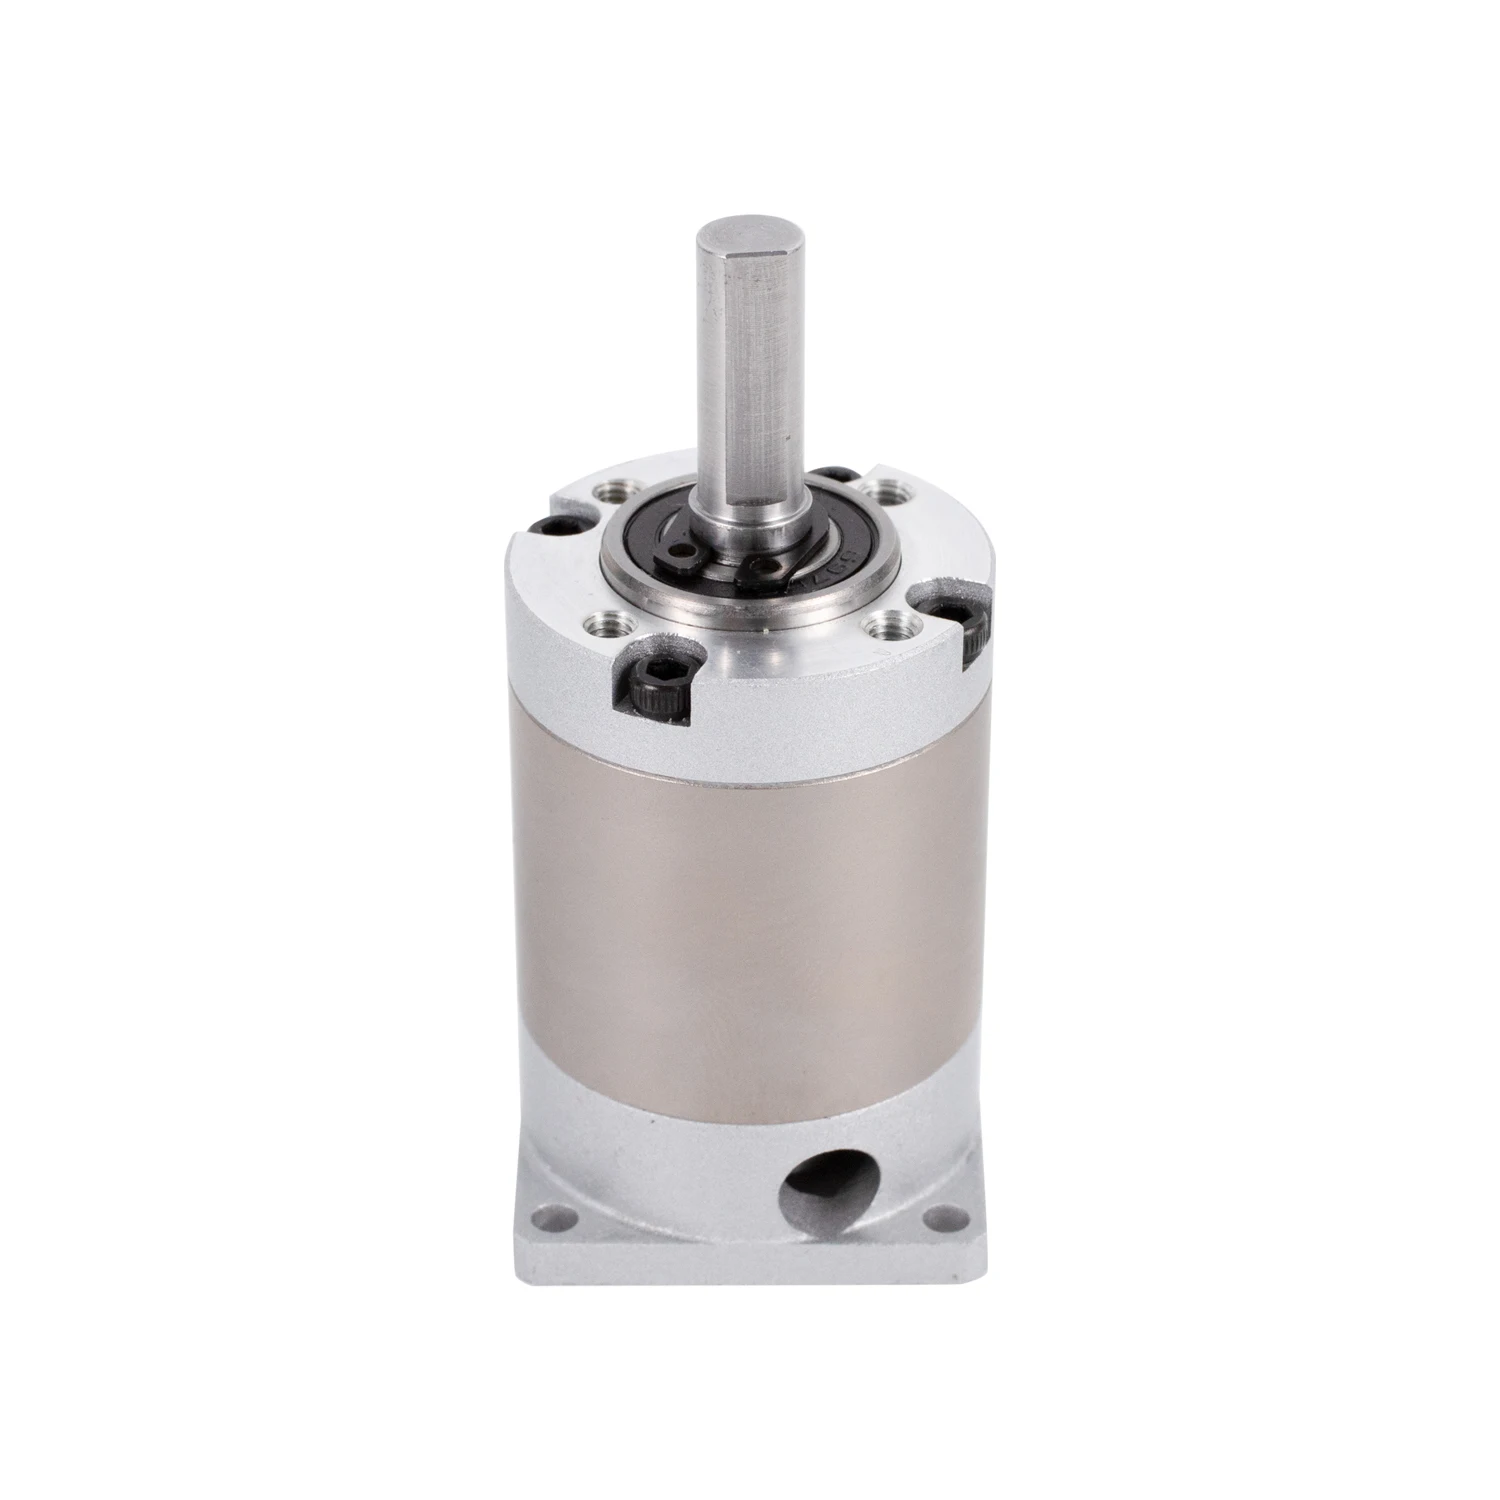
En los equipos automatizados, el reductor planetario desempeña un papel esencial al reducir la velocidad, aumentar el par, mejorar la precisión de posicionamiento y garantizar la compatibilidad con el sistema de servocontrol.
Antes de elegir un reductor, es necesario aclarar tres requisitos fundamentales:
1. Definir las necesidades esenciales del equipo: ¿se requiere una localización precisa (como etiquetado o división)? ¿Funcionamiento continuo a largo plazo (por ejemplo, en una línea de producción)?
2. Verificar los parámetros clave de funcionamiento: potencia del motor, velocidad del motor, velocidad de salida requerida por el equipo
3. Definir las restricciones de instalación y espacio: medir de antemano el espacio necesario para la instalación del reductor (longitud, anchura, altura), verificar el modo de instalación, así como el método de conexión del eje de salida.
Al seleccionar un reductor planetario, hay seis parámetros esenciales que deben considerarse :
1. Relación de reducción (base de la velocidad y del par)
La relación de reducción determina el factor de amplificación del par y de la velocidad de salida.
Fórmula de cálculo:
Relación de reducción = Velocidad del motor ÷ Velocidad de salida objetivo
Intervalos habituales:
3, 5, 7, 10, 15, 20, 25, 40, 50, 100
Una relación de transmisión demasiado baja provoca un par insuficiente, mientras que una relación demasiado alta afecta la respuesta dinámica.
2. Par de salida (determina la capacidad de carga)
El par de salida es uno de los criterios esenciales al seleccionar un reductor planetario .
Fórmula de cálculo teórica:
par de salida ≈ par del motor ×relación de reducción ×rendimiento de transmisión
Sin embargo, en aplicaciones prácticas, deben tenerse en cuenta los siguientes factores: cargas dinámicas durante el arranque y la parada; frecuencia de variación de velocidad (aceleración/desaceleración); duración de funcionamiento continuo; variaciones de carga; presencia de interrupciones súbitas o bloqueos.
3. Precisión de holgura (influye en la precisión de posicionamiento)
La holgura es un indicador importante para evaluar la precisión de los reductores planetarios.
Diferencias según la aplicación:
Sistemas de transporte: exigencia general
equipos de embalaje: exigencia media
Máquinas divisoras: exigencia elevada
Robots / control numérico: holgura reducida
equipos para semiconductores: exigencia de alta precisión
4. Adaptación de la inercia de carga
En un sistema servo, la adaptación de la inercia influye directamente en:
- La velocidad de respuesta
- La estabilidad de posicionamiento
- La frecuencia de alarma
Uno de los roles del reductor planetario es barra reducir la inercia equivalente de la carga y ’a mejorar la estabilidad del sistema .
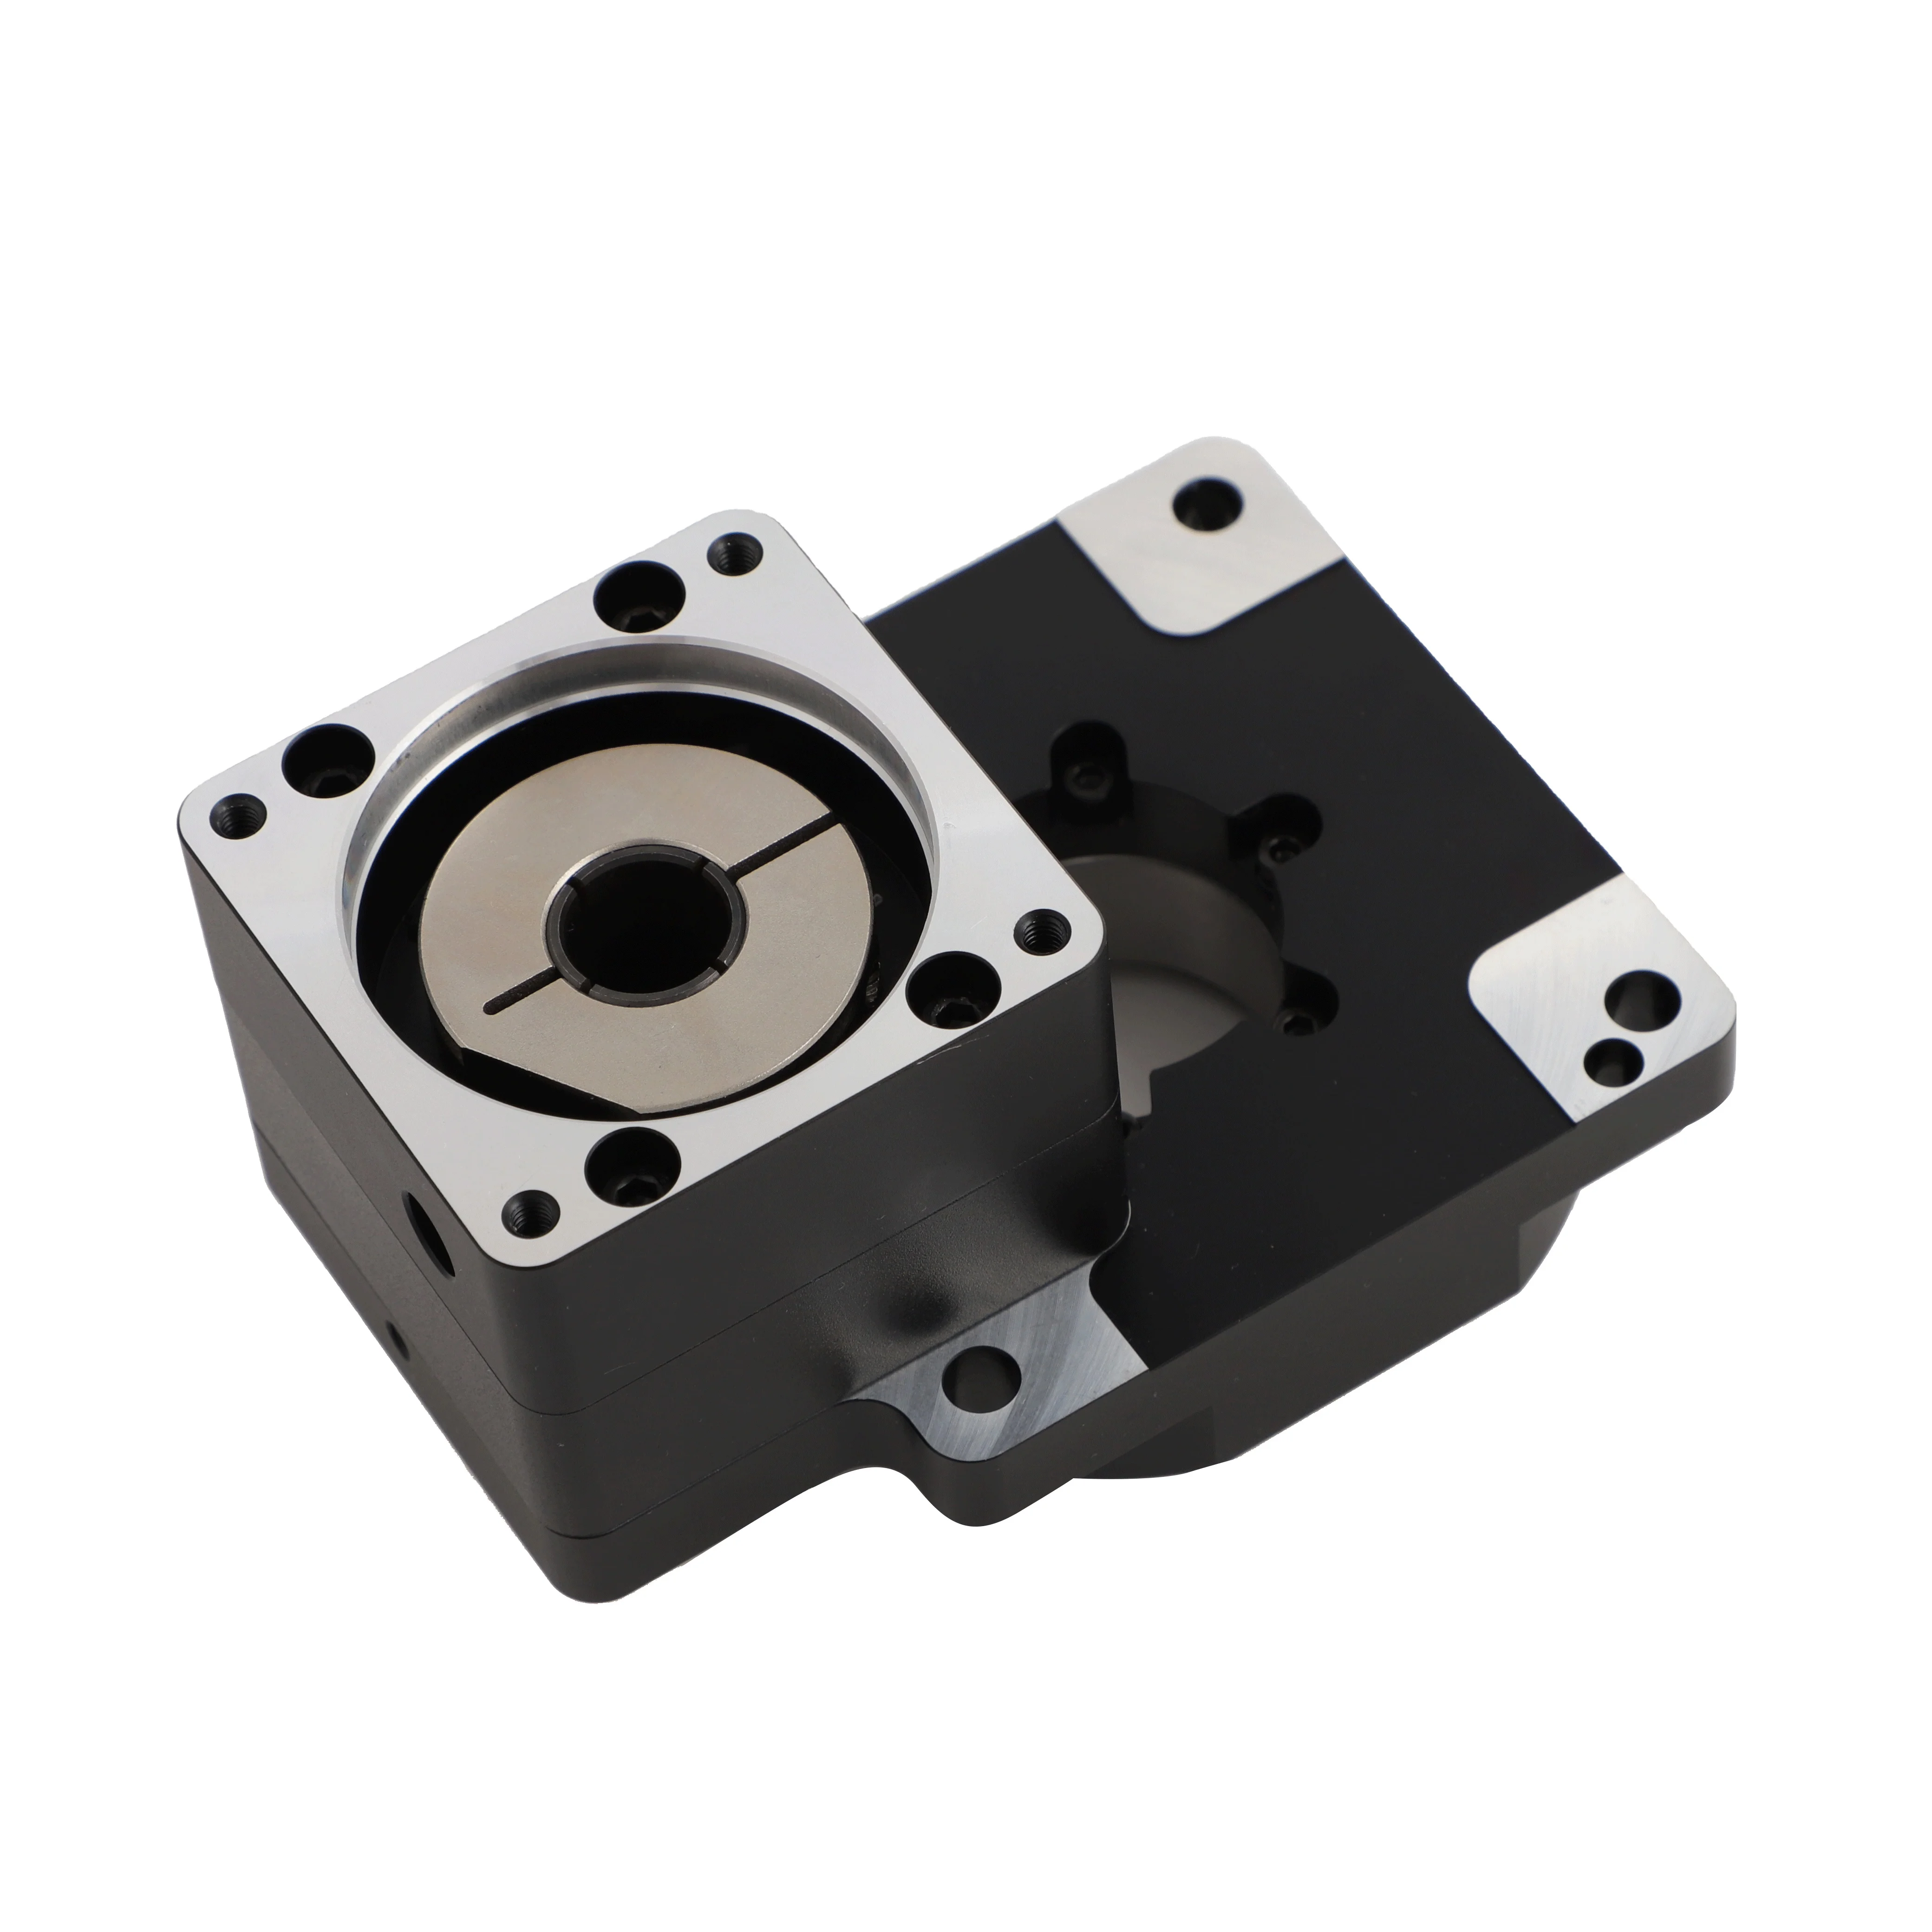
5. Tamaño de instalación y compatibilidad de las interfaces
Es esencial verificar:
- Dimensiones de la brida del motor
- Dimensiones del anillo de retención
- Diámetro y longitud del eje
- Especificaciones de las ranuras para chavetas
- Estructura de la salida
- Ubicaciones de los orificios de instalación
- Límites de espacio
Las diferencias entre motores de distintas marcas son importantes, por lo que no debe confiarse únicamente en la compatibilidad de potencia.
6. Fuerza radial y fuerza axial (factores de fiabilidad a largo plazo)
Cuando el extremo de salida está conectado a u no polea /unpiñón sincrónico /uno engranaje /uengranaje ,se generan cargas radiales o axiales adicionales.
Esto puede provocar:
- Una reducción de la vida útil de los rodamientos
- Un aumento del ruido
- Un riesgo de fuga de aceite
- Oscilaciones en el extremo de salida
Es esencial verificar cuidadosamente las condiciones de carga durante la selección.
Conceptos erróneos frecuentes sobre la selección d u reductor planetario
-Concepto erróneo 1: Centrarse únicamente en la potencia del motor
La potencia no determina el modelo del reductor.
-Concepto erróneo 2: Cuanto mayor sea la relación de reducción, c ’est mejor
Esto puede perjudicar el rendimiento en respuesta dinámica.
-Concepto erróneo 3: No considerar el par nominal
Es necesario tener en cuenta el par máximo y las condiciones operativas con impacto.
-Concepto erróneo 4: Ignorar las dimensiones de instalación
Esto hará imposible el ensamblaje.
Parámetros que deben proporcionarse para la selección estándar
Para garantizar una selección precisa, se recomienda proporcionar la siguiente información:
- Modelo y potencia del motor
- Velocidad nominal y par nominal
- Requisito de velocidad de salida
- Relación de reducción deseada
- Tipo y peso de la carga
- Frecuencia de arranque y parada
- Presencia o ausencia de cargas dinámicas
- Requisito de precisión del juego de retroalimentación
- Estructura de la salida
- Restricciones de espacio de instalación
- Duración de funcionamiento diario
El núcleo de la selección de un reductor planetario no es «elegir el modelo», sino realizar una coincidencia sistemática.
Una selección razonable puede mejorar la estabilidad y la vida útil del equipo, además de reducir la tasa de fallos y el costo de mantenimiento.
DXTL se centra en soluciones de transmisión precisa y puede ofrecer:
·Soporte para la selección de reductores planetarios
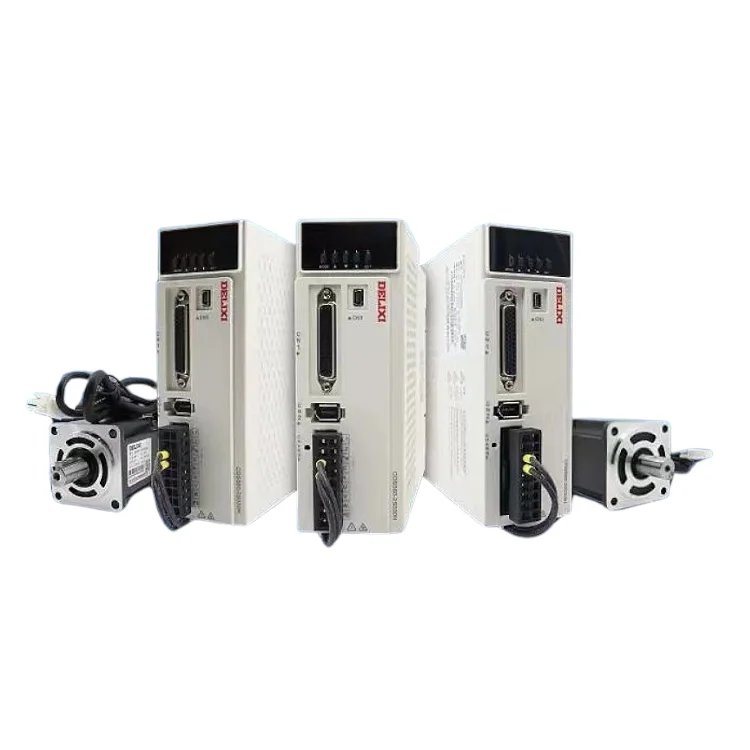
·Soluciones para la coincidencia de motores servo
·Cálculo del par y de la relación de reducción
·Recomendaciones sobre el nivel de holgura
·Verificación de las dimensiones de instalación
·Diseño de interfaces personalizadas no estándar
Ámbitos de aplicación:
Robots, equipos para baterías de litio, máquinas de embalaje, equipos digitales y diversas líneas de producción automatizadas.
 Noticias destacadas
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Derechos de autor © 2025 por Delixi New Energy Technology (hangzhou) Co., Ltd. - POLÍTICA DE PRIVACIDAD
 EN