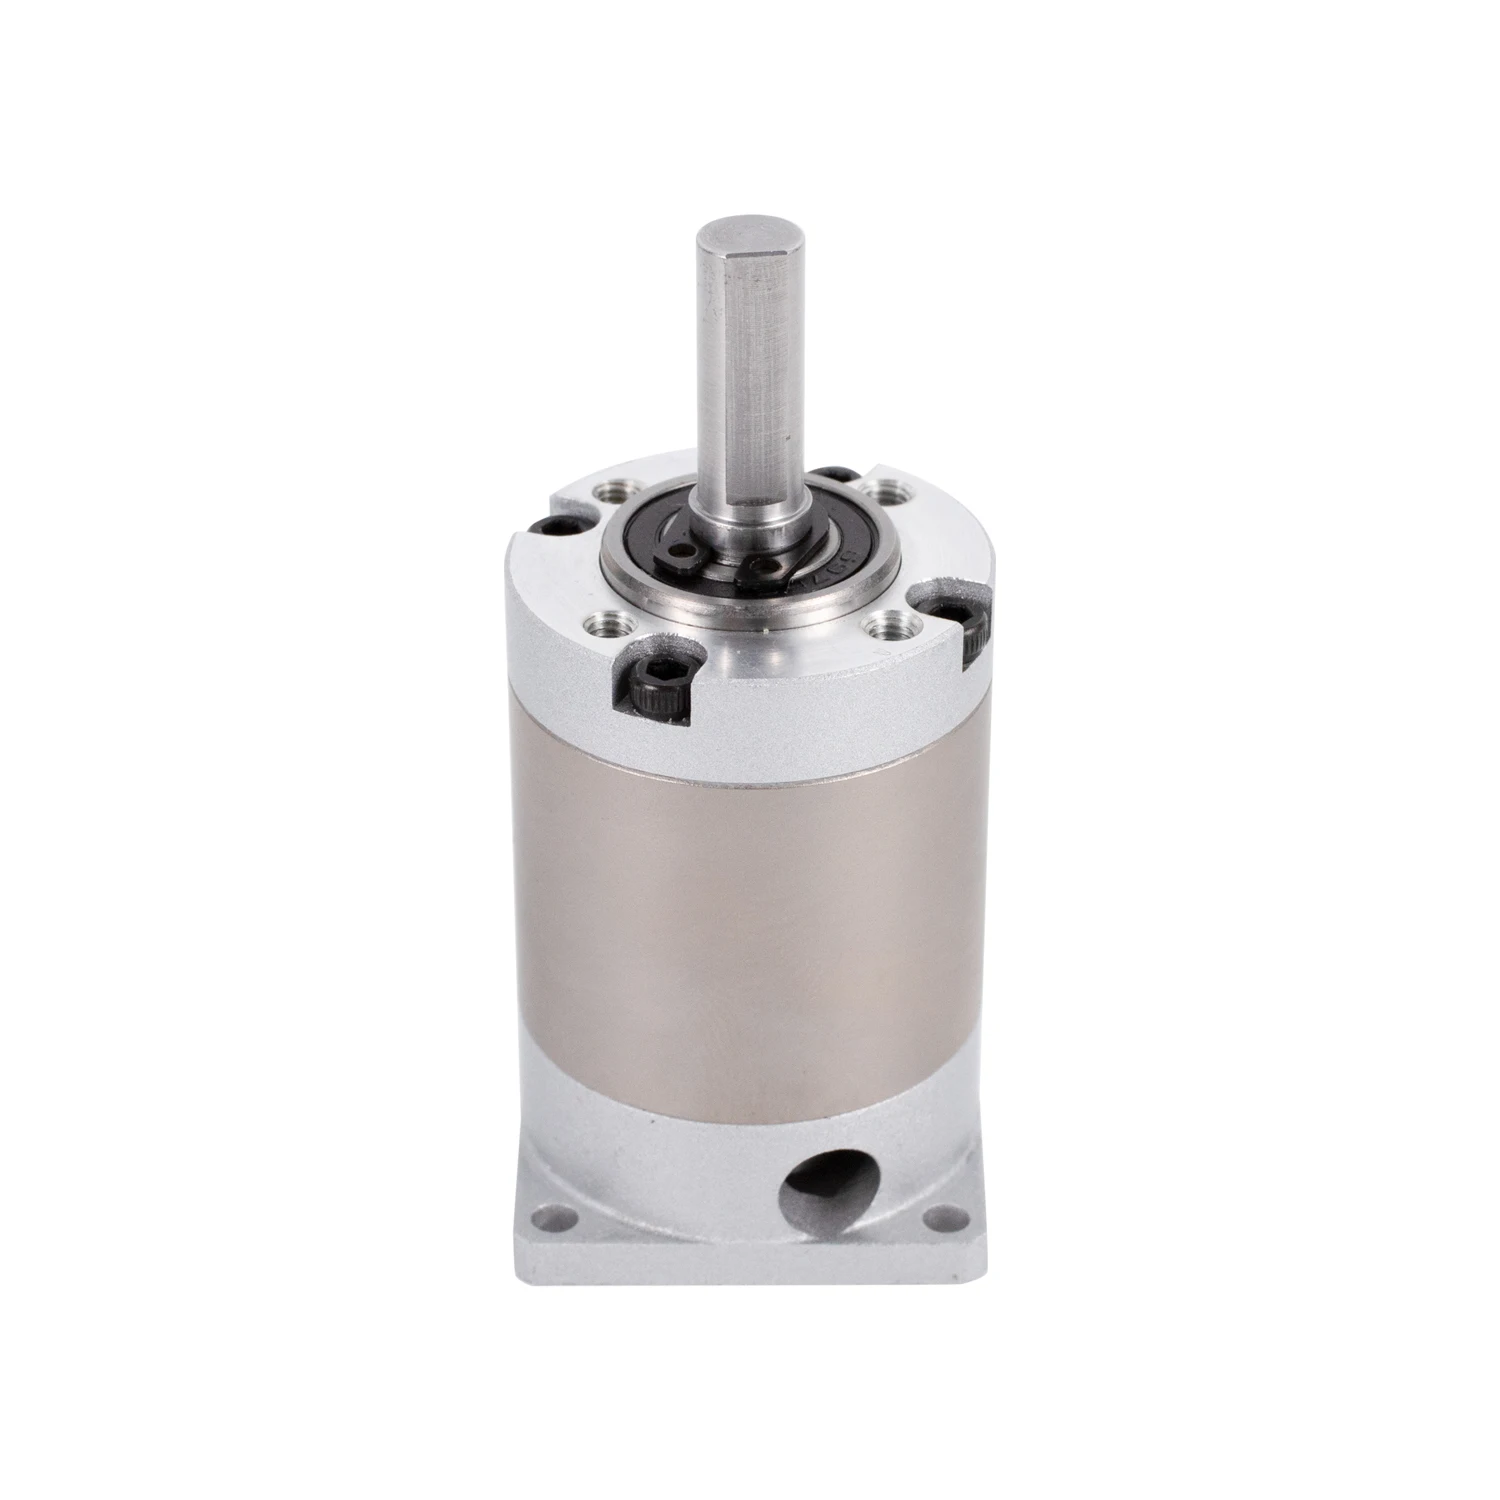
In automated equipment, the planetary gearbox plays an essential role by reducing speed, increasing torque, improving positioning accuracy, and ensuring compatibility with the servo control system.
Before selecting a planetary gearbox, it is necessary to clarify three fundamental prerequisites:
1. Define the equipment’s essential requirements: Is precise positioning required (e.g., labeling or cutting)? Is long-term continuous operation needed (e.g., on a production line)?
2. Verify key operating parameters: motor power, motor speed, and equipment-required output speed
3. Definire le limitazioni di installazione e di spazio: misurare in anticipo lo spazio necessario per l’installazione del riduttore (lunghezza, larghezza, altezza), verificare la modalità di installazione nonché il metodo di collegamento dell’albero di uscita.
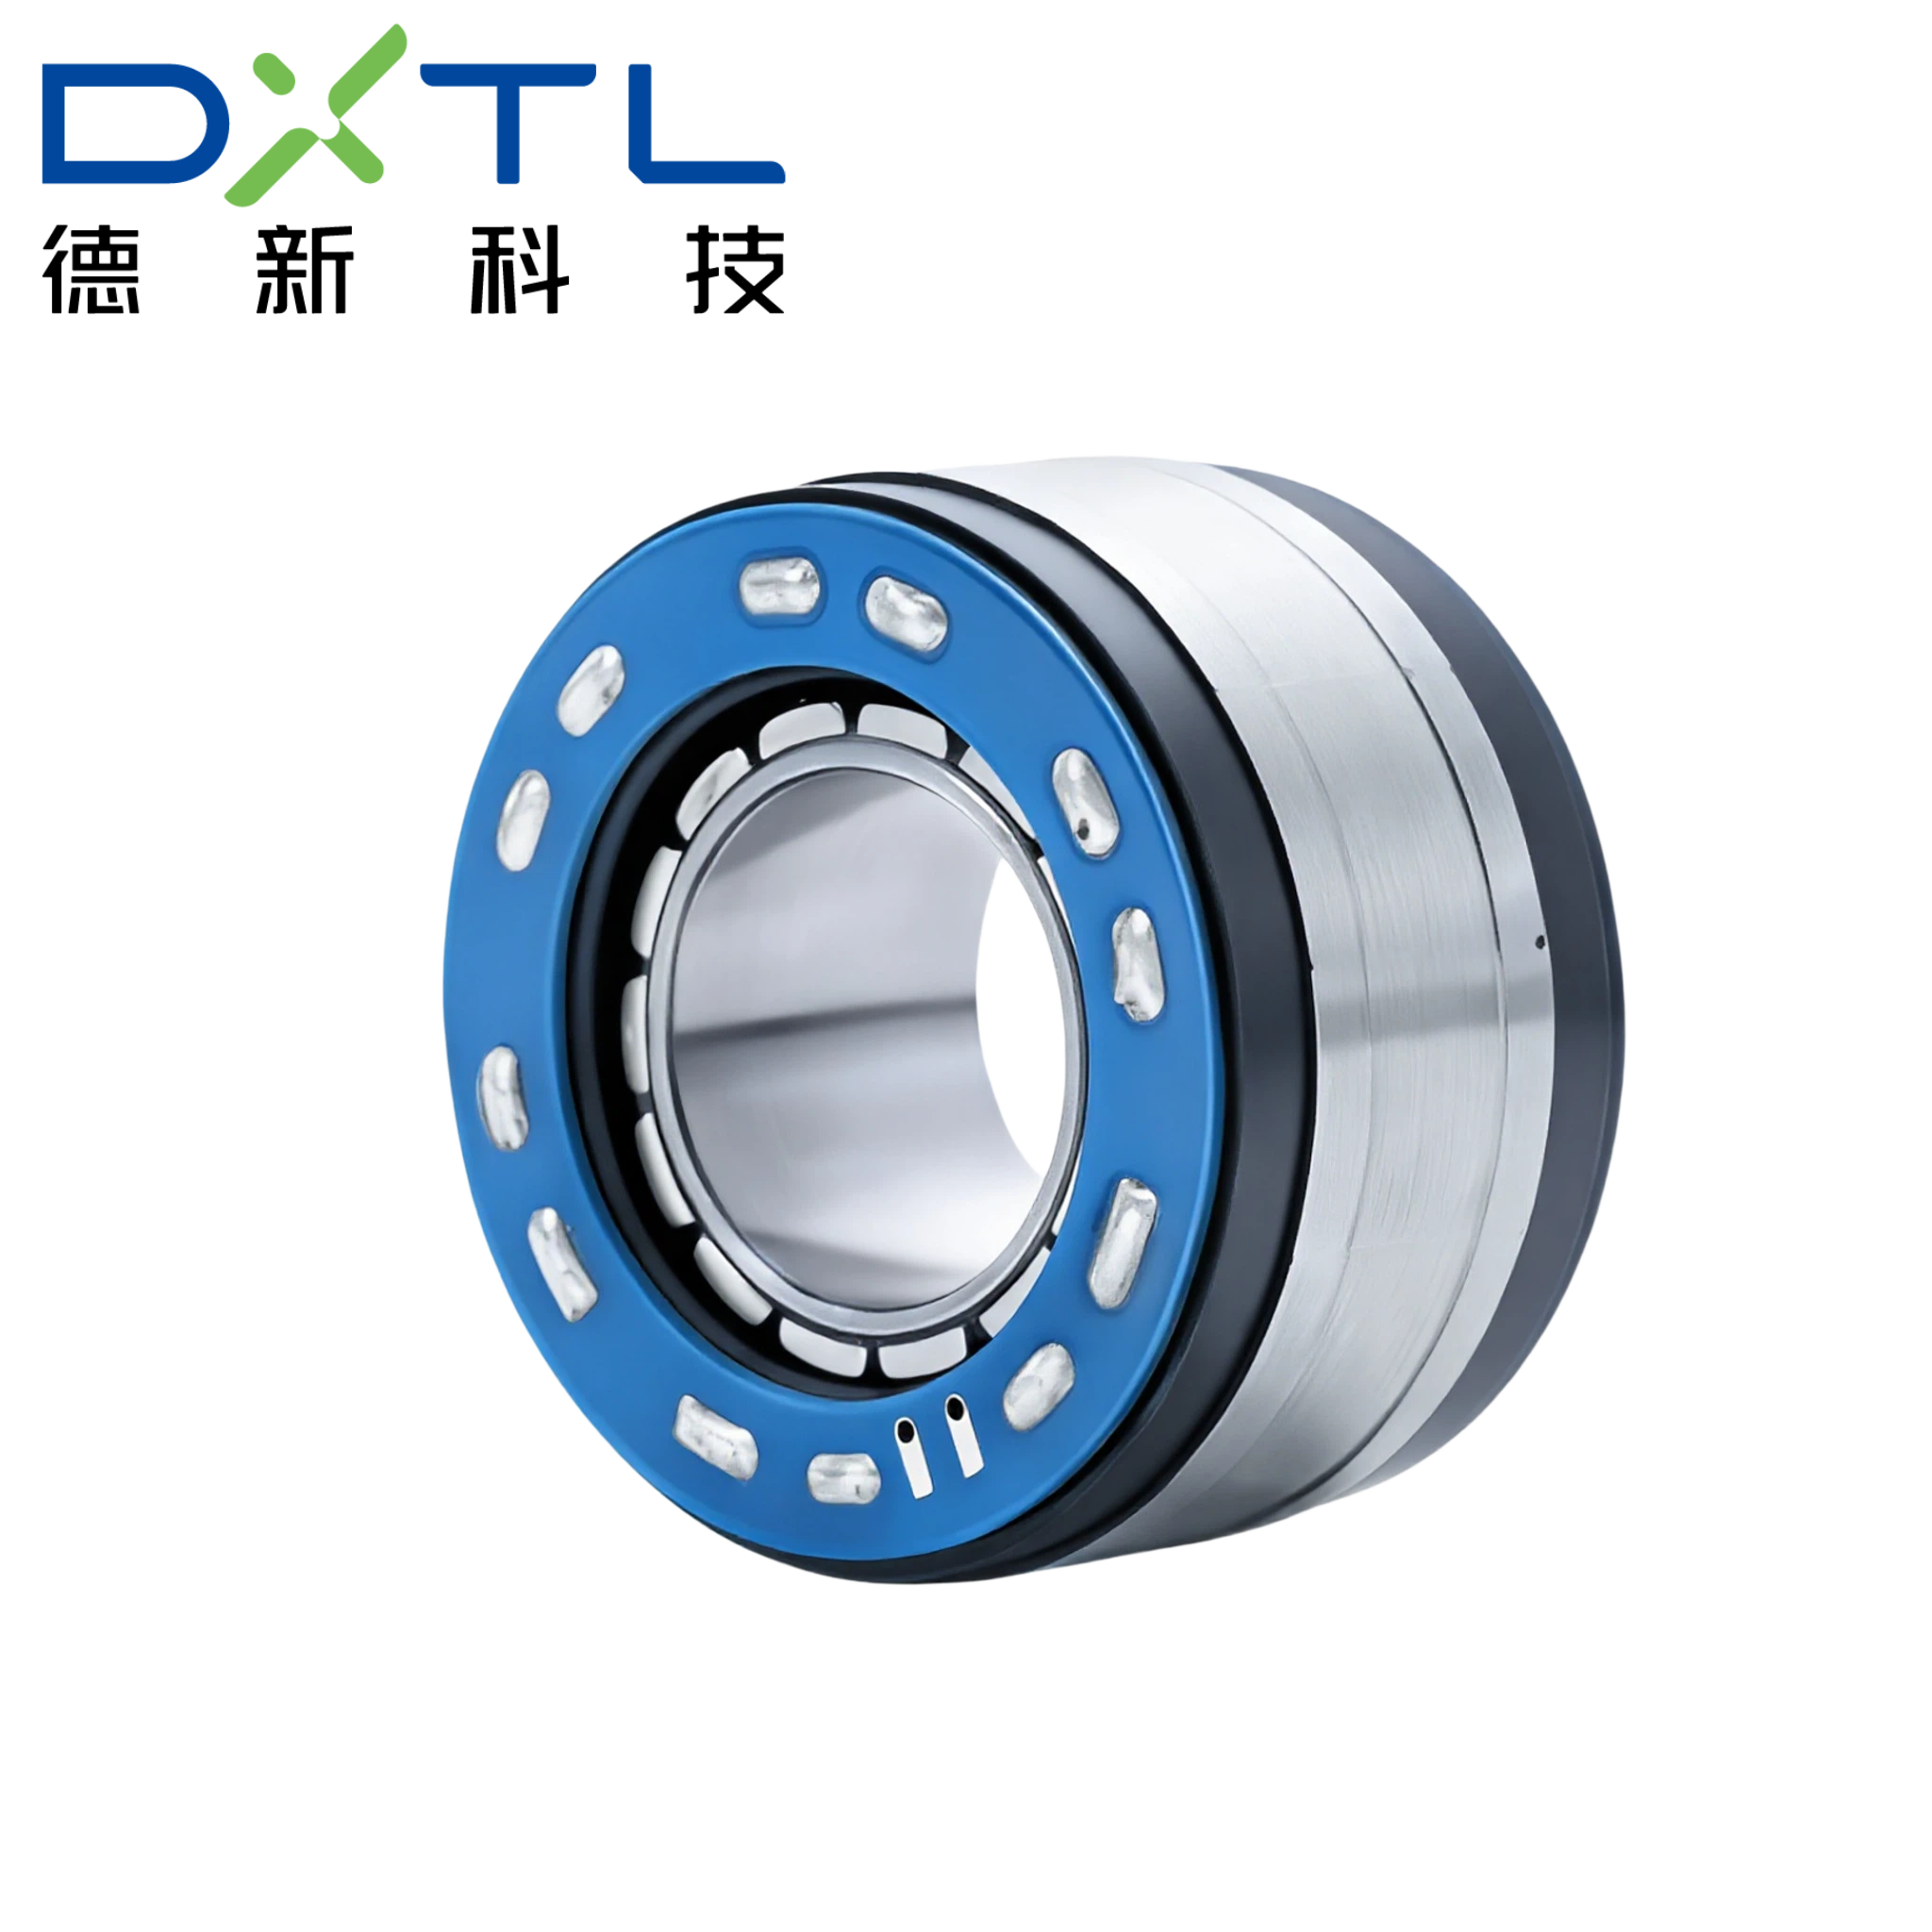
Nella scelta di un riduttore planetario, sei parametri essenziali devono essere considerati :
1. Rapporto di riduzione (base della velocità e della coppia)
Il rapporto di riduzione determina il fattore di amplificazione della coppia e della velocità di uscita.
Formula di calcolo:
Rapporto di riduzione = Velocità del motore ÷ Velocità di uscita obiettivo
Fasce comuni:
3, 5, 7, 10, 15, 20, 25, 40, 50, 100
Un rapporto troppo basso comporta una coppia insufficiente, mentre un rapporto troppo alto influisce sulla risposta dinamica.
2. Output torque (determining load capacity)
Output torque is one of the essential criteria when selecting a planetary gearbox .
Theoretical calculation formula:
output torque ≈ motor torque ×reduction ratio ×transmission efficiency
However, in practical applications, the following factors must be considered: dynamic loads during start-up and stop; speed variation frequency (acceleration/deceleration); continuous operating duration; load fluctuations; occurrence of sudden shock or jamming.
3. Backlash accuracy (affecting positioning accuracy)
Ludus est index magnus ad aestimandam praecisionem reductorum planetariorum.
Differentiae applicationum:
Systemata transportis: exigentia communis
apparatus impacandi: exigentia media
Machinae divisionis: exigentia alta
Robota / numerica directio: ludus parvus
apparatus semiconductorum: exigentia maxime praecisa
4. Adaptatio inertiae oneris
In systemate servo, adaptatio inertiae directe influent:
- Velocitas responsionis
- Stabilitas positionis
- Frequentia alarmi
Unus ex officiis reductoris planetarii est r minuere inertiam aequivalentem oneris et ’a meliorare stabilitatem systematis .
5. Magnitudo installationis et congruentia interfacierum
Verificare oportet:
- Dimensiones flangae motoris
- Dimensiones anuli arrestantis
- Diameter et longitudo axis
- Specificatio canaliculorum clavicularum
- Structura exitus
- Loca foraminum installationis
- Limites spatii
Differentiae inter motores variorum fabricatorum magnae sunt; ideo non solum compatibilitas in potentia credenda est.
6. Vis radialis et vis axialis (factors fideliatis ad longum tempus)
Cum extremitas exitus connectitur ad u pulley /unpinio synchronus /une gear tooth /un gear ,additional radial or axial loads are generated.
This may lead to:
- Reduced bearing life
- Increased noise
- Risk of oil leakage
- Output end oscillations
It is essential to carefully verify load conditions during selection.
Common misconceptions about selection d u planetary gearbox
-Ideo falsa 1: Concentrari unice super potentiam motoris
Potentia non determinat modellem reductoris.
-Ideo falsa 2: Quo maior est ratio reductionis, c ’est quo melius
Hoc potest nocere praestationibus in responsione dynamica.
-Ideo falsa 3: Non considerare momentum nominale
Momentum maximum et conditiones operationis ad effectum pertinentes sunt consideranda.
-Ideo falsa 4: Ignorare dimensiones installationis
Hoc coniunctionem impossibilem reddit.
Parametri ad praebendos pro electione standardi
Ad ut selectionem praecisam assecurare possis, sequentes informationes praebere suadetur:
- Modello et potentia motoris
- Velocitas nominalis et momentum nominale
- Exigentia circa velocitatem exirentem
- Ratio reductionis desiderata
- Typus et pondus oneris
- Frequenta accensionis et extinctionis
- Praesentia aut absentia onerum dynamicorum
- Exigentia circa praecisionem ludicri retrogradis
- Structura exitus
- Coartationes spatii installationis
- Duratio operationis cotidianae
Cor selectio reductoris planetarii non est "eligo modello", sed potius systematice aptare.
Rationabilis selectio stabilitatem et vitam operis instrumentorum meliorare potest, dum etiam defectum frequentiam et pretium manutentionis minuit.
DXTL concentratur in solutionibus transmissionis praecisae et praebere potest:
·Subsidium pro selectione reductorum planetariorum
·Solutiones ad aptandum motores servo
·Calculatio momenti torsionis et rationis reductionis
·Recommodationes de ludus gradu
·Verificatio dimensionum installationis
·Design interfaces personalizatas non standard
Campus applicationis:
Robota, apparatus pro bateriis lithii, machinae impachandi, apparatus digitalis et variae lineae productionis automaticae.
 Nova Calda
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 a Delixi Nova Technologiae Energiae (Hangzhou) Co., Ltd. - POLITICA PRIVATITATIS
 EN