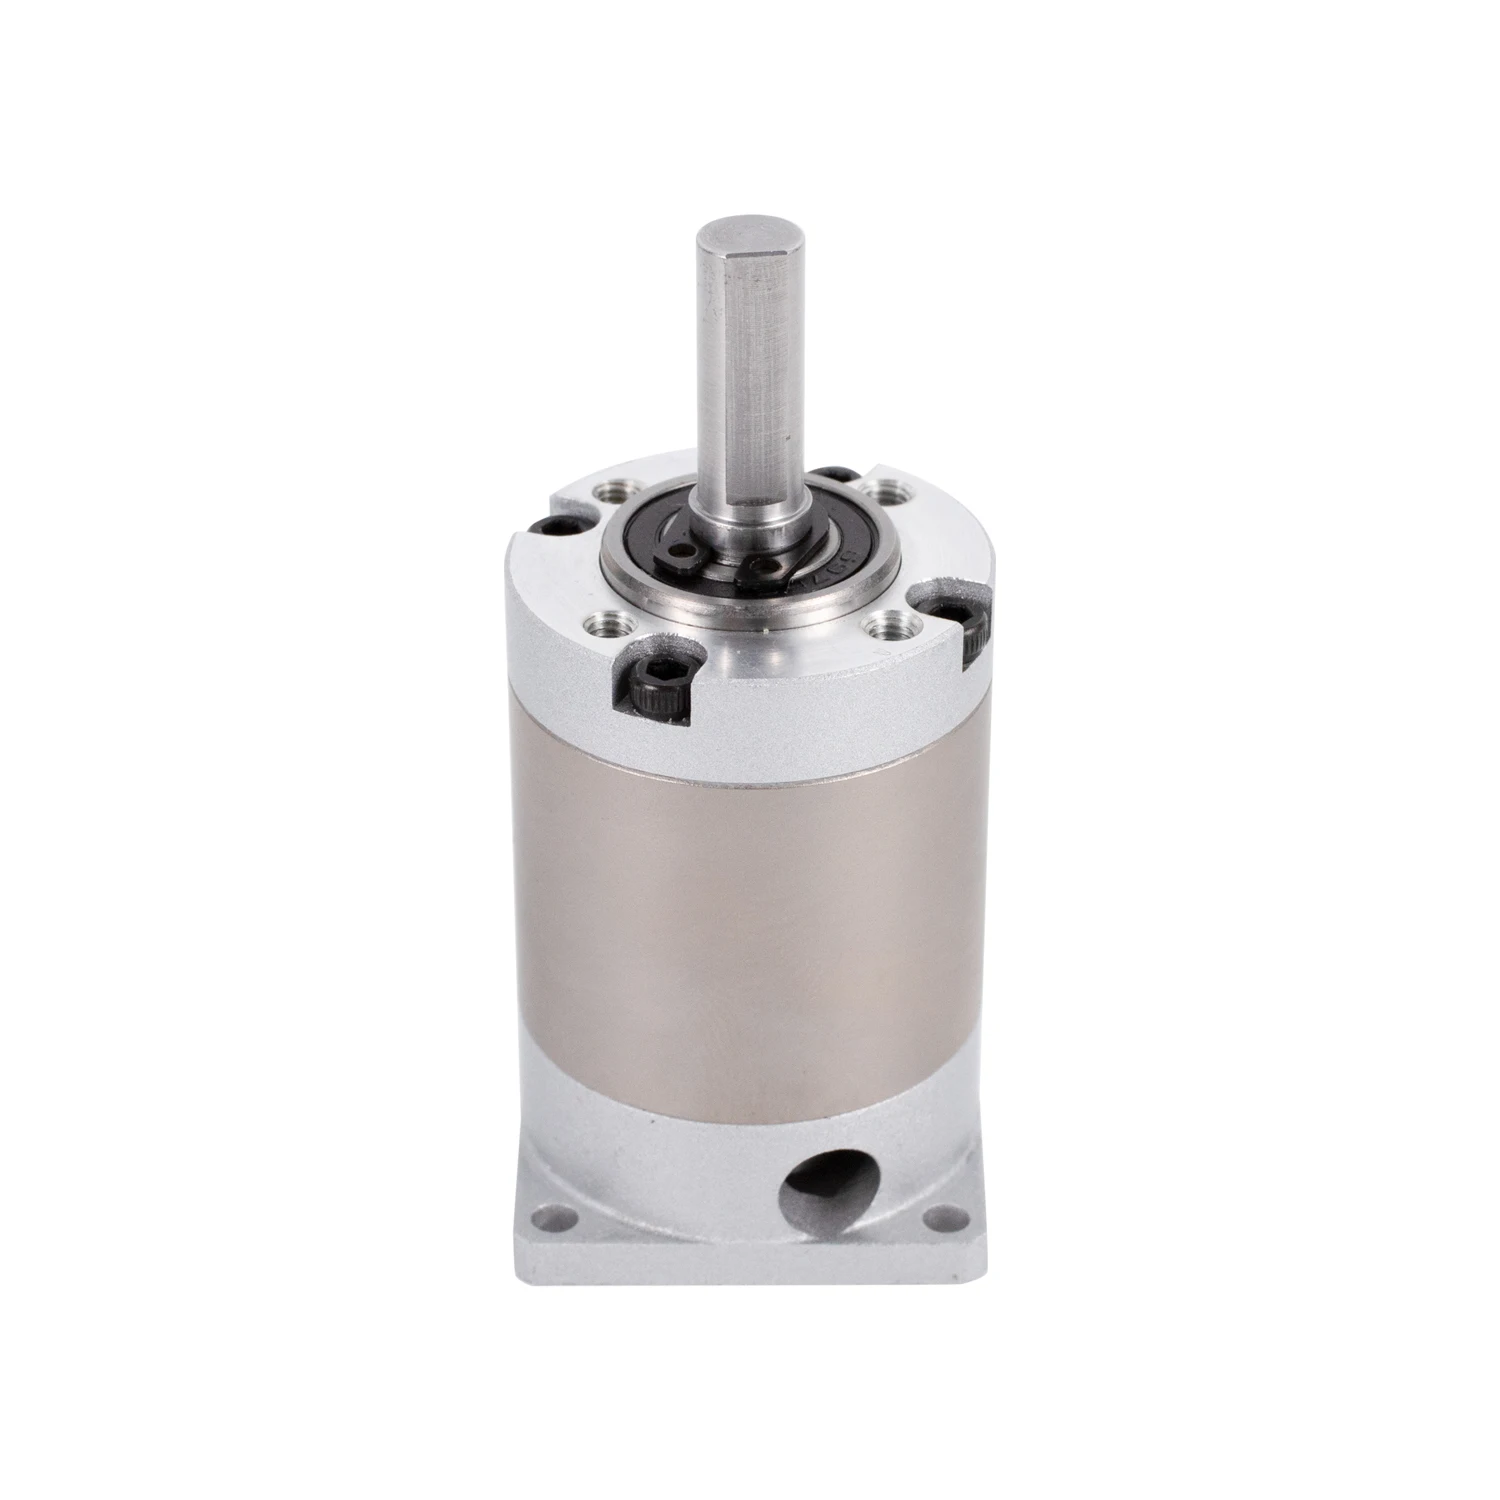
ในอุปกรณ์อัตโนมัติ เกียร์ลดความเร็วแบบ planetary มีบทบาทสำคัญในการลดความเร็ว เพิ่มแรงบิด ยกระดับความแม่นยำของการระบุตำแหน่ง และทำให้สอดคล้องกับระบบขับเคลื่อนแบบเซอร์โว
ก่อนเลือกเกียร์ลดความเร็ว จำเป็นต้องชี้แจงข้อกำหนดพื้นฐานสามประการก่อน
1. กำหนดความต้องการหลักของอุปกรณ์: จำเป็นต้องระบุตำแหน่งอย่างแม่นยำหรือไม่ (เช่น การติดฉลาก หรือการแบ่งส่วน) ? หรือต้องทำงานต่อเนื่องเป็นเวลานาน (เช่น บนสายการผลิต) ?
2. ตรวจสอบพารามิเตอร์หลักที่เกี่ยวข้องกับการปฏิบัติงาน: กำลังของมอเตอร์ ความเร็วของมอเตอร์ และความเร็วขาออกที่อุปกรณ์ต้องการ
3. กำหนดข้อจำกัดด้านการติดตั้งและพื้นที่: วัดขนาดพื้นที่ที่จำเป็นสำหรับการติดตั้งลดความเร็วล่วงหน้า (ความยาว ความกว้าง ความสูง) ตรวจสอบวิธีการติดตั้ง รวมทั้งวิธีการเชื่อมต่อเพลาขาออก
เมื่อเลือกลดความเร็วแบบ planetary ควรพิจารณาพารามิเตอร์สำคัญหกประการ :
1. อัตราส่วนลดความเร็ว (พื้นฐานของความเร็วและแรงบิด)
อัตราส่วนลดความเร็วกำหนดปัจจัยในการขยายแรงบิดและปรับความเร็วขาออก
สูตรการคำนวณ:
อัตราส่วนลดความเร็ว = ความเร็วของมอเตอร์ ÷ ความเร็วขาออกเป้าหมาย
ช่วงค่าที่ใช้บ่อย:
3, 5, 7, 10, 15, 20, 25, 40, 50, 100
อัตราส่วนที่ต่ำเกินไปจะทำให้แรงบิดไม่เพียงพอ ขณะที่อัตราส่วนที่สูงเกินไปจะส่งผลต่อการตอบสนองเชิงพลวัต
2. แรงบิดขาออก (กำหนดความสามารถในการรับภาระ)
แรงบิดขาออกเป็นหนึ่งในเกณฑ์สำคัญเมื่อเลือก เกียร์ลดความเร็วแบบ planetary .
สูตรการคำนวณเชิงทฤษฎี:
แรงบิดขาออก ≈ แรงบิดมอเตอร์ ×อัตราส่วนลดความเร็ว ×ประสิทธิภาพการส่งผ่านกำลัง
แต่ในการใช้งานจริง จำเป็นต้องพิจารณาปัจจัยต่อไปนี้: แรงภาระเชิงพลวัตขณะเริ่มต้นและหยุดทำงาน, ความถี่ของการเปลี่ยนแปลงความเร็ว (การเร่ง/การชะลอ), ระยะเวลาในการทำงานอย่างต่อเนื่อง, การเปลี่ยนแปลงของภาระ, และการเกิดการหยุดฉับพลันหรือการล็อก
3. ความแม่นยำของค่าเลื่อน (ส่งผลต่อความแม่นยำในการระบุตำแหน่ง)
ค่าเลื่อนเป็นตัวชี้วัดสำคัญในการประเมินความแม่นยำของเกียร์ลดความเร็วแบบดาวเคราะห์
ความแตกต่างด้านการใช้งาน:
ระบบลำเลียง: ข้อกำหนดทั่วไป
อุปกรณ์บรรจุภัณฑ์: ข้อกำหนดระดับปานกลาง
เครื่องแบ่งส่วน: ข้อกำหนดสูง
หุ่นยนต์ / ระบบควบคุมเชิงตัวเลข: ค่าเลื่อนต่ำ
อุปกรณ์เซมิคอนดักเตอร์: ข้อกำหนดด้านความแม่นยำสูง
4. การจับคู่ความเฉื่อยของโหลด
ในระบบเซอร์โว การจับคู่ความเฉื่อยส่งผลโดยตรงต่อ:
- ความเร็วในการตอบสนอง
- ความมั่นคงของการจัดตำแหน่ง
- ความถี่ของการแจ้งเตือนเตือนภัย
หนึ่งในหน้าที่ของเกียร์แบบดาวเคราะห์คือ r ลดความเฉื่อยเทียบเท่าของโหลด และ ’a ปรับปรุงความมั่นคงของระบบ .
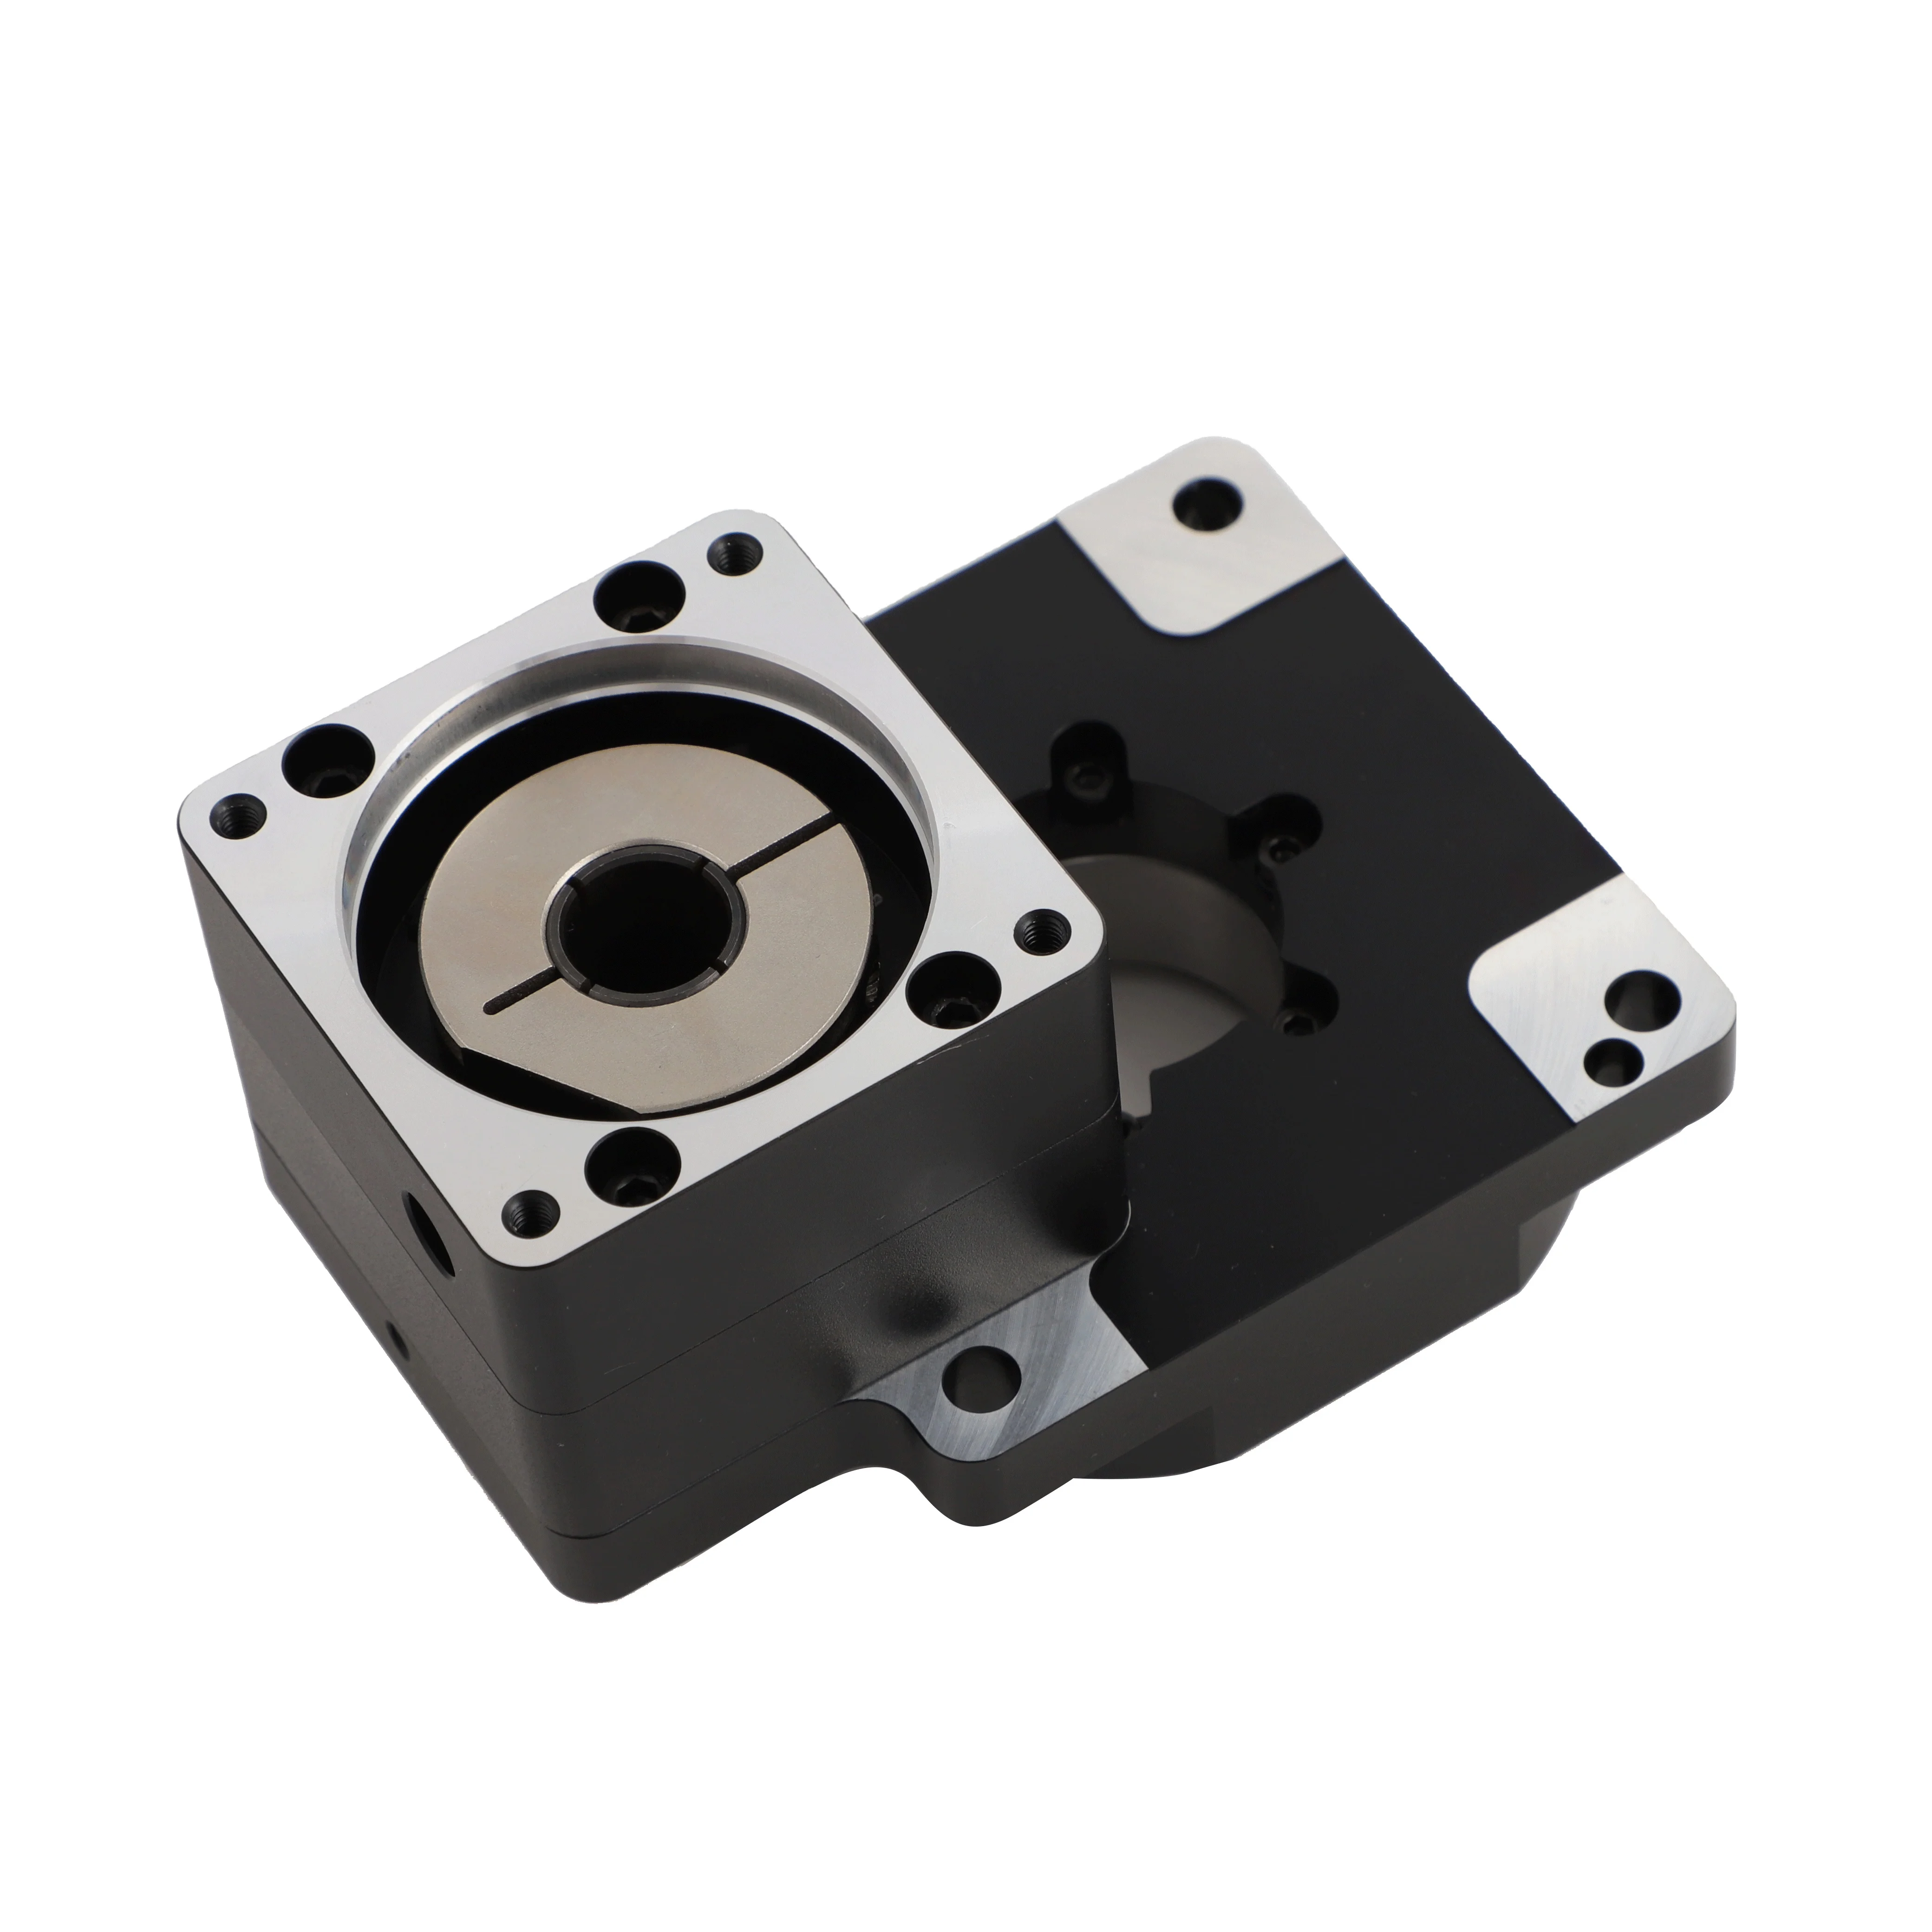
5. ขนาดการติดตั้งและการจับคู่อินเทอร์เฟซ
สิ่งสำคัญคือต้องตรวจสอบ:
- มิติของแผ่นยึดมอเตอร์
- ขนาดของแหวนหยุด
- เส้นผ่านศูนย์กลางและความยาวของเพลา
- ข้อกำหนดของร่องกุญแจ
- โครงสร้างของช่องส่งออก
- ตำแหน่งของรูติดตั้ง
- ขีดจำกัดพื้นที่
ความแตกต่างระหว่างมอเตอร์ของยี่ห้อต่าง ๆ มีความสำคัญมาก จึงไม่ควรพึ่งพาเพียงความเข้ากันได้ด้านกำลังงานเท่านั้น
6. แรงรัศมีและแรงตามแกน (ปัจจัยที่ส่งผลต่อความน่าเชื่อถือในระยะยาว)
เมื่อปลายช่องส่งออกเชื่อมต่อกับ u ไม่ใช่รอก /unเฟืองซิงโครนัส /uไม่มีฟันเกียร์ /uเกียร์ ,จะเกิดแรงรัศมีหรือแรงตามแนวแกนเพิ่มเติม
สิ่งนี้อาจก่อให้เกิด
– ลดอายุการใช้งานของตลับลูกปืน
– เสียงดังขึ้น
– เสี่ยงต่อการรั่วของน้ำมัน
– การสั่นสะเทือนที่ปลายเพลาส่งออก
จำเป็นอย่างยิ่งที่ต้องตรวจสอบเงื่อนไขการรับโหลดอย่างละเอียดเมื่อเลือกใช้งาน
ความเข้าใจผิดที่พบบ่อยเกี่ยวกับการเลือก d u เกียร์ลดความเร็วแบบ planetary
-ความเข้าใจผิดข้อที่ 1: มุ่งเน้นเฉพาะกำลังของมอเตอร์
กำลังไม่ได้กำหนดรุ่นของเกียร์ลดรอบ
-ความเข้าใจผิดข้อที่ 2: อัตราส่วนการลดรอบยิ่งสูง ซี ’เป็น ยิ่งดี
สิ่งนี้อาจส่งผลเสียต่อประสิทธิภาพในการตอบสนองแบบไดนามิก
-ความเข้าใจผิดข้อที่ 3: ไม่พิจารณาแรงบิดที่ระบุไว้
จำเป็นต้องพิจารณาแรงบิดสูงสุดและเงื่อนไขการใช้งานที่มีผลกระทบ
-ความเข้าใจผิดข้อที่ 4: ละเลยขนาดของการติดตั้ง
สิ่งนี้จะทำให้การประกอบเป็นไปไม่ได้
พารามิเตอร์ที่ต้องระบุสำหรับการเลือกแบบมาตรฐาน
เพื่อให้มั่นใจว่าการเลือกมีความแม่นยำ ขอแนะนำให้ระบุข้อมูลต่อไปนี้:
- รุ่นและกำลังของมอเตอร์
- ความเร็วเชิงนามแง่และแรงบิดเชิงนามแง่
- ข้อกำหนดด้านความเร็วที่ส่งออก
- อัตราส่วนทดรอบที่ต้องการ
- ประเภทและน้ำหนักของโหลด
- ความถี่ในการเปิดและปิด
- มีหรือไม่มีโหลดแบบไดนามิก
- ข้อกำหนดด้านความแม่นยำของแบ็กแลช
- โครงสร้างของช่องส่งออก
- ข้อจำกัดด้านพื้นที่สำหรับการติดตั้ง
- ระยะเวลาในการทำงานต่อวัน
หัวใจสำคัญของการเลือกเกียร์แบบ planetary ไม่ใช่การ "เลือกรุ่น" แต่คือการจับคู่อย่างเป็นระบบ
การเลือกที่เหมาะสมสามารถเพิ่มความเสถียรและอายุการใช้งานของอุปกรณ์ พร้อมลดอัตราความล้มเหลวและต้นทุนการบำรุงรักษา
DXTL มุ่งเน้นไปที่โซลูชันการส่งกำลังแบบแม่นยำ และสามารถให้บริการได้ดังนี้:
·การสนับสนุนการเลือกเกียร์แบบ planetary
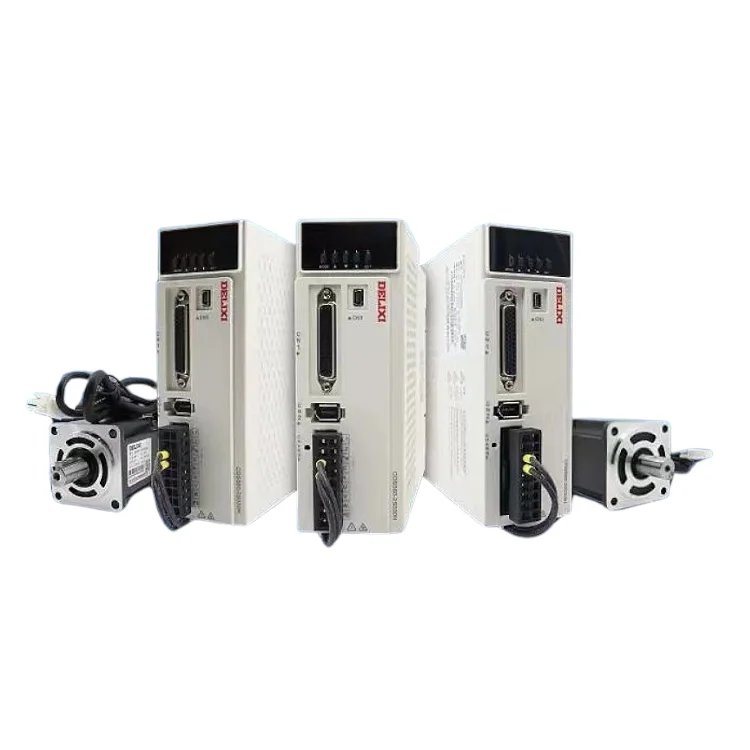
·โซลูชันการจับคู่มอเตอร์เซอร์โว
·การคำนวณค่าแรงบิดและอัตราทด
·คำแนะนำเกี่ยวกับระดับ backlash
·การตรวจสอบขนาดสำหรับการติดตั้ง
·การออกแบบอินเทอร์เฟซที่ไม่มาตรฐานและปรับแต่งเฉพาะ
สาขาการใช้งาน:
หุ่นยนต์ อุปกรณ์สำหรับแบตเตอรี่ลิเธียม เครื่องบรรจุภัณฑ์ อุปกรณ์ดิจิทัล และสายการผลิตอัตโนมัติหลากหลายประเภท
 ข่าวร้อนแรง
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

ลิขสิทธิ์ © 2025 โดยบริษัท เดอลี่ซี นิวเอ็นเนอร์ยี่ เทคโนโลยี (หางโจว) จำกัด - นโยบายความเป็นส่วนตัว
 EN