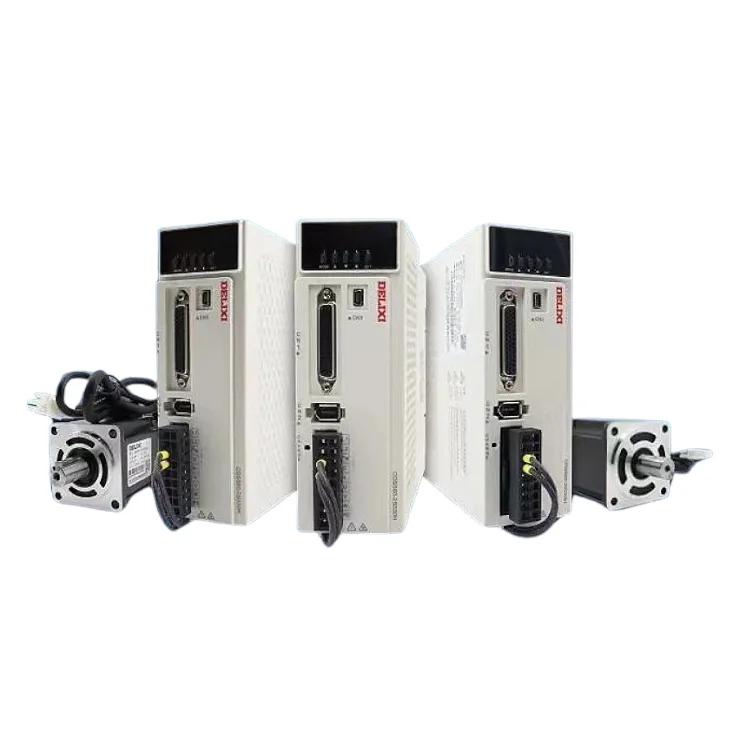
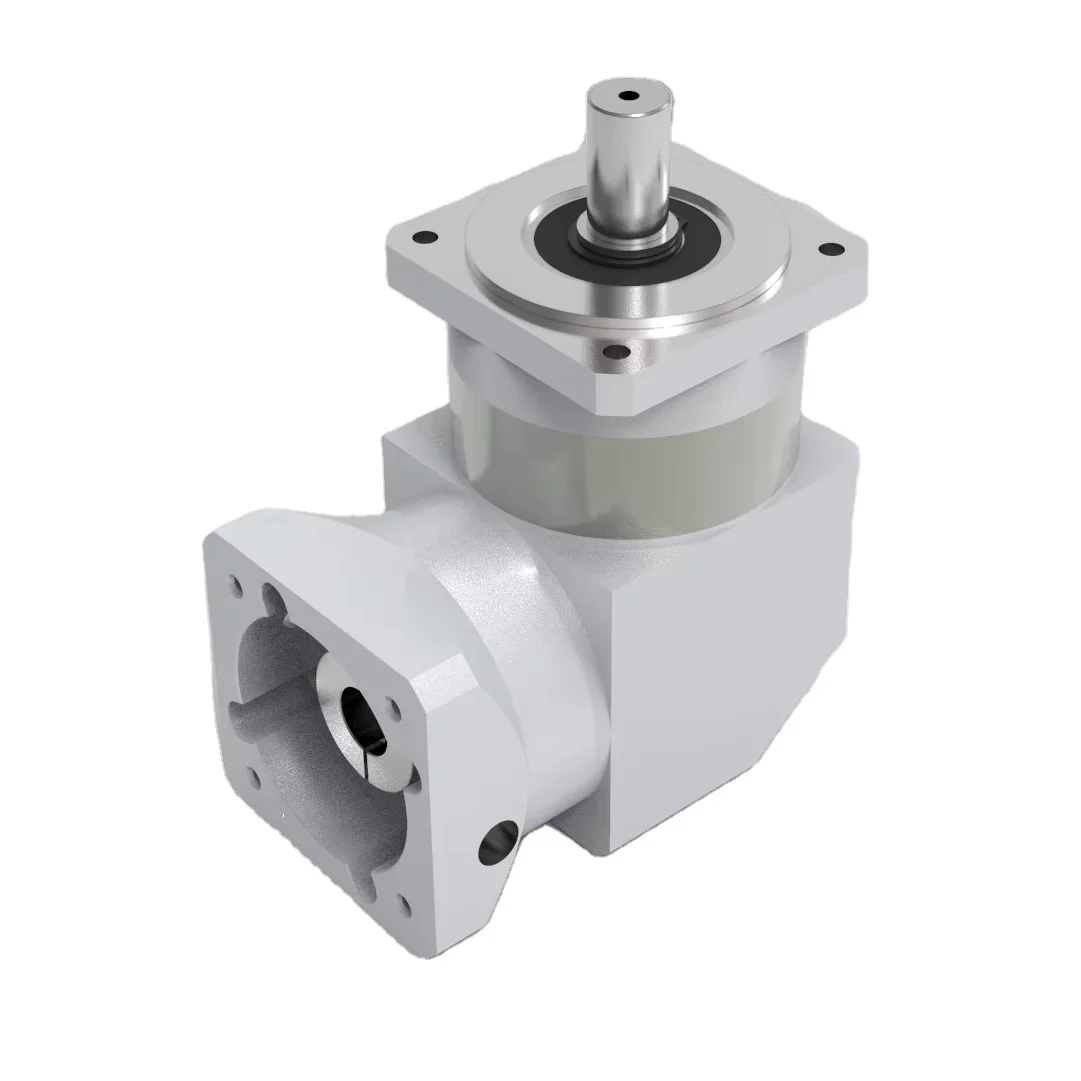
คู่มือการเลือกเกียร์ลดความเร็วแบบเพลเนทารีสำหรับมอเตอร์สตั๊ปเปอร์ NEMA 23 / 24 : ตั้งแต่การจับคู่เฟืองขับถึงการเลือกพารามิเตอร์
ผู้ที่ทำหน้าที่เลือกอุปกรณ์มักประสบปัญหาดังนี้: พารามิเตอร์ของเกียร์ลดความเร็วแบบเพลเนทารีมีจำนวนมาก แต่เมื่อต้องใช้งานจริง ปัญหาไม่ได้อยู่ที่ค่าพารามิเตอร์ที่ไม่แน่นอน แต่อยู่ที่การติดตั้งไม่ได้ แรงบิด และความแม่นยำไม่เพียงพอ
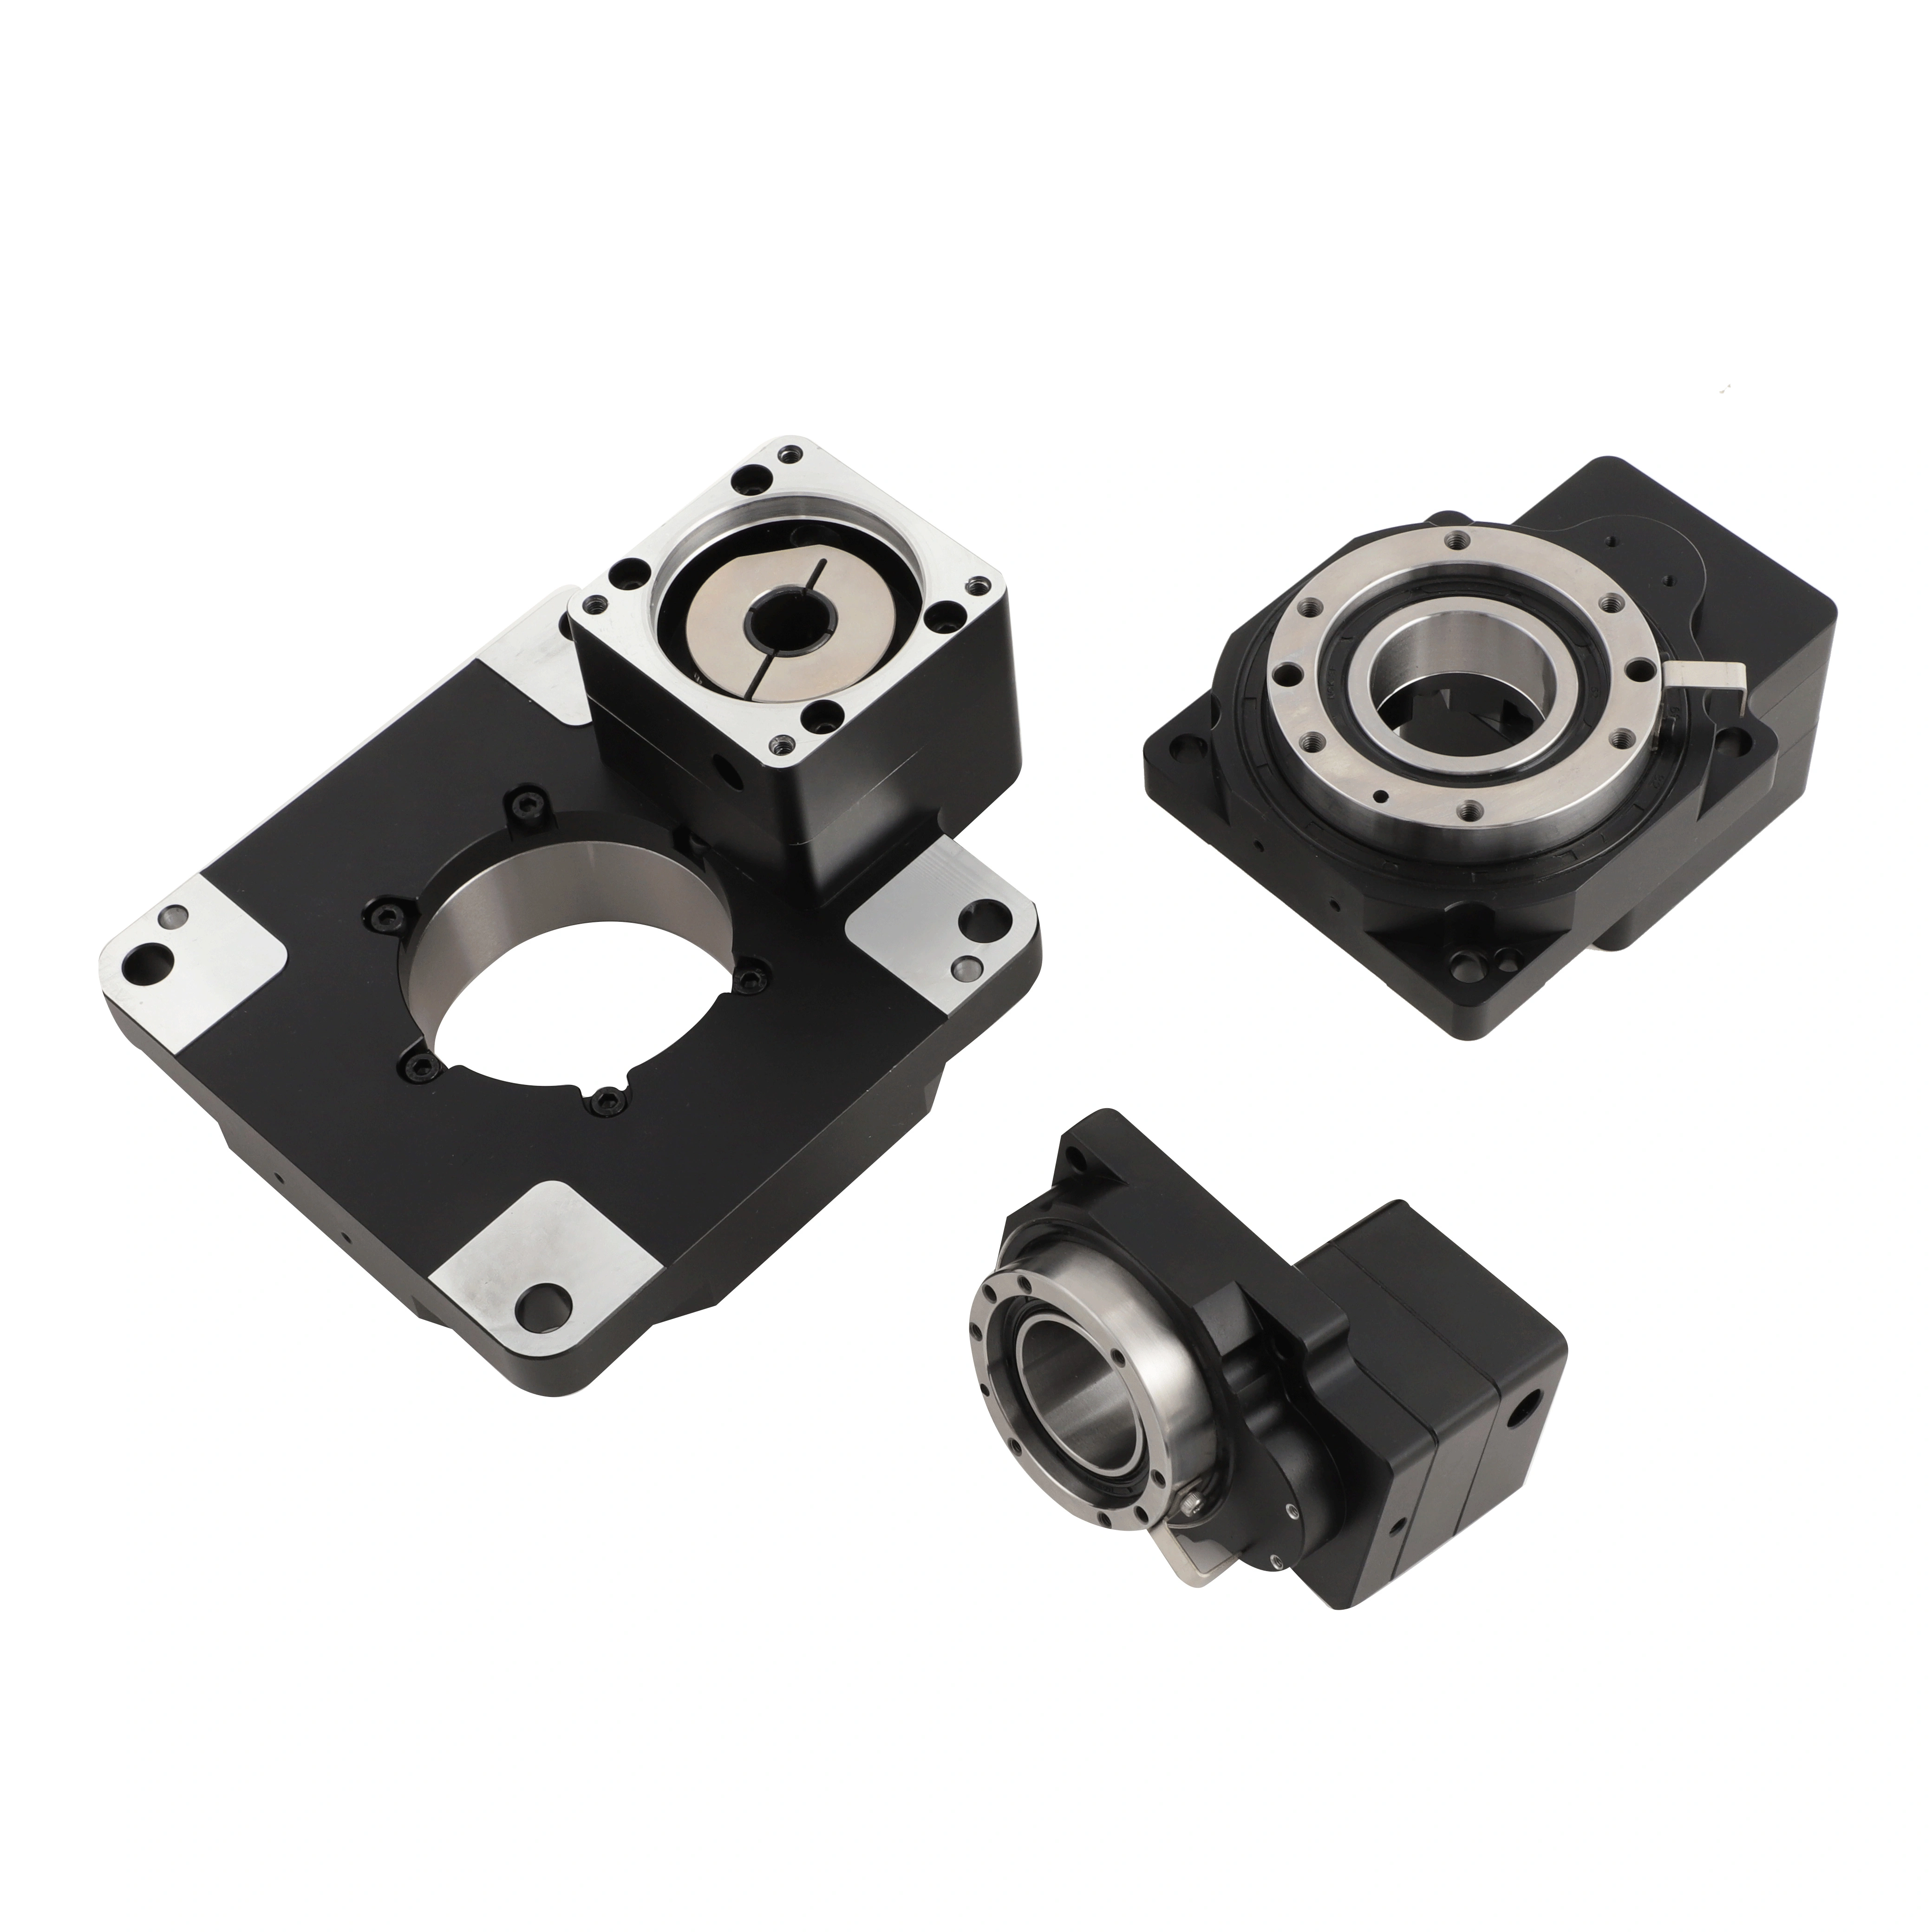
วันนี้ เราจะประเมินการเลือกในสี่ขั้นตอน สำหรับสถานการณ์ที่มอเตอร์สตั๊ปเปอร์ NEMA 23 และ NEMA 24 ติดตั้งเกียร์ลดความเร็วแบบเพลเนทารีที่มีฟลานจ์ขนาด 60 มม.: ฟลานจ์ อัตราส่วนการลดความเร็ว ทอร์ก และ ความคล่องตัวเชิงมุม .
นี่คือขั้นตอนพื้นฐานที่สุดและง่ายที่สุดที่อาจเกิดความผิดพลาดได้ ขนาดของฟลานจ์ยึดติดสำหรับมอเตอร์สตีปเปอร์แบบเนมา 23 และเนมา 24 คือ 56 × 56 มม. (ซึ่งเป็นมาตรฐานอุตสาหกรรม) ในขณะที่รีดิวเซอร์รุ่นมาตรฐานขนาด 60 มม. ของเรา มีขนาดฟลานจ์ขาเข้าเท่ากับ 60 × 60 มม. และระยะห่างระหว่างรูยึดกับรูยึดติดตรงกับมอเตอร์ฟลานจ์ขนาด 56 มม. อย่างแม่นยำ
มอเตอร์สตีปเปอร์แบบเนมา 23 และเนมา 24 สามารถติดตั้งโดยตรงได้โดยไม่จำเป็นต้องใช้แผ่นแปลง
อย่างไรก็ตาม ควรพิจารณาประเด็นหนึ่งอย่างระมัดระวัง: เส้นผ่านศูนย์กลางเพลาของมอเตอร์แต่ละยี่ห้อแตกต่างกัน ค่าเส้นผ่านศูนย์กลางเพลาทั่วไปของมอเตอร์เนมา 23 คือ 6.35 มม. และ 8 มม. ส่วนค่าเส้นผ่านศูนย์กลางเพลาทั่วไปของมอเตอร์เนมา 24 ก็ใกล้เคียงกัน ดังนั้น ในการเลือกใช้งาน ควรตรวจสอบให้แน่ใจว่าเส้นผ่านศูนย์กลางเพลาของมอเตอร์สอดคล้องกับรีดิวเซอร์ที่ใช้ เช่น หากใช้รีดิวเซอร์มาตรฐานที่มีเพลาขาเข้าขนาด 8 มม. แต่มอเตอร์ของท่านมีเพลาขนาด 6.35 มม. ท่านจะต้องติดตั้งแสตนด์ออฟ (sleeve) เพิ่มเติม ซึ่งไม่ส่งผลกระทบต่อประสิทธิภาพการทำงาน
หลายคนมักคุ้นเคยกับการตั้งค่าอัตราส่วนทดรอบก่อน แล้วจึงตรวจสอบว่าความเร็วขาออกเพียงพอหรือไม่ ซึ่งเป็นข้อผิดพลาด การทำที่ถูกต้องคือ กำหนดความเร็วปลายที่อุปกรณ์ต้องการก่อน จากนั้นหารความเร็วของมอเตอร์ด้วยความเร็วนั้น เพื่อหาอัตราส่วนทดรอบที่เหมาะสม
สูตร:
อัตราส่วนทดรอบ = ความเร็วหมุนตามค่ามาตรฐานของมอเตอร์ ÷ ความเร็วขาออกที่ต้องการ
ตัวอย่างเช่น มอเตอร์สเต็ปของท่านมีความเร็วหมุนตามค่ามาตรฐาน ๑๐๐๐ รอบต่อนาที และอุปกรณ์ต้องการความเร็วปลายประมาณ ๑๐๐ รอบต่อนาที ดังนั้นอัตราส่วนทดรอบคือ ๑๐:๑ หากเลือกใช้อัตราส่วน ๒๐:๑ ความเร็วขาออกจะลดลงเหลือ ๕๐ รอบต่อนาที แม้ทอร์กจะสูงขึ้น แต่ความเร็วจะไม่สามารถรักษาระดับได้
ช่วงอัตราส่วนทดรอบทั่วไป: ซีรีส์ขนาด 60 มม. ของเราให้ตัวเลือกอัตราส่วนทดรอบหลายระดับ ตั้งแต่ 3:1 ถึง 100:1 ครอบคลุมสถานการณ์ระบบอัตโนมัติส่วนใหญ่
คำแนะนำในการเลือกรุ่น: ควรตอบสนองความต้องการด้านความเร็วก่อน จากนั้นจึงตรวจสอบค่าแรงบิด ถ้าความเร็วไม่เพียงพอ ไม่ว่าค่าแรงบิดจะมากแค่ไหน ก็ไม่มีประโยชน์
การตรวจสอบแรงบิดเป็นจุดที่มักเกิดข้อผิดพลาดบ่อยที่สุดในการเลือกรุ่น หลายคนคำนวณเฉพาะแรงบิดขณะทำงานคงที่ โดยละเลยแรงบิดขณะสตาร์ตและหยุด รวมถึงแรงกระแทก
สูตรการตรวจสอบ:
แรงบิดขาออกที่ต้องการ = แรงบิดสูงสุดของมอเตอร์ × อัตราส่วนทดรอบ × ประสิทธิภาพ × สัมประสิทธิ์สภาวะการทำงาน
หลังจากคำนวณแล้ว ให้เลือกรุ่นที่มีค่าแรงบิดขาออกแบบเรตติ้งสูงกว่าค่านี้ และควรเว้นระยะสำรองไว้ มิฉะนั้นจะเกิดการสึกหรอของฟันเฟืองและอุณหภูมิเพิ่มสูงขึ้น ซึ่งจะส่งผลต่ออายุการใช้งาน
มีพารามิเตอร์สำคัญหลายประการที่ควรทราบ
แรงบิดสูงสุดของมอเตอร์: คือแรงบิดสูงสุดที่ใช้งานจริง ไม่ใช่แรงบิดแบบเรตติ้ง ลักษณะแรงบิดของมอเตอร์สต็อปเปอร์ที่ความเร็วต่ำนั้นแตกต่างจากเซอร์โวมอเตอร์ ดังนั้นจึงจำเป็นต้องเข้าใจเส้นโค้งความสัมพันธ์ระหว่างโมเมนต์กับความถี่ของมอเตอร์ที่ใช้งาน
ประสิทธิภาพ: ประสิทธิภาพที่วัดได้จริงของรุ่นขนาดเส้นผ่านศูนย์กลาง 60 มม. แบบหนึ่งขั้นตอนของเราอยู่ที่ร้อยละ 97 ส่วนรุ่นแบบหลายขั้นตอนมีประสิทธิภาพร้อยละ 94
สัมประสิทธิ์สภาวะการใช้งาน : 1.2 ถึง 1.5 สำหรับการใช้งานอย่างมั่นคง (เช่น สายการผลิต เป็นต้น), 1.5 ถึง 2.0 สำหรับโหลดชนิดกระแทก และมากกว่า 2.5 สำหรับสถานการณ์ที่มีโหลดหนักพร้อมการสตาร์ตและหยุดบ่อยครั้ง
พารามิเตอร์ของ j ความคล่องตัวเชิงมุม (ชุดเกียร์ ) อาจทำให้ใส่ใจมากเกินไปได้ง่าย หรืออาจถูกเพิกเฉยอย่างสิ้นเชิง วิธีที่ถูกต้องในการประเมินนั้นขึ้นอยู่กับทิศทางของการเคลื่อนที่
การดำเนินงานแบบทิศทางเดียว (สายพานลำเลียงและ ม ส่วนหมุนนั้นหมุนไปในทิศทางเดียวกันเสมอ หรือ ): ช่วงการเคลื่อนที่เชิงมุม มีผลน้อยมาก และ ≤20 arcmin นั้นเพียงพออย่างสมบูรณ์
การลงทุนเชิงบวกอย่างต่อเนื่อง การเคลื่อนที่แบบสลับเพื่อการจัดตำแหน่ง (ข้อต่อหุ่นยนต์ การจัดดัชนีแผ่นหมุน แพลตฟอร์มการจัดตำแหน่ง): ความคล่องตัวของเกียร์ย้อนกลับส่งผลโดยตรงต่อความแม่นยำของการจัดตำแหน่งซ้ำ และยิ่งข้อกำหนดสูงเท่าใด ยิ่งดีเท่านั้น ซีรีส์ขนาด 60 มม. ของเรา ≤มีค่าความคล่องตัวของเกียร์ย้อนกลับที่ 15 arcmin ซึ่งจัดอยู่ในระดับความแม่นยำปานกลาง และเหมาะสมกับสถานการณ์การใช้งานระบบอัตโนมัติทั่วไปส่วนใหญ่
ข้อเท็จจริงพื้นฐานหนึ่งข้อ: ต้นทุนของเกียร์ลดความเร็วแบบความแม่นยำสูง ( ≤3~ 5 arcmin) เพิ่มขึ้นเป็นสองเท่า และยังมีข้อกำหนดที่เข้มงวดยิ่งขึ้นต่อความแม่นยำในการติดตั้งและระบบควบคุม หากไม่ได้ใช้งานกับเครื่องจักรกลความแม่นยำสูง หรือข้อต่อหุ่นยนต์ ก็ไม่จำเป็นต้องพยายามให้ได้ค่าความคล่องตัวของเกียร์ย้อนกลับที่ต่ำสุด
ตัวชี้วัดพารามิเตอร์
สรุป: ขั้นตอนการเลือกรุ่นทั้งหมด 4 ขั้นตอน
ขั้นตอนแรก ตรวจสอบฟลานจ์: NEMA 23/24 หรือฟลานจ์ขนาด 60 มม. ซึ่งสามารถติดตั้งโดยตรงได้ — ให้ยืนยันเส้นผ่านศูนย์กลางของเพลาให้แน่ชัดก่อน
ขั้นตอนถัดไป กำหนดอัตราส่วนการลดความเร็ว: คำนวณย้อนกลับจากความเร็วขาออกที่ต้องการ โดยให้ตอบสนองความต้องการด้านความเร็วก่อนเป็นลำดับแรก
การตรวจสอบทอร์ก: ใช้ทอร์กสูงสุดของมอเตอร์ × อัตราทดลดความเร็ว × ประสิทธิภาพ 94% × สัมประสิทธิ์สภาวะการทำงาน โดยมีค่าเผื่อไว้
ช่วงการเคลื่อนที่เชิงมุม เลือกตามความต้องการ: การทำงานในทิศทางเดียว ≤20 แอร์ค์มิน (arcmin) เพียงพอ และหากมีการหมุนทั้งในทิศบวกและลบบ่อยครั้ง ก่อนพิจารณาเลือกระดับความแม่นยำสูง
การเลือกนั้นโดยหลักเป็นการตัดสินใจ ไม่มีชุดพารามิเตอร์ใดที่สมบูรณ์แบบที่สุด เพียงแต่มีชุดที่เหมาะสมกับอุปกรณ์ของท่านเท่านั้น
หากต้องการความช่วยเหลือในการเลือกรุ่นมอเตอร์เฉพาะหรือสถานการณ์การใช้งาน สามารถให้พารามิเตอร์ของมอเตอร์และเงื่อนไขการโหลดมาได้ เราจะจัดทำคำนวณการเลือกอย่างละเอียดให้
 ข่าวเด่น
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

ลิขสิทธิ์ © 2025 โดยบริษัท เดอลี่ซี นิวเอ็นเนอร์ยี่ เทคโนโลยี (หางโจว) จำกัด - นโยบายความเป็นส่วนตัว
 EN