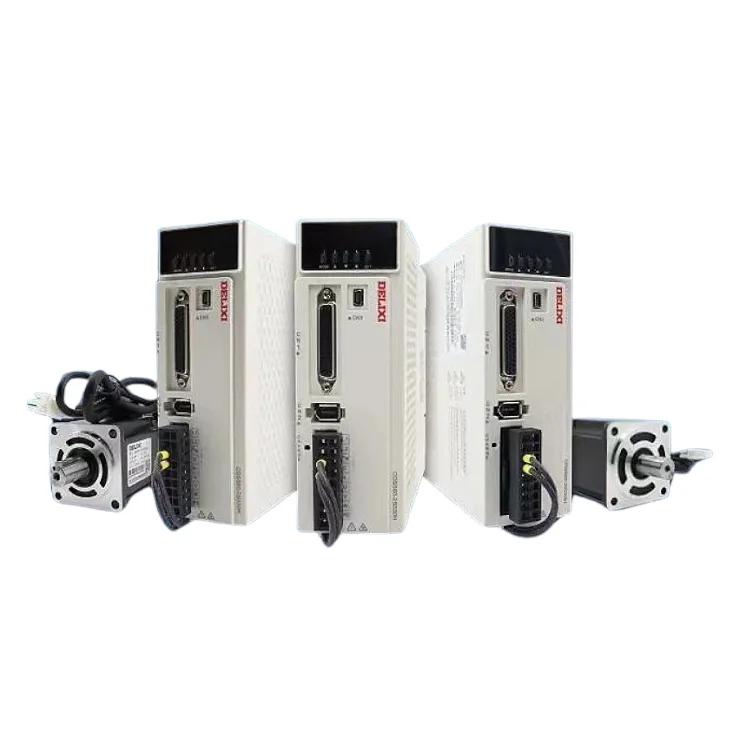
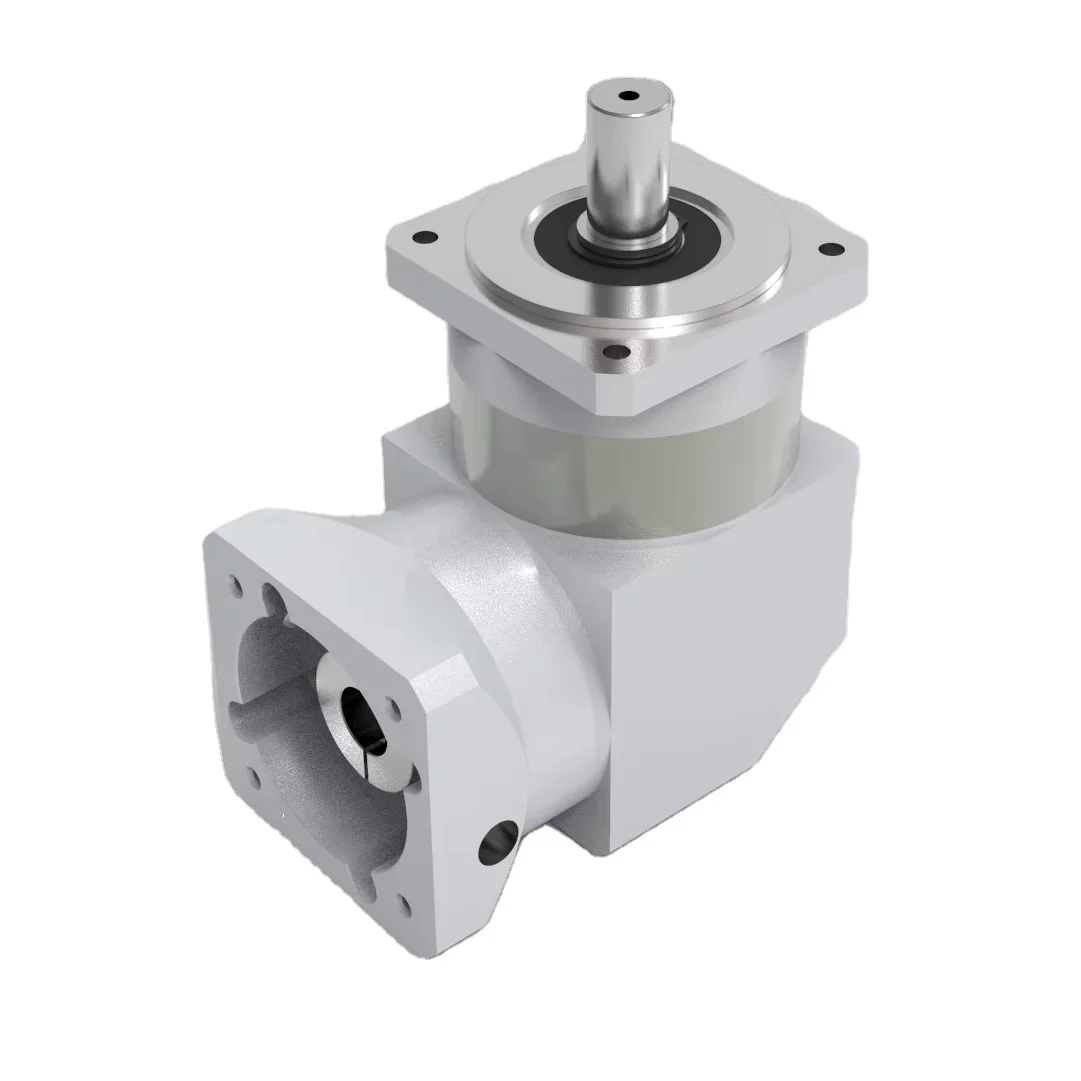
Przewodnik wyboru reduktora planetarnego dla silników krokowych NEMA 23 / 24 : od dopasowania gniazda do wyboru parametrów
Osoby dokonujące doboru sprzętu mają następujące doświadczenie: parametry przekładni planetarnych są skomplikowane, ale gdy ten produkt jest rzeczywiście potrzebny, problem nie polega na niepewności parametrów, lecz na niemożliwości jego zamontowania, moment obrotowy a także niedostatecznej precyzji.
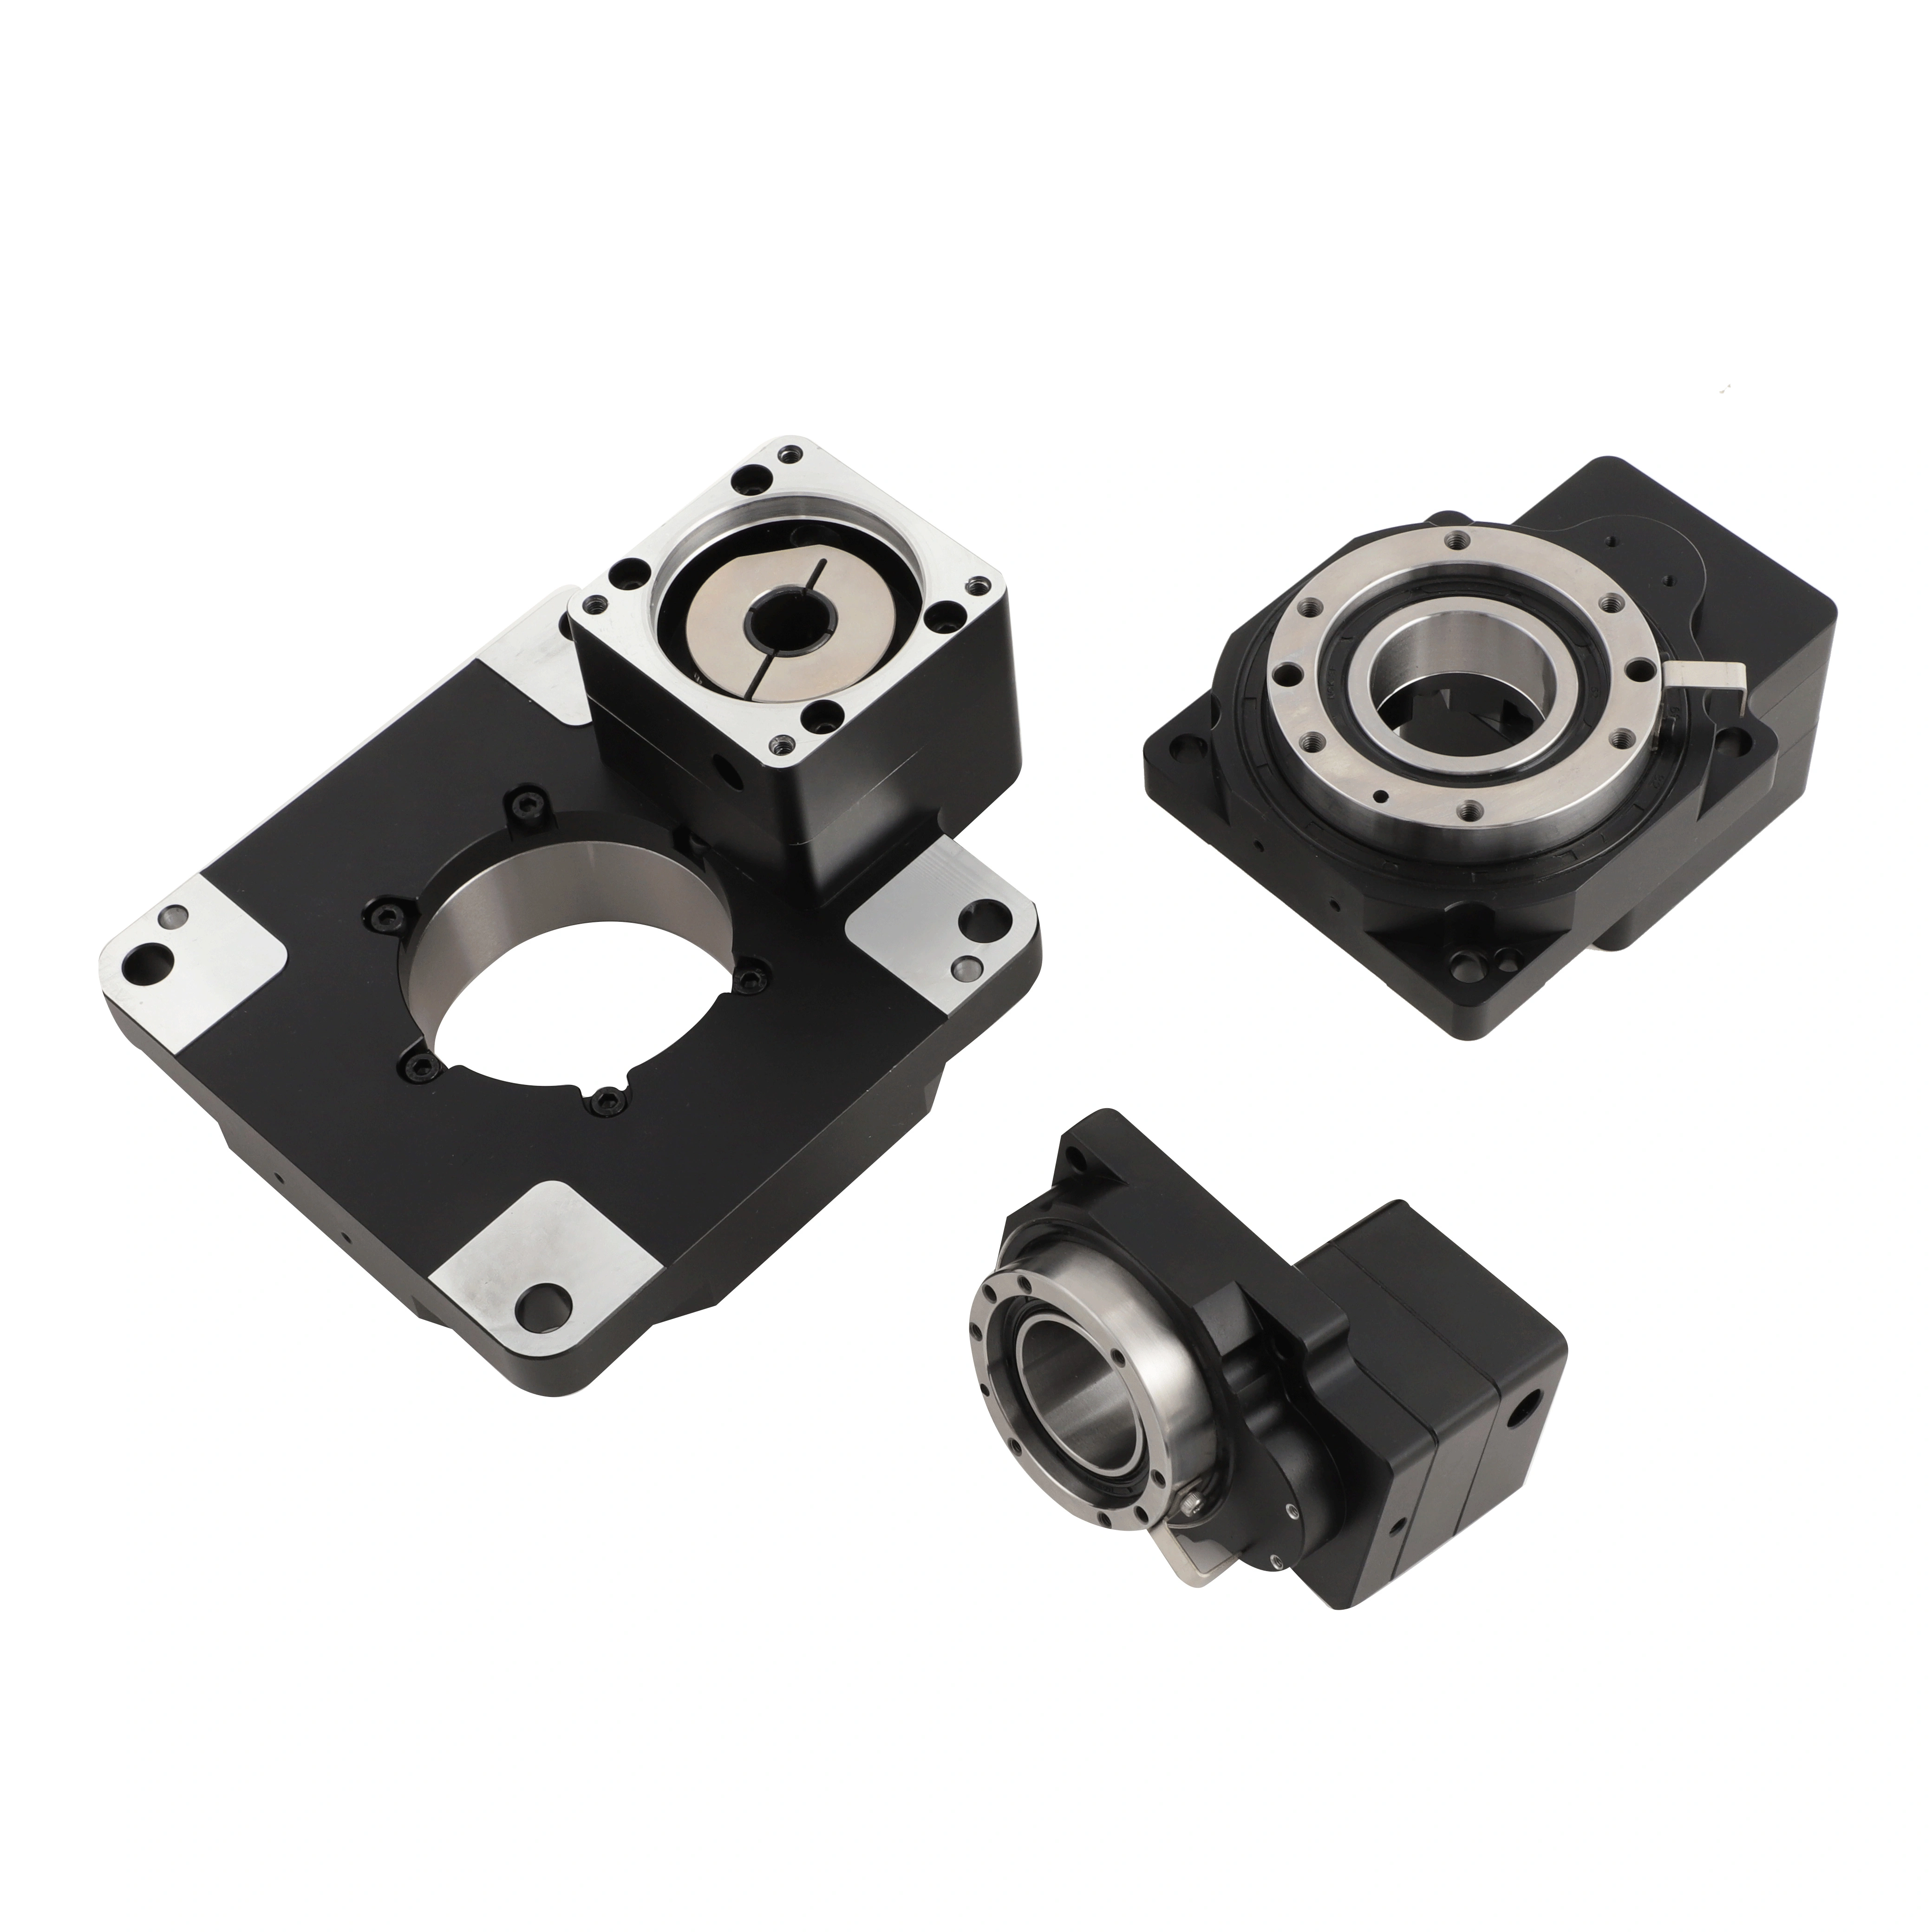
Dziś oceniamy dobór w czterech krokach dla sceny, w której silniki krokowe NEMA 23 i NEMA 24 są wyposażone w przekładnie planetarne z kołnierzem o średnicy 60 mm: kołnierza, przełożenia, momentu obrotowego oraz luźnego kąta obrotu .
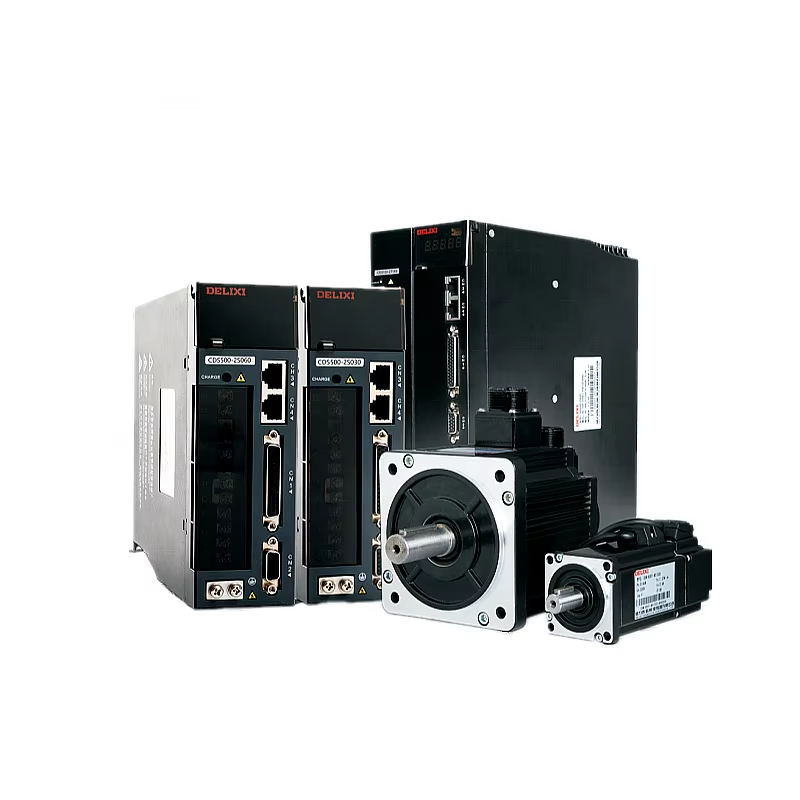
Jest to najbardziej podstawowy krok, który łatwo wykonać niepoprawnie. Wymiary kołnierza montażowego silników krokowych NEMA 23 i NEMA 24 wynoszą 56 × 56 mm (jest to standard branżowy), podczas gdy nasza seria przekładni 60 mm ma kołnierz wejściowy o wymiarach 60 × 60 mm, a odległość między otworem gwintowanym a otworem montażowym jest dokładnie zgodna z silnikiem o kołnierzu 56 mm.
Silne silniki krokowe typu NEMA 23 i NEMA 24 montowane bezpośrednio nie wymagają płyt przejściowych.
Należy jednak zwrócić uwagę na jedną szczegółową kwestię: średnica wału silników różnych marek różni się od siebie. Typowa średnica wału silników NEMA 23 wynosi 6,35 mm lub 8 mm, a typowa średnica wału silników NEMA 24 jest podobna. Dlatego przy wyborze należy zwrócić uwagę na dopasowanie średnicy wału silnika – np. jeśli standardowy przekładniownik ma wał wejściowy o średnicy 8 mm, a wał używanego silnika ma średnicę 6,35 mm, konieczne będzie dodanie wkładki redukcyjnej; nie wpływa to jednak na wydajność urządzenia.
Wiele osób przyzwyczaiło się do najpierw dobierania przełożenia redukcyjnego, zanim sprawdzi się, czy prędkość wyjściowa jest wystarczająca. Jest to błąd. Poprawne podejście polega na najpierw określeniu wymaganej końcowej prędkości urządzenia, a następnie podzieleniu prędkości silnika przez tę wartość, aby uzyskać przełożenie redukcyjne.
Wzór:
Przełożenie redukcyjne = prędkość znamionowa silnika ÷ wymagana prędkość wyjściowa
Na przykład: prędkość znamionowa silnika krokowego wynosi 1000 obr/min, a urządzenie wymaga końcowej prędkości ok. 100 obr/min, więc przełożenie redukcyjne wynosi 10:1. Jeśli wybierze się przełożenie 20:1, prędkość wyjściowa spadnie do 50 obr/min – moment obrotowy będzie wysoki, ale prędkość nie będzie możliwa do utrzymania.
Typowy zakres przełożeń redukcyjnych: nasza seria o średnicy 60 mm oferuje wielopoziomowe opcje przełożeń redukcyjnych od 3:1 do 100:1, obejmujące większość zastosowań w automatyce.
Sugestie doboru: najpierw spełniane są wymagania co do prędkości, a następnie sprawdzany jest moment obrotowy. Niewystarczająca prędkość czyni bez znaczenia nawet bardzo duży moment obrotowy.
Sprawdzenie momentu obrotowego to najbardziej podatny na błędy etap doboru modelu. Wiele osób uwzględnia jedynie moment obrotowy w stanie ustalonym, pomijając obciążenia związane z rozruchem i zatrzymaniem oraz uderzenia.
Wzór sprawdzający:
Wymagany moment obrotowy wyjściowy = maksymalny moment obrotowy silnika × przełożenie przekładni × sprawność × współczynnik warunków pracy
Po wykonaniu obliczeń należy wybrać model o znamionowym momencie obrotowym wyjściowym wyższym niż ta wartość, z zapasem bezpieczeństwa; w przeciwnym razie wystąpi zużycie kół zębatych i wzrost temperatury, co skróci czas eksploatacji.
Kilka kluczowych parametrów:
Maksymalny moment obrotowy silnika: maksymalny moment używany, nie jest to moment nominalny. Charakterystyka momentu silnika krokowego przy niskich prędkościach różni się od charakterystyki serwosilnika; należy zrozumieć krzywą częstotliwości/momentu dla danego silnika.
Sprawność: zmierzona sprawność naszej jednostopniowej serii o średnicy 60 mm wynosi 97 %, a sprawność wielostopniowa – 94 %.
Współczynnik warunków pracy : 1,2–1,5 dla stabilnej pracy (linie transportowe itp.), 1,5–2,0 dla obciążenia udarowego oraz powyżej 2,5 dla ciężkich obciążeń przy częstych starciach i zatrzymaniach.
Parametr j luźność kątową (Luźności przekładni ) jest łatwe, aby zwrócić nadmierną uwagę lub całkowicie zignorować. Poprawna metoda oceny zależy od kierunku ruchu.
Jednokierunkowa praca (linia transportowa i min ta wirująca część obraca się zawsze w jednym kierunku u ): luzy kątowe ma niewielki wpływ, a ≤20 łukominuta jest zupełnie wystarczająca.
Częste przewracanie z wartością dodatnią, naprzemienne ruchy pozycjonowania (złącze robota, indeksowanie płyty obrotowej, platforma pozycjonująca): luz tylny wpływa bezpośrednio na powtarzalną dokładność pozycjonowania, a im wyższe są wymagania, tym lepiej. nasza seria 60 mm ≤15 minut łuku, co odpowiada średniej klasie dokładności i nadaje się do większości powszechnych zastosowań automatyzacji.
Wspólne zasady: koszt precyzyjnych reduktorów prędkości ( ≤3~ 5 minut łuku) podwoił się, a wymagania dotyczące dokładności montażu oraz systemu sterowania są znacznie wyższe. Jeśli nie są one stosowane w precyzyjnych maszynach narzędziowych lub w przegubach robotycznych, nie ma potrzeby dążenia do ekstremalnie niskiej wartości luzu zwrotnego. cji robót
Wskaźniki parametrów
Podsumowanie: cztery kroki do wyboru modelu
Najpierw kołnierz: NEMA 23/24; kołnierz 60 mm montuje się bezpośrednio – należy potwierdzić średnicę wału.
Następnie ustala się stosunek redukcji: oblicza się wstecz od żądanej prędkości wyjściowej, najpierw zapewniając odpowiednią prędkość.
Weryfikacja momentu obrotowego: stosuje się maksymalny moment silnika × stosunek redukcji × sprawność 94 % × współczynnik warunków pracy, z zapasem bezpieczeństwa.
Luzy kątowe dobiera się zgodnie z potrzebami: dla ruchu jednokierunkowego ≤20 arcmin jest wystarczające, a obroty dodatnie i ujemne są częste przed rozważeniem poziomu wysokiej precyzji.
Wybór jest zasadniczo decyzją — nie ma idealnej kombinacji parametrów, tylko kombinacja odpowiednia dla Państwa urządzenia.
W razie potrzeby pomocy w doborze konkretnych modeli silników lub scenariuszy zastosowania można przekazać parametry silników oraz warunki obciążenia, a my przygotujemy szczegółowy obliczeniowy dobór.
 Gorące wiadomości
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Prawa autorskie © 2025 przez Delixi New Energy Technology (hangzhou) Co., Ltd. - POLITYKA PRYWATNOŚCI
 EN