Guia de seleção do redutor planetário para motores de passo NEMA 23 / 24 : desde o ajuste do assento até a seleção de parâmetros
As pessoas que fazem a seleção de equipamentos têm esta experiência: os parâmetros do redutor planetário são densos, mas, quando realmente se necessita deste produto, o problema não está na incerteza dos parâmetros, e sim na impossibilidade de instalação, o torque e a precisão não são suficientes.
Hoje avaliamos a seleção em quatro etapas para o cenário em que motores de passo NEMA 23 e NEMA 24 são equipados com redutores planetários com flange de 60 mm: Flange, relação de redução, torque e jogo angular .
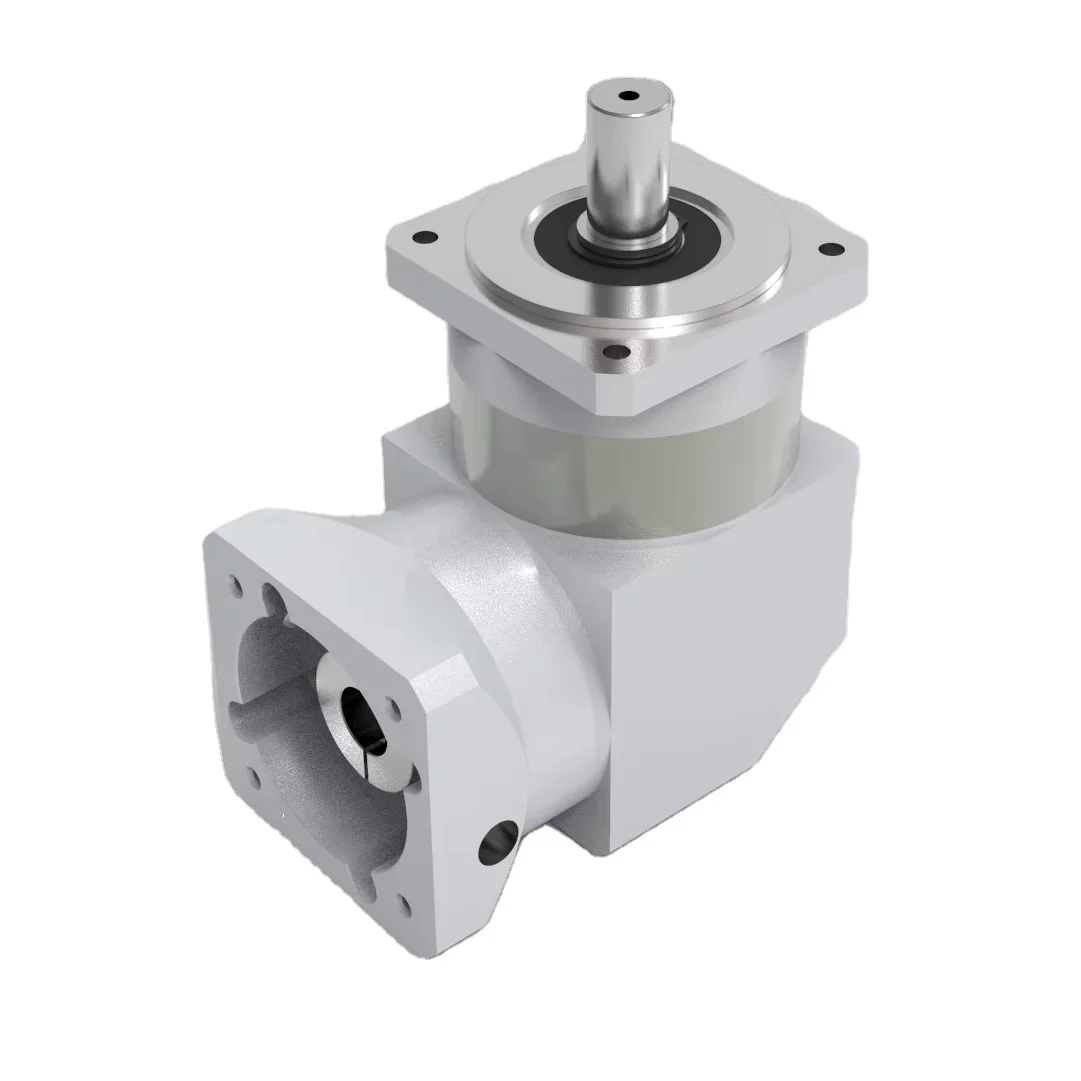
Este é o passo mais básico e, ao mesmo tempo, o mais propenso a erros. As dimensões do flange de montagem dos motores de passo NEMA 23 e NEMA 24 são de 56 x 56 mm (este é o padrão da indústria), enquanto, no nosso redutor da série de 60 mm, o tamanho do flange de entrada é de 60 x 60 mm, e a distância entre o furo e o orifício de montagem corresponde exatamente à do motor com flange de 56 mm.
Os motores de passo NEMA 23 e NEMA 24, instalados diretamente, não exigem placas de adaptação.
No entanto, é necessário considerar um detalhe: o diâmetro do eixo varia conforme a marca do motor; os diâmetros mais comuns para motores NEMA 23 são 6,35 mm e 8 mm, enquanto os diâmetros típicos para motores NEMA 24 são semelhantes. Assim, ao escolher, preste atenção à redução do diâmetro do eixo do motor — por exemplo, se o redutor padrão tiver um eixo de entrada de 8 mm, mas o seu motor tiver um eixo de 6,35 mm, será necessário adicionar uma bucha; isso, contudo, não afeta o desempenho.
Muitas pessoas estão acostumadas a definir uma relação de redução antes de verificar se a velocidade de saída é suficiente. Isso é um erro. O correto é determinar, em primeiro lugar, a velocidade final exigida pelo equipamento e, em seguida, dividir a velocidade do motor por essa velocidade para obter a relação de redução.
Fórmula:
Relação de redução = velocidade nominal do motor ÷ velocidade de saída exigida
Por exemplo: a velocidade nominal do seu motor de passo é de 1000 rpm, e o equipamento exige uma velocidade final de cerca de 100 rpm; portanto, a relação de redução é de 10:1. Se for escolhida uma relação de 20:1, a velocidade de saída cai para 50 rpm, o torque aumenta, mas a velocidade não consegue acompanhar a demanda.
Faixa comum de relações de redução: nossa série de 60 mm oferece opções de múltiplos níveis de relação de redução, de 3:1 a 100:1, cobrindo a maioria dos cenários automatizados.
Sugestões de seleção: primeiro atenda às necessidades de velocidade e, em seguida, verifique o torque. Se a velocidade for insuficiente, não importa quão elevado seja o torque — será inútil.
A verificação do torque é o ponto mais propenso a erros na seleção do modelo. Muitas pessoas consideram apenas o torque de operação em regime permanente, ignorando as cargas de partida e parada, bem como os impactos.
Fórmula de verificação:
Torque de saída exigido = torque máximo do motor × relação de redução de velocidade × eficiência × coeficiente de condições de trabalho
Após o cálculo, selecione um modelo cujo torque de saída nominal seja superior a esse valor, com uma margem de segurança; caso contrário, ocorrerá desgaste dos engrenagens e aumento de temperatura, prejudicando a vida útil.
Vários parâmetros-chave são mencionados:
Torque máximo do motor: torque máximo utilizado, não é o nominal. As características de torque do motor de passo em baixa velocidade não são as mesmas que as do servo-motor; é necessário compreender a curva de frequência de torque do seu motor.
Eficiência: nossa eficiência medida de uma única etapa da série de 60 mm é de 97 %, e a eficiência de múltiplas etapas é de 94 %.
Coeficiente de condição de trabalho : 1,2 a 1,5 para operação estável (linhas de transporte, etc.), 1,5 a 2,0 para carga de impacto e acima de 2,5 para cenários de carga pesada com partidas e paradas frequentes.
O parâmetro de j jogo angular (Jogo de engrenagens ) é fácil prestar demasiada atenção ou pode ser completamente ignorado. A forma correta de avaliar depende da direção do movimento.
Funcionamento unidirecional (linha de transporte e m essa giratória giram sempre numa direção ção ): folga angular tem pouco impacto, e ≤20 arcmin é totalmente suficiente.
Inversão positiva frequente, movimento alternado de posicionamento (articulação robótica, indexação da placa giratória, plataforma de posicionamento): a folga de retorno afeta diretamente a precisão de repetição de posicionamento, e quanto maior for o requisito, melhor. Nossa série de 60 mm ≤15 arcmin, que pertence ao nível de precisão média e se adapta à grande maioria dos cenários de automação universal.
Um senso comum: o custo dos redutores de velocidade de alta precisão ( ≤3~ 5 arcmin) duplicou-se, e há requisitos mais rigorosos quanto à precisão de instalação e ao sistema de controlo. Se não forem utilizados em máquinas-ferramenta de precisão ou em articula ções robóticas, não é necessário perseguir a folga traseira extrema.
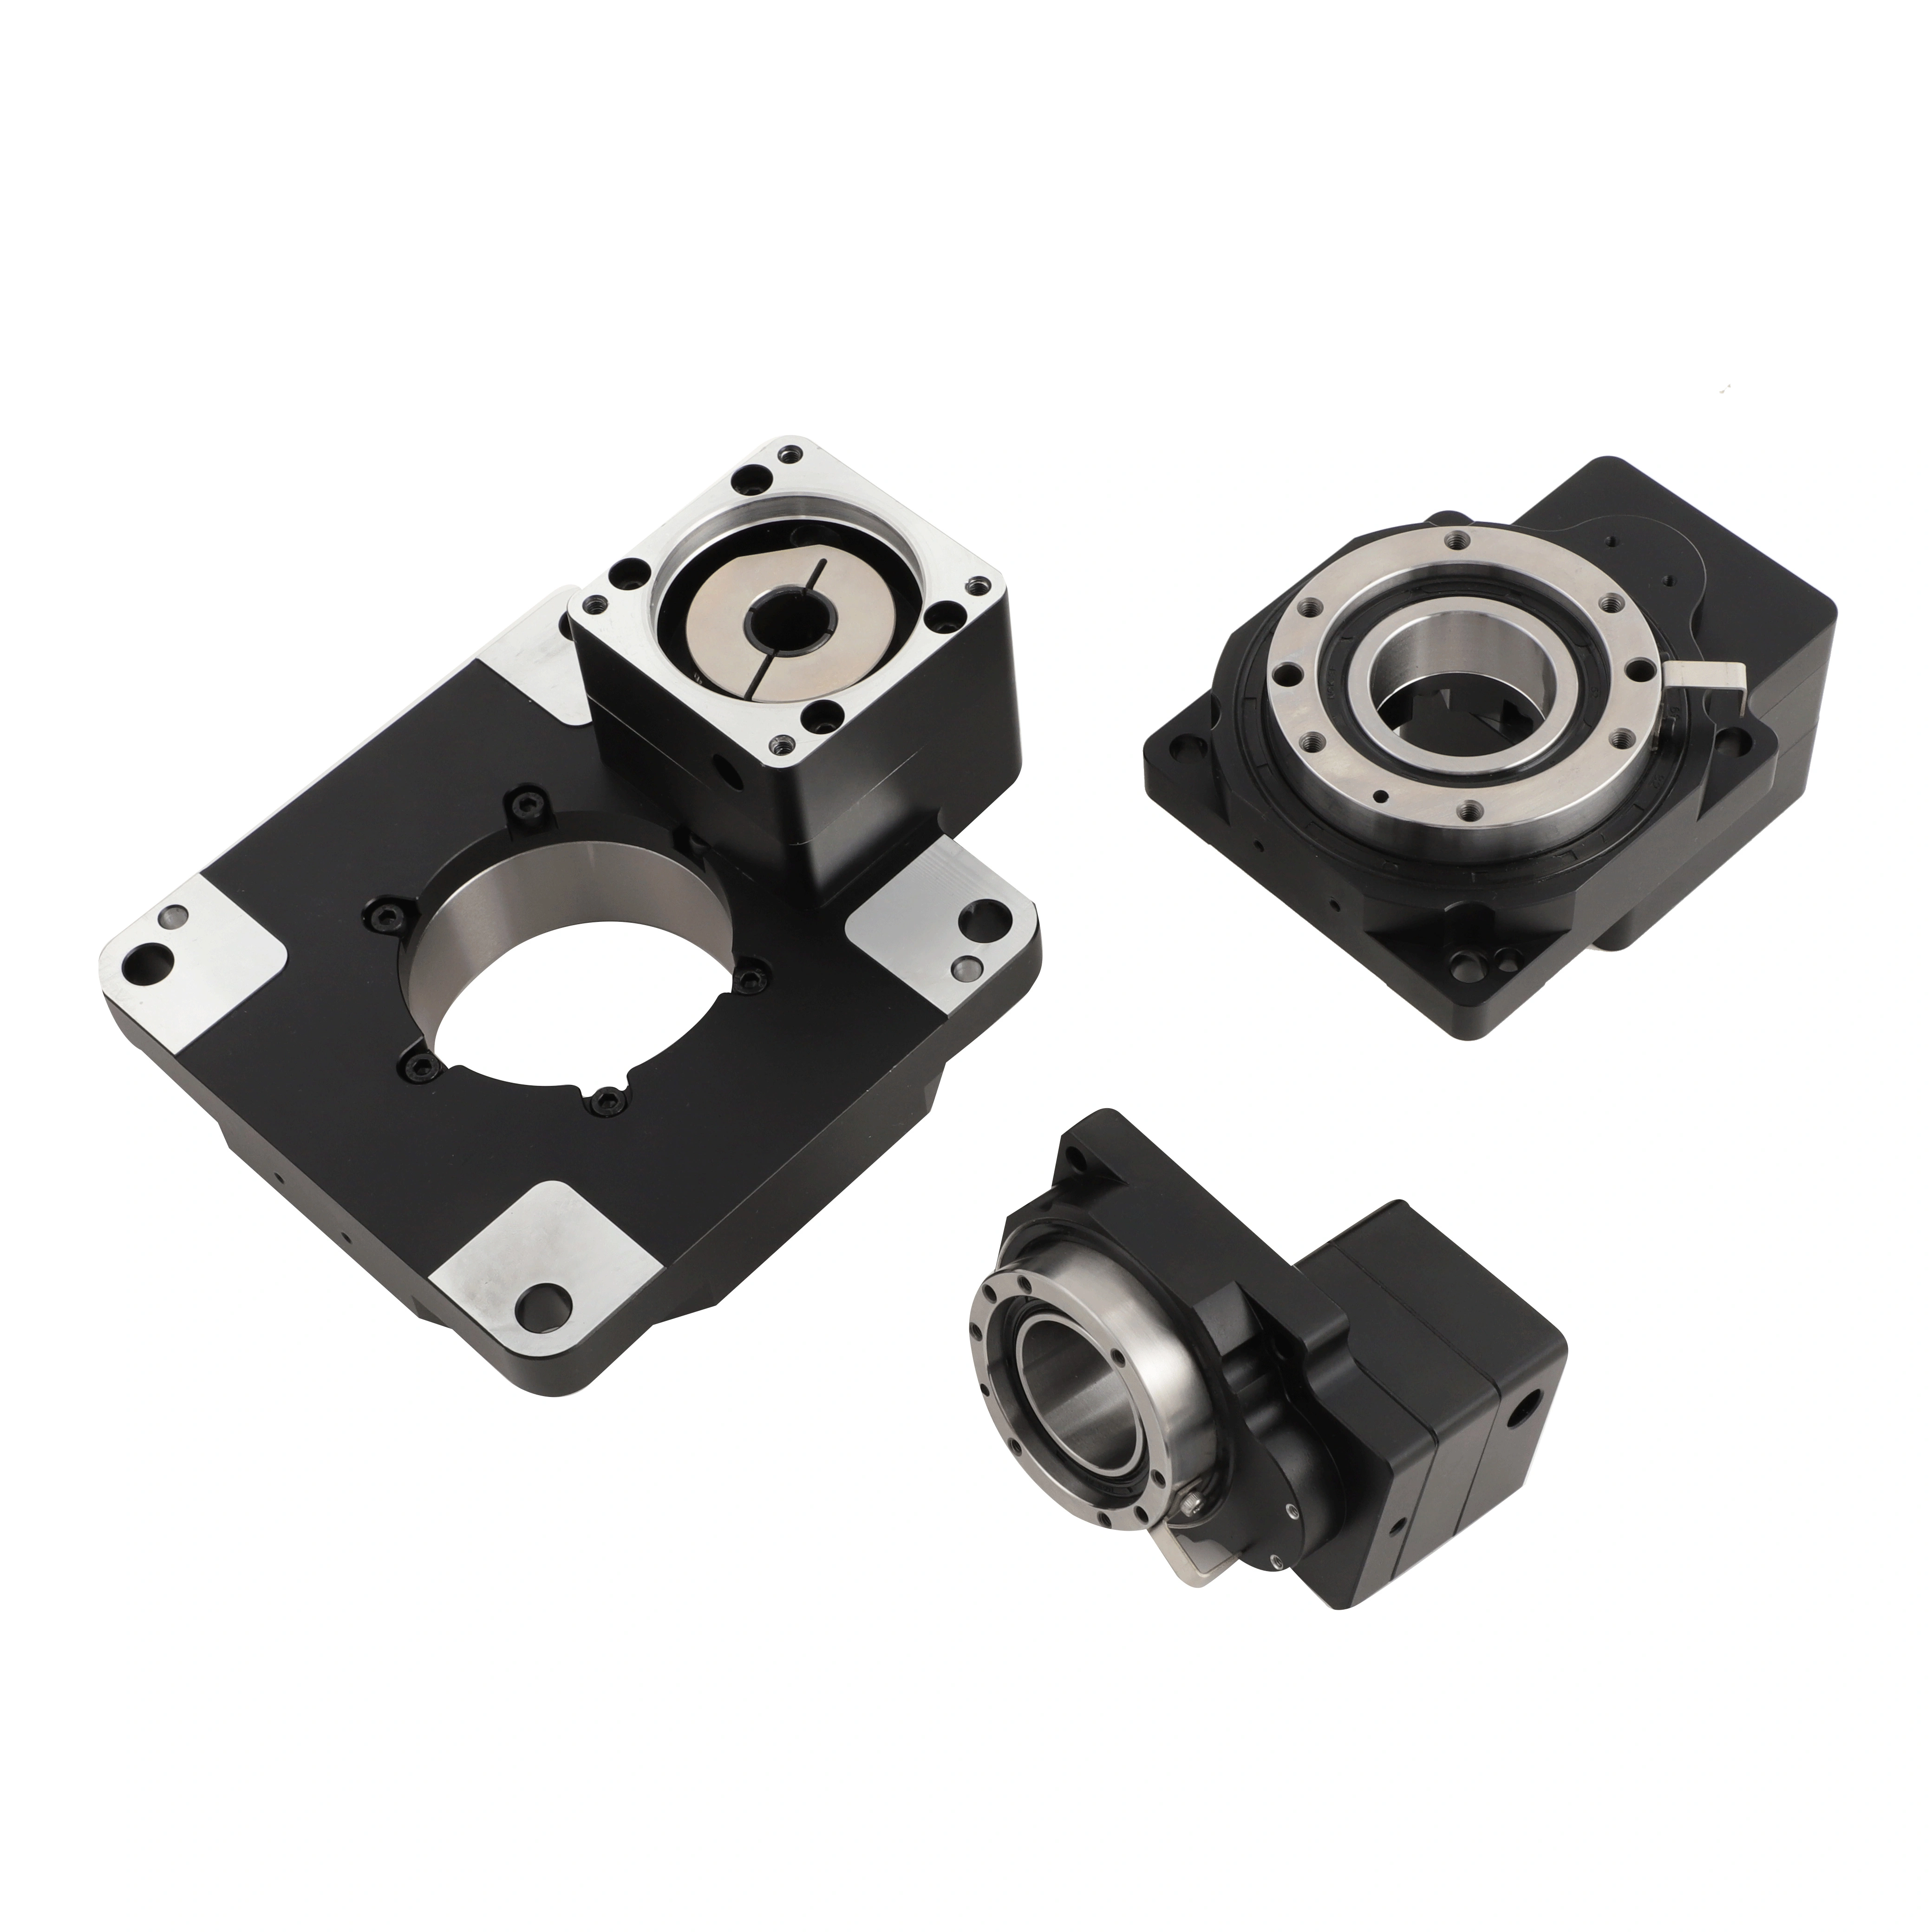
Indicadores de parâmetros
Resumo: quatro etapas para a seleção do modelo
Primeiro, o flange: NEMA 23/24; o flange de 60 mm é instalado diretamente para confirmar o diâmetro do eixo.
Em seguida, defina a relação de redução: calcule retroativamente a partir da velocidade de saída exigida, priorizando a satisfação da velocidade.
Verificação do torque: utilize o torque máximo do motor × a relação de redução × eficiência de 94% × coeficiente de condição de trabalho, mantendo uma margem de segurança.
Folga angular selecionada conforme demanda: operação unidirecional ≤20 arcmin é suficiente, e as rotações positivas e negativas são frequentes antes de considerar um nível de alta precisão.
A seleção é essencialmente uma escolha; não há uma combinação perfeita de parâmetros, apenas uma combinação adequada para o seu equipamento.
Se for necessário auxiliar na seleção de modelos específicos de motores ou cenários de aplicação, podem ser fornecidos os parâmetros dos motores e as condições de carga, e emitiremos um cálculo detalhado da seleção.
 Notícias quentes
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Direitos autorais © 2025 por Delixi New Energy Technology (hangzhou) Co., Ltd. - POLÍTICA DE PRIVACIDADE
 EN