Udvælgelsesvejledning for planetal reduktionsgear til stepper motorer NEMA 23 / 24 : fra monteringspasform til parameterudvælgelse
Personer, der udfører udstyrsvalg, har denne erfaring: Parametrene for planetgeardåser er komplekse, men når dette produkt faktisk er nødvendigt, er det ikke usikkerhed om parametrene, der udgør problemet – det er manglende monterbarhed. moment og præcisionen er utilstrækkelig.
I dag vurderer vi udstyrsvalget i fire trin for scenarier, hvor NEMA 23- og NEMA 24-trinmotorer er udstyret med 60 mm flangemontable planetgeardåser: Flange, reduktionsforhold, drejningsmoment og vinkelspil .
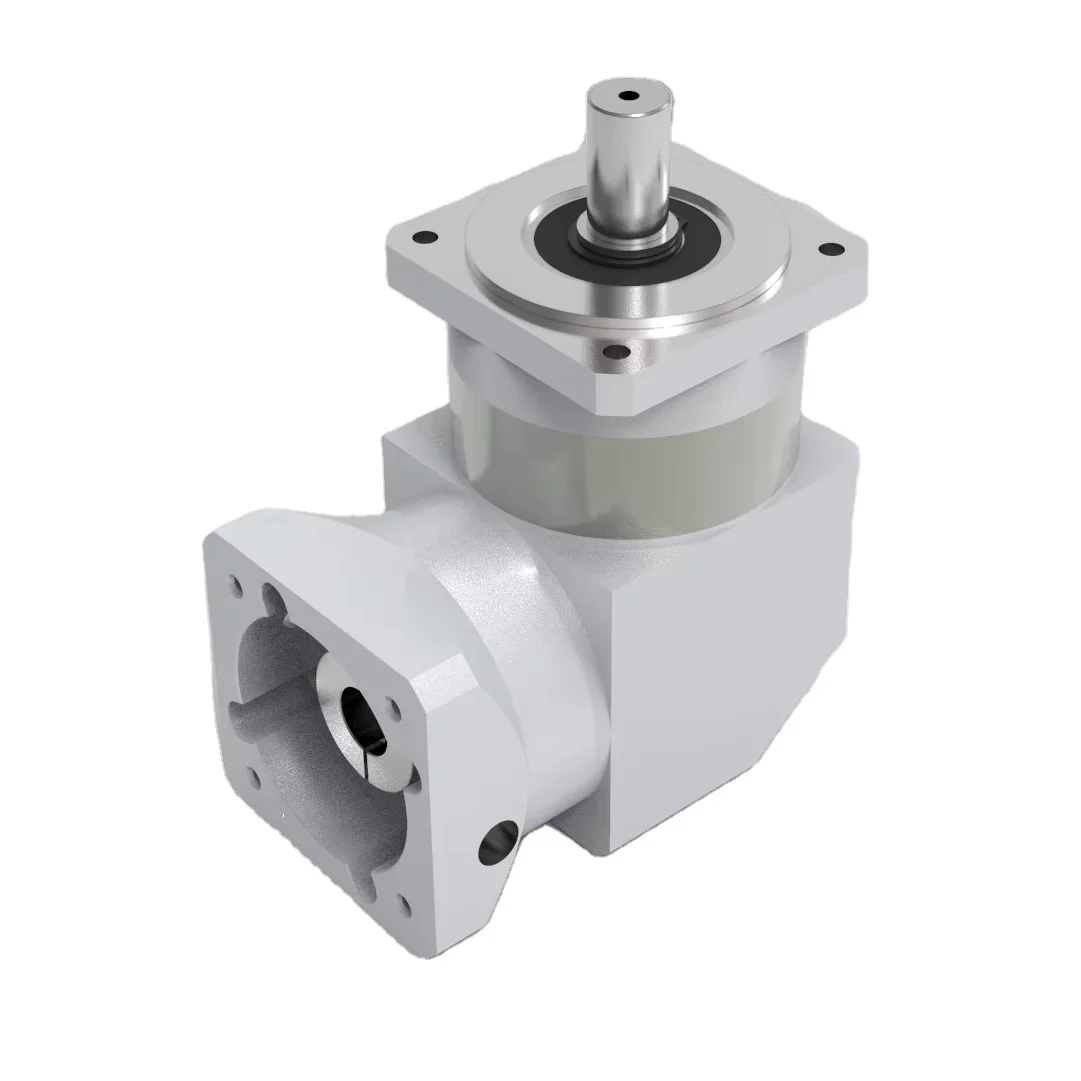
Dette er det mest grundlæggende trin – og det, der oftest mislykkes. Monteringsflangens dimensioner for NEMA 23- og NEMA 24-trinmotorer er 56 × 56 mm (dette er branchestandarden), mens vores serie af 60 mm geardåser har en indgangsflange på 60 × 60 mm, og afstanden mellem boltene og monteringshullerne svarer præcist til den 56 mm flangemontable motor.
NEMA 23- og NEMA 24-trinmotorer, der monteres direkte, kræver ikke overførselsplader.
Der er dog én detalje, der skal tages i betragtning: Akseldiameteren varierer mellem forskellige mærker af motorer. Den almindelige akseldiameter for NEMA 23 er 6,35 mm og 8 mm, mens den almindelige akseldiameter for NEMA 24 er tilsvarende. Derfor skal man ved valg af motor være opmærksom på eventuel reduktion af motorens akseldiameter – f.eks. hvis standardreduktoren har en 8 mm indgangsaksel, men motoren har en 6,35 mm aksel, skal der tilføjes en buks, hvilket dog ikke påvirker ydelsen.
Mange mennesker er vant til at vælge et reduktionsforhold, før de kontrollerer, om den ønskede uddrejningshastighed er tilstrækkelig. Dette er forkert. Den rigtige fremgangsmåde er først at fastslå den endelige hastighed, som udstyret kræver, og derefter dividere motorens hastighed med denne værdi for at beregne det nødvendige reduktionsforhold.
Formel:
Reduktionsforhold = motorens nominelle hastighed ÷ ønsket uddrejningshastighed
Eksempel: Din trinmotor har en nominel hastighed på 1000 omdr./min., og udstyret kræver en endelig hastighed på ca. 100 omdr./min. Dermed er reduktionsforholdet 10:1. Hvis der i stedet vælges 20:1, falder uddrejningshastigheden til 50 omdr./min.; drejningsmomentet stiger, men hastigheden kan ikke opretholdes.
Almindeligt reduktionsforholdsområde: Vores serie på 60 mm tilbyder flere reduktionsforhold fra 3:1 til 100:1 og dækker de fleste automatiserede anvendelsesscenarier.
Valg af anbefalinger: Først opfyldes kravene til hastighed, og derefter kontrolleres drejningsmomentet. Hvis hastigheden ikke er tilstrækkelig, er det uden betydning, hvor stort drejningsmomentet er – det er ikke brugbart.
Drejningsmomentkontrollen er det område, hvor der oftest begås fejl ved modellens valg. Mange tager kun hensyn til det stationære driftsdrejningsmoment og ignorerer start- og stopbelastningen samt stød.
Kontrolformel:
Krævet udgangsdrejningsmoment = maksimalt motordrejningsmoment × hastighedsreduktionsforhold × virkningsgrad × arbejdsvilkårskoefficient
Efter beregningen vælges en model med et nominelt udgangsdrejningsmoment, der overstiger denne værdi, og der efterlades en sikkerhedsmargin. Ellers vil der opstå tandhjulsbeskadigelse og temperaturstigning, hvilket påvirker levetiden.
Følgende nøgleparametre beskrives:
Maksimalt motordrejningsmoment: maksimalt brugt drejningsmoment, ikke nominelt. Drejningsmomentegenskaberne for trinmotorer ved lav hastighed adskiller sig fra dem for servomotorer; man skal forstå moment-frekvenskurven for sin motor.
Effektivitet: vores målte effektivitet for enkelttrinsudgaven i 60-mm-serien er 97 %, og for flertrinsudgaven er den 94 %.
Arbejdsforholdskoefficient : 1,2 til 1,5 ved stabil drift (transportbånd mv.), 1,5 til 2,0 ved stødbelastning og over 2,5 ved tung belastning med hyppig start og stop.
Parameterværdien for j spilvinkel (Gearspil det er nemt at lægge for meget vægt på det, eller det kan helt ignoreres. Den korrekte vurderingsmetode afhænger af bevægelsesretningen.
Enrettet drift (transportlinjen og m den roterende del drejer altid i én retning): – ): vinkelspil har minimal indflydelse, og ≤20 1 bueminut er fuldstændig tilstrækkeligt.
Ofte forekommende positiv inversion, alternativ positioneringsbevægelse (robotled, roterende pladeindstilling, positioneringsplatform): bagspillet påvirker direkte den gentagne positionsnøjagtighed, og jo højere kravet er, jo bedre. vores serie på 60 mm ≤15 bueminutter, hvilket tilhører den mellemhøje præcisionsklasse og passer til langt de fleste almindelige automatiseringsscenarioer.
En almindelig regel: Prisen på højpræcise hastighedsreduktorer ( ≤3~ 5 bueminutter) er fordoblet, og der stilles større krav til monteringspræcision og styresystem. Hvis de ikke bruges i præcisionsværktøjsmaskiner eller robotled er, er det ikke nødvendigt at stræbe efter ekstremt lav bagløbslukning.
Parameterindikatorer
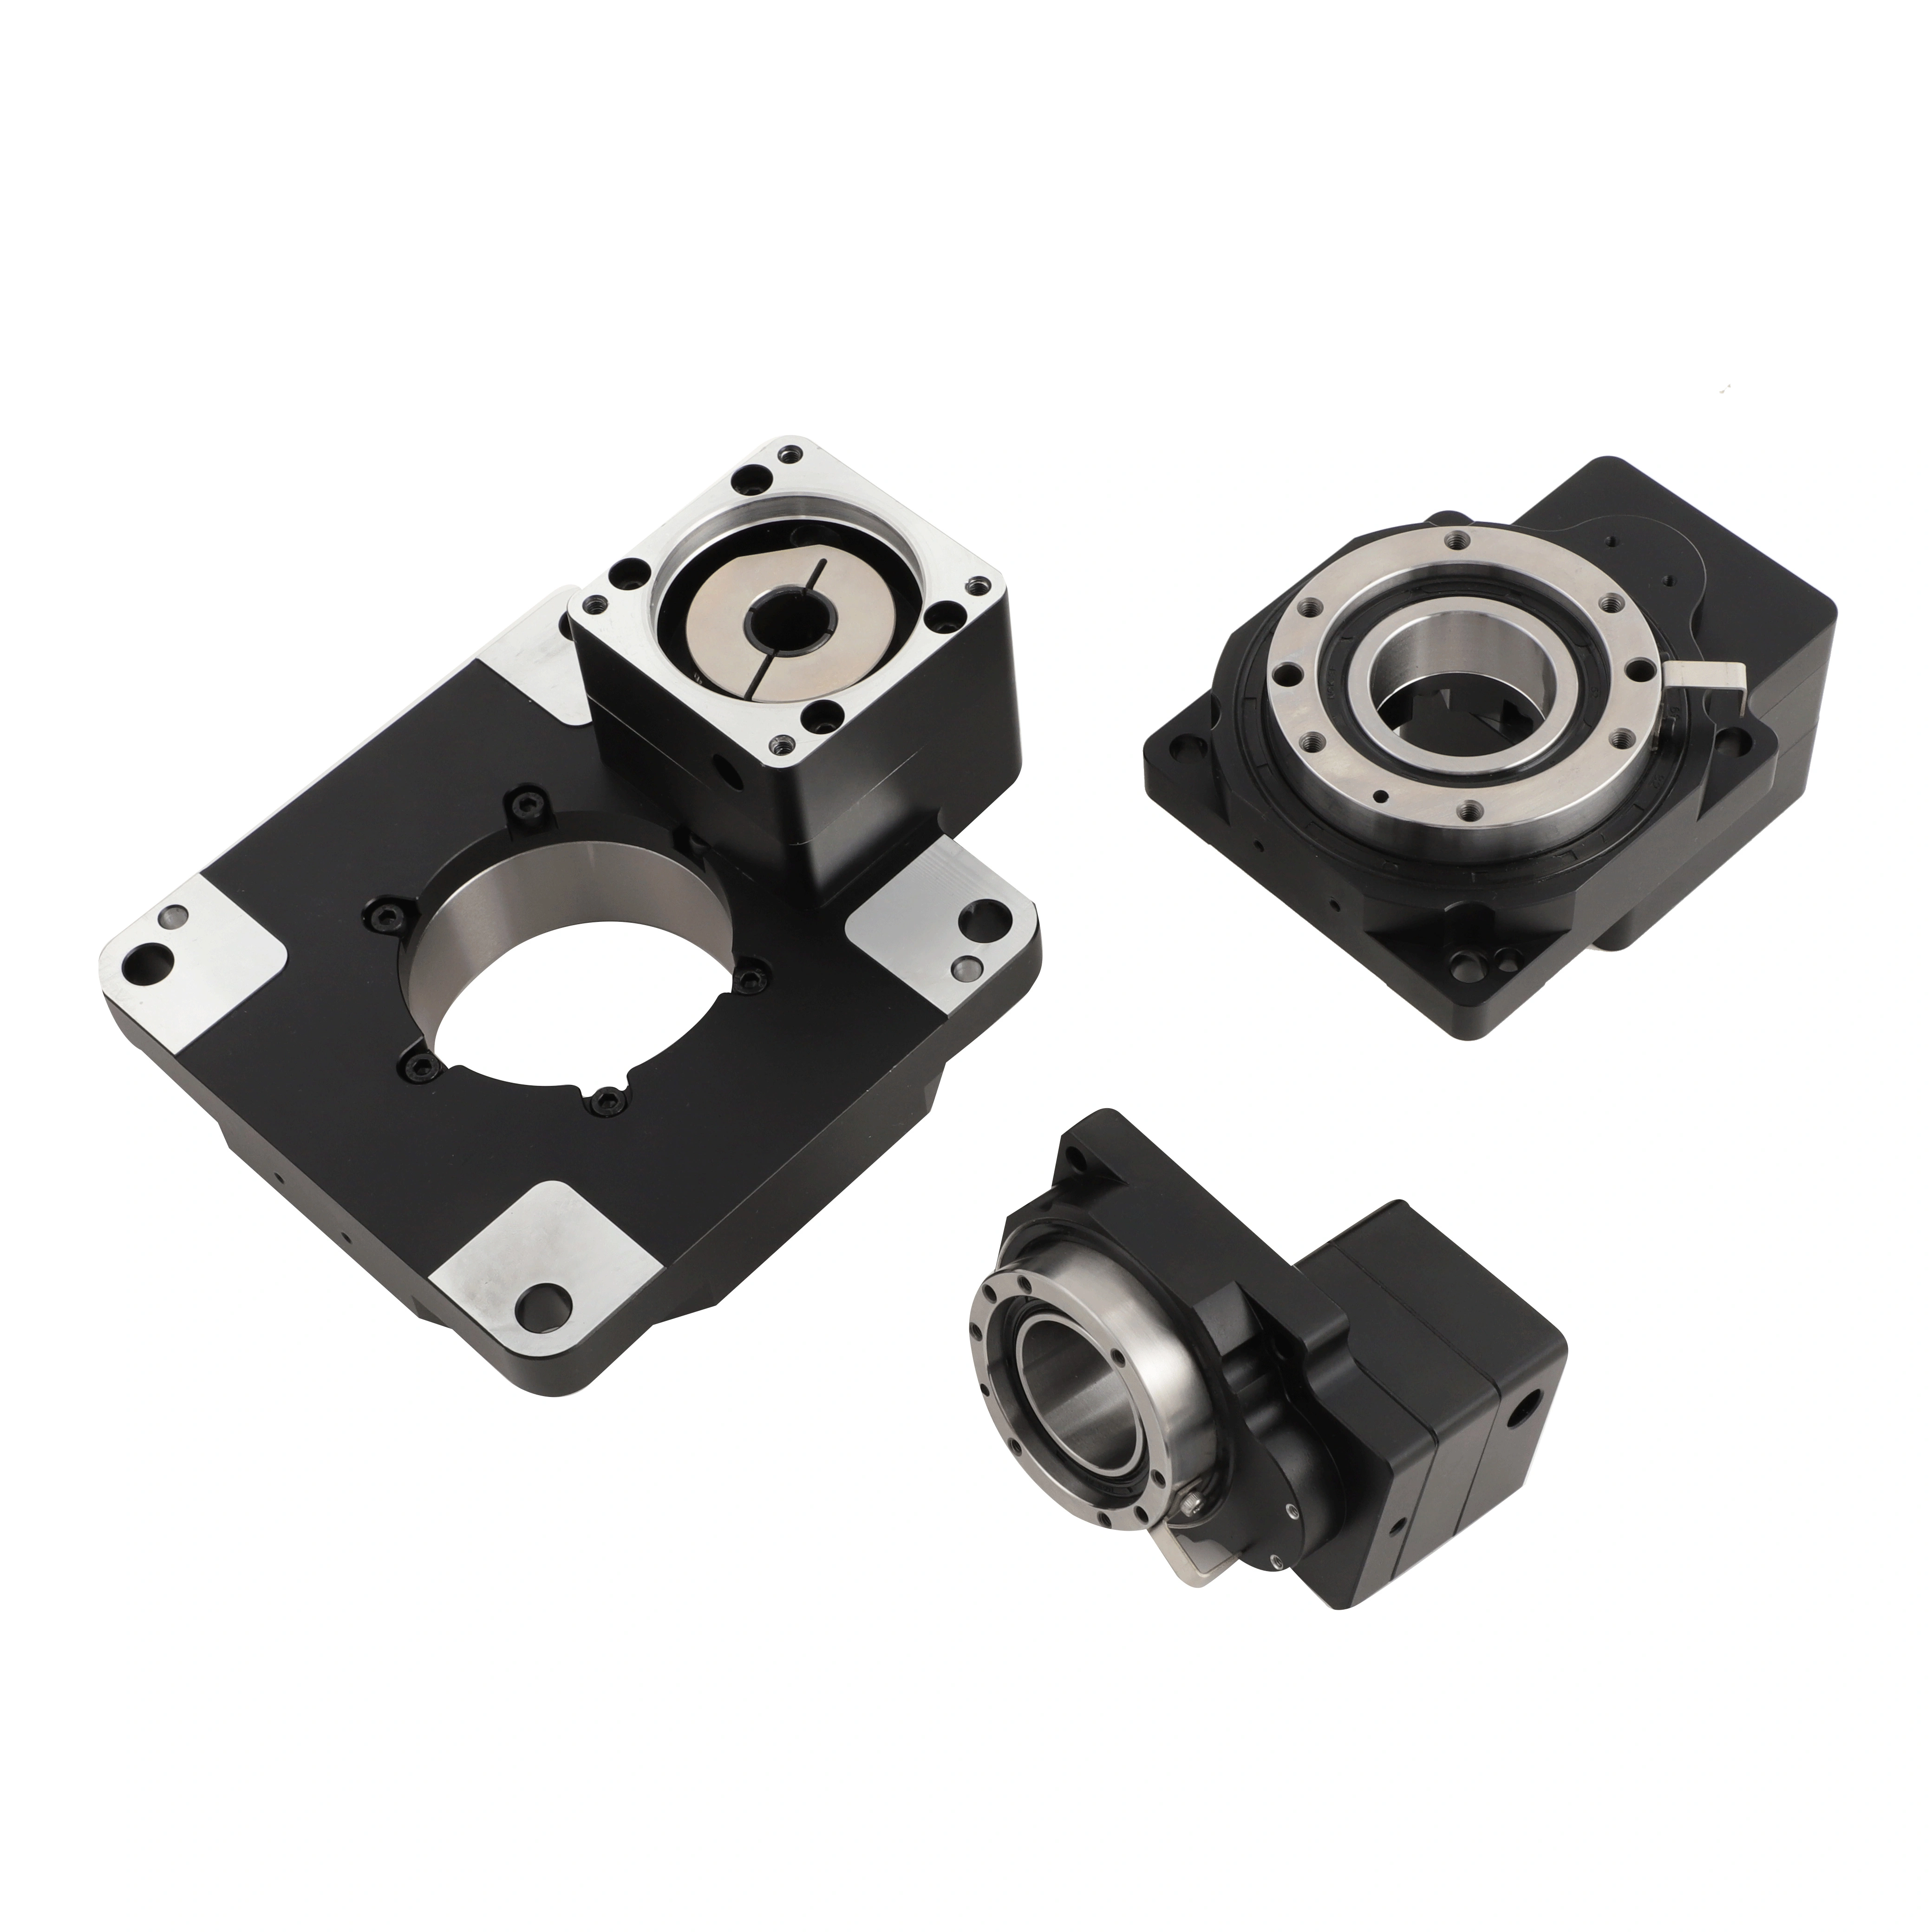
Oversigt: fire trin til valg af model
Først flangen: NEMA 23/24; 60 mm-flangen monteres direkte for at bekræfte akseldiameteren.
Dernæst indstilles reduktionsforholdet: beregn baglæns fra den ønskede uddrejningshastighed – opfyld først kravet til hastighed.
Tjek af drejningsmomentet: brug maksimalt motordrejningsmoment × reduktionsforhold × 94 % effektivitet × arbejdsvilkårsfaktor, med en sikkerhedsmargin.
Vinkelspil vælges efter behov: enrettede operationer ≤20 bueminutter er tilstrækkeligt, og positive og negative rotationer er almindelige, før man overvejer et højt præcisionsniveau.
Valget er i væsentlig grad en beslutning – der findes ingen perfekt kombination af parametre, kun en passende kombination til din udstyr.
Hvis du har brug for hjælp til at vælge specifikke motor modeller eller anvendelsesscenarier, kan motorparametre og belastningsforhold stilles til rådighed, og vi udarbejder en detaljeret beregning af valget.
 Seneste nyheder
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 af Delixi New Energy Technology (hangzhou) Co., Ltd. - REGLER FOR PRIVATHED
 EN