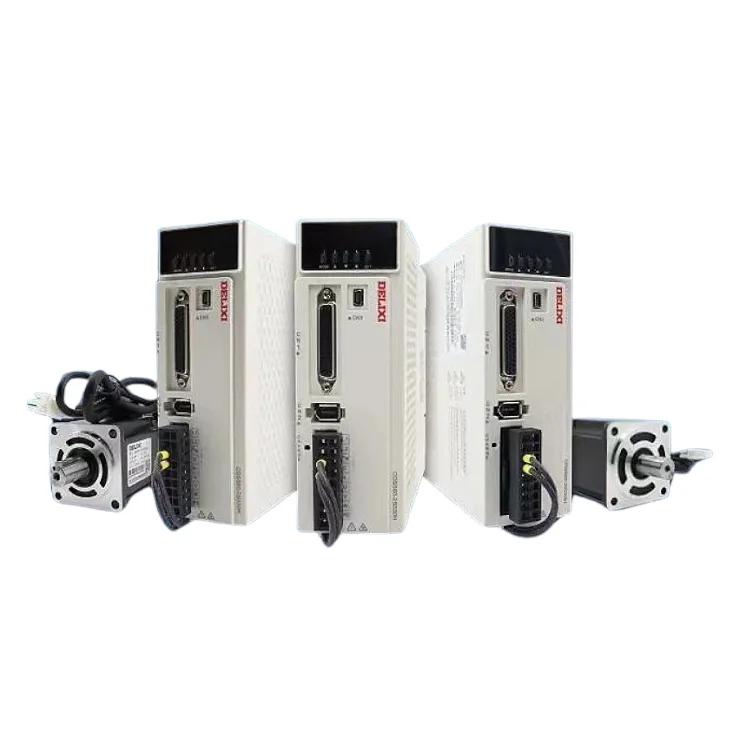
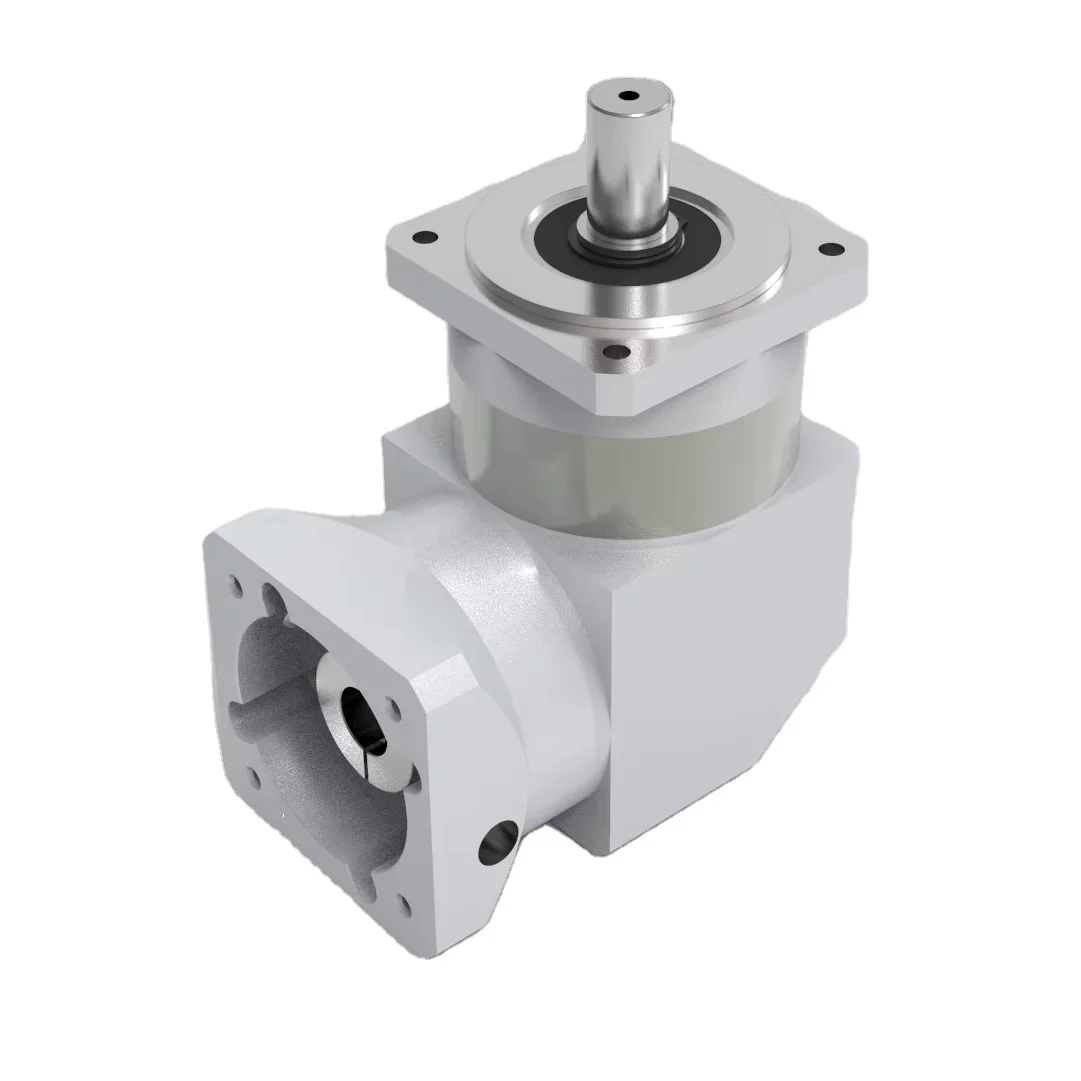
Selection guide for NEMA 23/24 stepper motor planetary gearmotor : from mounting interface matching to parameter selection
Personene som velger utstyr har denne erfaringen: parametrene til planetgearboksen er tette, men når dette produktet virkelig trengs, er det ikke usikkerhet i parametrene – det er at det ikke kan monteres, og tørr og nøyaktigheten er utilstrekkelig.
I dag vurderer vi utvelgelsen i fire trinn for scenen der NEMA 23- og NEMA 24-stegmotorer er utstyrt med planetgearbokser med 60 mm flens: Flens, reduksjonsforhold, dreiemoment og vinkelavvik .
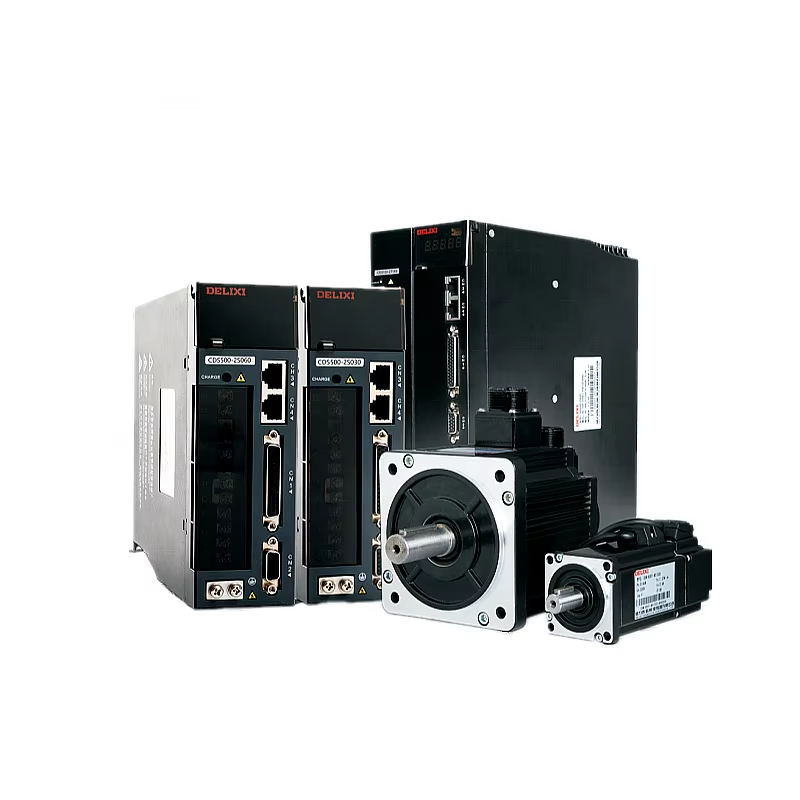
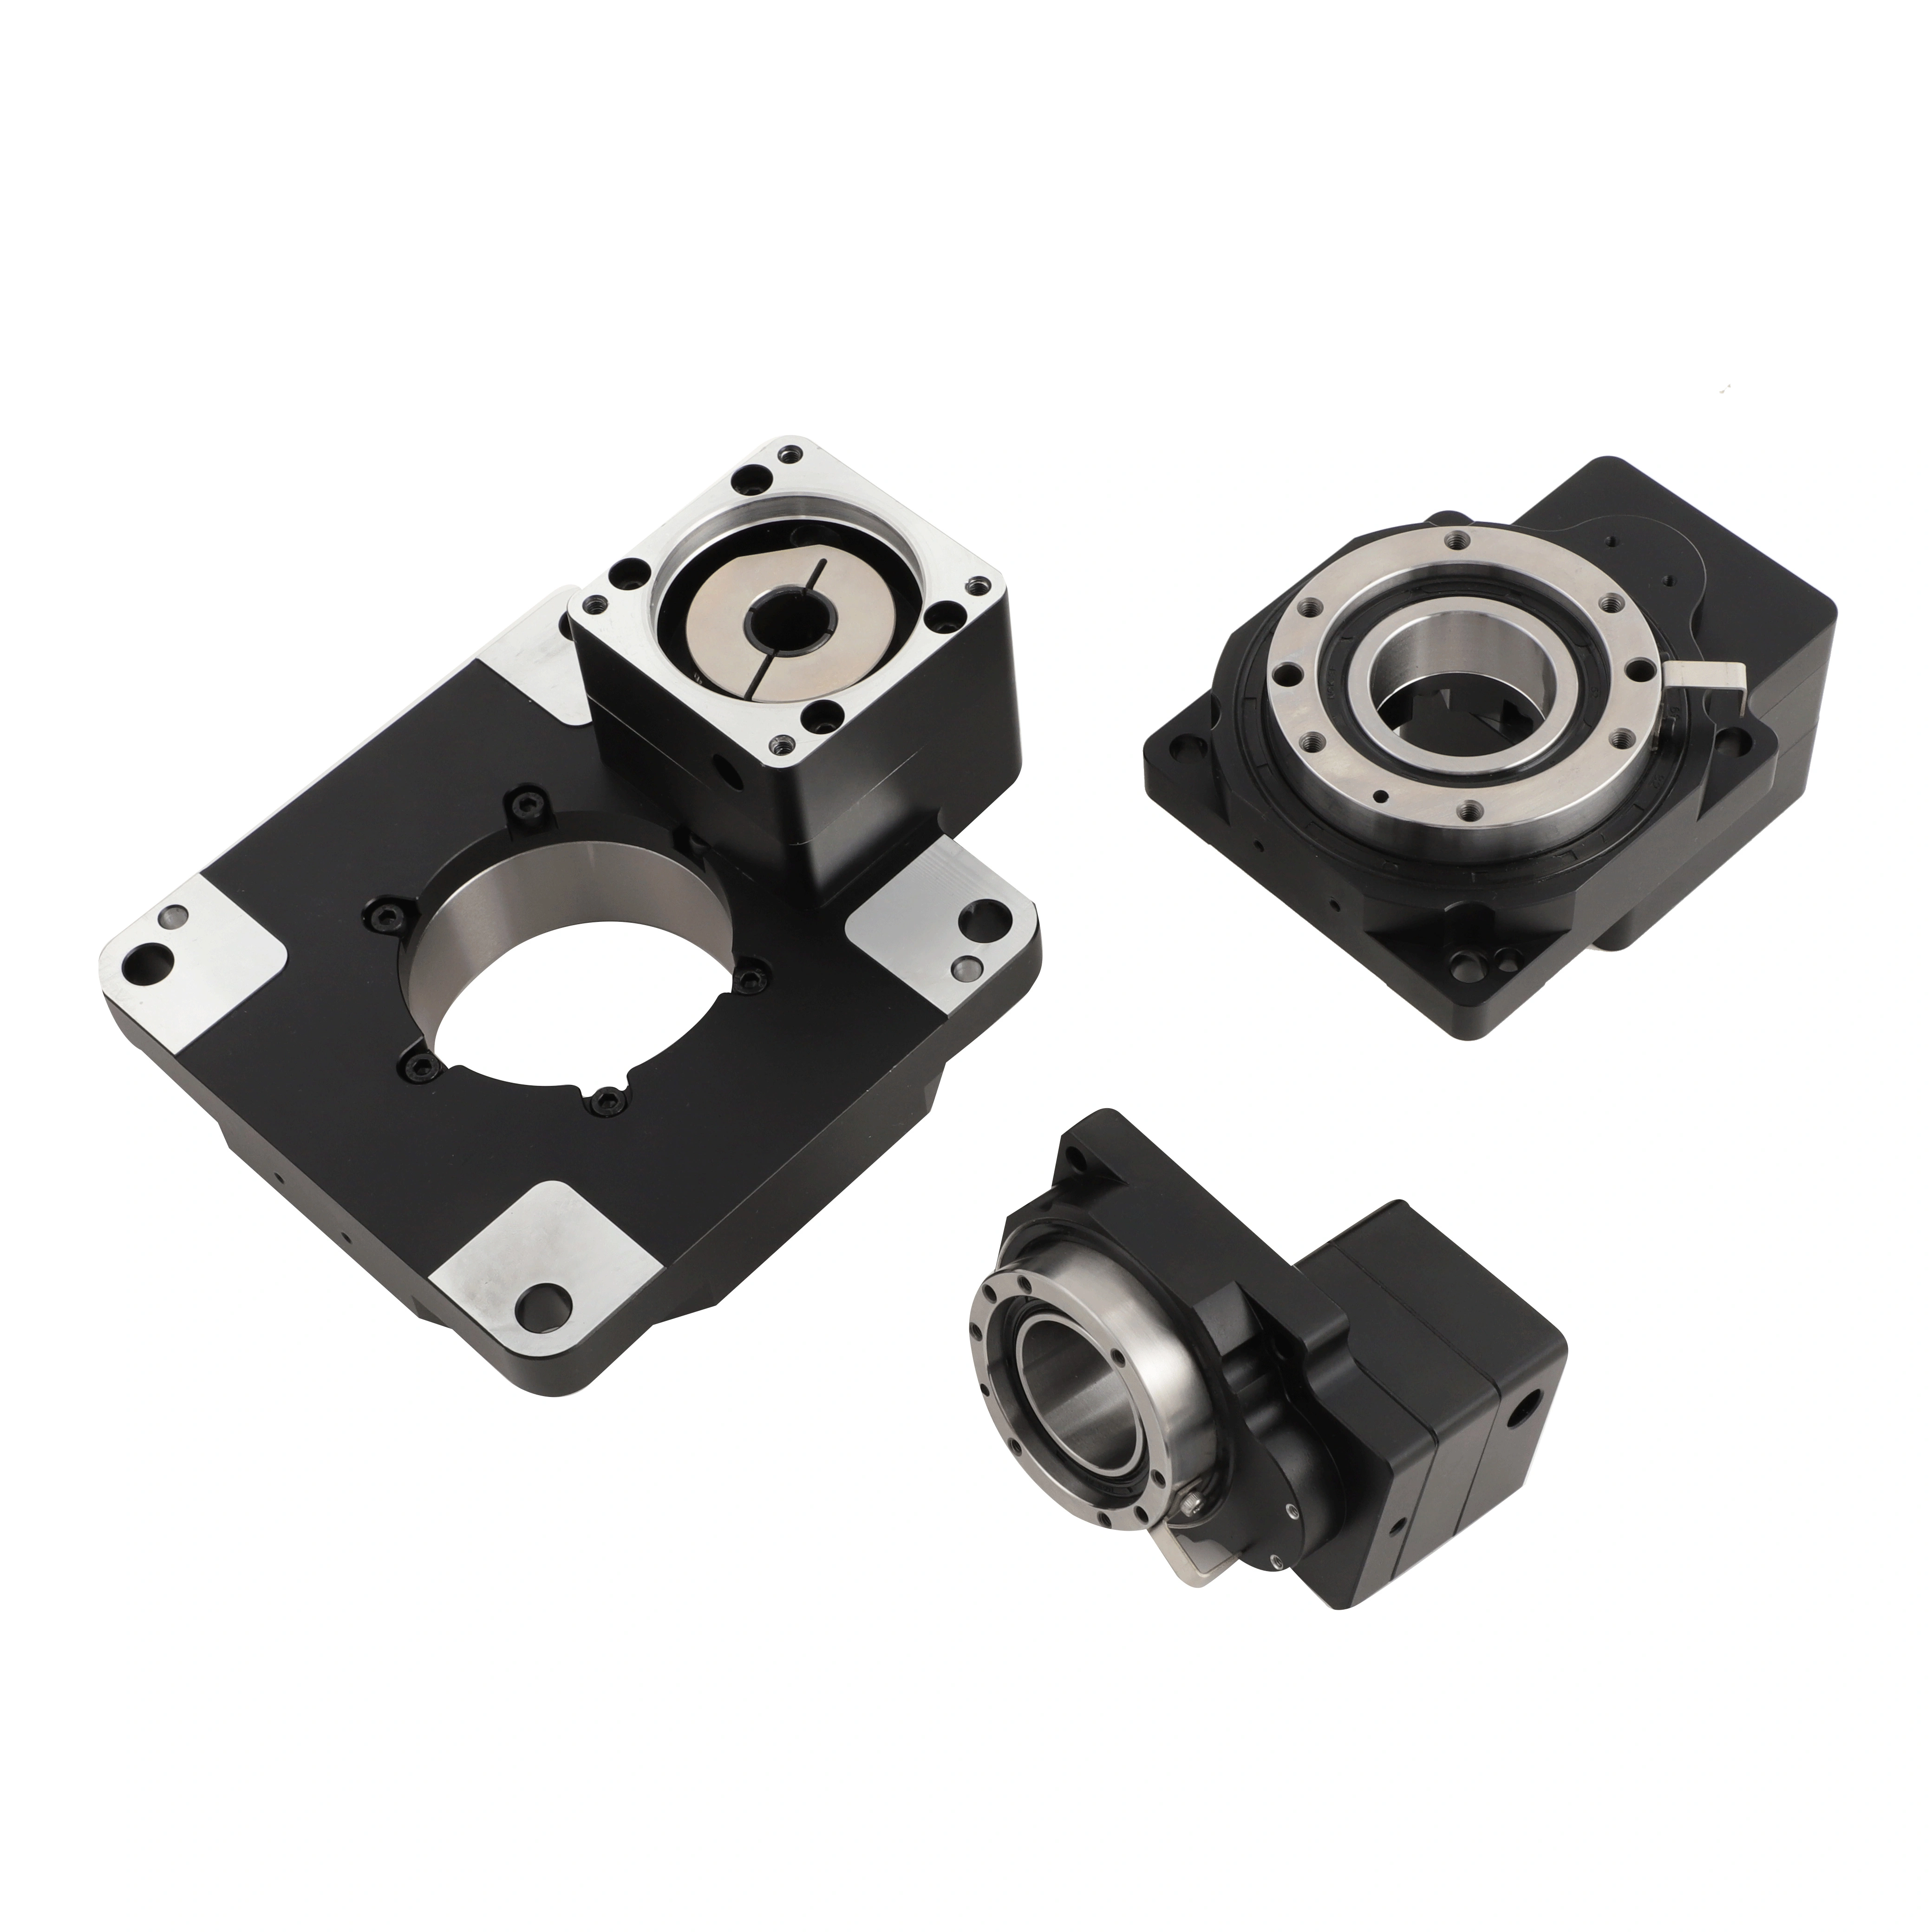
Dette er det mest grunnleggende trinnet – og det enkleste å gjøre feil på. Monteringsflensdimensjonene for NEMA 23- og NEMA 24-stegmotorer er 56 × 56 mm (dette er bransjestandard), mens vår serie 60 mm-gearboks har en inngangsflens på 60 × 60 mm, og avstanden mellom boltene og monteringshullene samsvarer nøyaktig med den 56 mm-flensmotor som brukes.
NEMA 23- og NEMA 24-stegmotorer som monteres direkte, krever ikke overføringsplater.
Det må imidlertid tas hensyn til ett detalj: akseldiameteren varierer mellom ulike merker av motorer. Den vanlige akseldiameteren for NEMA 23 er 6,35 mm og 8 mm, mens den vanlige akseldiameteren for NEMA 24 er tilsvarende. Derfor må man ved valg legge vekt på reduksjon av motorens akseldiameter – for eksempel hvis standardreduktoren har en inngangsaksel på 8 mm, men motoren har en aksel på 6,35 mm, må en adapterhylse legges til; dette påvirker imidlertid ikke ytelsen.
Mange mennesker er vant til å velge et reduksjonsforhold før de sjekker om utgangshastigheten er tilstrekkelig. Dette er feil. Riktig fremgangsmåte er å bestemme den endelige hastigheten som utstyret krever, og deretter dele motorens hastighet med denne for å finne reduksjonsforholdet.
Formel:
Reduksjonsforhold = nominell motorturtall ÷ ønsket utgangshastighet
Eksempel: Det nominelle turtallet til din stegmotor er 1000 rpm, og utstyret krever en endelig hastighet på ca. 100 rpm, så reduksjonsforholdet blir 10:1. Hvis du velger 20:1, reduseres utgangshastigheten til 50 rpm; dreiemomentet blir høyere, men hastigheten kan ikke opprettholdes.
Vanlig reduksjonsforholdsrekkevidde: Vår 60 mm-serie tilbyr flere reduksjonsforhold fra 3:1 til 100:1, som dekker de fleste automatiserte anvendelsene.
Valgforslag: Først oppfylles hastighetsbehovene, deretter sjekkes dreiemomentet. Hvis hastigheten ikke er tilstrekkelig, hjelper det ikke med å ha et stort dreiemoment.
Dreiemomentsjekken er det vanligste stedet der modellvalget feiler. Mange ser kun på det stabile driftsdreiemomentet og ignorerer start- og stoppbelastningen samt støtbelastninger.
Sjekkformel:
Krevet utgangsdreiemoment = maksimalt motordreiemoment × girforhold × virkningsgrad × arbeidsforholdskoeffisient
Etter beregning velger du en modell med et nominelt utgangsdreiemoment som overstiger denne verdien, og inkluderer en sikkerhetsmargin. Uten margin vil det oppstå tannhjulslitasje og temperaturøkning, noe som reduserer levetiden.
Flere nøkkelparametere beskrives:
Maksimalt motordreiemoment: maksimalt brukt dreiemoment er ikke det nominelle dreiemoment. Dreiemomentskarakteristikken til en stegmotor ved lav hastighet er ikke den samme som for en servomotor; man må forstå moment-frekvenskurven til sin motor.
Effektivitet: vår målte effektivitet for enkelttrinnsutgaven i 60 mm-serien er 97 %, og effektiviteten for flertrinnsutgaver er 94 %.
Arbeidsforholdskoeffisient : 1,2 til 1,5 for stabil drift (transportbånd osv.), 1,5 til 2,0 for støtbelastning og mer enn 2,5 for tunge belastningsscenarier med hyppig start og stopp.
Parameteren for j vinkelavvik (Tannhjulspill det er lett å legge for mye vekt på dette, eller det kan fullstendig ignoreres. Den riktige måten å vurdere det på avhenger av retningen til bevegelsen.
Enrettet drift (transportlinjen og m denne roterende delen roterer alltid i én retning) – ): vinkelavvik har liten innvirkning, og ≤20 bue-minutter er fullstendig tilstrekkelig.
Frekvent positiv omvending, alternativ posisjonsbevegelse (robotledd, roterende plater, posisjoneringssystem): bakløp påvirker direkte gjentagelsesnøyaktigheten, og jo strengere kravene er, jo bedre. Vår serie med 60 mm ≤15 bueminutter, som tilhører nivået for middels nøyaktighet og passer til de fleste universelle automatiseringsscenariene.
En vanlig regel: Kostnaden for høynøyaktige hastighetsreduktorer ( ≤3~ 5 bueminutter) har doblet seg, og det stilles strengere krav til installasjonsnøyaktighet og kontrollsystem. Hvis de ikke brukes i presisjonsverktøymaskiner eller robotledd, er det ikke nødvendig å oppnå ekstremt lav spilletid. Rask gjennomgang av grunnleggende parametere – modell på 60 mm, tilpasset NEMA23/NEMA24-motor.
Parameterindikatorer
Sammendrag: fire trinn for modellvalg
Først flensen: NEMA 23/24; 60 mm-flensen monteres direkte – bekreft akseldiameteren.
Deretter velg reduksjonsforholdet: beregn baklengs fra ønsket utgangshastighet, og oppnå først den nødvendige hastigheten.
Dreiemomentkontroll: bruk maksimalt motordreiemoment × reduksjonsforhold × virkningsgrad på 94 % × arbeidsforholdskoeffisient, med sikkerhetsmargin.
Vinkelavvik velges etter behov: enrettsdrift ≤20 bueminutter er tilstrekkelig, og både positive og negative rotasjoner er vanlige før man vurderer et høyt nivå av nøyaktighet.
Utvalget er i prinsippet en valgoppgave; det finnes ingen perfekt kombinasjon av parametere, bare en passende kombinasjon for ditt utstyr.
Hvis du trenger hjelp med å velge spesifikke motormodeller eller anvendelsesscenarier, kan vi få motorparametre og belastningsforhold, og vi vil gi deg en detaljert beregning for utvalget.
 Siste nytt
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 av Delixi New Energy Technology (hangzhou) Co., Ltd. - PERSONVERNPOLITIKK
 EN