Panduan Pemilihan Pengurang Planet untuk Motor Langkah NEMA 23 / 24 : dari penyesuaian dudukan hingga pemilihan parameter
Orang yang melakukan pemilihan peralatan mempunyai pengalaman ini: parameter pengurang planet sangat banyak, tetapi apabila produk ini benar-benar diperlukan, bukan ketidakpastian parameter yang menjadi masalah, melainkan ketidakmampuan pemasangan, tork dan ketepatan tidak mencukupi.
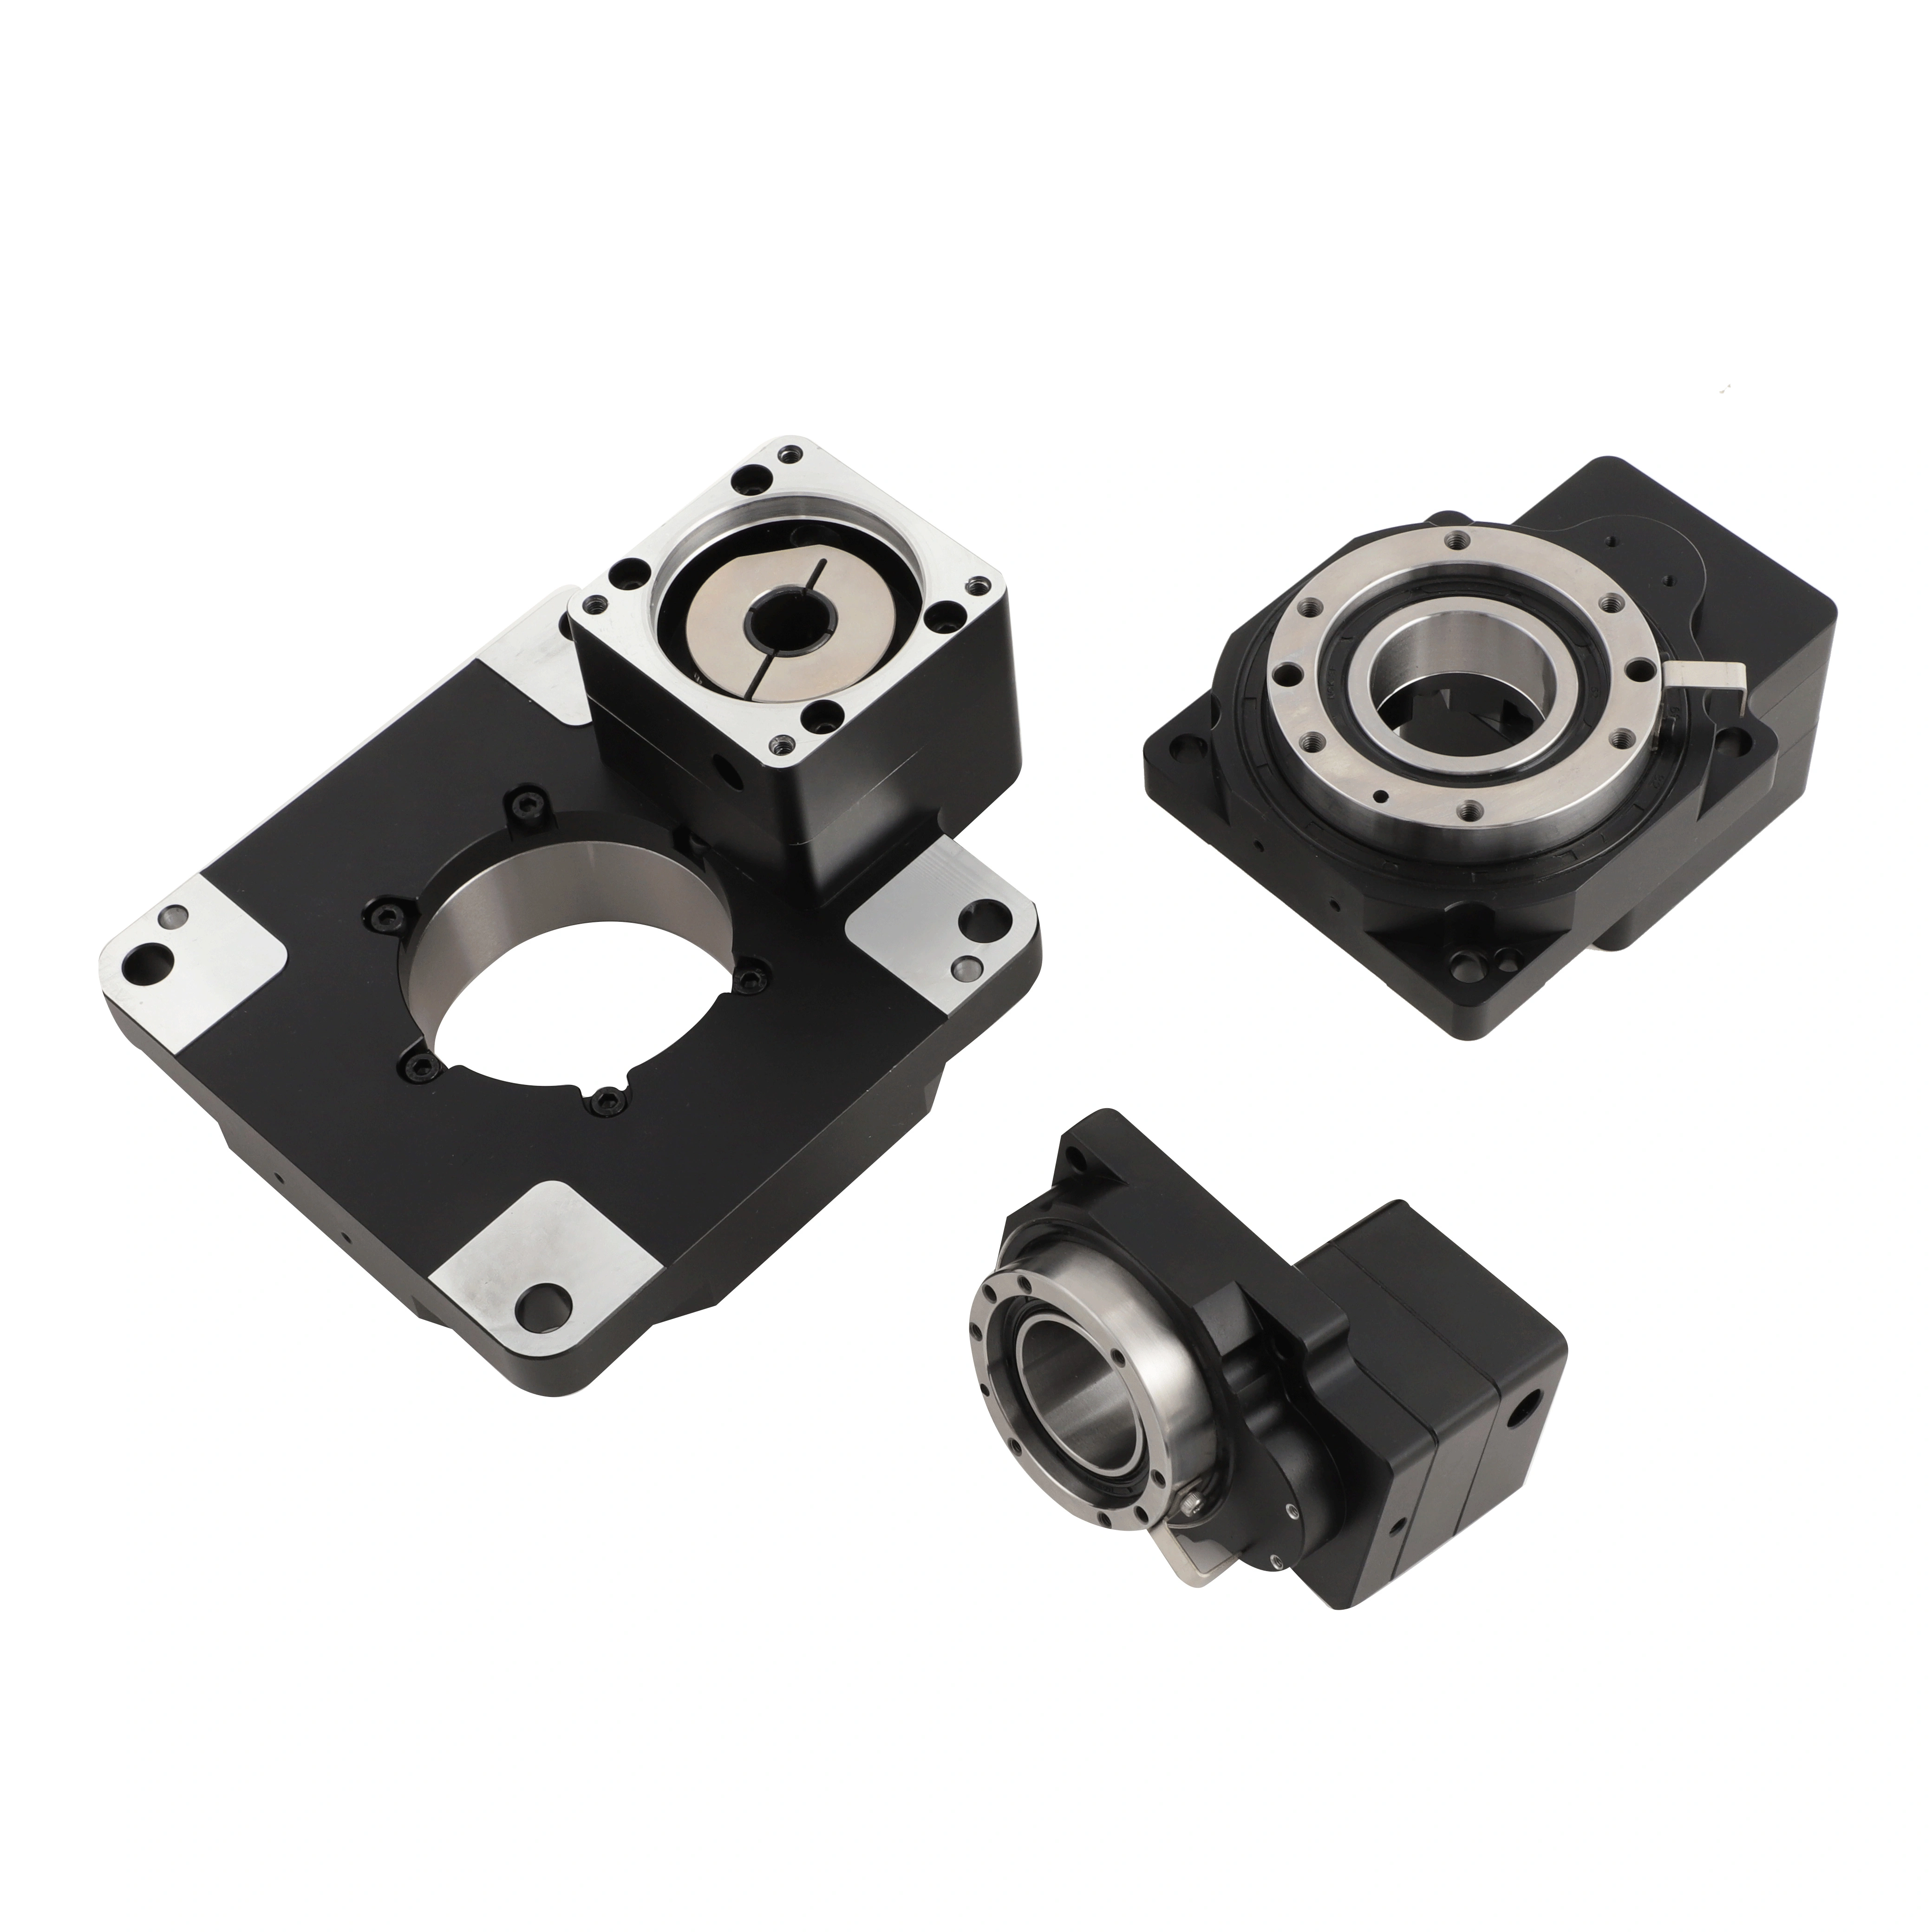
Hari ini kami menilai pemilihan dalam empat langkah untuk situasi di mana motor langkah NEMA 23 dan NEMA 24 dipasangkan dengan pengurang planet berflens 60 mm: Flens, nisbah pengurangan, tork, dan kelonggaran sudut .
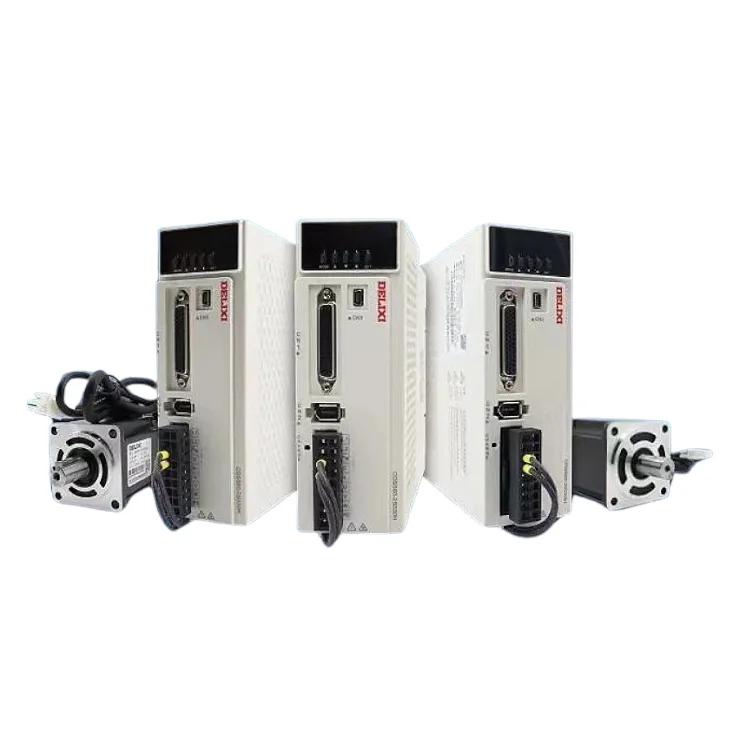
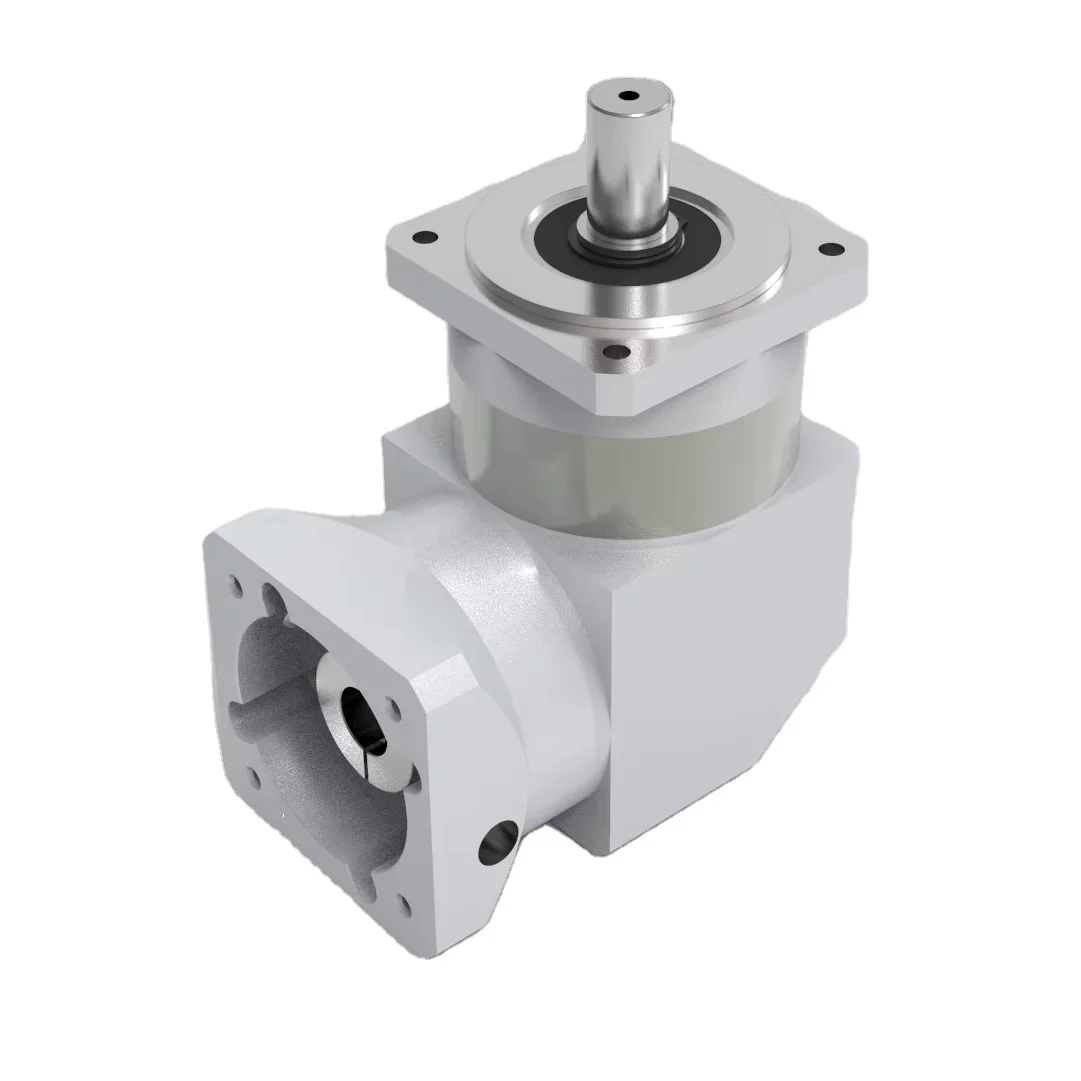
Ini adalah langkah paling asas dan mudah yang boleh gagal. Dimensi flens pemasangan untuk motor langkah NEMA 23 dan NEMA 24 ialah 56 x 56 mm (ini merupakan piawaian industri), manakala pengurang siri 60 mm kami mempunyai saiz flens input sebanyak 60 x 60 mm, dan jarak antara penutup dan lubang pemasangan sepadan tepat dengan motor flens 56 mm.
Motor langkah NEMA 23 dan NEMA 24 yang dipasang secara langsung tidak memerlukan plat pemindahan.
Namun, satu butiran perlu diperhatikan: diameter aci bagi motor jenama berbeza adalah berbeza; diameter aci biasa untuk NEMA 23 ialah 6.35 mm dan 8 mm, manakala diameter aci biasa untuk NEMA 24 adalah serupa. Oleh itu, pilihan harus mempertimbangkan pengurangan diameter aci motor; contohnya, jika pengurang piawaian mempunyai aci input 8 mm tetapi motor anda mempunyai aci 6.35 mm, anda perlu menambahkan selongsong, tetapi ini tidak menjejaskan prestasi.
Ramai orang biasa menetapkan nisbah penurunan terlebih dahulu sebelum memeriksa sama ada kelajuan keluaran mencukupi. Ini adalah kesilapan. Cara yang betul ialah menentukan dahulu kelajuan akhir yang diperlukan oleh peralatan, kemudian bahagikan kelajuan motor dengan kelajuan tersebut untuk mendapatkan nisbah penurunan.
Rumus:
Nisbah penurunan = kelajuan berkadaran motor ÷ kelajuan keluaran yang diperlukan
Sebagai contoh: kelajuan berkadaran motor langkah anda ialah 1000 rpm, dan peralatan memerlukan kelajuan akhir sekitar 100 rpm; maka nisbah penurunannya ialah 10:1. Jika dipilih 20:1, kelajuan keluaran akan turun kepada 50 rpm — walaupun tork tinggi, kelajuan tidak dapat dikekalkan.
Julat nisbah pengurangan biasa: siri 60 mm kami menawarkan pilihan nisbah pengurangan pelbagai tahap dari 3:1 hingga 100:1, yang merangkumi kebanyakan senario automatik.
Cadangan pemilihan: keperluan kelajuan dipenuhi dahulu, kemudian tork disemak. Jika kelajuan tidak mencukupi, tork sebesar mana pun tidak berguna.
Semakan tork merupakan aspek paling mudah tersilap dalam pemilihan model. Ramai orang hanya mengira tork operasi pada keadaan mantap, mengabaikan beban semasa permulaan dan penghentian serta kesan hentaman.
Rumus semakan:
Tork output yang diperlukan = tork maksimum motor × nisbah pengurangan kelajuan × kecekapan × pekali keadaan kerja
Selepas pengiraan, pilih model dengan tork keluaran nominal yang melebihi nilai ini dan sediakan jarak keselamatan; jika tidak, akan berlaku haus gear dan peningkatan suhu, yang seterusnya menjejaskan jangka hayat.
Beberapa parameter utama dinyatakan seperti berikut:
Tork maksimum motor: tork maksimum yang digunakan, bukan tork nominal. Ciri-ciri tork motor langkah pada kelajuan rendah berbeza daripada motor servo; anda perlu memahami lengkung frekuensi-tork bagi motor anda.
Kecekapan: kecekapan terukur kami untuk satu tahap siri 60 mm ialah 97%, manakala kecekapan pelbagai tahap ialah 94%.
Pekali keadaan operasi : 1,2 hingga 1,5 untuk operasi stabil (seperti talian pengangkutan, dll.), 1,5 hingga 2,0 untuk beban hentaman, dan lebih daripada 2,5 untuk situasi beban berat dengan permulaan dan penghentian kerap.
Parameterj ketepatan sudut (Set gear ) mudah diberi terlalu banyak perhatian atau boleh diabaikan sepenuhnya. Cara yang betul untuk menilai bergantung pada arah pergerakan.
Operasi satu hala (garis pengangkutan dan m yang berputar sentiasa berputar dalam satu arah an ): kelonggaran sudut mempunyai kesan yang kecil, dan ≤20 arcmin adalah sepenuhnya mencukupi.
Pelaburan positif kerap, pergerakan alternatif penentuan kedudukan (sendi robotik, pengindeksan plat berputar, platform penentuan kedudukan): jarak belakang secara langsung mempengaruhi ketepatan penentuan kedudukan berulang, dan semakin tinggi keperluannya, semakin baik. Siri 60 mm kami ≤15 arcmin, yang termasuk dalam tahap ketepatan sederhana dan sesuai untuk kebanyakan senario automasi umum.
Satu fakta umum: kos pengurang kelajuan berketepatan tinggi ( ≤3~ 5 arcmin) telah diduakan, dan keperluan ketepatan pemasangan serta sistem kawalan menjadi lebih ketat. Jika tidak digunakan pada jentera alat berketepatan tinggi atau sendi robotik, tidak perlu mengejar jarak belakang ekstrem.
Petunjuk parameter
Ringkasan: empat langkah untuk pemilihan model
Pertama, flange: NEMA 23 / 24, flange 60 mm dipasang secara langsung untuk mengesahkan diameter aci.
Kemudian tetapkan nisbah penurunan kelajuan: tolak balik dari kelajuan output yang diperlukan, dahulukan kelajuan.
Pengesahan tork: Tork maksimum motor × nisbah penurunan × kecekapan 94% × pekali keadaan operasi digunakan, dengan margin keselamatan.
Jarak sudut Dipilih mengikut permintaan: operasi arah tunggal ≤20 arcmin adalah mencukupi, dan putaran positif serta negatif kerap berlaku sebelum mempertimbangkan tahap ketepatan tinggi.
Pemilihan pada asasnya adalah pilihan; tiada kombinasi parameter yang sempurna, hanya kombinasi yang sesuai untuk peralatan anda.
Jika diperlukan bantuan dalam memilih model motor tertentu atau senario aplikasi, parameter motor dan syarat beban boleh dibekalkan, dan kami akan mengeluarkan pengiraan pemilihan terperinci.
 Berita Terkini
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Hak Cipta © 2025 oleh Delixi New Energy Technology (hangzhou) Co., Ltd. - POLISI PRIVASI
 EN