Selektionsleitfaden für planetarisches Getriebe für Schrittmotoren NEMA 23 / 24 : von der Sitzpassung bis zur Parameterauswahl
Die Personen, die die Komponentenauswahl vornehmen, haben folgende Erfahrung: Die Parameter des Planetengetriebes sind detailliert, doch wenn dieses Produkt tatsächlich benötigt wird, liegt das Problem nicht in unklaren Parametern, sondern darin, dass es nicht montiert werden kann. drehmoment und die Genauigkeit nicht ausreichend ist.
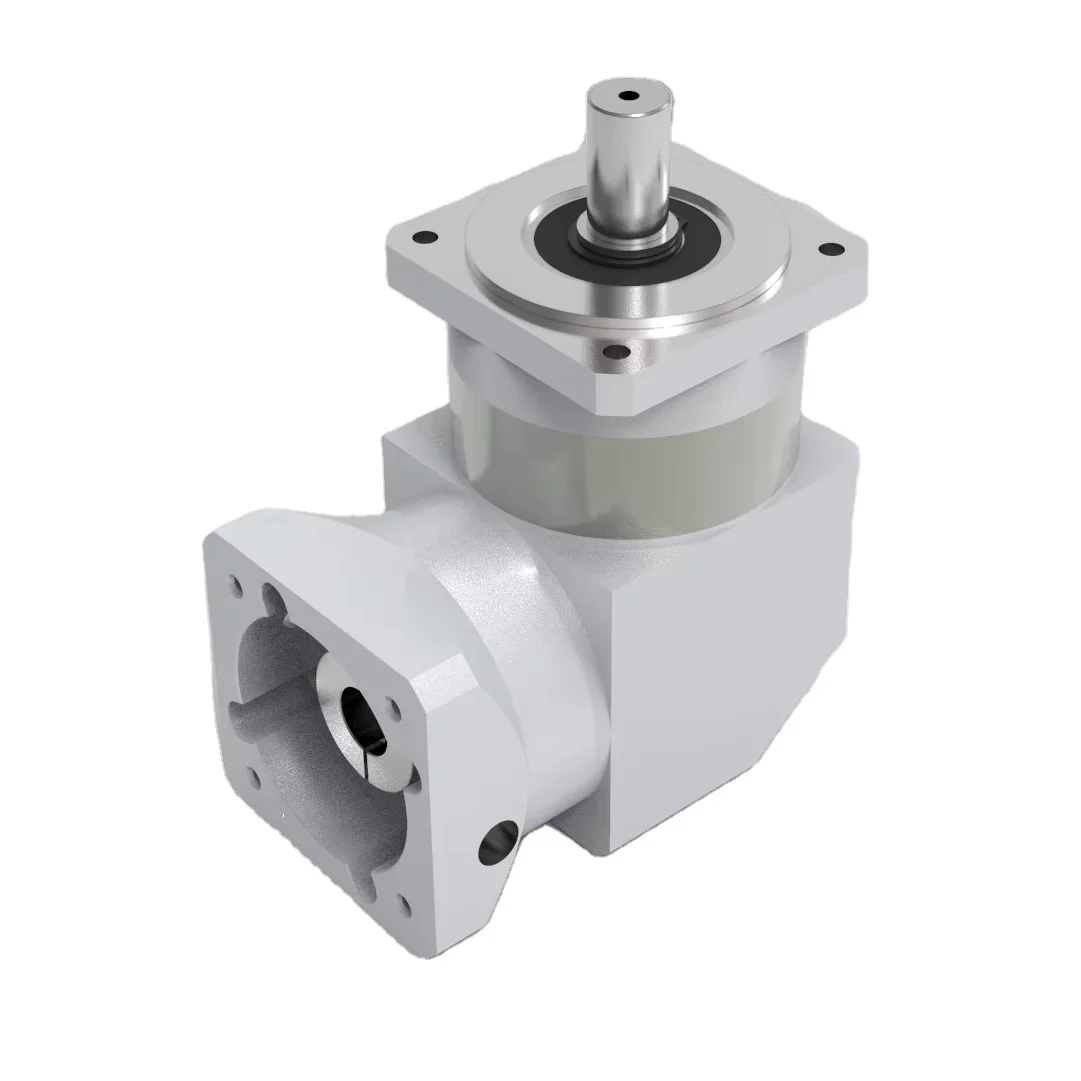
Heute bewerten wir die Auswahl in vier Schritten für den Einsatzfall, bei dem Schrittmotoren der Bauformen NEMA 23 und NEMA 24 mit Planetengetrieben mit 60-mm-Flansch ausgestattet werden: Flansch, Übersetzungsverhältnis, Drehmoment und winkelspiel .
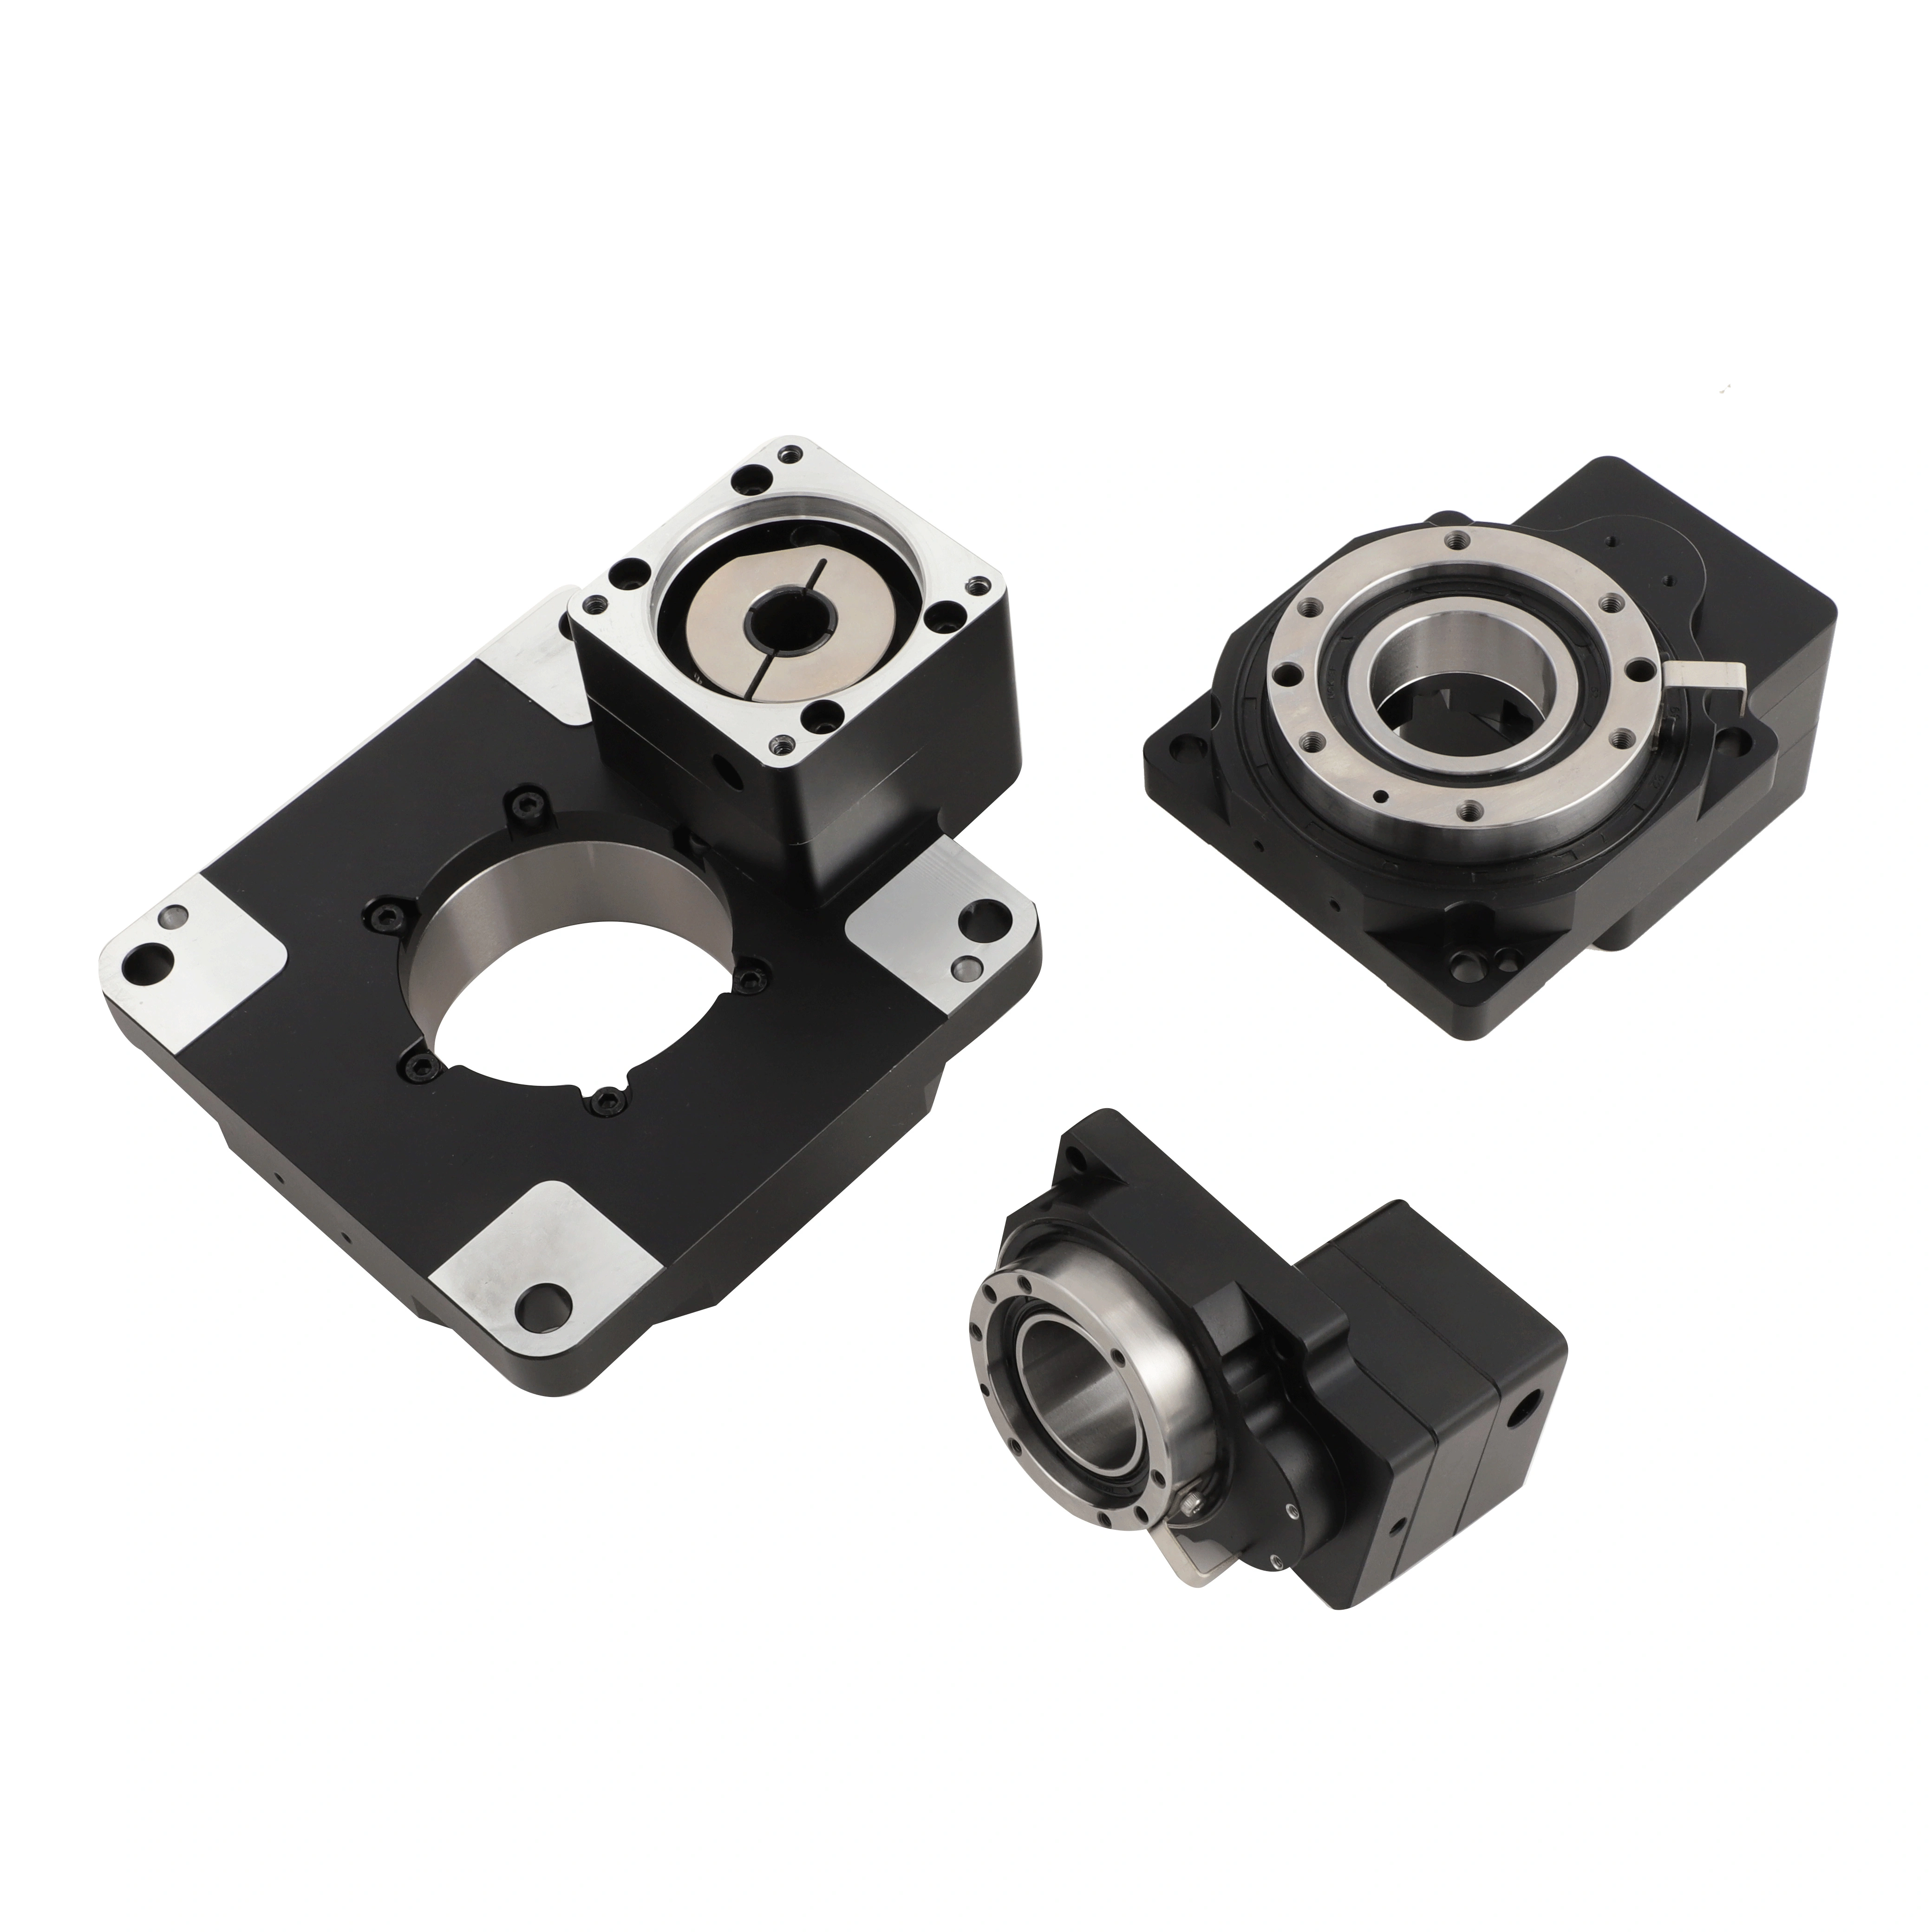
Dies ist der grundlegendste Schritt – und zugleich derjenige, bei dem am leichtesten ein Fehler unterlaufen kann. Die Montageflansch-Abmessungen von Schrittmotoren der Bauformen NEMA 23 und NEMA 24 betragen 56 × 56 mm (dies ist der Industriestandard), während bei unserem Serien-Planetengetriebe mit 60-mm-Flansch die Eingangsflansch-Abmessung 60 × 60 mm beträgt und der Lochabstand exakt mit dem 56-mm-Flansch-Motor übereinstimmt.
Die direkt montierten Schrittmotoren NEMA 23 und NEMA 24 erfordern keine Übergangsplatten.
Allerdings ist ein Detail zu beachten: Der Wellendurchmesser verschiedener Markenmotoren weicht voneinander ab. Der gängige Wellendurchmesser bei NEMA-23-Motoren beträgt 6,35 mm oder 8 mm; bei NEMA-24-Motoren ist der übliche Wellendurchmesser ähnlich. Daher ist bei der Auswahl darauf zu achten, ob eine Reduzierung des Motorenwellendurchmessers erforderlich ist – beispielsweise bei einem Standardgetriebe mit einer Eingangswelle von 8 mm: Falls Ihr Motor eine Welle mit 6,35 mm Durchmesser besitzt, benötigen Sie eine Zwischenhülse; dies beeinträchtigt jedoch nicht die Leistung.
Viele Personen sind daran gewöhnt, zunächst ein Übersetzungsverhältnis festzulegen, bevor sie prüfen, ob die gewünschte Abtriebsdrehzahl erreicht wird. Das ist ein Fehler. Richtig ist es, zuerst die vom Gerät benötigte Enddrehzahl zu bestimmen und dann die Motordrehzahl durch diese Enddrehzahl zu teilen, um das erforderliche Übersetzungsverhältnis zu ermitteln.
Formel:
Übersetzungsverhältnis = Nenndrehzahl des Motors ÷ geforderte Abtriebsdrehzahl
Beispiel: Die Nenndrehzahl Ihres Schrittmotors beträgt 1000 U/min, und das Gerät benötigt eine Enddrehzahl von ca. 100 U/min; das Übersetzungsverhältnis beträgt daher 10:1. Wird stattdessen 20:1 gewählt, sinkt die Abtriebsdrehzahl auf 50 U/min – das Drehmoment ist zwar hoch, doch die Drehzahl lässt sich nicht aufrechterhalten.
Gängiger Bereich des Übersetzungsverhältnisses: Unsere 60-mm-Serie bietet mehrstufige Übersetzungsverhältnisse von 3:1 bis 100:1 und deckt damit die meisten automatisierten Anwendungsfälle ab.
Auswahlvorschläge: Zuerst werden die Geschwindigkeitsanforderungen erfüllt, anschließend wird das Drehmoment überprüft. Reicht die Geschwindigkeit nicht aus, ist selbst ein sehr hohes Drehmoment nutzlos.
Die Drehmomentüberprüfung ist der häufigste Fehlerpunkt bei der Modellauswahl. Viele berücksichtigen lediglich das Drehmoment im stationären Betrieb und vernachlässigen Anfahr- und Bremslasten sowie Stoßbelastungen.
Überprüfungsformel:
Erforderliches Abtriebsdrehmoment = Maximaldrehmoment des Motors × Übersetzungsverhältnis × Wirkungsgrad × Arbeitsbedingungsfaktor
Nach der Berechnung wählen Sie ein Modell mit einem Nenn-Abtriebsdrehmoment, das diesen Wert übersteigt, und lassen Sie einen Sicherheitspuffer. Andernfalls treten Zahnradverschleiß und Temperaturerhöhungen auf, was die Lebensdauer beeinträchtigt.
Mehrere Schlüsselparameter im Überblick:
Maximaldrehmoment des Motors: maximal genutztes Drehmoment, nicht das Nenn-Drehmoment. Die Drehmomentkennlinien eines Schrittmotors bei niedriger Drehzahl unterscheiden sich von denen eines Servomotors; die Frequenz-Drehmoment-Kurve Ihres Motors ist zu berücksichtigen.
Wirkungsgrad: unser gemessener Wirkungsgrad einer einzelnen Stufe der 60-mm-Serie beträgt 97 %, bei mehrstufigen Getrieben liegt er bei 94 %.
Betriebsbedingungs-Koeffizient : 1,2 bis 1,5 für stabile Betriebsbedingungen (z. B. Förderstrecken), 1,5 bis 2,0 für Stoßbelastung und über 2,5 für schwere Lastszenarien mit häufigem Anfahren und Stoppen.
Der Parameter des j spielmoment (Getriebespiels ) Es ist leicht, zu viel Aufmerksamkeit darauf zu richten, oder es kann völlig ignoriert werden. Die richtige Beurteilung hängt von der Bewegungsrichtung ab.
Eindirektionale Funktion (Förderlinie und die m diese Drehscheibe dreht sich stets in einer Richtung ung ): winkelspiel hat kaum Auswirkungen, und ≤20 15 Bogensekunden sind vollkommen ausreichend.
Häufige positive Inversion, alternierende Positionierbewegung (Roboter-Gelenk, Drehtisch-Indexierung, Positionierplattform): Das Rückspiel beeinflusst direkt die Wiederholgenauigkeit der Positionierung; je höher die Anforderung ist, desto besser. unsere 60-mm-Serie bietet ≤15 Bogensekunden, was dem mittleren Genauigkeitsniveau entspricht und sich für die große Mehrheit universeller Automatisierungsszenarien eignet.
Ein gesunder Menschenverstand: Die Kosten für hochpräzise Drehzahlreduzierer ( ≤3~ 5 Bogenminuten) haben sich verdoppelt, und es werden höhere Anforderungen an die Montagegenauigkeit und das Steuerungssystem gestellt. Wenn sie nicht in Präzisionswerkzeugmaschinen oder robotischen Gelenken eingesetzt werden, ist es nicht erforderlich, extrem geringe Rückspielwerte anzustreben. rückspielwerte anzustreben.
Kennwerte für Drehmomentparameter
Zusammenfassung: vier Schritte zur Modellauswahl
Zuerst das Flanschmaß: NEMA 23 / 24; der 60-mm-Flansch wird direkt montiert, um den Wellendurchmesser zu bestätigen.
Anschließend die Übersetzungsverhältnisfestlegung: rückwärts von der geforderten Abtriebsdrehzahl ausgehend – zunächst die Drehzahlanforderung erfüllen.
Drehmomentprüfung: maximales Motordrehmoment × Übersetzungsverhältnis × Wirkungsgrad von 94 % × Arbeitsbedingungs-Koeffizient, mit Sicherheitsreserve.
Winkelspiel wird nach Bedarf ausgewählt: Einrichtungsbetrieb ≤20 Bogenminuten reichen aus, und positive sowie negative Drehungen treten häufig auf, bevor ein Hochpräzisionsniveau in Betracht gezogen wird.
Die Auswahl ist im Wesentlichen eine Entscheidung; es gibt keine perfekte Kombination von Parametern, sondern lediglich eine für Ihre Anlage geeignete Kombination.
Falls Unterstützung bei der Auswahl spezifischer Motor-Modelle oder Anwendungs-Szenarien erforderlich ist, können Motor-Parameter und Lastbedingungen bereitgestellt werden, und wir erstellen eine detaillierte Auslegungsberechnung.
 Aktuelle Nachrichten
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Urheberrecht © 2025 durch Delixi New Energy Technology (hangzhou) Co., Ltd. - DATENSCHUTZRICHTLINIE
 EN