Vägledning för urval av planetväxellåda till stegmotor NEMA 23/24 : från flänsanpassning till parameterurval
Personer som väljer utrustning har denna erfarenhet: parametrarna för planetväxellådor är omfattande, men när produkten verkligen behövs är det inte osäkerhet kring parametrarna som är problemet – utan att den inte går att montera, vridmoment och precisionen är otillräcklig.
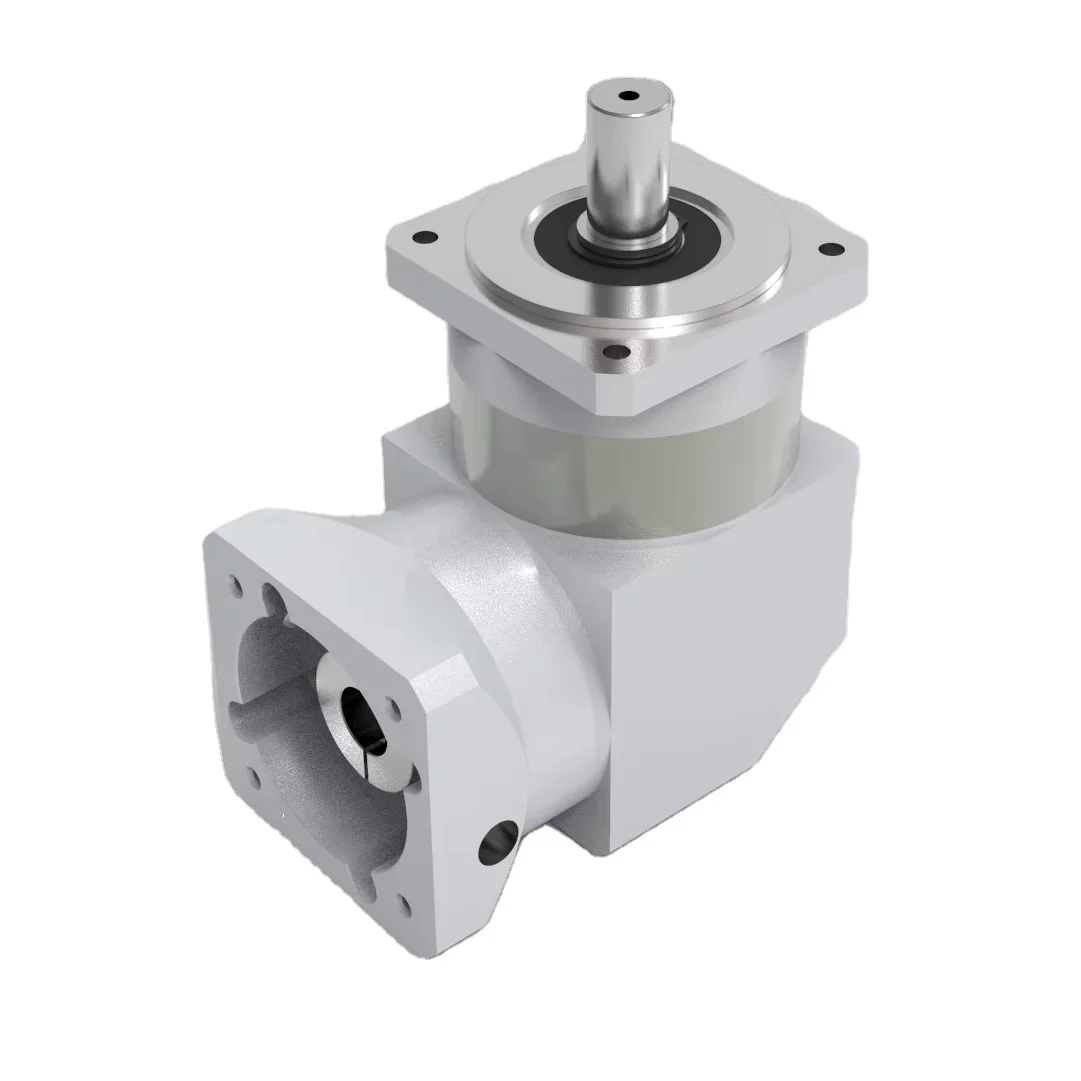
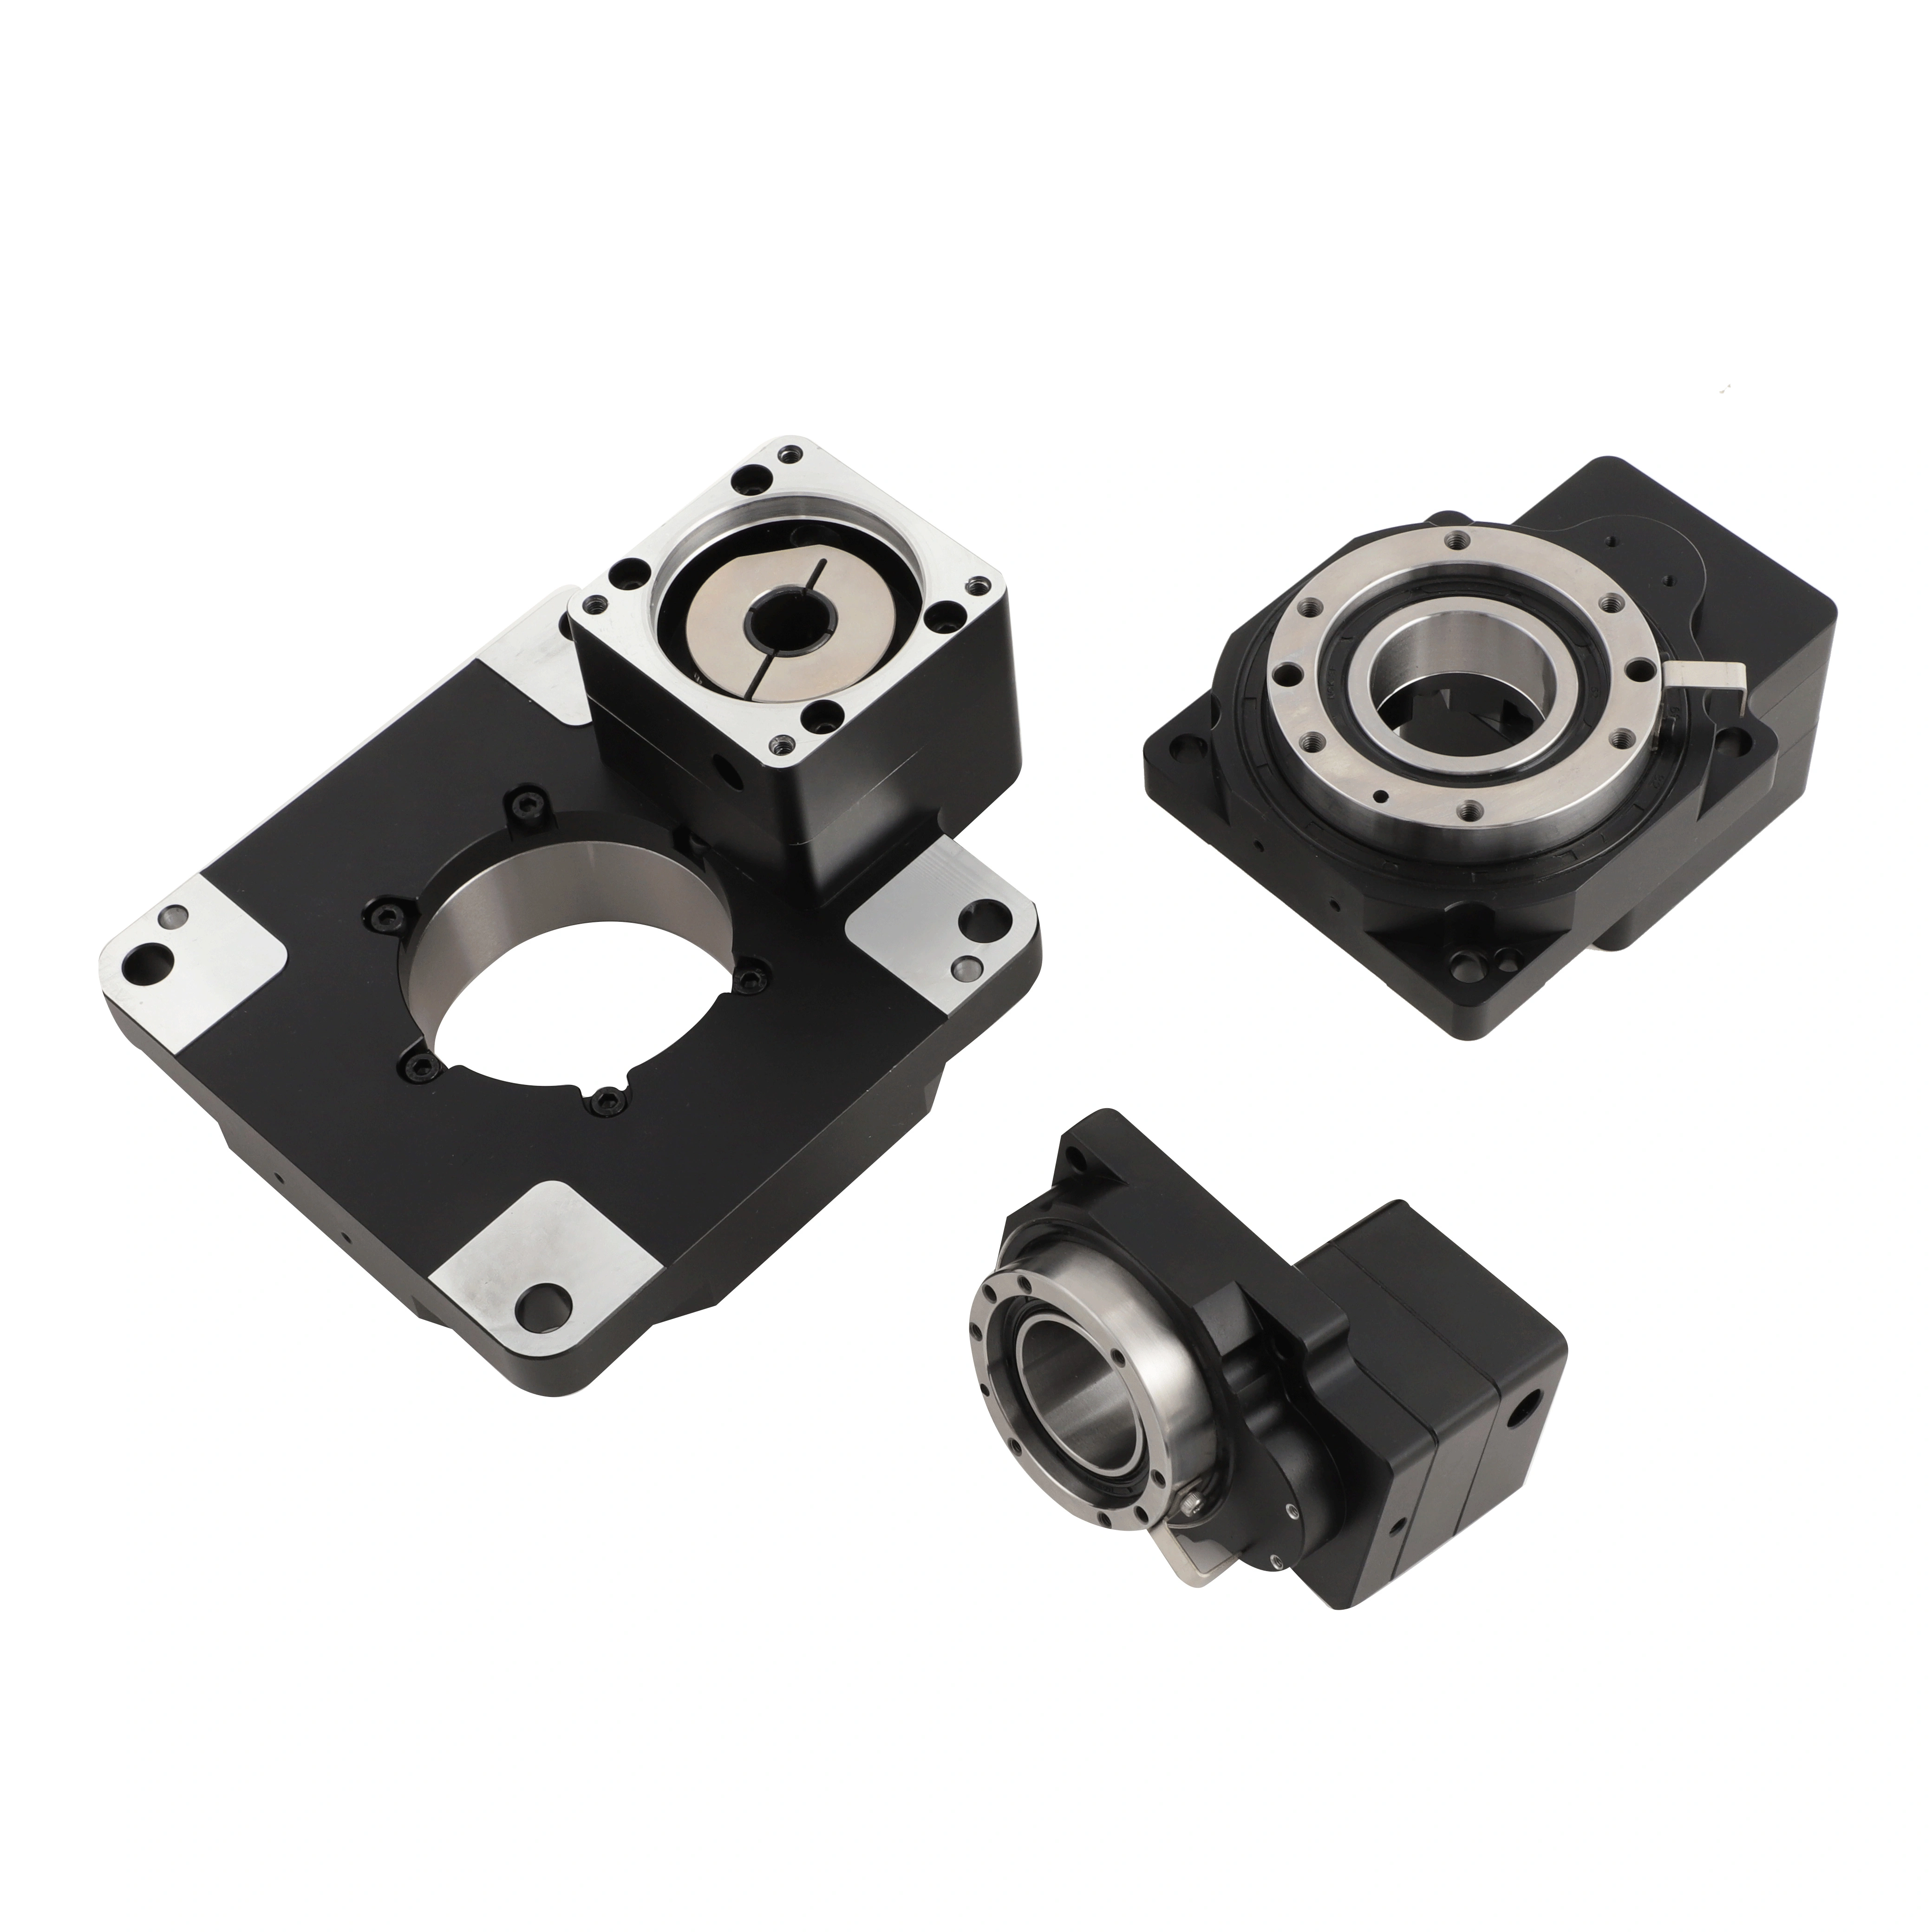
Idag bedömer vi urvalet i fyra steg för scenariot där stegmotorer NEMA 23 och NEMA 24 är utrustade med planetväxellådor med 60 mm fläns: fläns, reduktionsförhållande, vridmoment och vinkelspel .
Detta är det enklaste och vanligaste felet. Monteringsflänsens mått för stegmotorer av typ NEMA 23 och NEMA 24 är 56 × 56 mm (detta är industristandard), medan vår standardväxellåda i 60-mm-serien har en ingående fläns på 60 × 60 mm, och avståndet mellan skruvhålen stämmer exakt överens med en 56-mm-flänsmotor.
Stegmotorer av typ NEMA 23 och NEMA 24 kan monteras direkt utan behov av anslutningsplattor.
Ett detalj att observera är dock att axeldiametern varierar mellan olika märkesmotorer: den vanligaste axeldiametern för NEMA 23 är 6,35 mm respektive 8 mm, och för NEMA 24 är den liknande. Vid val av växellåda bör man därför kontrollera axeldiametern på motorn. Om exempelvis växellådan har en 8-mm-ingående axel men motorn har en 6,35-mm-axel krävs en adapterhylsa – detta påverkar dock inte prestandan.
Många är vana vid att först ange ett utväxlingsförhållande och sedan kontrollera om den resulterande utgående hastigheten är tillräcklig. Detta är felaktigt. Rätt tillvägagångssätt är att först fastställa den slutliga hastighet som utrustningen kräver, och sedan dividera motorns varvtal med denna hastighet för att få utväxlingsförhållandet.
Formel:
Utväxlingsförhållande = motorns nominella varvtal ÷ önskad utgående hastighet
Till exempel: din stegmoters nominella varvtal är 1000 rpm, och utrustningen kräver en slutlig hastighet på ca 100 rpm, vilket ger ett utväxlingsförhållande på 10:1. Om man istället väljer 20:1 sjunker utgående hastigheten till 50 rpm – vridmomentet blir högre, men hastigheten kan inte upprätthållas.
Vanlig reduceringsförhållandeomfattning: vår serie med 60 mm erbjuder flernivåiga reduceringsförhållanden från 3:1 till 100:1, vilket täcker de flesta automatiserade scenarierna.
Urvalsförslag: först uppfylls kraven på hastighet, sedan verifieras vridmomentet. Om hastigheten inte är tillräcklig spelar det ingen roll hur stort vridmomentet är – det är inte användbart.
Vridmomentverifiering är den vanligaste felkällan vid modellval. Många personer tar endast hänsyn till driftvridmomentet i stationärt läge och ignorerar start- och stoppbelastningen samt stöteffekterna.
Verifieringsformel:
Krävt utgående vridmoment = maximalt motordriftvridmoment × reduceringsförhållande × verkningsgrad × arbetsvillkorskoefficient
Efter beräkning välj en modell med ett nominellt utgående vridmoment som är högre än detta värde och lämna en säkerhetsmarginal; annars uppstår tandhjulsdrivnötslitage och temperaturökning, vilket påverkar livslängden.
Flera nyckelparametrar anges:
Maximalt motorvridmoment: det maximala använda vridmomentet, inte det nominella. Vridmomentskarakteristikerna för stegmotorer vid låga hastigheter skiljer sig från de för servomotorer; man måste förstå momentfrekvenskurvan för sin motor.
Verkningsgrad: vår mätta verkningsgrad för enstegsmodeller i 60 mm-serien är 97 %, och för flerstegsmodeller är den 94 %.
Driftförhållandeskoefficient : 1,2–1,5 för stabil drift (transportband etc.), 1,5–2,0 för stötbelastning och över 2,5 för tung belastning med frekventa start/stoppsituationer.
Parametern för j vinkelväxeln (Kuggväxel ) är lätt att överdriva eller helt bortse från. Det korrekta sättet att bedöma beror på riktningen för rörelsen.
Enriktad drift (transportlinjen och m den roterande delen roterar alltid i en riktning ning ): vinkelspel har liten inverkan, och ≤20 1 arcmin är fullständigt tillräckligt.
Frekvent positiv inversion, alternativ positioneringsrörelse (robotled, roterande plattas indexering, positionsplattform): baklucksen påverkar direkt upprepningens positionsnoggrannhet, och ju högre krav som ställs, desto bättre. vår serie med 60 mm ≤15 arcmin, vilket tillhör den genomsnittliga noggrannhetsnivån och passar de flesta allmänna automatiseringsscenarierna.
Ett vanligt kunnande: kostnaden för högnoggranna växellådor ( ≤3~ 5 arcmin) har fördubblats, och det ställs högre krav på installationsnoggrannhet och styrsystem. Om de inte används i precisionsverktygsmaskiner eller robotleder är det inte nödvändigt att sträva efter extremt låg bakluck. cions robóticas, no es necesario perseguir la brecha dorsal extrema.
Parameterindikatorer
Sammanfattning: fyra steg för modellval
Steg ett – flänsen: NEMA 23/24; 60 mm-flänsen monteras direkt – bekräfta axeldiametern.
Steg två – ställ in översättningsförhållandet: räkna baklänges från önskad utgående hastighet; säkerställ först att hastighetskravet uppfylls.
Vridmomentverifiering: Använder maximalt motormoment × förhållandet för nedväxling × verkningsgraden 94 % × arbetsförhållandekoefficienten, med marginal.
Vinkelspel väljs efter behov: Enriktad drift ≤20 bågminuter är tillräckligt, och positiva och negativa rotationer är vanliga innan man överväger en högpresterande nivå.
Urval är i princip ett val – det finns ingen perfekt kombination av parametrar, bara en lämplig kombination för din utrustning.
Om stöd behövs vid urval av specifika motorer eller applikationsscenarier kan motorparametrar och lastförhållanden anges, och vi utför en detaljerad urvalsbereäkning.
 Senaste nytt
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 av Delixi New Energy Technology (hangzhou) Co., Ltd. - INTEGITETSPOLITIK
 EN