Guide de sélection du réducteur planétaire pour moteurs pas à pas NEMA 23 / 24 : du dimensionnement de l’alésage à la sélection des paramètres
Les personnes chargées de la sélection des équipements ont cette expérience : les paramètres des réducteurs planétaires sont complexes, mais lorsqu’il s’agit réellement d’installer ce produit, le problème ne vient pas d’une incertitude sur les paramètres, mais de l’impossibilité d’installation, le couple et la précision ne sont pas suffisantes.
Aujourd’hui, nous évaluons la sélection en quatre étapes pour le cas où des moteurs pas à pas NEMA 23 et NEMA 24 sont associés à des réducteurs planétaires dotés d’une bride de 60 mm : Bride, rapport de réduction, couple et jeu angulaire .
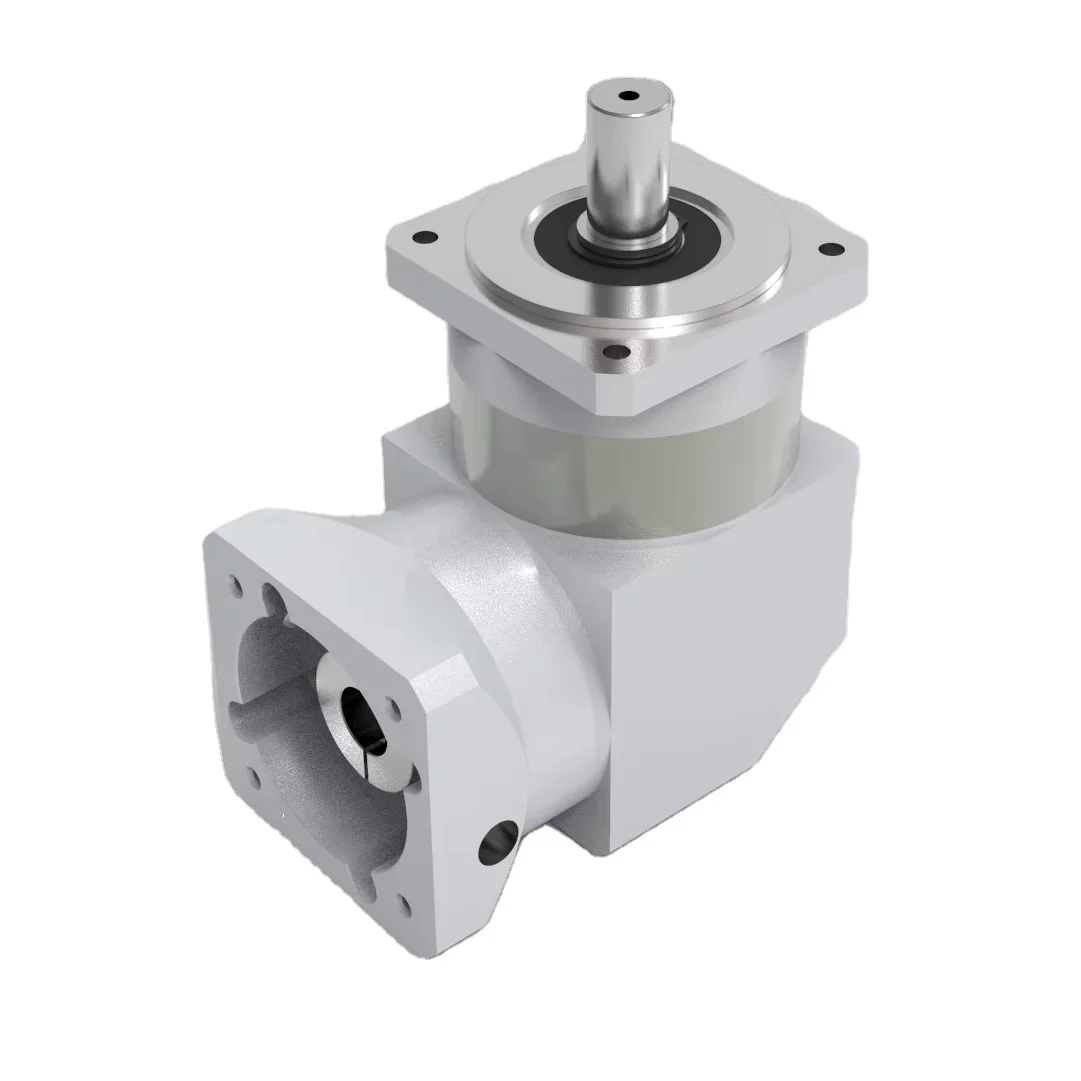
Il s’agit de l’étape la plus fondamentale, mais aussi la plus sujette à erreur. Les dimensions de la bride de montage des moteurs pas à pas NEMA 23 et NEMA 24 sont de 56 × 56 mm (il s’agit d’une norme industrielle), tandis que, pour notre gamme de réducteurs de 60 mm, la taille de la bride d’entrée est de 60 × 60 mm, et la distance entre les trous de fixation correspond exactement à celle du moteur à bride de 56 mm.
Les moteurs pas à pas NEMA 23 et NEMA 24, montés directement, ne nécessitent pas de plaques de transfert.
Toutefois, un détail mérite attention : le diamètre de l’arbre varie selon les marques de moteurs. Le diamètre d’arbre courant pour les moteurs NEMA 23 est de 6,35 mm ou de 8 mm, tandis que celui des moteurs NEMA 24 est similaire. Ainsi, lors du choix, veillez à la réduction éventuelle du diamètre de l’arbre moteur ; par exemple, si le réducteur standard comporte un arbre d’entrée de 8 mm, mais que votre moteur possède un arbre de 6,35 mm, vous devrez ajouter une douille — cela n’affecte toutefois pas les performances.
Beaucoup de personnes ont l’habitude de déterminer d’abord le rapport de réduction avant de vérifier si la vitesse de sortie est suffisante. Cela constitue une erreur. La démarche correcte consiste à déterminer en premier lieu la vitesse finale requise par l’équipement, puis à diviser la vitesse du moteur par cette vitesse pour obtenir le rapport de réduction.
Formule :
Rapport de réduction = vitesse nominale du moteur ÷ vitesse de sortie requise
Par exemple : la vitesse nominale de votre moteur pas à pas est de 1000 tr/min, et l’équipement nécessite une vitesse finale d’environ 100 tr/min ; le rapport de réduction est donc de 10:1. Si l’on choisit 20:1, la vitesse de sortie tombe à 50 tr/min : le couple augmente, mais la vitesse ne peut plus être maintenue.
Plage courante de rapports de réduction : notre série de 60 mm propose plusieurs rapports de réduction allant de 3:1 à 100:1, couvrant la plupart des scénarios d’automatisation.
Suggestions de sélection : satisfaire d’abord les besoins en vitesse, puis vérifier le couple. Si la vitesse n’est pas suffisante, peu importe la valeur du couple, celui-ci est inutile.
La vérification du couple constitue l’étape la plus fréquemment négligée lors de la sélection du modèle. De nombreuses personnes ne tiennent compte que du couple de fonctionnement en régime permanent, en ignorant les charges au démarrage et à l’arrêt ainsi que les chocs.
Formule de vérification :
Couple de sortie requis = couple maximal du moteur × rapport de réduction × rendement × coefficient des conditions de travail
Une fois le calcul effectué, sélectionnez un modèle dont le couple de sortie nominal dépasse cette valeur, en prévoyant une marge suffisante ; sinon, une usure prématurée des engrenages et une élévation de température en résulteront, ce qui réduira la durée de vie utile.
Plusieurs paramètres clés sont à considérer :
Couple maximal du moteur : couple maximal utilisé, non nominal. Les caractéristiques de couple du moteur pas à pas à basse vitesse ne sont pas identiques à celles du servomoteur ; il convient de bien étudier la courbe fréquence-couple de votre moteur.
Efficacité : notre efficacité mesurée d’un étage unique de la série 60 mm est de 97 %, et celle de plusieurs étages est de 94 %.
Coefficient de condition de fonctionnement : 1,2 à 1,5 pour un fonctionnement stable (lignes de transport, etc.), 1,5 à 2,0 pour des charges à impact et supérieur à 2,5 pour des scénarios de charge lourde avec démarrages et arrêts fréquents.
Le paramètre de j jeu angulaire (Jeu de réduction ) est facile de trop y prêter attention ou peut être complètement ignoré. La manière correcte d’évaluer dépend de la direction du mouvement.
Fonctionnement unidirectionnel (la ligne de transport et la m cette rotule tourne toujours dans une direction é ) : le jeu angulaire a peu d’impact, et ≤20 arcmin est tout à fait suffisant.
Inversion fréquente positive, mouvement alterné de positionnement (articulation robotique, indexation de la plaque tournante, plateforme de positionnement) : le jeu arrière affecte directement la précision de répétition du positionnement, et plus la demande est élevée, mieux c’est. Notre série de 60 mm ≤15 arcmin, ce qui correspond à un niveau de précision moyen et convient à la grande majorité des scénarios d’automatisation universelle.
Un principe élémentaire : le coût des réducteurs de vitesse haute précision ( ≤3~ 5 arcmin) a doublé, et des exigences plus strictes s’appliquent à la précision d’installation ainsi qu’au système de commande. Si ces réducteurs ne sont pas utilisés sur des machines-outils de précision ou des articulations robotiques, il n’est pas nécessaire de rechercher une réduction extrême du jeu arrière. cions robóticas, no es necesario perseguir la brecha dorsal extrema.
Indicateurs de paramètres
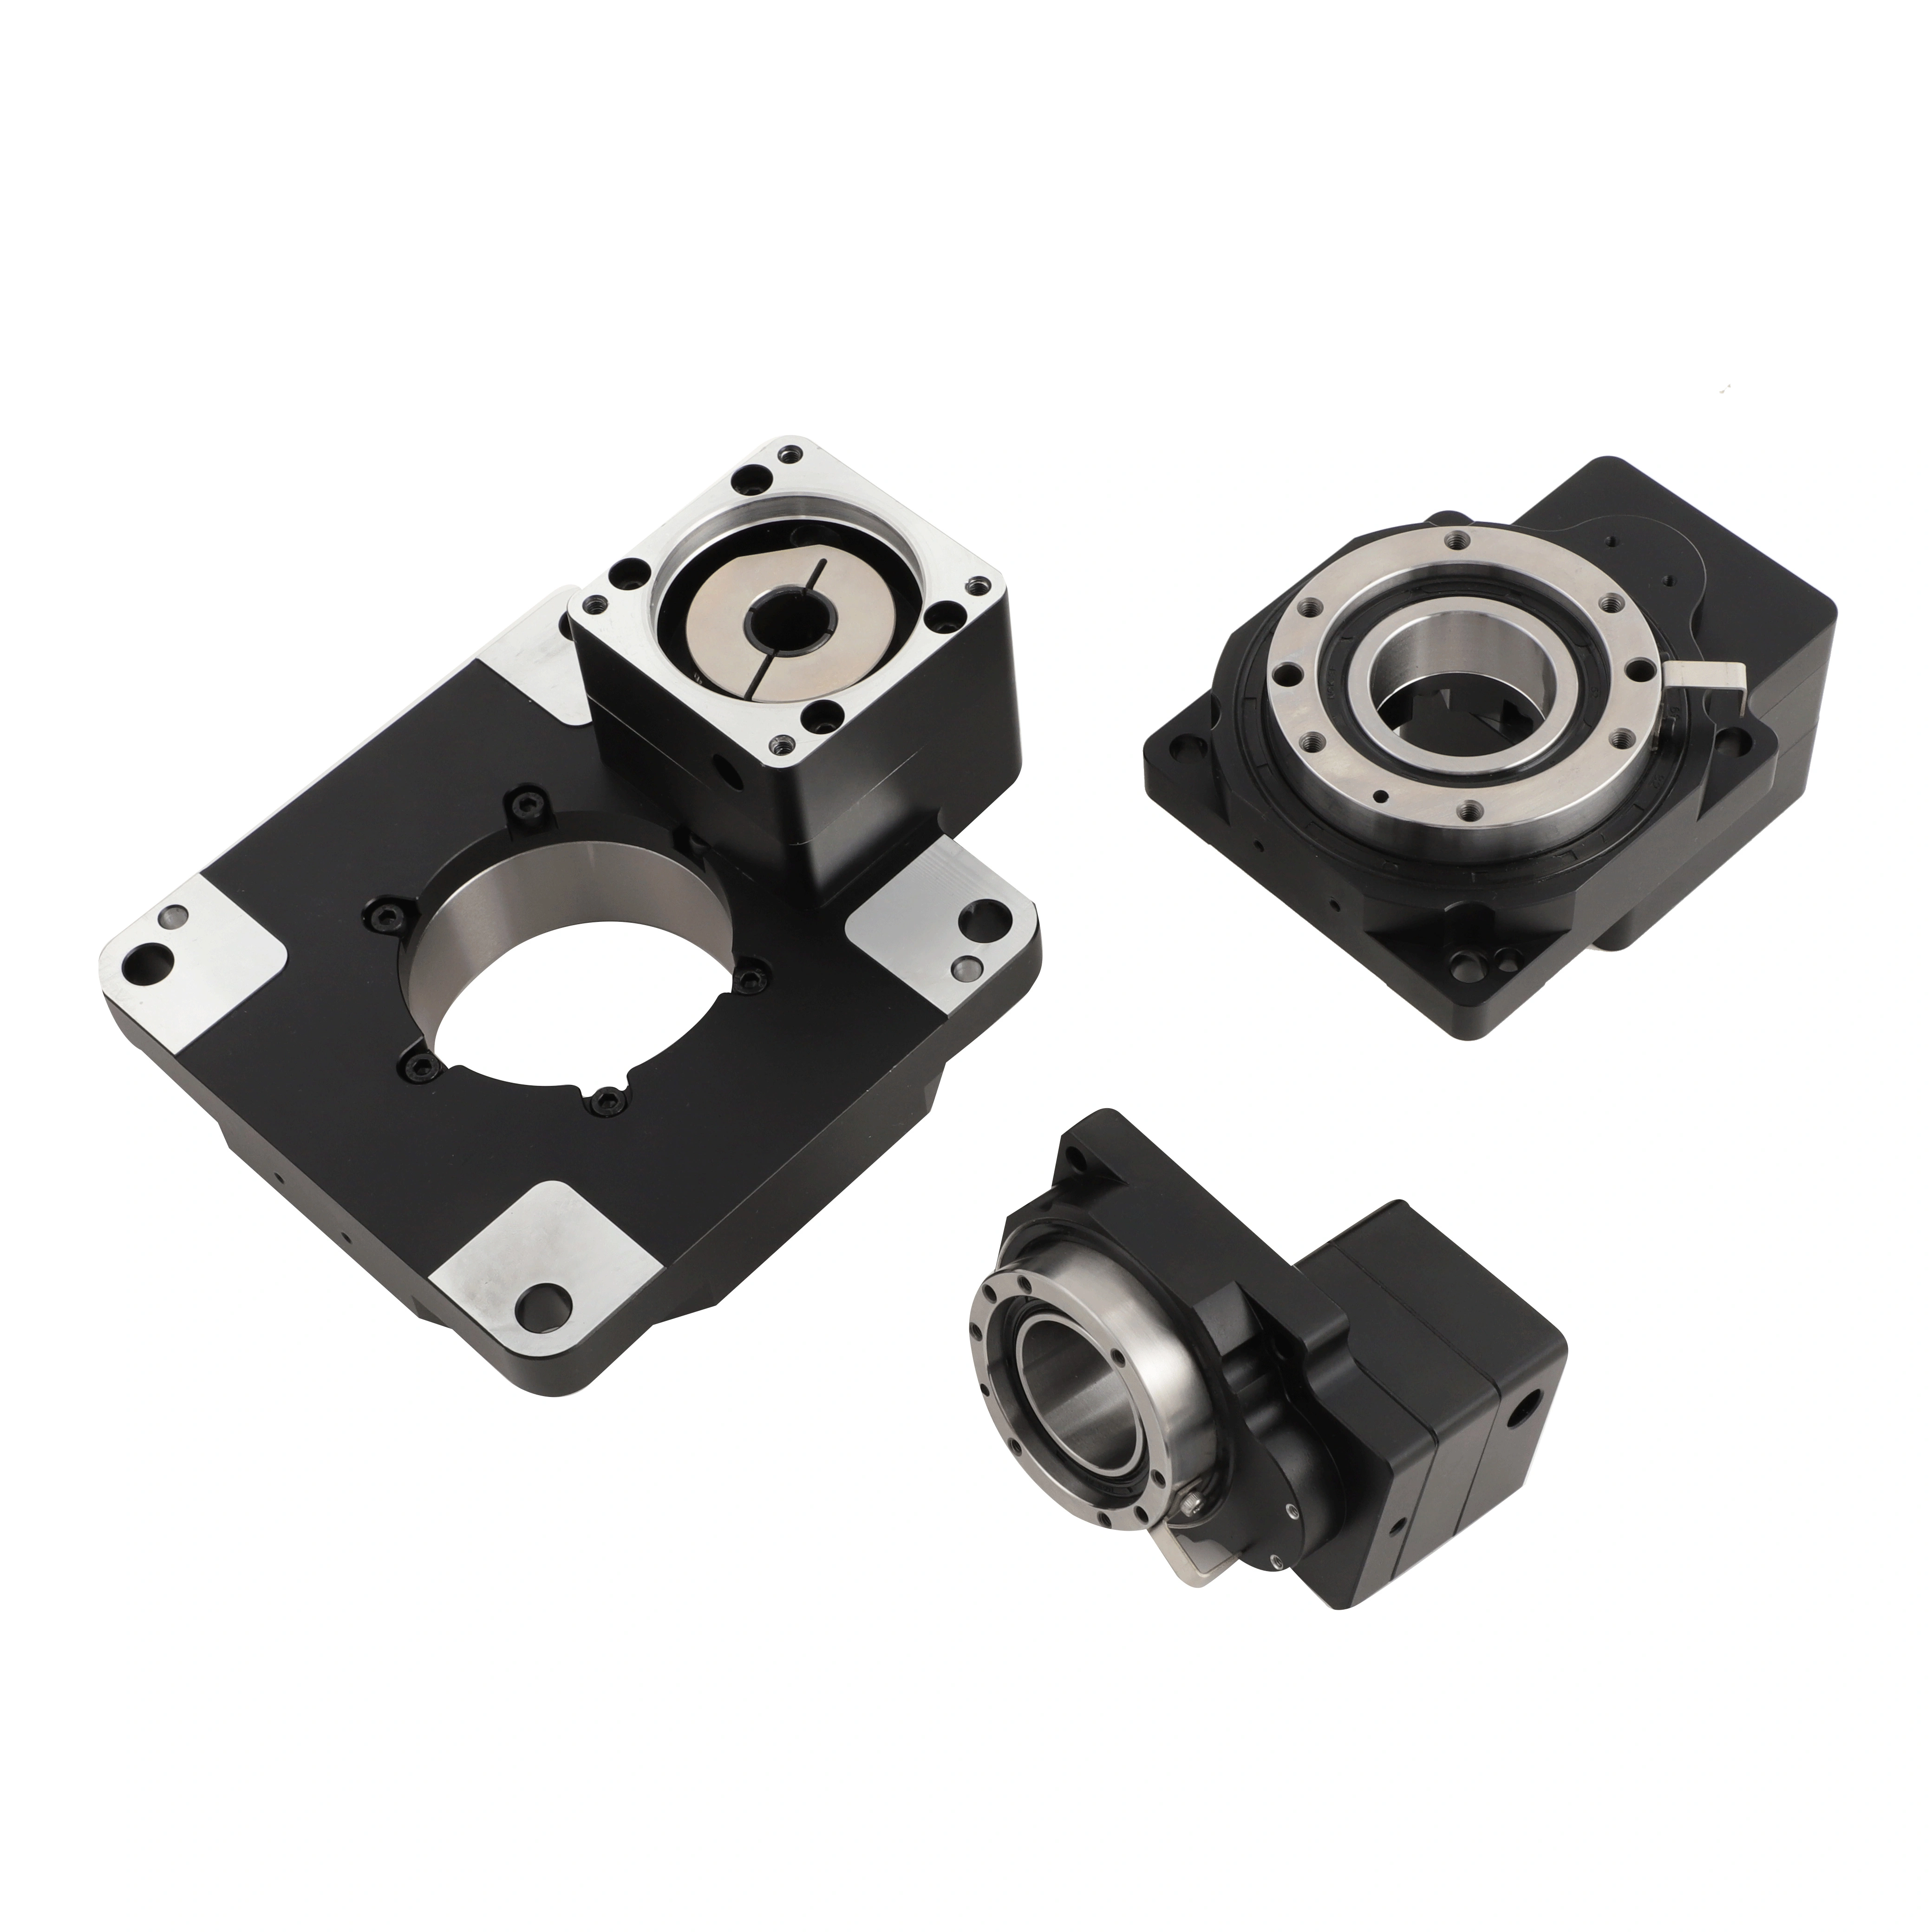
Résumé : quatre étapes pour la sélection du modèle
D’abord la bride : NEMA 23 / 24 ; la bride de 60 mm s’installe directement ; confirmez le diamètre de l’arbre.
Ensuite, définissez le rapport de réduction : calculez en sens inverse à partir de la vitesse de sortie requise, en satisfaisant d’abord la vitesse.
Vérification du couple : utilisez le couple maximal du moteur × le rapport de réduction × un rendement de 94 % × le coefficient de condition de travail, en laissant une marge.
Le jeu angulaire est sélectionné selon les besoins : fonctionnement dans un seul sens ≤20 arcmin est suffisant, et les rotations positives et négatives sont fréquentes avant de considérer un niveau de haute précision.
La sélection est essentiellement un choix : il n’existe pas de combinaison parfaite de paramètres, seulement une combinaison adaptée à votre équipement.
Si vous avez besoin d’aide pour sélectionner des modèles de moteurs spécifiques ou des scénarios d’application, veuillez fournir les paramètres des moteurs et les conditions de charge ; nous effectuerons alors un calcul détaillé de sélection.
 Actualités récentes
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 by Delixi New Energy Technology (hangzhou) Co., Ltd. - POLITIQUE DE CONFIDENTIALITÉ
 EN