Hướng dẫn chọn lựa bộ giảm tốc hành tinh cho động cơ bước NEMA 23 / 24 : từ khớp nối bệ đến chọn thông số kỹ thuật
Những người lựa chọn thiết bị có kinh nghiệm này: các thông số của bộ giảm tốc hành tinh rất chi tiết, nhưng khi thực sự cần sản phẩm này, vấn đề không nằm ở việc thông số không rõ ràng, mà là không thể lắp đặt được, mô-men xoắn và độ chính xác không đủ.
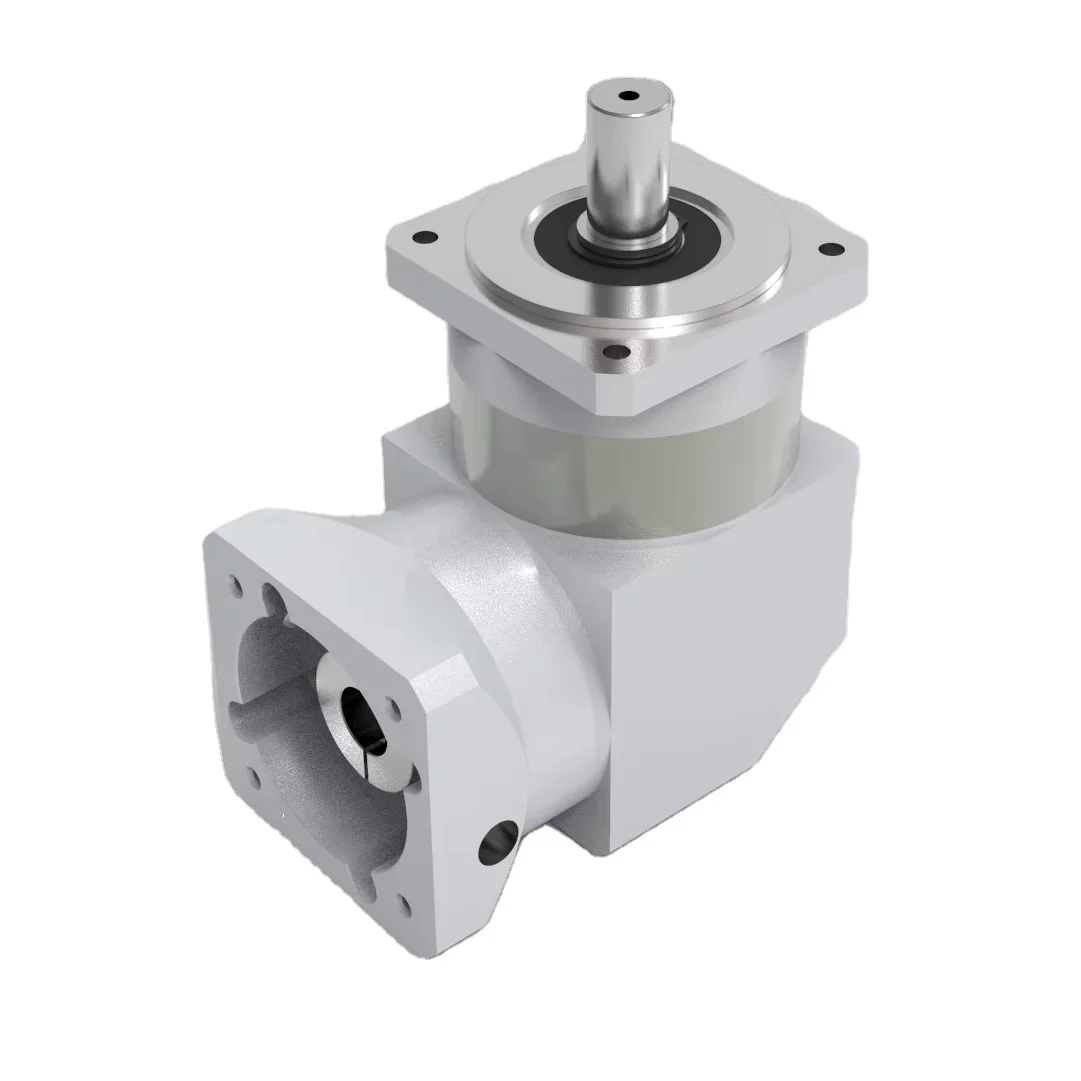
Hôm nay chúng tôi đánh giá việc lựa chọn theo bốn bước trong tình huống động cơ bước NEMA 23 và NEMA 24 được trang bị bộ giảm tốc hành tinh có mặt bích 60 mm: Mặt bích, tỷ số truyền, mô-men xoắn và khe góc .
Đây là bước cơ bản nhất và dễ gặp sai sót nhất. Kích thước mặt bích lắp đặt của động cơ bước NEMA 23 và NEMA 24 là 56 x 56 mm (đây là tiêu chuẩn ngành), trong khi bộ giảm tốc loạt 60 mm của chúng tôi có kích thước mặt bích đầu vào là 60 x 60 mm, và khoảng cách từ lỗ vít đến lỗ lắp đặt khớp chính xác với động cơ mặt bích 56 mm.
Các động cơ bước NEMA 23 và NEMA 24 được lắp đặt trực tiếp, không cần bảng chuyển đổi.
Tuy nhiên, cần lưu ý một chi tiết: đường kính trục của các động cơ khác nhau theo thương hiệu là khác nhau; đường kính trục phổ biến của NEMA 23 là 6,35 mm và 8 mm, trong khi đường kính trục phổ biến của NEMA 24 tương tự. Do đó, khi lựa chọn, cần chú ý đến việc giảm đường kính trục động cơ — ví dụ như tiêu chuẩn bộ giảm tốc có trục đầu vào 8 mm; nếu động cơ của bạn có trục 6,35 mm, bạn cần thêm một ống nối, nhưng điều này không ảnh hưởng đến hiệu suất.
Nhiều người thường quen thiết lập tỷ số giảm tốc trước khi kiểm tra xem tốc độ đầu ra đã đủ hay chưa. Đây là một sai lầm. Cách đúng là xác định trước tốc độ đầu ra yêu cầu của thiết bị, sau đó chia tốc độ động cơ cho giá trị này để tính ra tỷ số giảm tốc.
Công thức:
Tỷ số giảm tốc = Tốc độ định mức của động cơ ÷ Tốc độ đầu ra yêu cầu
Ví dụ: tốc độ định mức của động cơ bước của bạn là 1000 vòng/phút, và thiết bị cần tốc độ đầu ra khoảng 100 vòng/phút, do đó tỷ số giảm tốc là 10:1. Nếu chọn 20:1 thì tốc độ đầu ra sẽ giảm xuống còn 50 vòng/phút — mô-men xoắn cao hơn nhưng tốc độ không thể duy trì ổn định.
Dải tỷ số giảm tốc thông dụng: dòng sản phẩm 60 mm của chúng tôi cung cấp nhiều lựa chọn tỷ số giảm tốc từ 3:1 đến 100:1, đáp ứng hầu hết các tình huống tự động hóa.
Gợi ý lựa chọn: Trước tiên đáp ứng nhu cầu về tốc độ, sau đó kiểm tra mô-men xoắn. Nếu tốc độ không đủ, dù mô-men xoắn lớn đến đâu cũng vô ích.
Kiểm tra mô-men xoắn là khâu dễ sai lầm nhất trong quá trình lựa chọn mẫu. Nhiều người chỉ tính mô-men xoắn hoạt động ở trạng thái ổn định, bỏ qua tải khởi động/dừng và các tác động va đập.
Công thức kiểm tra:
Mô-men xoắn đầu ra yêu cầu = mô-men xoắn cực đại của động cơ × tỷ số giảm tốc × hiệu suất × hệ số điều kiện làm việc
Sau khi tính toán, hãy chọn mẫu có mô-men xoắn đầu ra định mức cao hơn giá trị này và để lại dự phòng; nếu không sẽ xảy ra mài mòn bánh răng và tăng nhiệt độ, ảnh hưởng đến tuổi thọ.
Một số thông số then chốt được nêu như sau:
Mô-men xoắn cực đại của động cơ: mô-men xoắn tối đa được sử dụng, không phải là giá trị định mức. Đặc tính mô-men xoắn của động cơ bước ở tốc độ thấp khác với đặc tính của động cơ servo; cần hiểu rõ đường cong tần số–mô-men của động cơ bạn.
Hiệu suất: hiệu suất đo được của chúng tôi đối với loạt giảm tốc một cấp 60 mm là 97%, và hiệu suất của loại nhiều cấp là 94%.
Hệ số điều kiện làm việc : 1,2 đến 1,5 cho chế độ vận hành ổn định (dây chuyền vận chuyển, v.v.), 1,5 đến 2,0 cho tải va đập, và trên 2,5 cho tình huống tải nặng kèm khởi động–dừng thường xuyên.
Tham số j khe góc (Khe bánh răng ) dễ dàng chú ý quá mức hoặc có thể bị bỏ qua hoàn toàn. Cách đánh giá đúng phụ thuộc vào hướng chuyển động.
Hoạt động một chiều (đường vận chuyển và phút bộ quay này luôn quay theo một hướng ; ): khe góc có ảnh hưởng rất nhỏ, và ≤20 arcmin là hoàn toàn đủ.
Đảo chiều thường xuyên, chuyển động định vị luân phiên (khớp robot, định vị bàn xoay, nền tảng định vị): khe lưng ảnh hưởng trực tiếp đến độ chính xác định vị lặp lại, và yêu cầu càng cao thì càng tốt. Dòng sản phẩm 60 mm của chúng tôi ≤15 phút cung, thuộc mức độ chính xác trung bình và phù hợp với phần lớn các tình huống tự động hóa phổ quát.
Một điều hiển nhiên: chi phí của các bộ giảm tốc độ cao chính xác ( ≤3~ 5 phút cung) đã tăng gấp đôi, đồng thời yêu cầu cao hơn về độ chính xác lắp đặt và hệ thống điều khiển. Nếu không sử dụng trong máy công cụ chính xác hoặc các khớp nối robot, thì không cần thiết phải theo đuổi khe hở lưng cực tiểu. các khớp nối robot, thì không cần thiết phải theo đuổi khe hở lưng cực tiểu.
Chỉ số thông số
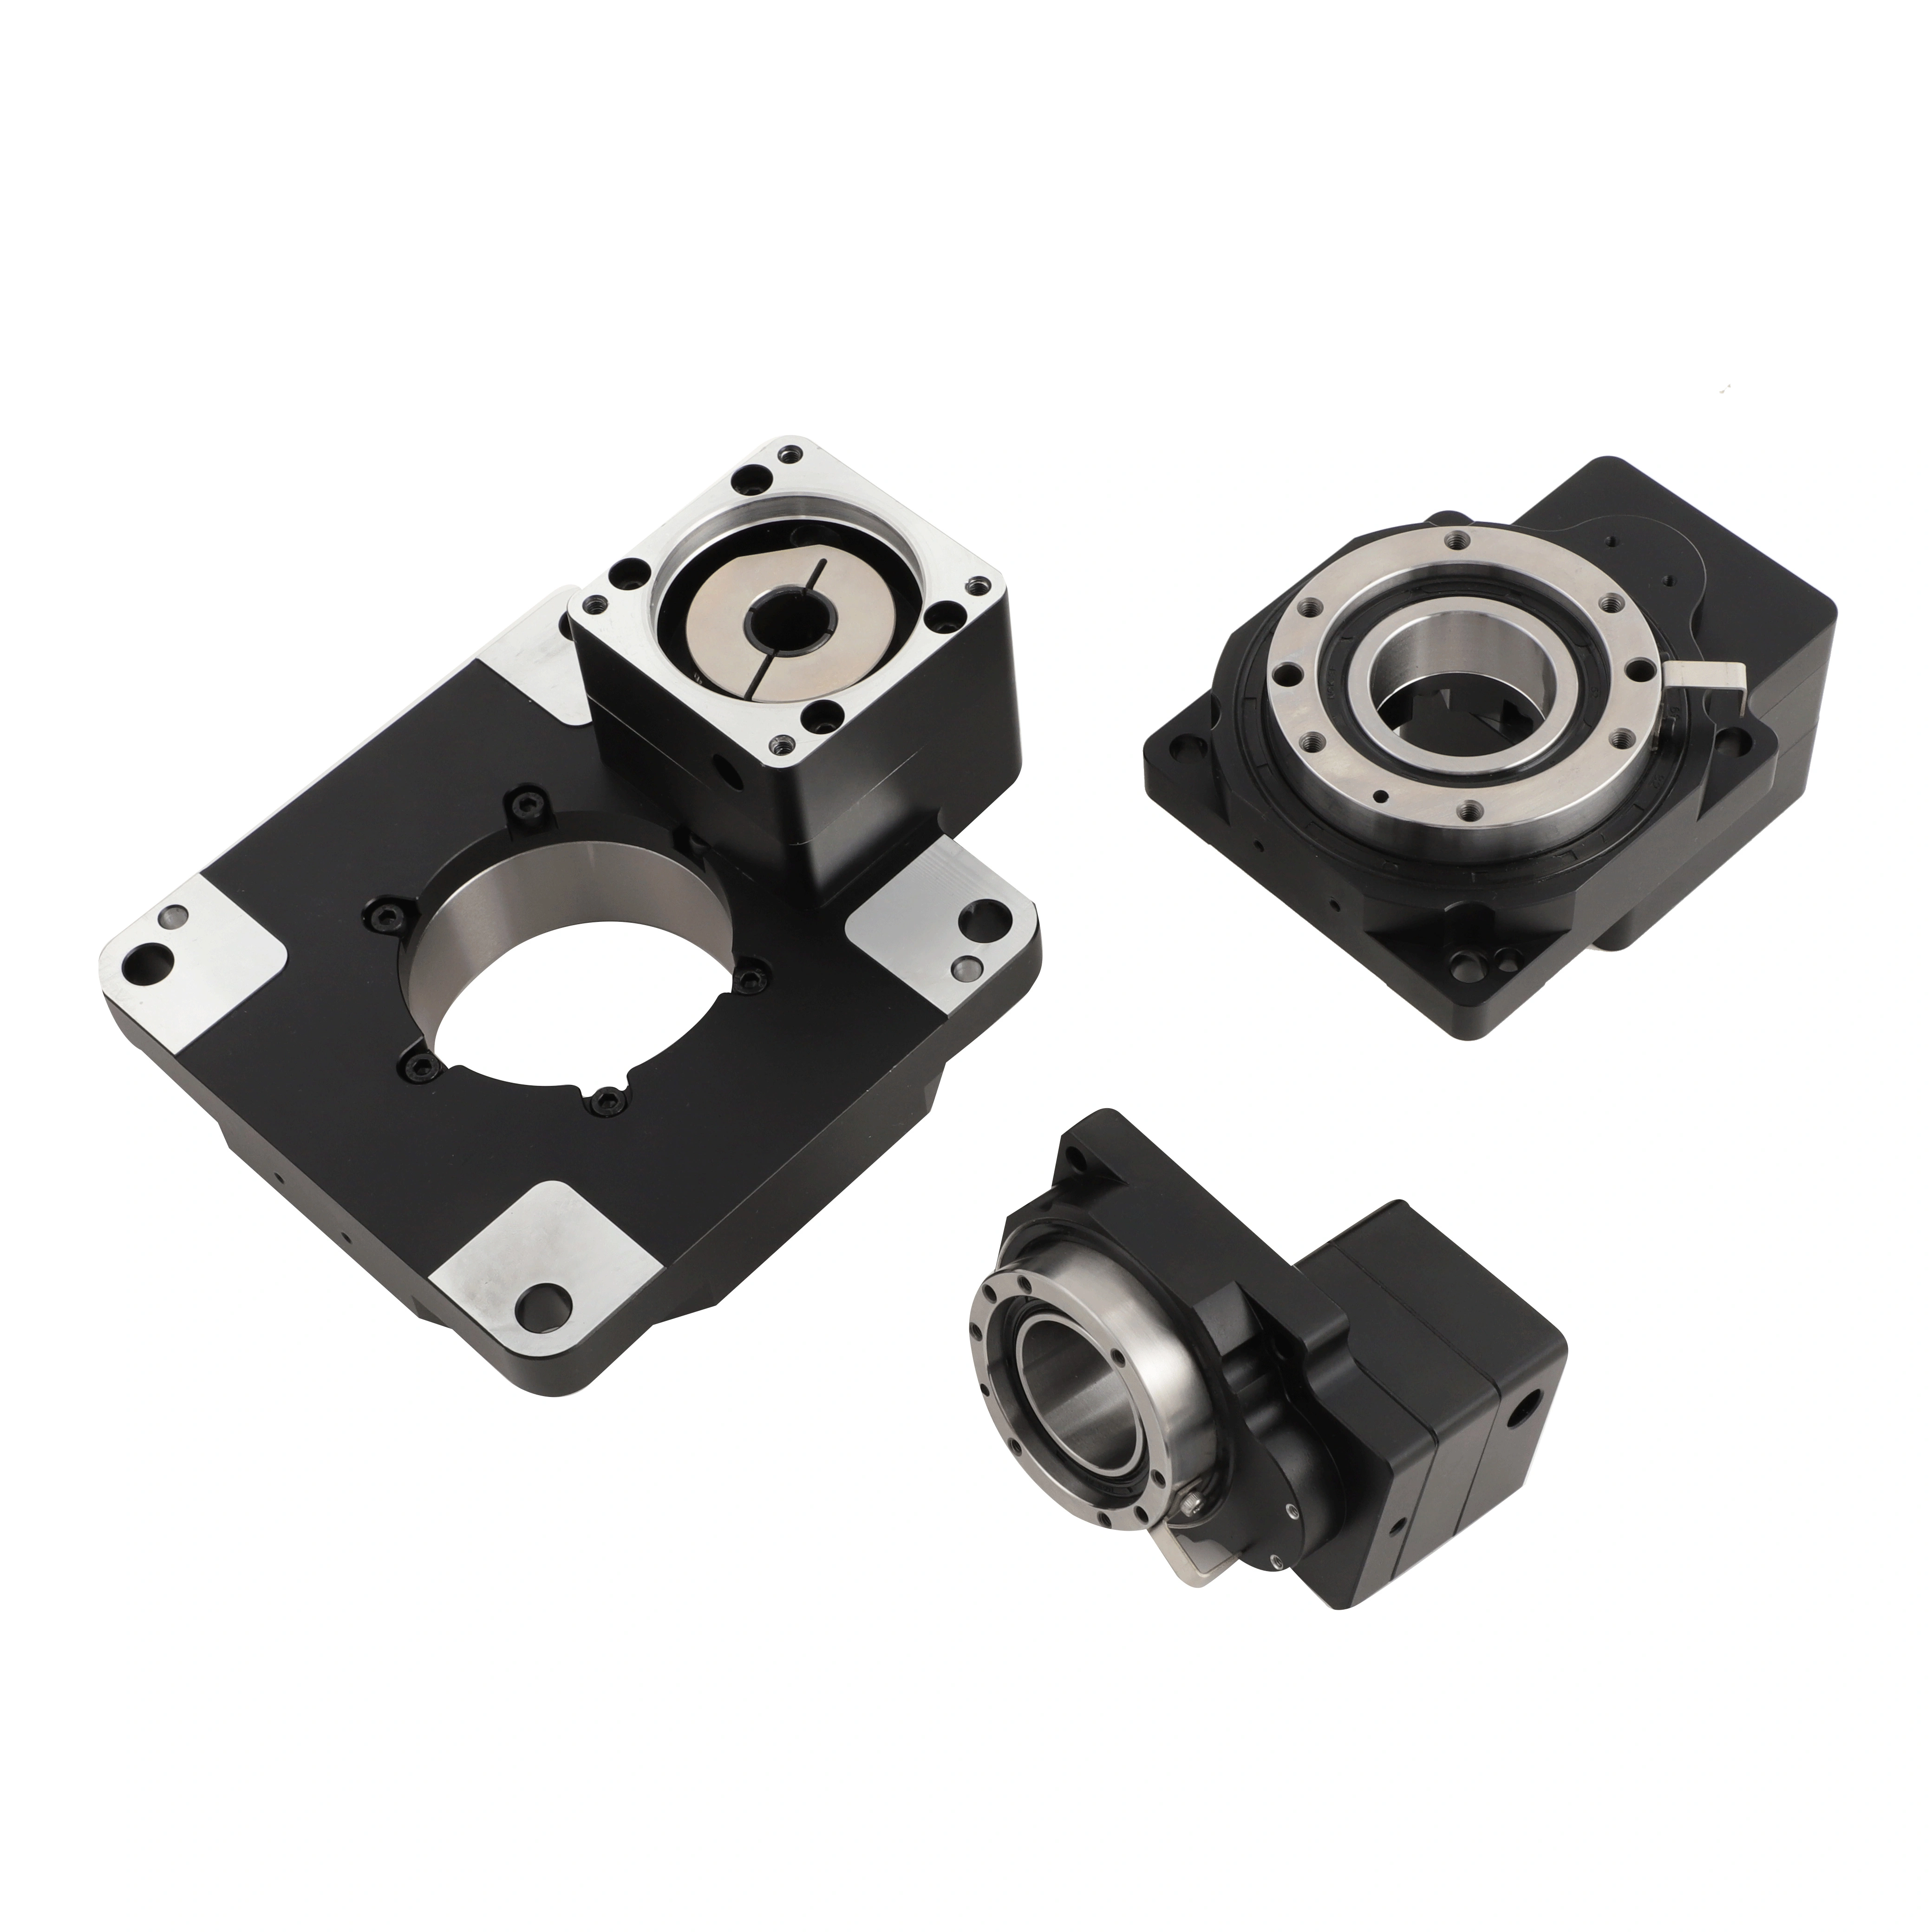
Tóm tắt: bốn bước để chọn mô-đun
Đầu tiên là mặt bích: NEMA 23 / 24, mặt bích 60 mm được lắp trực tiếp để xác nhận đường kính trục.
Sau đó thiết lập tỷ số giảm tốc: tính ngược từ tốc độ đầu ra yêu cầu, ưu tiên đáp ứng tốc độ.
Kiểm tra mô-men xoắn: sử dụng mô-men xoắn cực đại của động cơ × tỷ số giảm tốc × hiệu suất 94% × hệ số điều kiện làm việc, để lại dự phòng.
Khe góc được chọn theo yêu cầu: hoạt động một chiều ≤20 phút cung đủ, và các phép quay dương và âm thường xuyên xảy ra trước khi xem xét mức độ chính xác cao.
Việc lựa chọn về cơ bản là một quyết định; không tồn tại tổ hợp thông số nào hoàn hảo, mà chỉ có tổ hợp phù hợp với thiết bị của bạn.
Nếu cần hỗ trợ trong việc lựa chọn các mẫu động cơ cụ thể hoặc các tình huống ứng dụng, bạn có thể cung cấp các thông số động cơ và điều kiện tải, và chúng tôi sẽ thực hiện tính toán lựa chọn chi tiết.
 Tin nóng
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Bản quyền © 2025 thuộc Công ty TNHH Công nghệ Năng lượng Mới Delixi (Hàng Châu) - Chính sách bảo mật
 EN