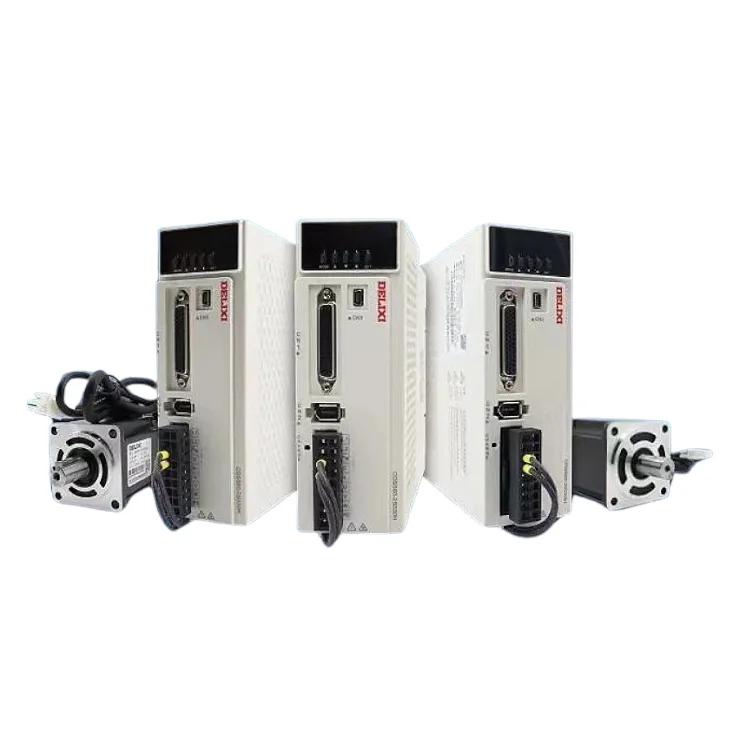
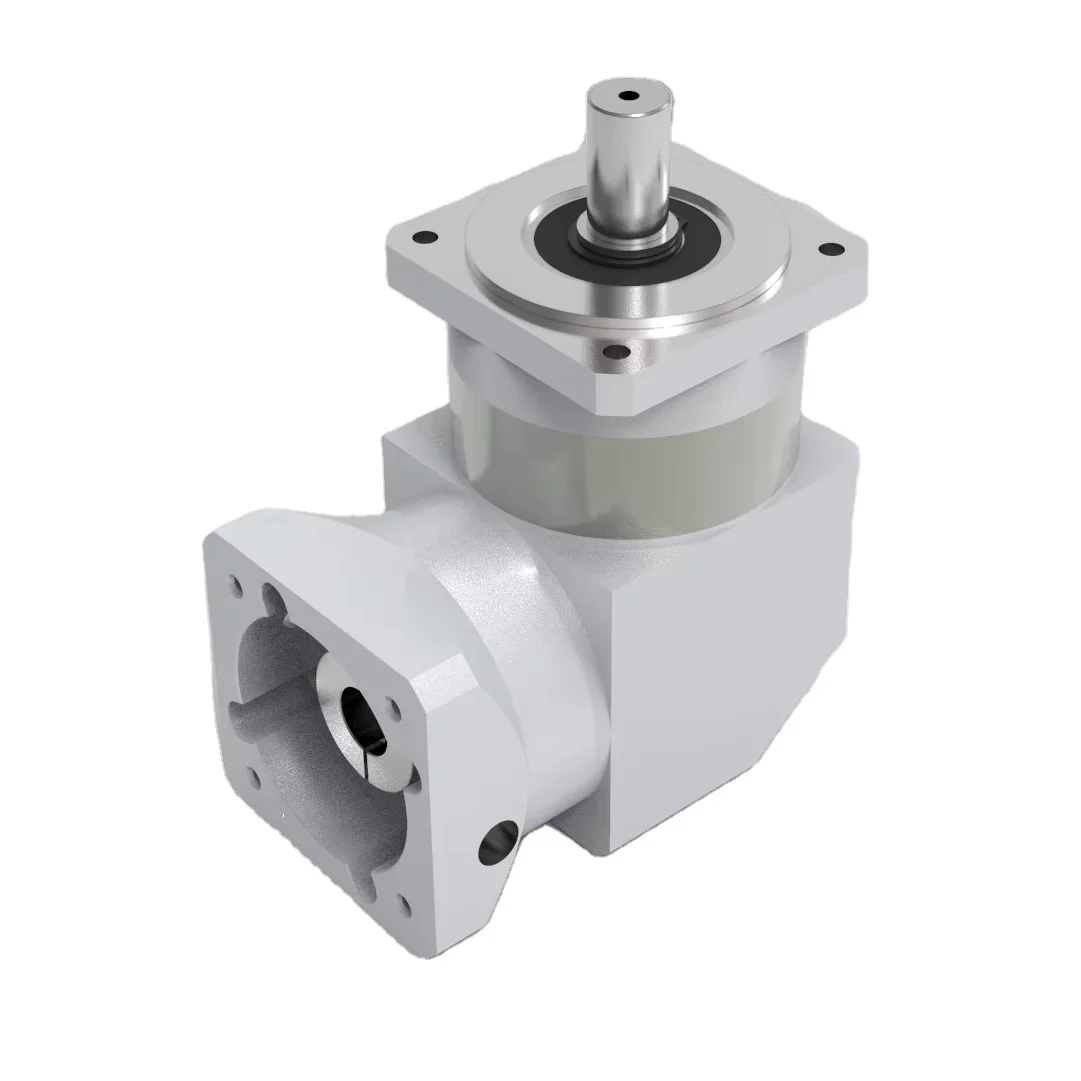
ຄູ່ມືການເລືອກເກີບແບບ planetary ສຳລັບມໍເຕີ stepper NEMA 23 / 24 : ເລີ່ມຈາກການຈັບຄູ່ຂອງທີ່ນັ່ງ ແລະ ການເລືອກພາລາມິເຕີ
ບຸກຄົນທີ່ເຮັດການເລືອກອຸປະກອນມີປະສົບການດັ່ງນີ້: ພາລາມິເຕີຂອງເກີບແບບ planetary ແມ່ນຫຼາຍ, ແຕ່ເວລາທີ່ຕ້ອງການຜະລິດຕະພັນນີ້ຢ່າງແທ້ຈິງ, ບໍ່ໄດ້ໝາຍຄວາມວ່າພາລາມິເຕີບໍ່ຊັດເຈນ, ແຕ່ເປັນເພາະບໍ່ສາມາດຕິດຕັ້ງໄດ້, ຄວາມຖືກຕ້ອງ torque ແລະຄວາມແທ້ຈິງບໍ່ພຽງພໍ.
ມື້ນີ້ ພວກເຮົາຈະປະເມີນການເລືອກໃນສີ່ຂັ້ນຕອນ ສຳລັບສະຖານະການທີ່ມໍເຕີ stepper NEMA 23 ແລະ NEMA 24 ຖືກຕິດຕັ້ງເຂົ້າກັບເກີບແບບ planetary ທີ່ມີ flange 60 ມມ: flange, ອັດຕາການຫຼຸດທອນ, ຕຳຫຼວດ (torque), ແລະ ມຸມການຫຼຸ່ນ (backlash) .
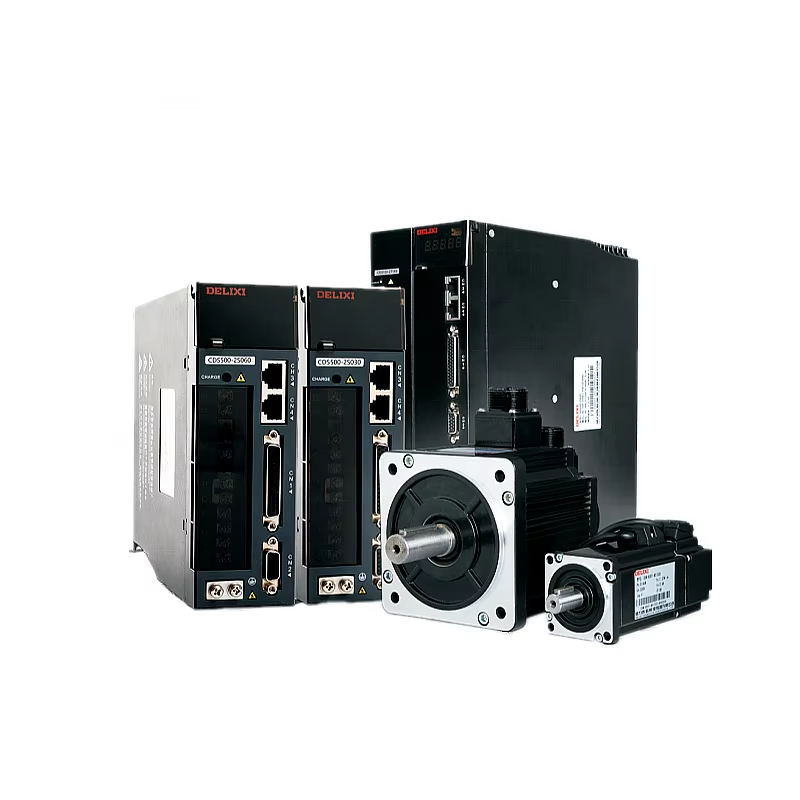
ນີ້ແມ່ນຂັ້ນຕອນທີ່ງ່າຍທີ່ສຸດ ແລະ ມີຄວາມເປີດເຜີຍທີ່ຈະເກີດບັນຫາຫຼາຍທີ່ສຸດ. ມີຕົວເລກຂອງ flange ທີ່ໃຊ້ຕິດຕັ້ງເຄື່ອງຈັກ stepper ຂອງ NEMA 23 ແລະ NEMA 24 ແມ່ນ 56 x 56 ມມ (ນີ້ແມ່ນມາດຕະຖານຂອງອຸດສາຫະກຳ), ໃນຂະນະທີ່ reducer ຊຸດ 60 ມມ ຂອງພວກເຮົາ, ມີຂະໜາດ flange ຂອງດ້ານເຂົ້າເປັນ 60 x 60 ມມ, ແລະ ຄວາມຫ່າງລະຫວ່າງເກີດແລະຮູທີ່ໃຊ້ຕິດຕັ້ງກົງກັບ flange ຂອງເຄື່ອງຈັກ 56 ມມ.
ເຄື່ອງຈັກ stepper NEMA 23 ແລະ NEMA 24 ທີ່ຕິດຕັ້ງໂດຍກົງບໍ່ຕ້ອງການ plate ສຳລັບການຖ່າຍໂອນ.
ຢ່າງໃດກໍຕາມ, ມີລາຍລະອຽດໜຶ່ງທີ່ຕ້ອງສັງເກດ: ເສັ້ນຜ່າສູນກາງຂອງເສັ້ນຫຼາຍຂອງເຄື່ອງຈັກແຕ່ລະຍີ່ຫໍ້ແຕກຕ່າງກັນ. ເສັ້ນຜ່າສູນກາງທີ່ທົ່ວໄປຂອງ NEMA 23 ແມ່ນ 6.35 ມມ ແລະ 8 ມມ, ແລະ ເສັ້ນຜ່າສູນກາງທີ່ທົ່ວໄປຂອງ NEMA 24 ກໍຄ້າຍຄືກັນ. ດັ່ງນັ້ນ, ໃນການເລືອກ, ຕ້ອງສັງເກດເສັ້ນຜ່າສູນກາງຂອງເສັ້ນຫຼາຍຂອງເຄື່ອງຈັກ. ຕົວຢ່າງເຊັ່ນ: ມາດຕະຖານຂອງ reducer ມີເສັ້ນຫຼາຍເຂົ້າ 8 ມມ. ຖ້າເຄື່ອງຈັກຂອງທ່ານມີເສັ້ນຫຼາຍ 6.35 ມມ, ທ່ານຈະຕ້ອງເພີ່ມ sleeve ແຕ່ບໍ່ສົ່ງຜົນຕໍ່ປະສິດທິພາບ.
ຄົນຫຼາຍຄົນມັກຕັ້ງອັດຕາການຫຼຸດຄວາມໄວກ່ອນທີ່ຈະເບິ່ງວ່າຄວາມໄວຂອງຜົນໄດ້ຮັບແມ່ນພຽງພໍຫຼືບໍ່. ນີ້ເປັນຂໍ້ຜິດພາດ. ສິ່ງທີ່ຖືກຕ້ອງແມ່ນການກຳນົດຄວາມໄວສຸດທ້າຍທີ່ອຸປະກອນຕ້ອງການກ່ອນ, ຫຼັງຈາກນັ້ນແບ່ງຄວາມໄວຂອງມໍເຕີດ້ວຍຄວາມໄວດັ່ງກ່າວເພື່ອຮັບເອົາອັດຕາການຫຼຸດຄວາມໄວ.
ສູດ:
ອັດຕາການຫຼຸດຄວາມໄວ = ຄວາມໄວປົກກະຕິຂອງມໍເຕີດ ÷ ຄວາມໄວຜົນໄດ້ຮັບທີ່ຕ້ອງການ
ຕົວຢ່າງ: ຄວາມໄວປົກກະຕິຂອງມໍເຕີດຂັ້ນບັນໄດຂອງທ່ານແມ່ນ 1000 rpm, ແລະອຸປະກອນຕ້ອງການຄວາມໄວສຸດທ້າຍປະມານ 100 rpm, ດັ່ງນັ້ນອັດຕາການຫຼຸດຄວາມໄວແມ່ນ 10:1. ຖ້າເລືອກ 20:1, ຄວາມໄວຜົນໄດ້ຮັບຈະຫຼຸດລົງເຫຼືອ 50 rpm, ອັນນີ້ເຮັດໃຫ້ທອນສູງ, ແຕ່ຄວາມໄວຈະບໍ່ສາມາດຮັກສາໄວ້ໄດ້.
ໄລຍະສັດສ່ວນການຫຼຸດລົງທີ່ນິຍົມ: ຊຸດ 60 ມມ ຂອງພວກເຮົາມີຕົວເລືອກສັດສ່ວນການຫຼຸດລົງຫຼາຍລະດັບຈາກ 3:1 ຫາ 100:1, ເຊິ່ງຄຸມຄຸມສະຖານະການອັດຕະໂນມັດສ່ວນໃຫຍ່.
ຄຳແນະນຳໃນການເລືອກ: ກ່ອນອື່ນໝົດ, ຕ້ອງປະຕິບັດຕາມຄວາມຕ້ອງການດ້ານຄວາມໄວ, ຫຼັງຈາກນັ້ນຈຶ່ງກວດສອບທອກເກ. ຖ້າຄວາມໄວບໍ່ພຽງພໍ, ບໍ່ວ່າທອກເກຈະໃຫຍ່ເທົ່າໃດກໍຕາມ, ມັນກໍບໍ່ມີປະໂຫຍດ.
ການກວດສອບທອກເກເປັນຈຸດທີ່ງ່າຍທີ່ສຸດທີ່ຈະເກີດຂໍ້ຜິດພາດໃນການເລືອກຮູບແບບ. ຄົນສ່ວນຫຼາຍເພີງແຕ່ຄິດໄລ່ທອກເກໃນສະຖານະການເຮັດວຽກທີ່ຄົງທີ່, ແຕ່ລືມພິຈາລະນາທອກເກໃນເວລາເລີ່ມຕົ້ນ ແລະ ຢຸດ, ແລະ ຜົນກະທົບທີ່ເກີດຂື້ນ.
ສູດການກວດສອບ:
ທອກເກອອກທີ່ຕ້ອງການ = ທອກເກສູງສຸດຂອງມໍເຕີ × ສັດສ່ວນການຫຼຸດລົງ × ປະສິດທິພາບ × ສຳປະສິດທິພາບຂອງເງື່ອນໄຂການເຮັດວຽກ
ຫຼັງຈາກຄຳນວນແລ້ວ ເລືອກຮູບແບບທີ່ມີທອກເກ້ທີ່ອອກແບບສູງກວ່າຄ່ານີ້ ແລະ ມີຄວາມປອດໄພໃນການເລືອກ ມິຖີກຕ້ອງຈະເກີດການສຶກສາຂອງເກີຍ ແລະ ອຸນຫະພູມເພີ່ມຂຶ້ນ ເຊິ່ງຈະສົ່ງຜົນຕໍ່ອາຍຸການໃຊ້ງານ.
ມີບາງປັດໄຈສຳຄັນທີ່ຕ້ອງເຂົ້າໃຈ:
ທອກເກ້ສູງສຸດຂອງມໍເຕີ: ທອກເກ້ສູງສຸດທີ່ໃຊ້ ບໍ່ແມ່ນທອກເກ້ທີ່ກຳນົດ. ຄຸນສົມບັດທອກເກ້ຂອງມໍເຕີສະເຕັບເມື່ອເຄື່ອນທີ່ຊ້າ ບໍ່ຄືກັບມໍເຕີເຊີໂວ້; ຕ້ອງເຂົ້າໃຈເສັ້ນສະແດງຄວາມສຳພັນລະຫວ່າງຄວາມຖີ່ ແລະ ທອກເກ້ຂອງມໍເຕີຂອງທ່ານ.
ປະສິດທິພາບ: ປະສິດທິພາບທີ່ວັດແທກໄດ້ຂອງພວກເຮົາສຳລັບຊຸດ 60 ມີລະດັບດຽວແມ່ນ 97%, ແລະ ປະສິດທິພາບສຳລັບລະດັບຫຼາຍແມ່ນ 94%.
ສຳປະສິດທິພາບຂອງສະພາບການໃຊ້ງານ : 1,2 ຫາ 1,5 ສຳລັບການເຄື່ອນທີ່ຢູ່ຕົວ (ເຊັ່ນ: ແຖວຂອງເຄື່ອງຈັກຂົນສົ່ງ), 1,5 ຫາ 2,0 ສຳລັບການຮັບນ້ຳໜັກທີ່ມີການຊອກຫາ, ແລະ ສູງກວ່າ 2,5 ສຳລັບສະຖານະການທີ່ມີນ້ຳໜັກຫຼາຍ ແລະ ມີການເລີ່ມຕົ້ນ ແລະ ຢຸດຢ່າງຖີ່ຖີ່.
ພາລາມິເຕີຂອງ j ມຸມເລີ່ມຕົ້ນ (ຊຸດເກີຣ໌ ) ສາມາດເຮັດໃຫ້ເກີດຄວາມສົນໃຈຫຼາຍເກີນໄປ ຫຼື ອາດຖືກລືມໄປຢ່າງສິ້ນເຊີງ. ວິທີທີ່ຖືກຕ້ອງໃນການປະເມີນຜົນແມ່ນຂື້ນກັບທິດທາງຂອງການເຄື່ອນທີ່.
ການເຄື່ອນທີ່ແບບທິດທາງດຽວ (ເສັ້ນທາງການຂົນສົ່ງ ແລະ ນາທີ ສ່ວນທີ່ເຄື່ອນທີ່ຈະເລີ່ມຕົ້ນການຫຼິ້ນເຄື່ອນເປັນເວລາດຽວກັນ ນ :ຊ່ວງມຸມ ບໍ່ມີຜົນກະທົບຫຼາຍນັກ, ≤20 arcmin ແມ່ນພໍເທົ່ານັ້ນ.
ການລົງທຶນທີ່ເປັນບວກຢ່າງຕໍ່ເນື່ອງ, ການເຄື່ອນທີ່ສະລັບກັນຂອງການຈັດຕຳແໜ່ງ (ຂໍ້ຕໍ່ຫຸ່ນຍົນ, ການຈັດລຳດັບຈານຫຼຸນ, ແຜ່ນພື້ນທີ່ຈັດຕຳແໜ່ງ): ຊ່ອງຫວ່າງດ້ານຫຼັງມີຜົນຕໍ່ຄວາມຖືກຕ້ອງຂອງການຈັດຕຳແໜ່ງຊ້ຳຄືນໂດຍກົງ, ແລະ ຍິ່ງມີຄວາມຕ້ອງການສູງເທົ່າໃດ, ກໍດີເທົ່ານັ້ນ. ຊຸດຂອງພວກເຮົາທີ່ມີເສັ້ນຜ່າສູນກາງ 60 ມມ ≤15 arcmin, ເຊິ່ງຢູ່ໃນລະດັບຄວາມຖືກຕ້ອງປານກາງ ແລະ ເໝາະສົມກັບສະຖານະການອັດຕະໂນມັດທົ່ວໄປສ່ວນໃຫຍ່.
ຄວາມຮູ້ທົ່ວໄປ: ລາຄາຂອງເຄື່ອງຫຼຸດຄວາມໄວທີ່ມີຄວາມຖືກຕ້ອງສູງ ( ≤3~ 5 arcmin) ໄດ້ເພີ່ມຂື້ນເທົ່າຕີ, ແລະ ມີຄວາມຕ້ອງການທີ່ເຂັ້ມງວດຂື້ນເຖິງຄວາມຖືກຕ້ອງຂອງການຕິດຕັ້ງ ແລະ ລະບົບຄວບຄຸມ. ຖ້າບໍ່ໄດ້ນຳໃຊ້ໃນເຄື່ອງຈັກທີ່ມີຄວາມຖືກຕ້ອງສູງ ຫຼື ຂໍ້ຕໍ່ຫຸ່ນຍົນ, ກໍບໍ່ຈຳເປັນຕ້ອງຄົ້ນຫາຊ່ອງຫວ່າງດ້ານຫຼັງທີ່ເຂັ້ມງວດເກີນໄປ. ciones robóticas, no es necesario perseguir la brecha dorsal extrema.
ດັດຊະນີຂອງພາລາມິເຕີ
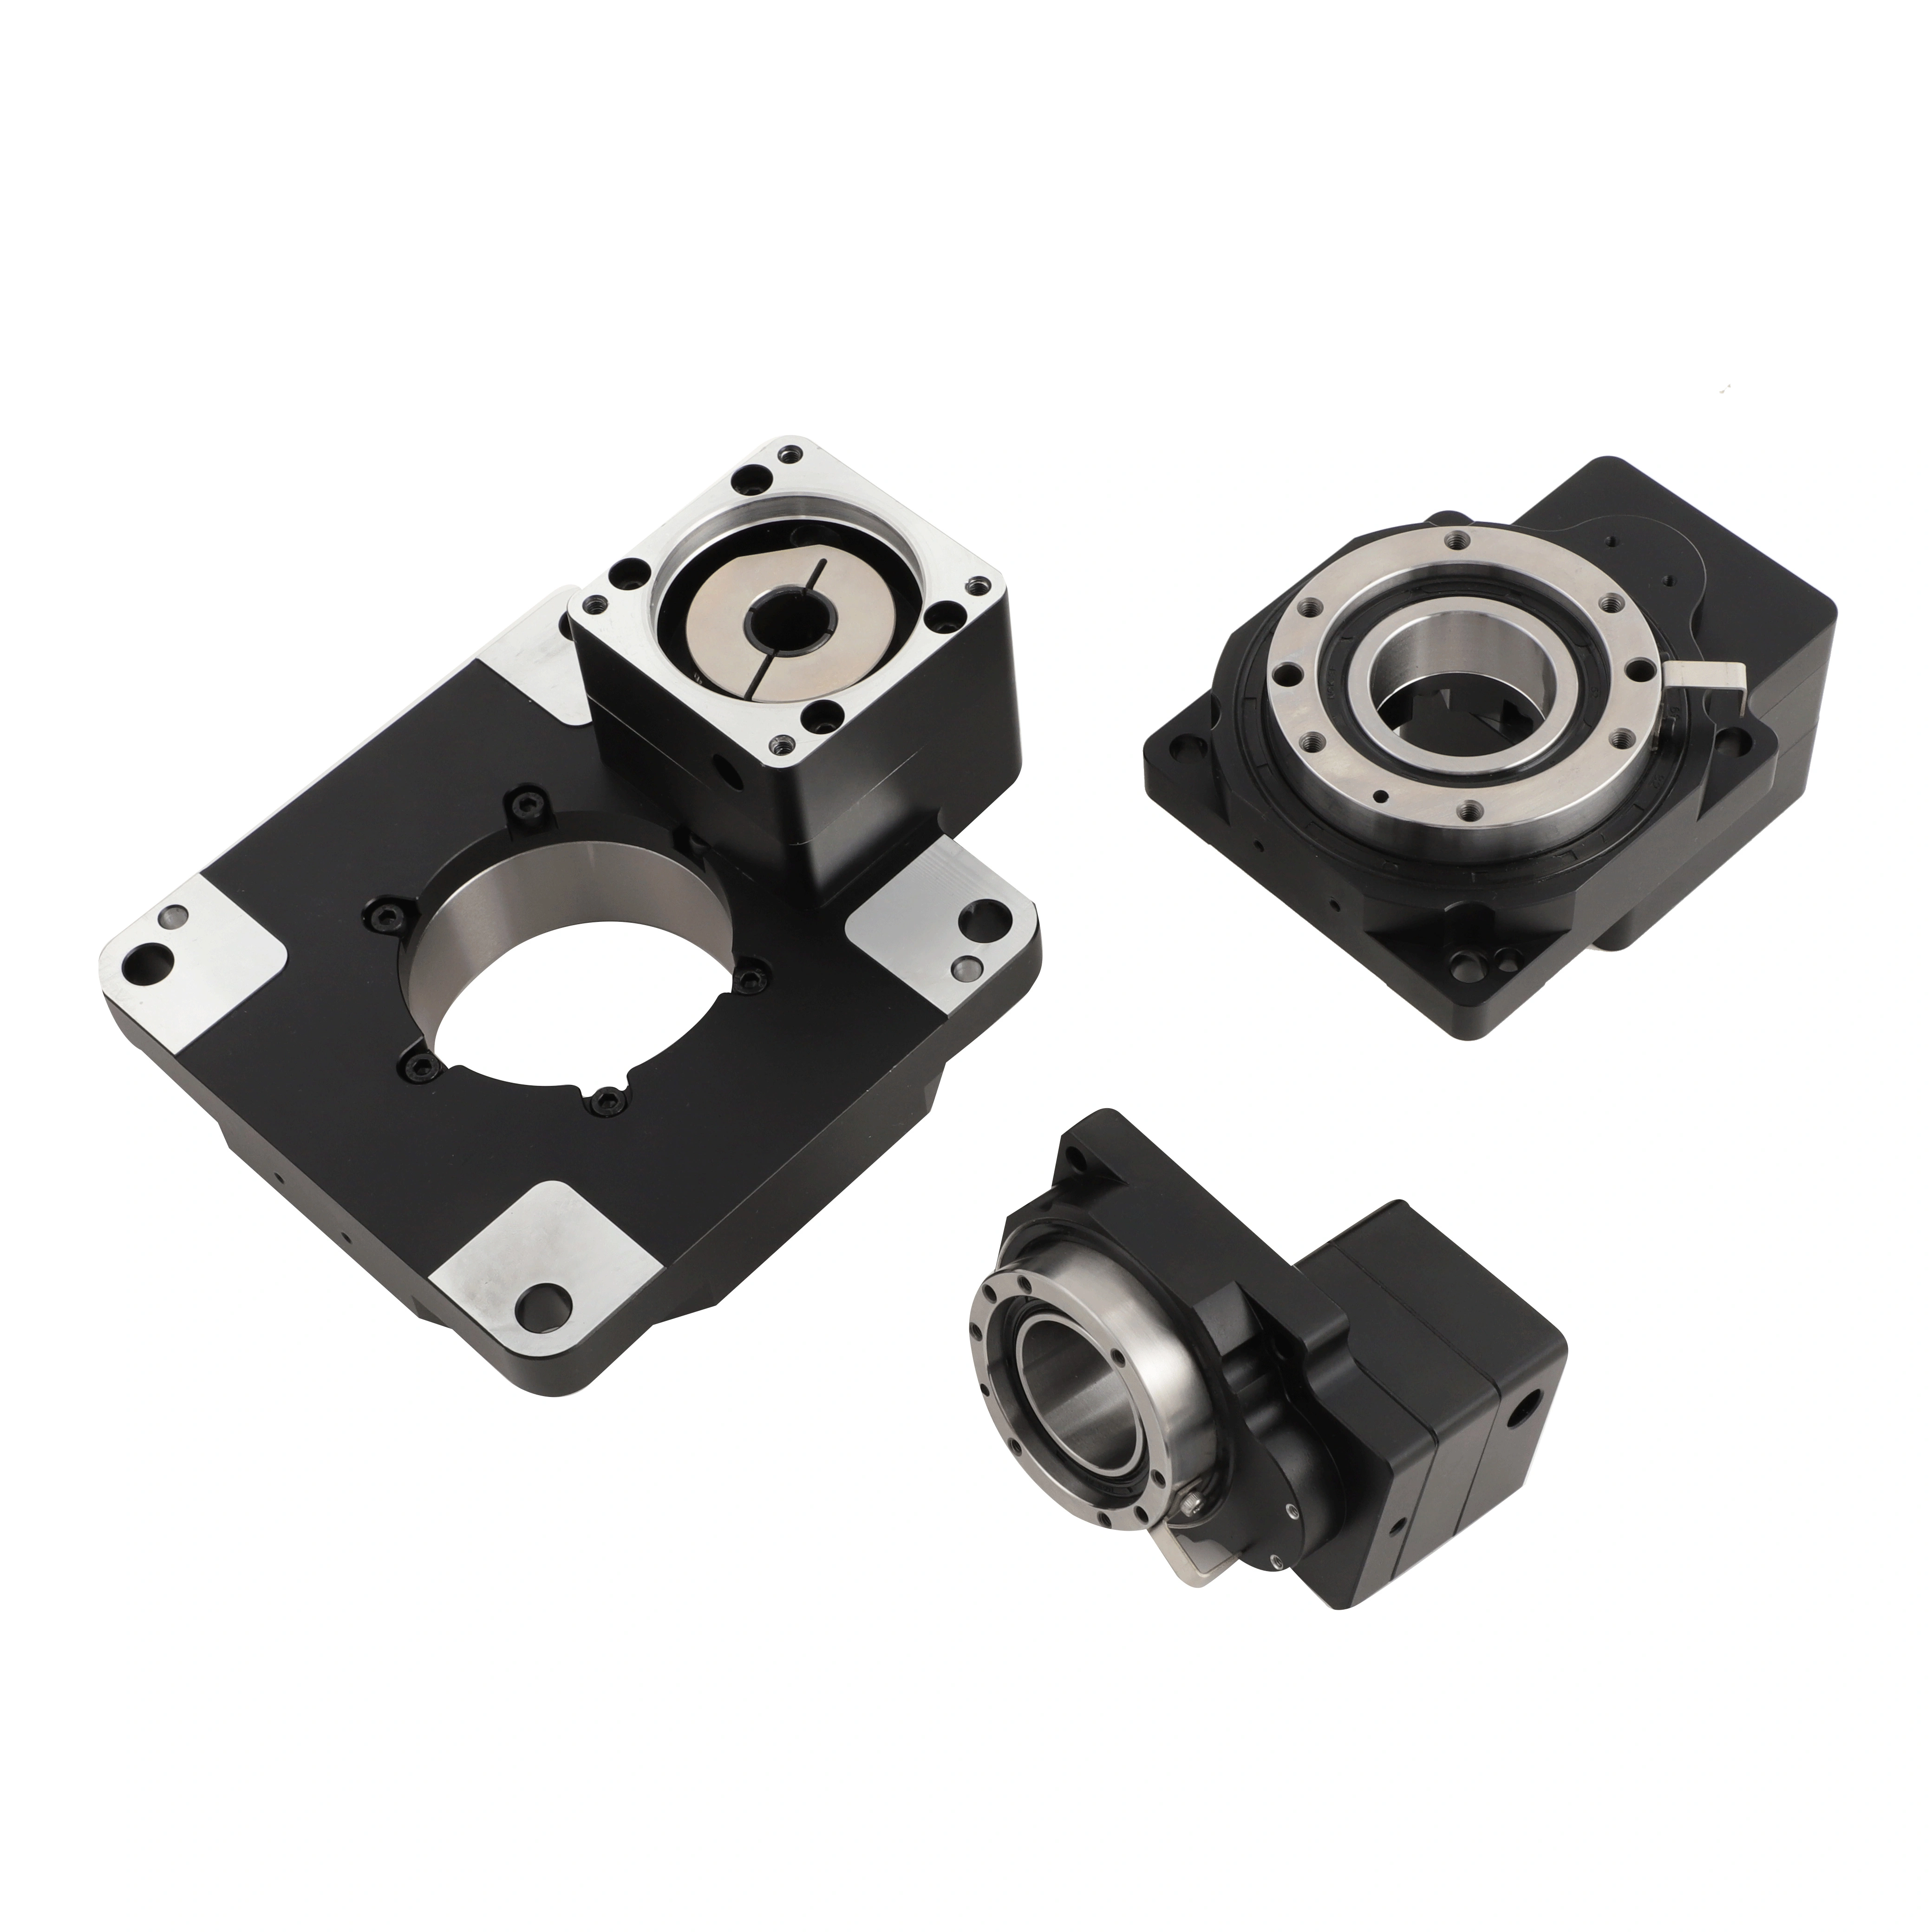
ສະຫຼຸບ: ສີ່ຂັ້ນຕອນໃນການເລືອກຮູບແບບ
ຂັ້ນຕອນທຳອິດ ແມ່ນ ຟແລງ: NEMA 23 / 24, ຟແລງ 60 ມມ ສາມາດຕິດຕັ້ງໄດ້ໂດຍກົງ ເພື່ອຢືນຢັນເສັ້ນຜ່າສູນກາງຂອງເສັ້ນຫຼັກ
ຕໍ່ໄປ ກຳນົດອັດຕາການຫຼຸດຄວາມໄວ: ຄຳນວນຈາກຄວາມໄວທີ່ຕ້ອງການທີ່ເສັ້ນຫຼັກອອກ ໂດຍໃຫ້ຄວາມໄວທີ່ຕ້ອງການເປັນອັນດັບທຳອິດ
ການຢືນຢັ້ງທອກເກ: ໃຊ້ທອກເກສູງສຸດຂອງມໍເຕີ x ອັດຕາການຫຼຸດຄວາມໄວ x ປະສິດທິພາບ 94% x ສຳປະສິດທິຂອງສະພາບການໃຊ້ງານ, ໂດຍເຫຼືອທີ່ຫວ່າງໄວ້.
ຊ່ວງມຸມ ເລືອກຕາມຄວາມຕ້ອງການ: ການເຮັດວຽກໃນທິດທາງດຽວ ≤20 arcmin ເປັນພໍເທົ່ານັ້ນ, ແລະການຫຼຸນທັງທາງບວກ ແລະ ທາງລົບເກີດຂຶ້ນເຖິງແນວໃດກໍຕາມກ່ອນທີ່ຈະພິຈາລະນາລະດັບຄວາມຖືກຕ້ອງສູງ.
ການເລືອກເປັນສິ່ງທີ່ສຳຄັນຫຼາຍ, ບໍ່ມີການປະສົມປະສານທີ່ເໝາະສົມທີ່ສຸດຂອງພາລາມິເຕີ, ແຕ່ມີພຽງແຕ່ການປະສົມປະສານທີ່ເໝາະສົມກັບອຸປະກອນຂອງທ່ານເທົ່ານັ້ນ.
ຖ້າຕ້ອງການຄວາມຊ່ວຍເຫຼືອໃນການເລືອກຮູບແບບມໍເຕີທີ່ເຈາະຈົງ ຫຼື ສະຖານະການໃຊ້ງານ, ສາມາດສະເໜີຂໍ້ມູນຂອງມໍເຕີ ແລະ ສະພາບການຂອງໄລຍະທີ່ເຄື່ອນໄຫວ, ແລ້ວພວກເຮົາຈະໃຫ້ການຄຳນວນການເລືອກຢ່າງລະອຽດ.
 ຂ່າວຮ້ອນ
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

ລິขະສິດ © 2025 ໂດຍ Delixi New Energy Technology (hangzhou) Co., Ltd. - ນະໂຍບາຍຄວາມເປັນສ່ວນຕົວ
 EN