Gabay sa Pagpili ng Planetary Gear Reducer para sa NEMA 23 / 24 Stepper Motor : mula sa pagkakatugma ng seat hanggang sa pagpili ng mga parameter
Ang mga taong pumipili ng kagamitan ay may ganitong karanasan: ang mga parameter ng planetary gear reducer ay sobrang dami, ngunit kapag talagang kailangan ang produktong ito, hindi dahil hindi tiyak ang mga parameter kundi dahil hindi ito mai-install, ang torque at ang katiyakan ay hindi sapat.
Ngayon, hinuhusgahan namin ang pagpili sa apat na hakbang para sa sitwasyon kung saan ang NEMA 23 at NEMA 24 stepper motor ay nakakabit sa planetary gear reducer na may 60 mm flange: Flange, reduction ratio, torque, at angular backlash .
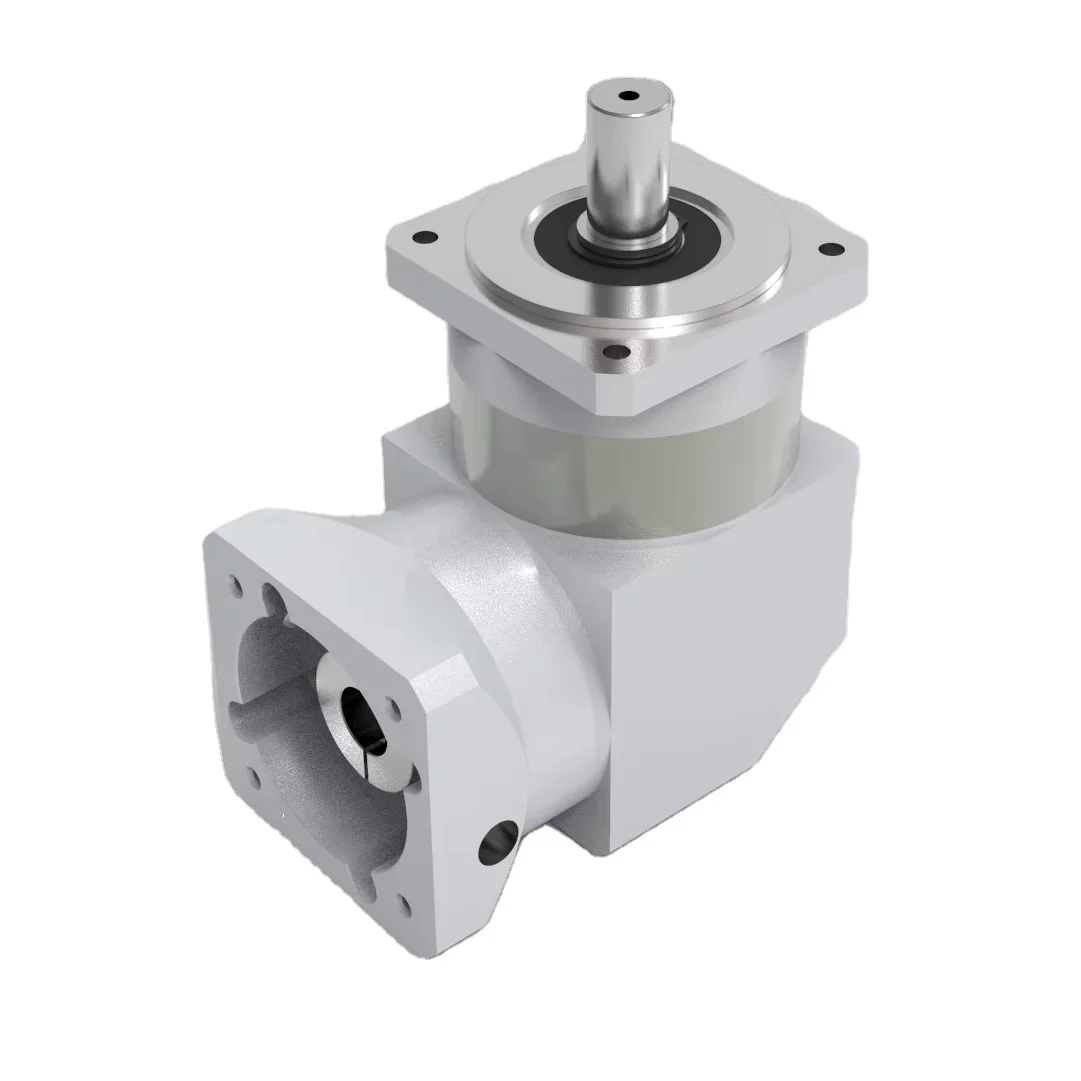
Ito ang pinakasimpleng hakbang at madaling maliin. Ang sukat ng flange ng mounting para sa mga NEMA 23 at NEMA 24 stepper motor ay 56 x 56 mm (ito ang industriya na standard), samantalang ang aming standard 60-mm gearbox ay may input flange na sukat na 60 x 60 mm, at ang distansya sa pagitan ng plug at ng mounting hole ay eksaktong tumutugma sa 56-mm flange motor.
Ang mga NEMA 23 at NEMA 24 stepper motor na direktang inilalagay ay hindi nangangailangan ng transfer plates.
Gayunpaman, may isang detalye na dapat isaalang-alang: ang shaft diameter ng iba’t ibang branded motors ay magkakaiba; ang karaniwang shaft diameter para sa NEMA 23 ay 6.35 mm at 8 mm, at ang karaniwang shaft diameter para sa NEMA 24 ay katulad nito. Kaya, sa pagpili, kailangan pansinin ang shaft diameter ng motor—halimbawa, kung ang standard gearbox ay may 8-mm input shaft, at ang iyong motor ay may 6.35-mm shaft, kailangan mong idagdag ang isang sleeve, ngunit hindi ito nakaaapekto sa performance.
Maraming tao ang nakasanayan na i-set muna ang reduction ratio bago suriin kung sapat ang output speed. Ito ay mali. Ang tamang paraan ay unahin ang pagtukoy sa huling bilis na kailangan ng kagamitan, at pagkatapos ay hatiin ang bilis ng motor sa nasabing bilis upang makuha ang reduction ratio.
Formula:
Reduction ratio = nominal motor speed ÷ required output speed
Halimbawa: Ang nominal motor speed ng iyong stepper motor ay 1000 rpm, at ang kagamitan ay nangangailangan ng huling bilis na humigit-kumulang 100 rpm, kaya ang reduction ratio ay 10:1. Kung pipiliin ang 20:1, ang output speed ay bababa sa 50 rpm—mataas ang torque, ngunit hindi na mapapanatili ang bilis.
Kadalasang saklaw ng reduction ratio: Ang aming 60-mm series ay nag-aalok ng maraming antas ng reduction ratio mula sa 3:1 hanggang 100:1, na sumasaklaw sa karamihan ng mga automated na sitwasyon.
Mga rekomendasyon sa pagpili: Una, tugunan ang mga pangangailangan sa bilis, at pagkatapos ay suriin ang torque. Kung ang bilis ay kulang, walang saysay ang laki ng torque.
Ang pagsusuri ng torque ang pinakamadaling lugar para magkamali sa pagpili ng modelo. Maraming tao ang nagkukulang sa pagsasaalang-alang ng starting at stopping load at ng impact, at nagtutuon lamang sa operating torque sa steady-state condition.
Pormula sa pagsusuri:
Demand output torque = maximum motor torque × speed reduction ratio × efficiency × working condition coefficient
Pagkatapos ng pagkalkula, piliin ang isang modelo na may nominal na output torque na mas mataas sa halagang ito at mag-iwan ng margin; kung hindi, magkakaroon ng pagsuot ng mga gear at pagtaas ng temperatura, na nakaaapekto sa buhay ng serbisyo.
Ang ilang pangunahing parameter ay binanggit:
Maximum motor torque: ito ang maximum torque na ginagamit, hindi ang nominal. Ang torque characteristics ng stepper motor sa mababang bilis ay iba sa mga servo motor; kailangan intindihin ang torque-frequency curve ng iyong motor.
Efficiency: ang aming sinusukat na efficiency ng single-stage na 60 mm series ay 97%, at ang efficiency ng multi-stage ay 94%.
Working condition coefficient : 1.2 hanggang 1.5 para sa stable operation (tulad ng conveyor lines), 1.5 hanggang 2.0 para sa impact load, at higit sa 2.5 para sa heavy-load applications na may madalas na start at stop.
Ang parameter ng j angular backlash (Set ng Gear ) ay madaling labis na pansinin o maaaring ganap na balewalain. Ang tamang paraan ng paghuhusga ay nakasalalay sa direksyon ng paggalaw.
Unidirectional operation (ang transport line at ang m yang rotary ay umiikot palagi sa isang direksyon nasa): ang angular backlash ay may kaunting epekto, at ≤20 ang 1 arcmin ay lubos na sapat.
Kadalasang positibong pag-invest, alternatibong paggalaw para sa pagpo-posisyon (robotic joint, indexing ng rotary plate, positioning platform): ang backlash ay direktang nakaaapekto sa kahusayan ng paulit-ulit na pagpo-posisyon, at mas mataas ang kinakailangan, mas mahusay. ang aming 60-mm series ay may backlash na ≤15 arcmin, na kabilang sa antas ng katamtamang kahusayan at angkop para sa karamihan ng mga pangkalahatang scenario ng awtomasyon.
Isang karaniwang kaalaman: ang gastos sa mga high-precision speed reducer ( ≤3~ 5 arcmin) ay nadoble, at may mas mataas na mga kinakailangan para sa kahusayan ng pag-install at sa control system. Kung hindi ito gagamitin sa mga precision machine tool o robotic joints, hindi kinakailangan ang labis na paghahanap ng minimum na backlash. ciones robóticas, no es necesario perseguir la brecha dorsal extrema.
Mga indicator ng parameter
Buod: apat na hakbang para sa pagpili ng modelo
Una, ang flange: NEMA 23/24; ang 60-mm flange ay diretso na mai-install upang ikumpirma ang diametro ng shaft.
Pangalawa, itakda ang ratio ng pagpabagal: i-back-calculate mula sa kailangang output speed, at unahin ang pagkamit ng tamang bilis.
Pagsusuri ng torque: Ginagamit ang maximum na torque ng motor × ratio ng pagpapabagal × kahusayan na 94% × coefficient ng kondisyon ng trabaho, na may margin na iniwan.
Ang angular backlash pinipili ayon sa pangangailangan: operasyon sa isang direksyon lamang ≤20 arcmin ay sapat, at ang mga pag-ikot na positibo at negatibo ay madalas bago isipin ang isang mataas na antas ng katiyakan.
Ang pagpipilian ay pangunahing isang desisyon; walang perpektong kombinasyon ng mga parameter, kundi isang angkop na kombinasyon para sa iyong kagamitan.
Kung kailangan ng tulong sa pagpili ng mga partikular na modelo ng motor o mga senaryo ng aplikasyon, maaaring ipasa ang mga parameter ng motor at mga kondisyon ng load, at magbibigay kami ng detalyadong kalkulasyon para sa pagpili.
 Mainit na Balita
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 ni Delixi New Energy Technology (hangzhou) Co., Ltd. - PRIVACY POLICY
 EN