NEMA 23/24ステッピングモーター用プレナリギアボックス選定ガイド —取付面の適合からパラメータ選定まで
機器選定を担当する方々は、次のような経験をお持ちでしょう。プレナリギアボックスの仕様は多岐にわたりますが、実際にこの製品が必要になった際には、仕様そのものが不明確というよりは、実装できない、あるいは 扭力 精度が十分でないといった課題に直面します。
本日は、NEMA 23およびNEMA 24ステッピングモーターに60mmフランジ式プレナリギアボックスを搭載するケースを想定し、選定を4つのステップで解説します:フランジ形状、減速比、トルク、および 角ばく度(バックラッシュ) .
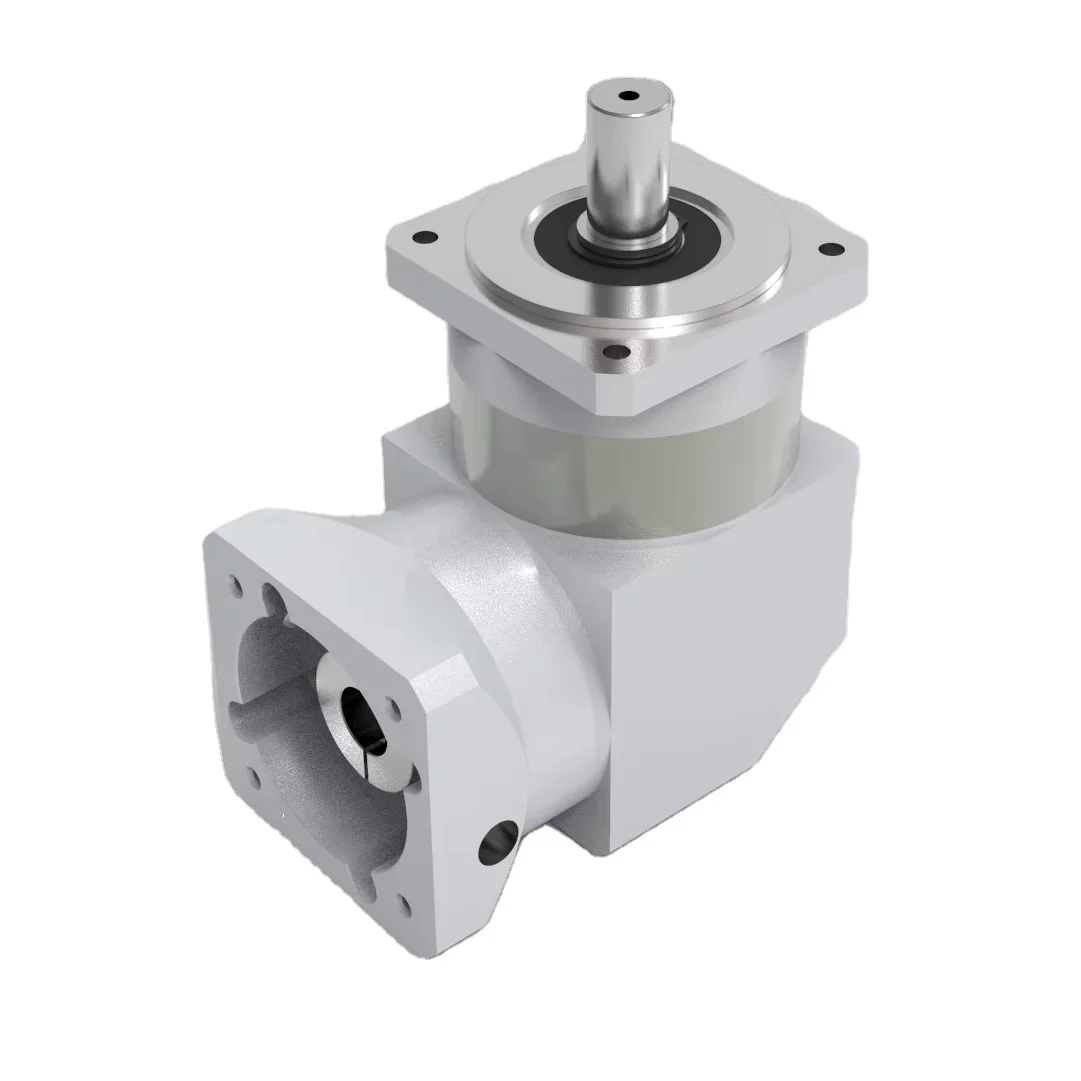
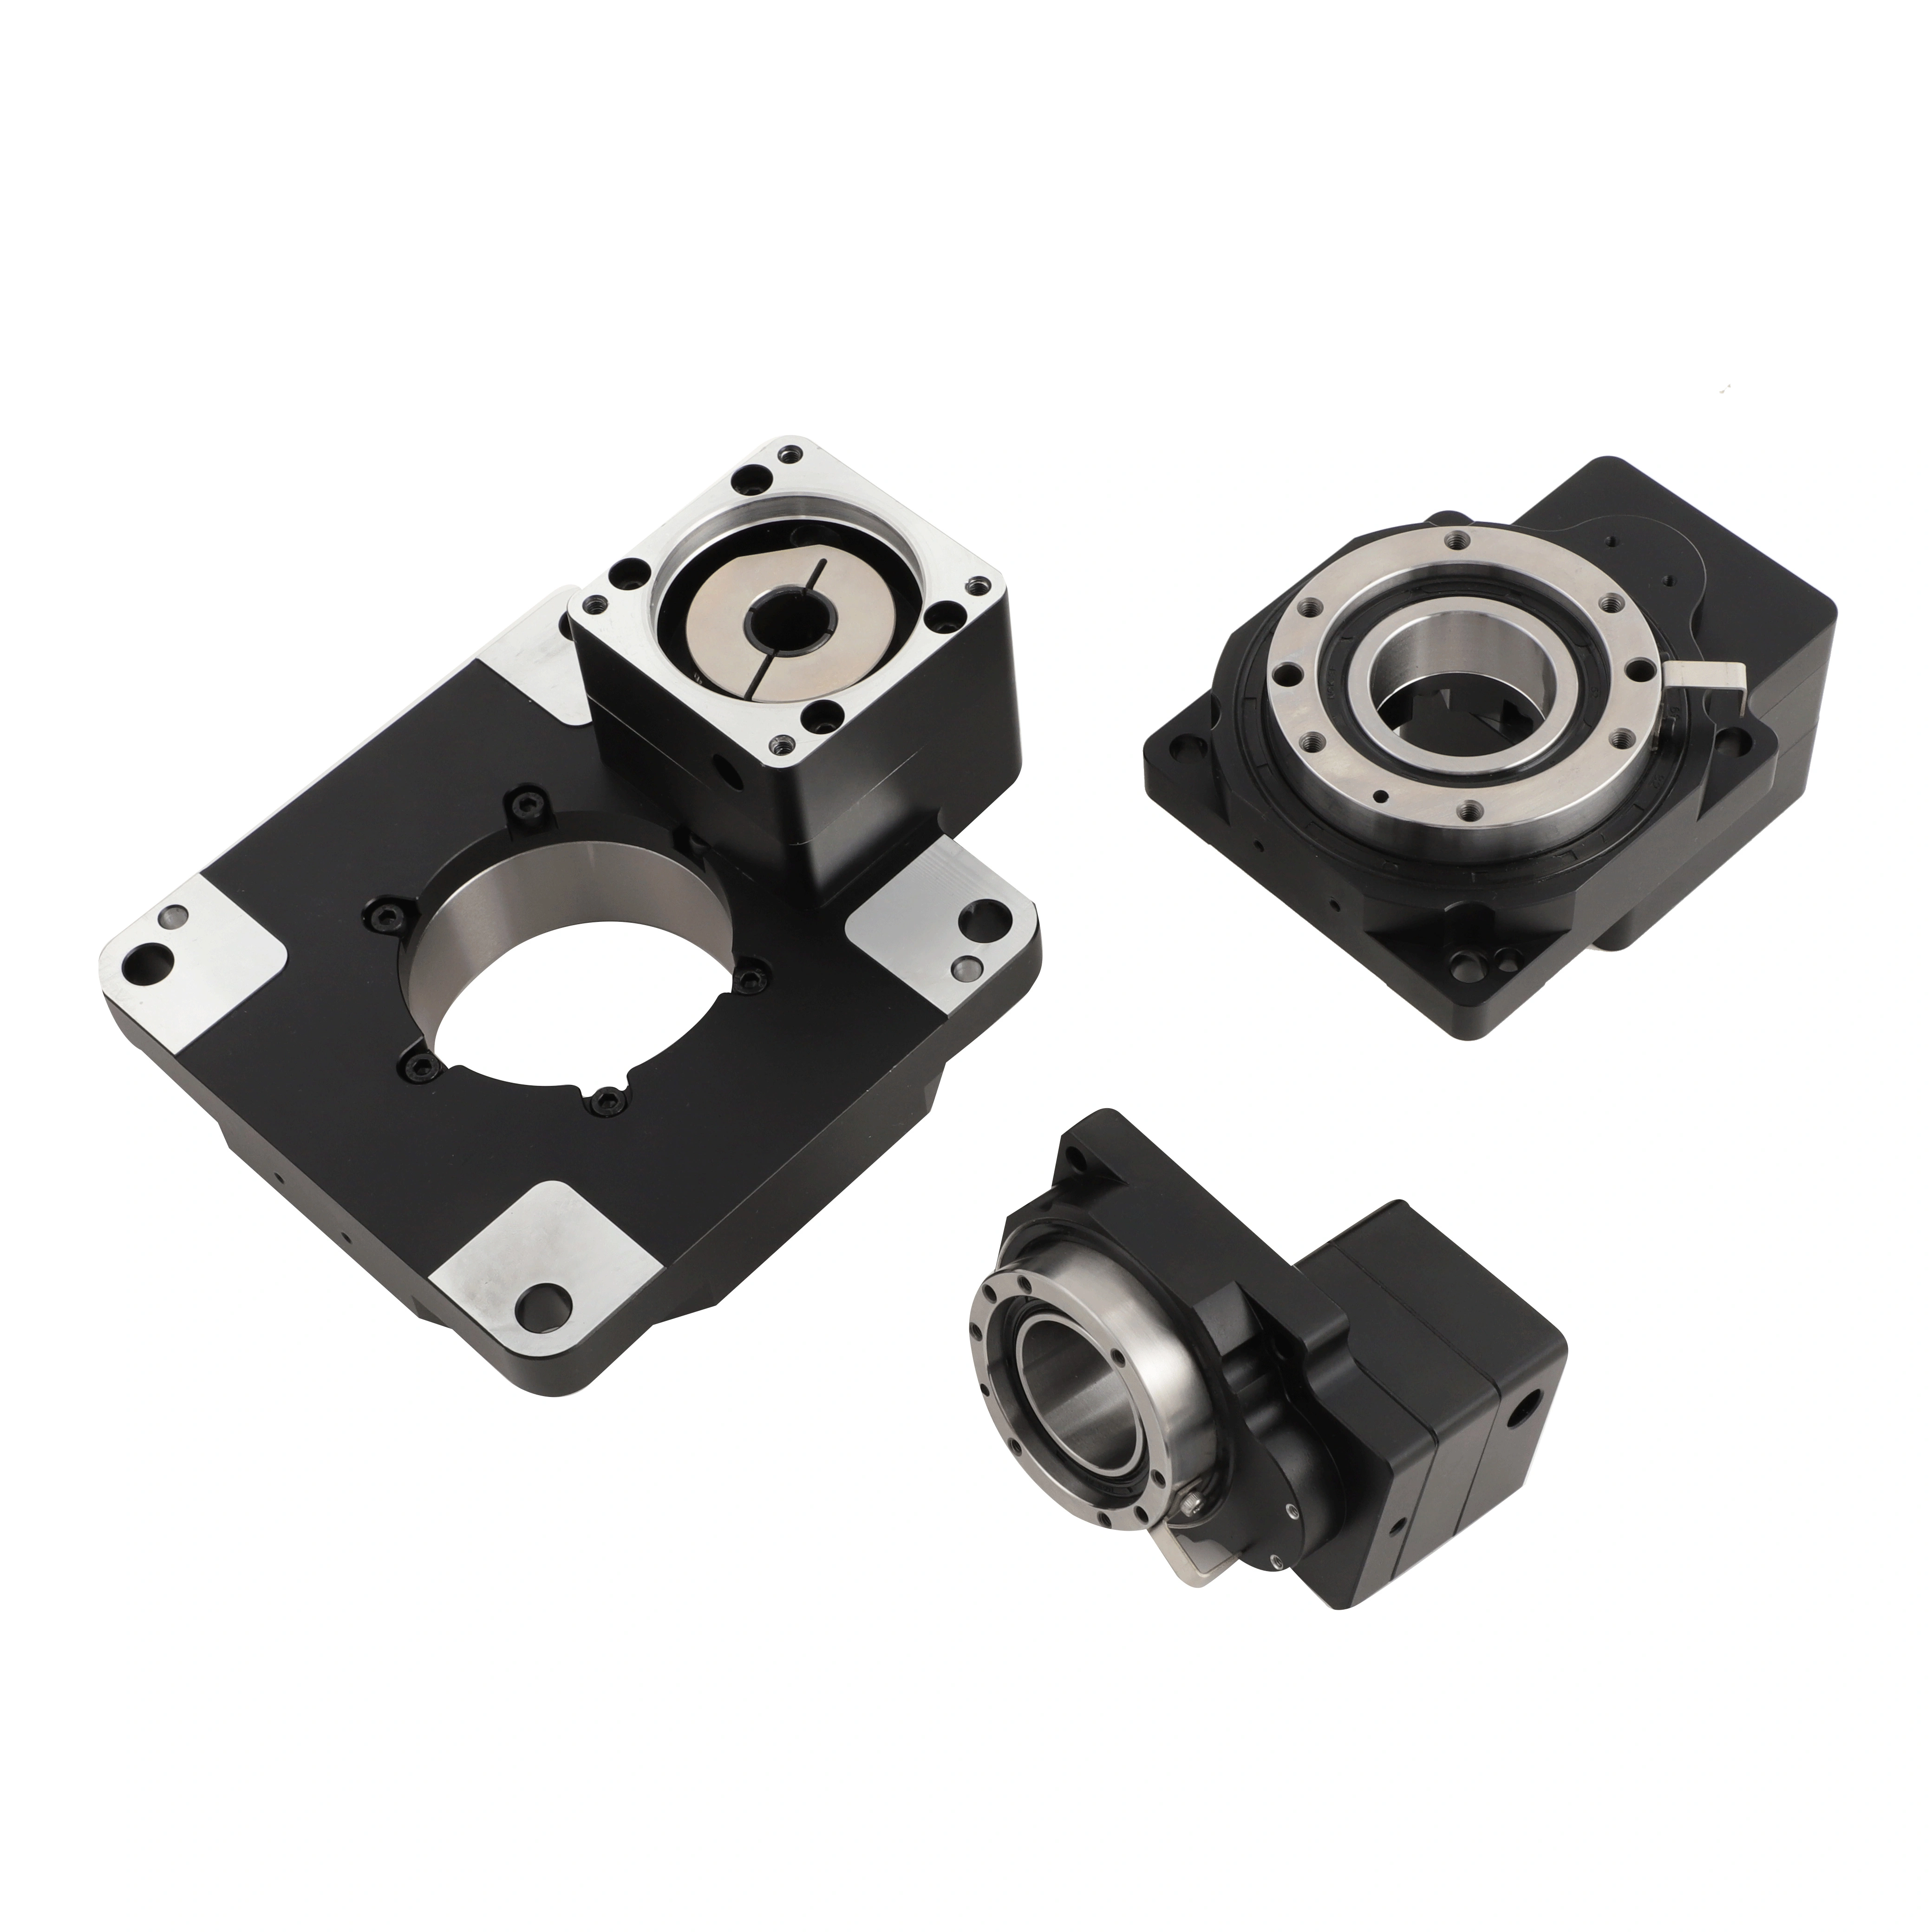
これは最も基本的で、しかも失敗しやすい手順です。NEMA 23およびNEMA 24ステッピングモーターの取付フランジ寸法は56×56 mm(業界標準)ですが、当社の標準60 mmシリーズ減速機の入力フランジ寸法は60×60 mmであり、ボルト穴間距離も56 mmフランジモーターと完全に一致します。
NEMA 23およびNEMA 24ステッピングモーターは、直接取付ける場合、トランスファープレートを必要としません。
ただし、注意すべき点が1つあります。各メーカーのモーターによってシャフト径が異なり、NEMA 23の一般的なシャフト径は6.35 mmおよび8 mm、NEMA 24も同様です。したがって、モーターのシャフト径に応じて減速機を選定する必要があります。例えば、入力シャフト径8 mm対応の減速機をご使用の場合、モーターのシャフト径が6.35 mmであれば、アダプターソケット(スリーブ)の追加が必要ですが、性能には影響しません。
多くの人は、まず減速比を設定してから、そのときの出力速度が十分かどうかを確認するという手順で考えがちです。これは誤りです。正しい手順は、まず装置に必要な最終的な出力速度を明確にし、それをモーターの回転数で割って、必要な減速比を算出することです。
計算式:
減速比 = モーターの定格回転数 ÷ 必要な出力回転数
例:ステッピングモーターの定格回転数が1000rpmで、装置に必要な最終出力回転数が約100rpmの場合、減速比は10:1となります。もし20:1を選択すると、出力回転数は50rpmまで低下し、トルクは高くなりますが、所定の速度を維持できなくなります。
一般的な減速比範囲:当社の60mmシリーズでは、3:1~100:1までの多段階減速比が選択可能で、ほとんどの自動化用途に対応します。
選定時のポイント:まず要求される回転速度を満たすか確認し、その後にトルクを検証します。回転速度が不足していれば、どれほど大きなトルクであっても意味がありません。
トルクの検証は、機種選定で最も見落とされやすいポイントです。多くの場合、定常運転時のトルクのみを考慮し、始動・停止時の負荷や衝撃を無視しています。
検証式:
要求出力トルク=モーター最大トルク×減速比×効率×作業条件係数
計算後に、この値よりも高い定格出力トルクを持つモデルを選択し、余裕を持たせてください。そうでないと、ギアの摩耗や温度上昇が生じ、寿命に影響します。
主なパラメーターは以下のとおりです:
モーターの最大トルク: 使用する最大トルクであり、定格トルクではありません。ステッピングモーターの低速域におけるトルク特性は、サーボモーターとは異なります。ご使用のモーターのトルク周波数特性曲線をよくご確認ください。
効率: 当社で測定した60mmシリーズの単段減速機の効率は97%、多段減速機は94%です。
使用条件係数 安定運転(コンベアラインなど)では1.2~1.5、衝撃負荷では1.5~2.0、頻繁な始動・停止を伴う重負荷運用シーンでは2.5以上を推奨します。
パラメーターは j 角誤差 (ギアセット )は、注意を過剰に払ってしまいがちですが、あるいはまったく無視されがちです。正しい評価方法は、運動の方向によって決まります。
一方向動作(搬送ラインと m 回転部が常に同一方向に回転する場合): 、 : 角すきま の影響は小さく、 ≤20 1分角(arcmin)で十分です。
頻繁な正転・逆転動作、位置決めの往復運動(ロボット関節、ターンテーブルのインデックス、位置決めプラットフォームなど)では、バックラッシュが繰り返し位置決め精度に直接影響します。要求される精度が高ければ高いほど、バックラッシュは小さくあるべきです。 当社の60mmシリーズでは、 ≤バックラッシュ15分角(arcmin)を実現しており、これは中精度レベルに該当し、汎用自動化用途の大多数に適しています。
常識として:高精度減速機( ≤3~ 5分角(arcmin))のコストは約2倍になり、取り付け精度や制御システムへの要求も大幅に高まります。工作機械やロボット関節などの高精度用途でない限り、極端なバックラッシュ低減を追求する必要はありません。 ロボット関節など)でなければ、極端なバックラッシュ低減を追求する必要はありません。
パラメータ指標
モデル選定の4ステップ概要
第1ステップ:フランジ形状の確認——NEMA 23/24対応、または60 mmフランジを直接取り付け、軸径を確認します。
第2ステップ:減速比の設定——要求される出力回転数から逆算し、まず回転数条件を満たすよう調整します。
トルク検証:モーターの最大トルク×減速比×効率94%×作業条件係数を用い、余裕を持たせて算出します。
角遊び 要望に応じて選定:片方向運転のみの場合 ≤20アーコン(arcmin)で十分であり、正・負の回転が頻繁に行われる場合に限り、高精度グレードを検討します。
選定は基本的に「選択」であり、すべてのパラメーターが完璧に一致する組み合わせは存在せず、あくまでお客様の機器に適した組み合わせを選定することになります。
特定のモーターモデルや適用シーンの選定支援が必要な場合は、モーターの仕様および負荷条件をご提供いただければ、詳細な選定計算書を作成いたします。
 最新ニュース
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 デリクシー新エネルギー科技(杭州)有限公司 - プライバシーポリシー
 EN