راهنمای انتخاب کاهشدهندهٔ سیارهای برای موتورهای پلهای نِما ۲۳ و نِما ۲۴ از تطبیق نشیمنگاه تا انتخاب پارامترها
افرادی که انتخاب تجهیزات را انجام میدهند، این تجربه را دارند: پارامترهای کاهشدهنده سیارهای پیچیده هستند، اما وقتی واقعاً به این محصول نیاز است، مشکل این نیست که پارامترها نامشخص باشند، بلکه این است که نمیتوان آن را نصب کرد، تورک و دقت کافی نیست.
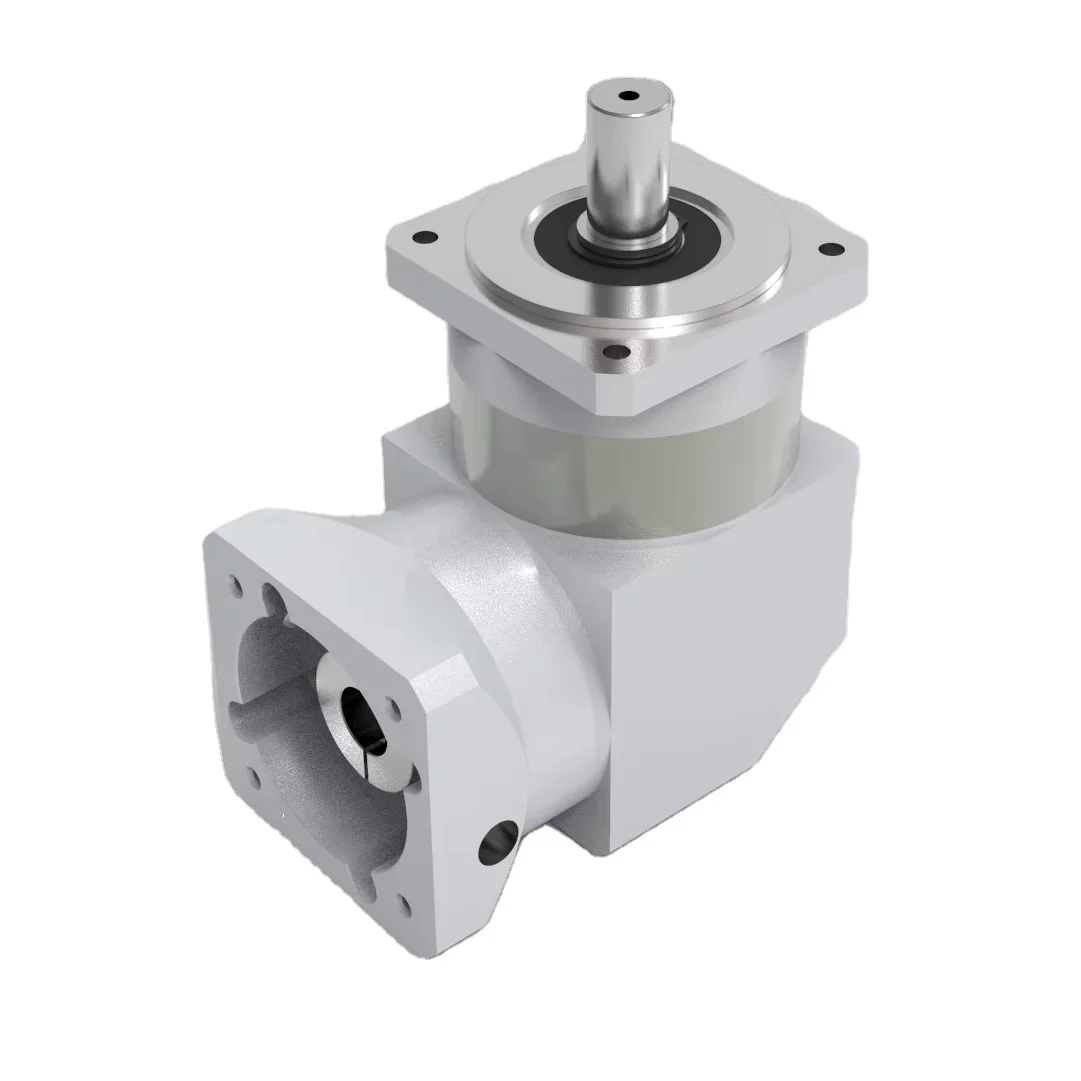
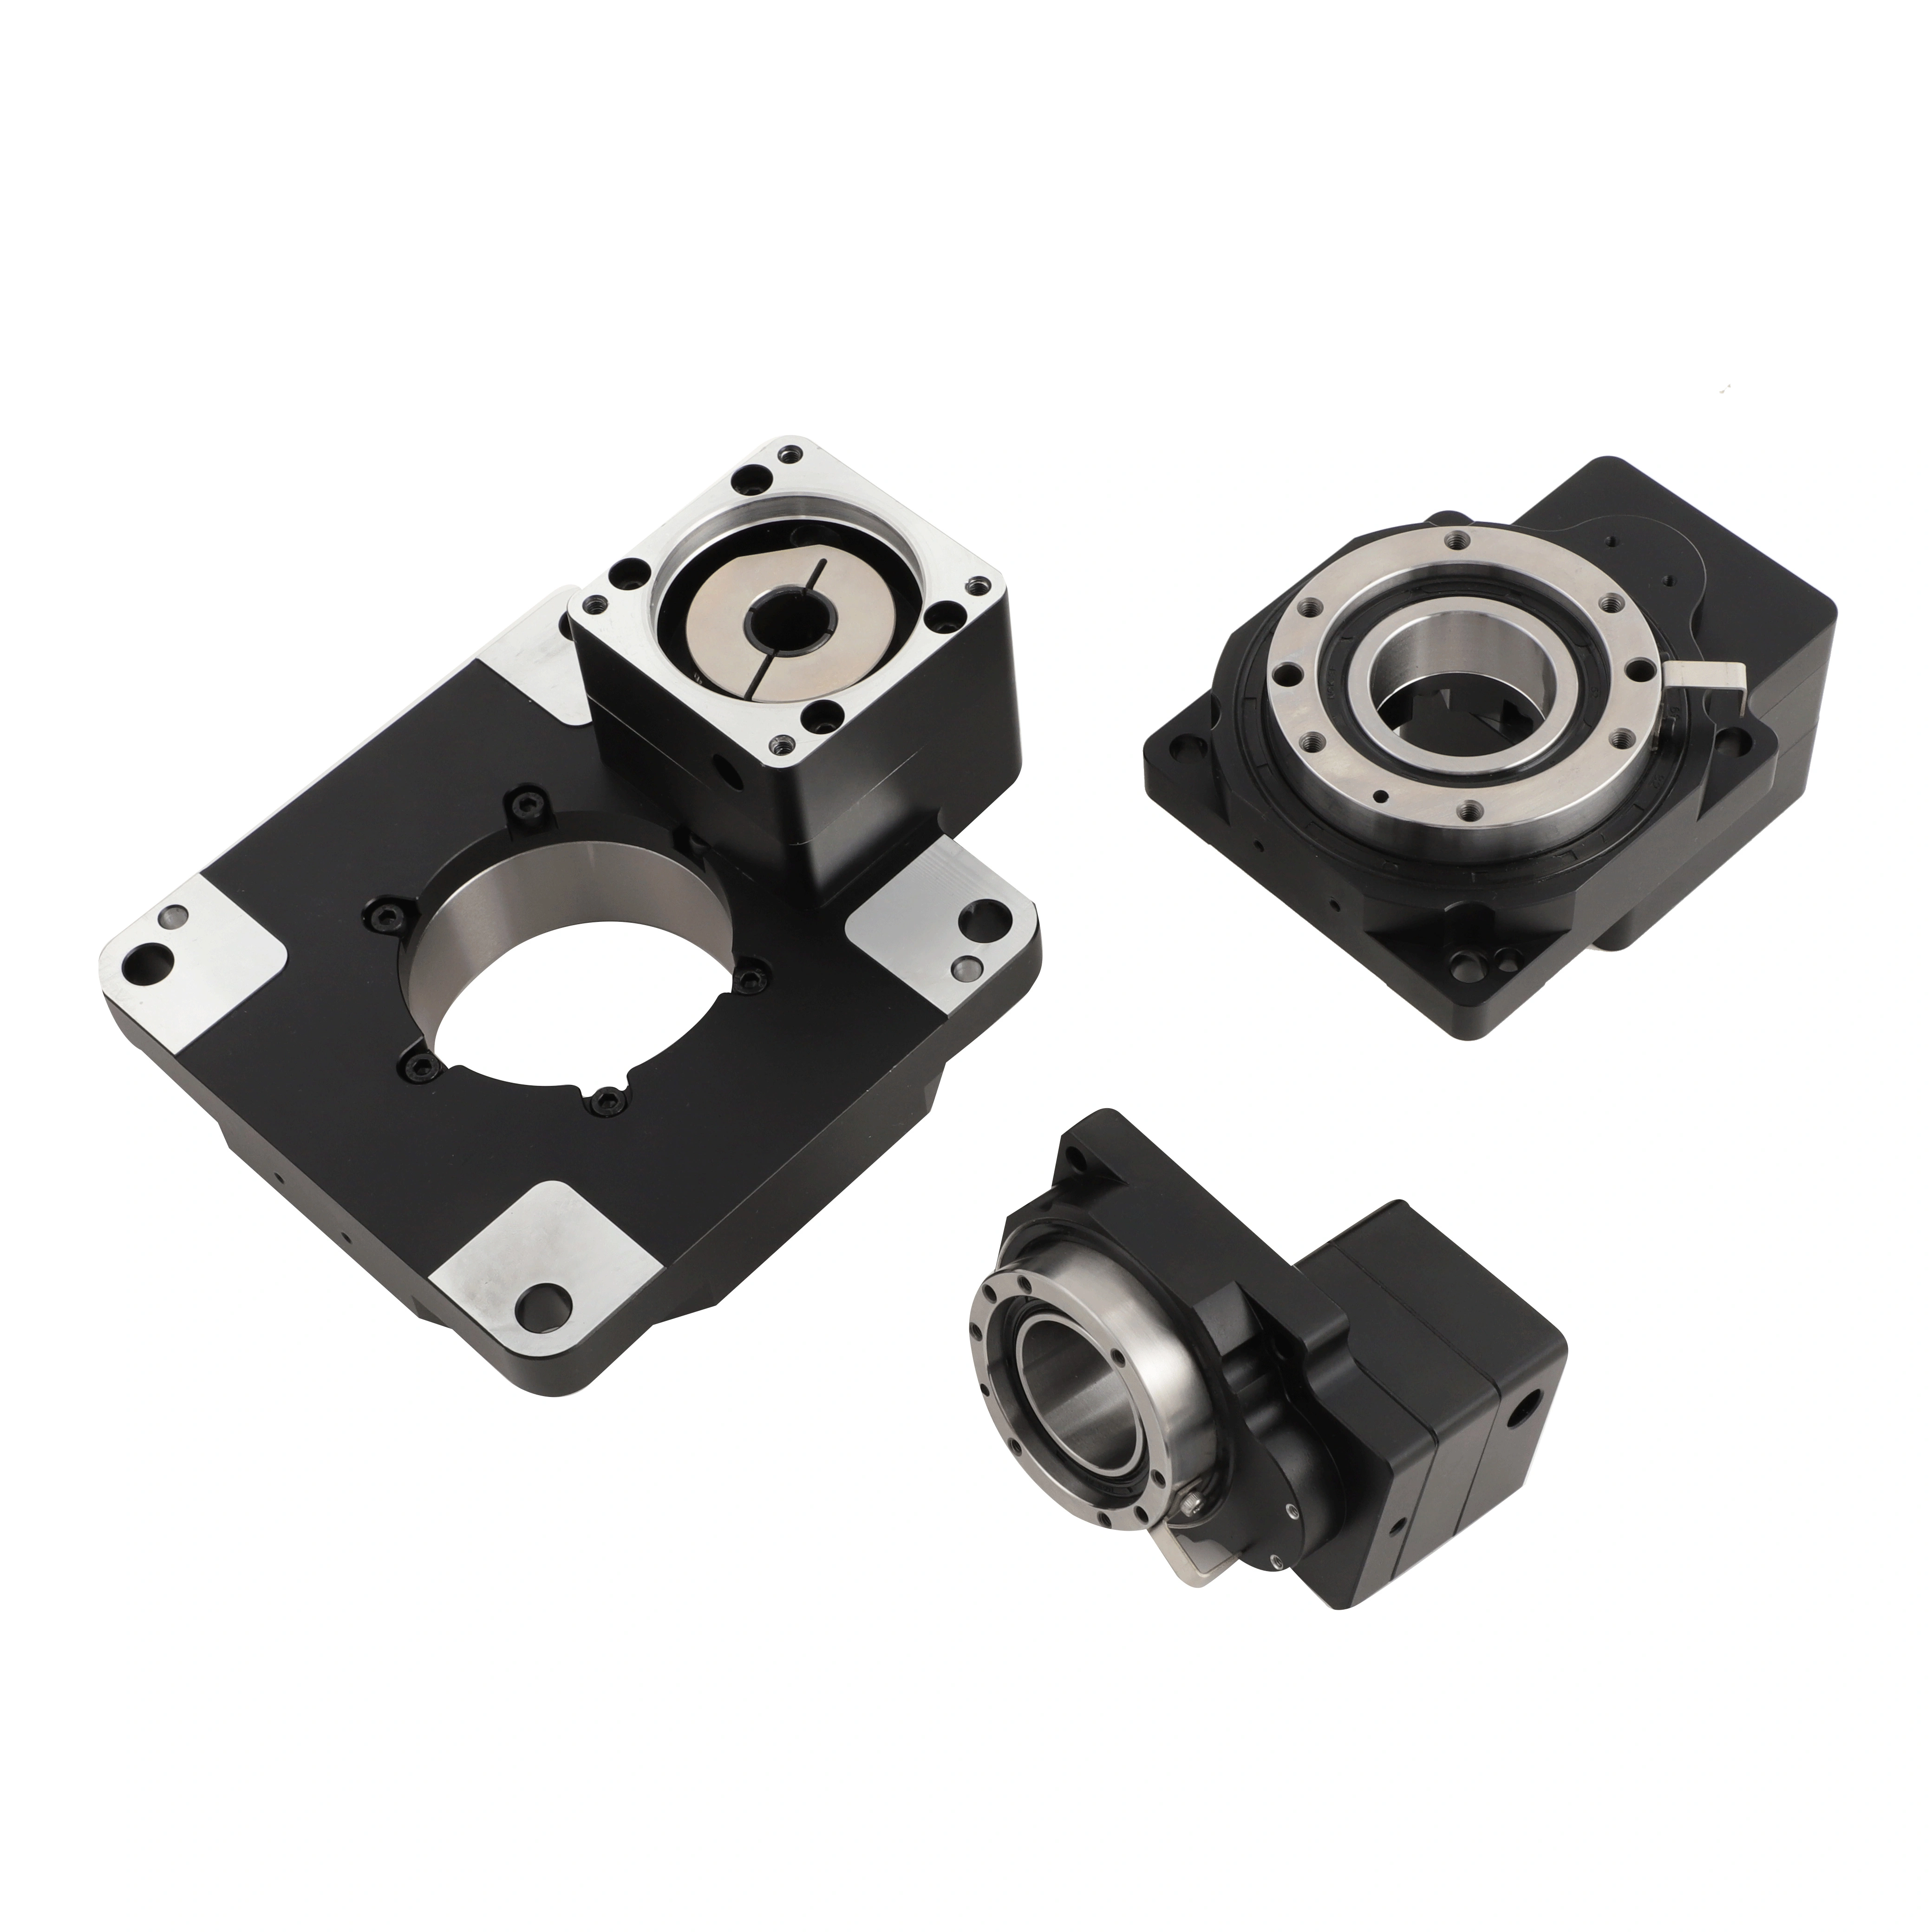
امروزه انتخاب را در چهار مرحله برای سناریویی که در آن موتورهای گامزن NEMA 23 و NEMA 24 با کاهشدهندههای سیارهای با فلنج ۶۰ میلیمتری تجهیز شدهاند، ارزیابی میکنیم: فلنج، نسبت کاهش، گشتاور و بازه زاویهای .
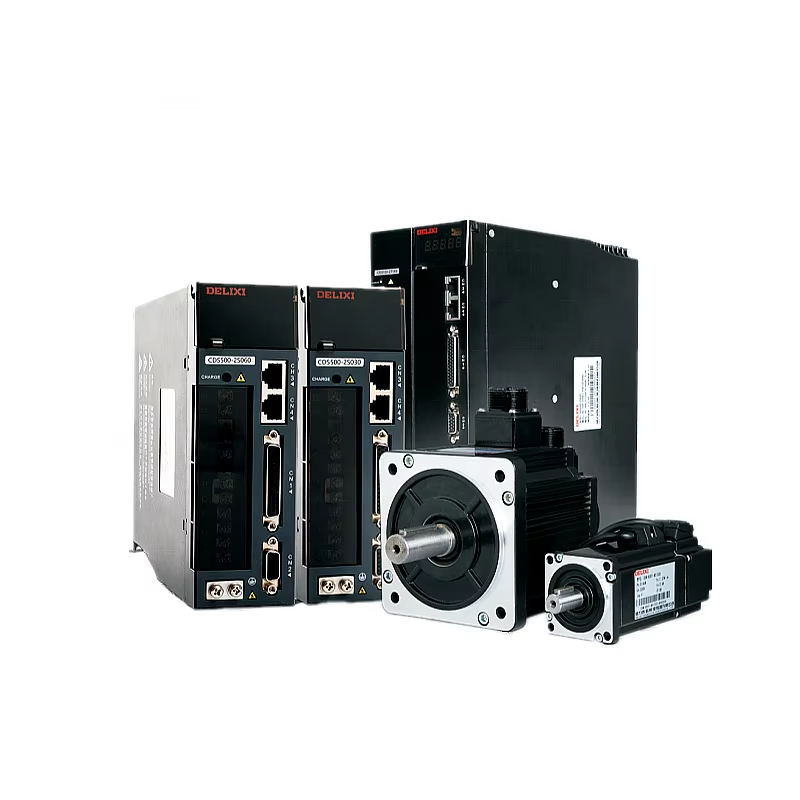
این اولین و سادهترین مرحله است که احتمال خطا در آن بیشتر است. ابعاد فلنج نصب موتورهای گامزن NEMA 23 و NEMA 24 برابر با ۵۶ در ۵۶ میلیمتر است (این استاندارد صنعتی است)، در حالی که در کاهشدهندههای سری ما با اندازه فلنج ۶۰ میلیمتر، اندازه فلنج ورودی ۶۰ در ۶۰ میلیمتر است و فاصله بین پیچ و سوراخ نصب دقیقاً با موتور فلنجدار ۵۶ میلیمتری منطبق است.
موتورهای پلهای نِما ۲۳ و نِما ۲۴ که بهصورت مستقیم نصب میشوند، نیازی به صفحههای انتقال ندارند.
با این حال، نکتهای را باید در نظر گرفت: قطر محور موتورهای مختلف برند، متفاوت است؛ قطر رایج محور برای نِما ۲۳ برابر با ۶٫۳۵ میلیمتر و ۸ میلیمتر است و قطر رایج محور برای نِما ۲۴ نیز مشابه است. بنابراین، در انتخاب باید به کاهش قطر محور موتور توجه کرد؛ مثلاً اگر استاندارد کاهشدهنده، محور ورودی ۸ میلیمتری داشته باشد اما محور موتور شما ۶٫۳۵ میلیمتری باشد، باید از یک سوکت (مَنجوق) استفاده کنید که این امر هیچ تأثیری بر عملکرد ندارد.
بسیاری از افراد عادت دارند که پیش از اینکه سرعت خروجی مورد نیاز را بررسی کنند، نسبت کاهش سرعت را تعیین نمایند. این امر اشتباه است. روش صحیح این است که ابتدا سرعت نهایی مورد نیاز تجهیزات را تعیین کرده و سپس سرعت موتور را بر آن تقسیم کنید تا نسبت کاهش سرعت بهدست آید.
فرمول:
نسبت کاهش سرعت = سرعت اسمی موتور ÷ سرعت خروجی مورد نیاز
برای مثال: سرعت اسمی موتور پلهای شما ۱۰۰۰ دور در دقیقه است و تجهیزات نیازمند سرعت نهایی حدود ۱۰۰ دور در دقیقه هستند؛ بنابراین نسبت کاهش سرعت برابر با ۱۰ به ۱ است. اگر نسبت ۲۰ به ۱ انتخاب شود، سرعت خروجی به ۵۰ دور در دقیقه کاهش مییابد؛ گشتاور بالا میرود اما سرعت قابل حفظ نخواهد بود.
محدودهٔ رایج نسبت کاهش سرعت: سری ۶۰ میلیمتری ما گزینههایی با نسبت کاهش سرعت چندسطحی از ۳ به ۱ تا ۱۰۰ به ۱ ارائه میدهد که اکثر سناریوهای اتوماسیون را پوشش میدهد.
پیشنهادات انتخاب: ابتدا نیازهای سرعت برآورده میشوند و سپس گشتاور بررسی میشود. اگر سرعت کافی نباشد، هرچقدر گشتاور بزرگ باشد، بیفایده است.
بررسی گشتاور مکانی است که در انتخاب مدل بیشترین احتمال خطا را دارد. بسیاری از افراد فقط گشتاور عملیاتی در حالت پایدار را محاسبه میکنند و بارهای شروع و توقف و همچنین اثرات ضربهای را نادیده میگیرند.
فرمول بررسی:
گشتاور خروجی مورد نیاز = بیشترین گشتاور موتور × نسبت کاهش سرعت × بازده × ضریب شرایط کاری
پس از محاسبه، مدلی را انتخاب کنید که گشتاور اسمی خروجی آن از این مقدار بیشتر باشد و حاشیه ایمنی نیز در نظر گرفته شود؛ در غیر این صورت، سایش دندهها و افزایش دما رخ داده و عمر مفید دستگاه کاهش مییابد.
چند پارامتر کلیدی به شرح زیر است:
بیشترین گشتاور موتور: بیشترین گشتاور استفادهشده، گشتاور اسمی نیست. ویژگیهای گشتاور موتور پلهای در سرعت پایین با سرووموتور متفاوت است؛ باید منحنی فرکانس-گشتاور موتور خود را درک کنید.
بازده: بازده اندازهگیریشدهٔ ما برای یک مرحله از سری ۶۰ میلیمتری ۹۷٪ و برای چند مرحلهای ۹۴٪ است.
ضریب شرایط کاری : ۱٫۲ تا ۱٫۵ برای کار پایدار (مانند خطوط انتقال و غیره)، ۱٫۵ تا ۲٫۰ برای بار ضربهای و بیش از ۲٫۵ برای شرایط بار سنگین با شروع و توقف مکرر.
پارامتر جی بازی زاویهای (بازی دندهها این امر آسان است که بیش از حد توجه داده شود یا کاملاً نادیده گرفته شود. روش صحیح ارزیابی به جهت حرکت بستگی دارد.
عملکرد یکطرفه (خط انتقال و دقیقه آن چرخنده همیشه در یک جهت میچرخد. ، ): بازهی زاویهای تاثیر کمی دارد و ≤20 آرکمین کاملاً کافی است.
ورودی مثبت مکرر، حرکت جایگزینی برای موقعیتیابی (مفصل رباتیک، اندیسگذاری صفحه چرخان، پلتفرم موقعیتیابی): شکاف عقبنشینی مستقیماً بر دقت تکرار موقعیتیابی تأثیر میگذارد و هرچه نیاز بیشتر باشد، بهتر است. سری ۶۰ میلیمتری ما ≤۱۵ دقیقه قوسی، که مربوط به سطح دقت متوسط است و برای اکثر سناریوهای خودکارسازی عمومی مناسب میباشد.
یک اصل بدیهی: هزینه کاهندههای سرعت با دقت بالا ( ≤3~ ۵ دقیقه قوسی) دو برابر شده است و نیازمندیهای دقیقتری برای دقت نصب و سیستم کنترل وجود دارد. اگر در ماشینآلات ابزاری با دقت بالا یا مفاصل رباتیک استفاده نشود، دنبال کردن حداقل شکاف عقبی ضروری نیست. در صورت استفاده در ماشینآلات ابزاری با دقت بالا یا مفاصل رباتیک، دنبال کردن حداقل شکاف عقبی ضروری نیست.
شاخصهای پارامتری
خلاصه: چهار مرحله برای انتخاب مدل
اول، فلنج: نِما ۲۳ یا ۲۴؛ فلنج ۶۰ میلیمتری مستقیماً نصب میشود تا قطر محور تأیید گردد.
سپس نسبت کاهش سرعت را تعیین کنید: با شروع از سرعت خروجی مورد نیاز، ابتدا سرعت مطلوب را تأمین کنید.
بررسی گشتاور: از حداکثر گشتاور موتور × نسبت کاهش سرعت × بازدهی ۹۴٪ × ضریب شرایط کاری استفاده میشود و حاشیهی ایمنی در نظر گرفته میشود.
بازهی زاویهای بر اساس نیاز انتخاب میشود: کارکرد تکجهته ≤۲۰ دقیقهی قوسی کافی است و چرخشهای مثبت و منفی پیش از در نظر گرفتن سطح دقت بالا، رایج هستند.
انتخاب در اصل یک انتخاب است؛ ترکیبی کامل از پارامترها وجود ندارد، بلکه تنها ترکیبی مناسب برای تجهیزات شما وجود دارد.
در صورت نیاز به کمک در انتخاب مدلهای خاص موتور یا سناریوهای کاربردی، میتوانید پارامترهای موتور و شرایط بار را ارائه دهید تا ما محاسبهای دقیق از انتخاب ارائه دهیم.
 اخبار داغ
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

کپیرایت © 2025 توسط شرکت فناوری انرژی نو دلیکسی (هانگژو) محدودیت شده - سیاست حریم خصوصی
 EN