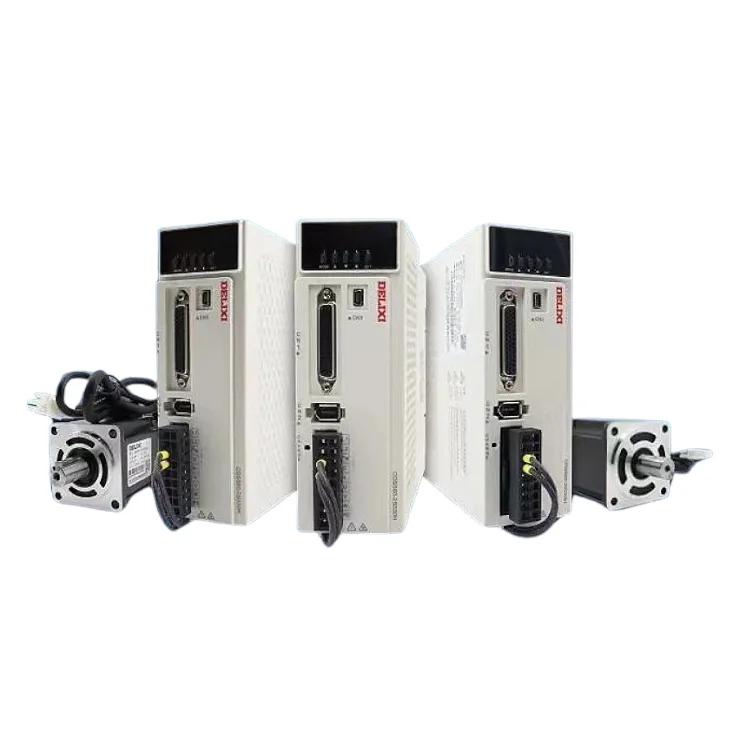
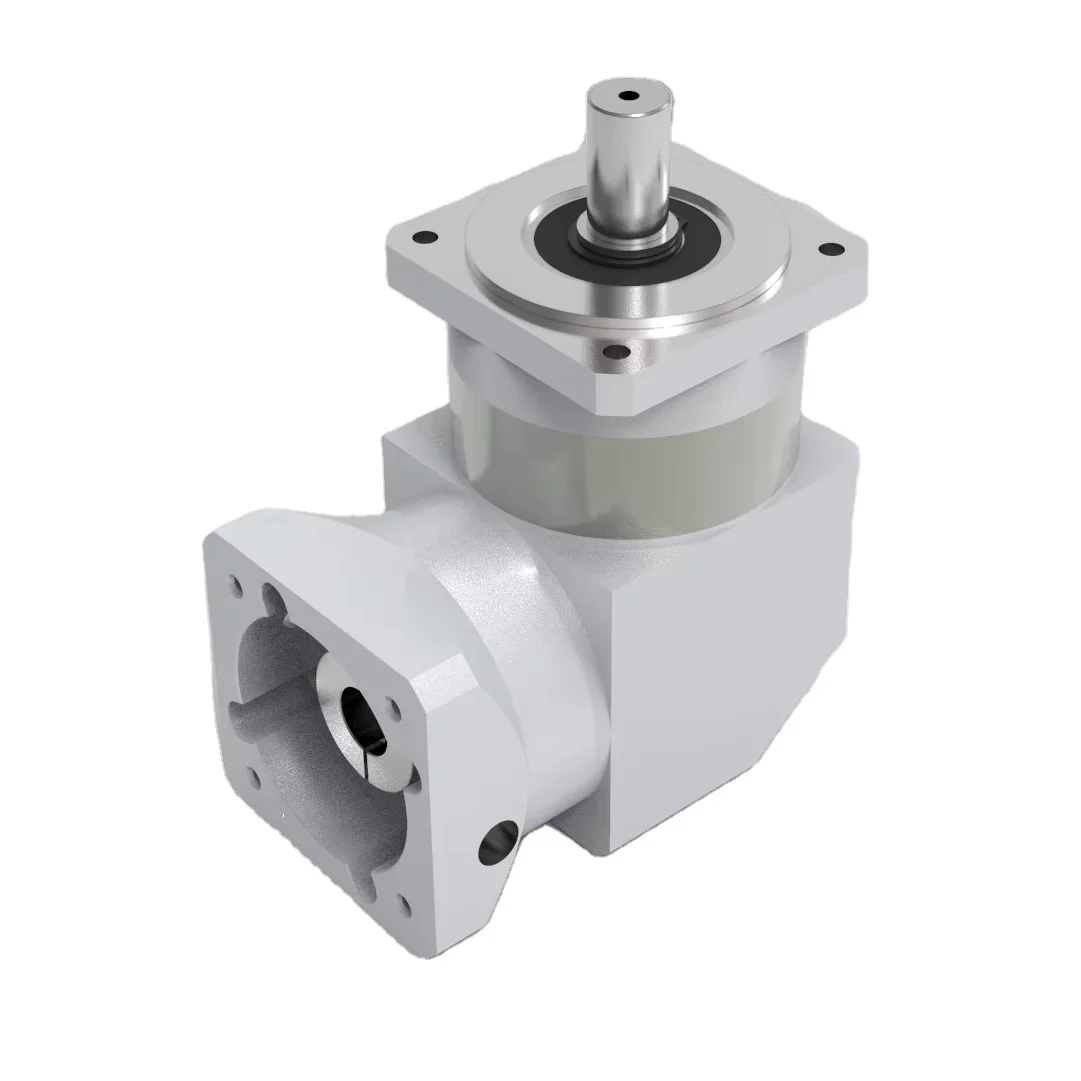
নেমা ২৩ / ২৪ স্টেপার মোটরের প্ল্যানেটারি গিয়ারবক্স নির্বাচনের গাইড : সিট মিল থেকে প্যারামিটার নির্বাচন পর্যন্ত
যারা সরঞ্জাম নির্বাচন করেন, তাদের এই অভিজ্ঞতা আছে: প্ল্যানেটারি গিয়ারবক্সের প্যারামিটারগুলো ঘন ঘন হয়, কিন্তু যখন এই পণ্যটি আসলে প্রয়োজন হয়, তখন সমস্যা হয় না যে প্যারামিটারগুলো অনিশ্চিত, বরং এটি ইনস্টল করা যায় না, টর্ক এবং নির্ভুলতা যথেষ্ট নয়।
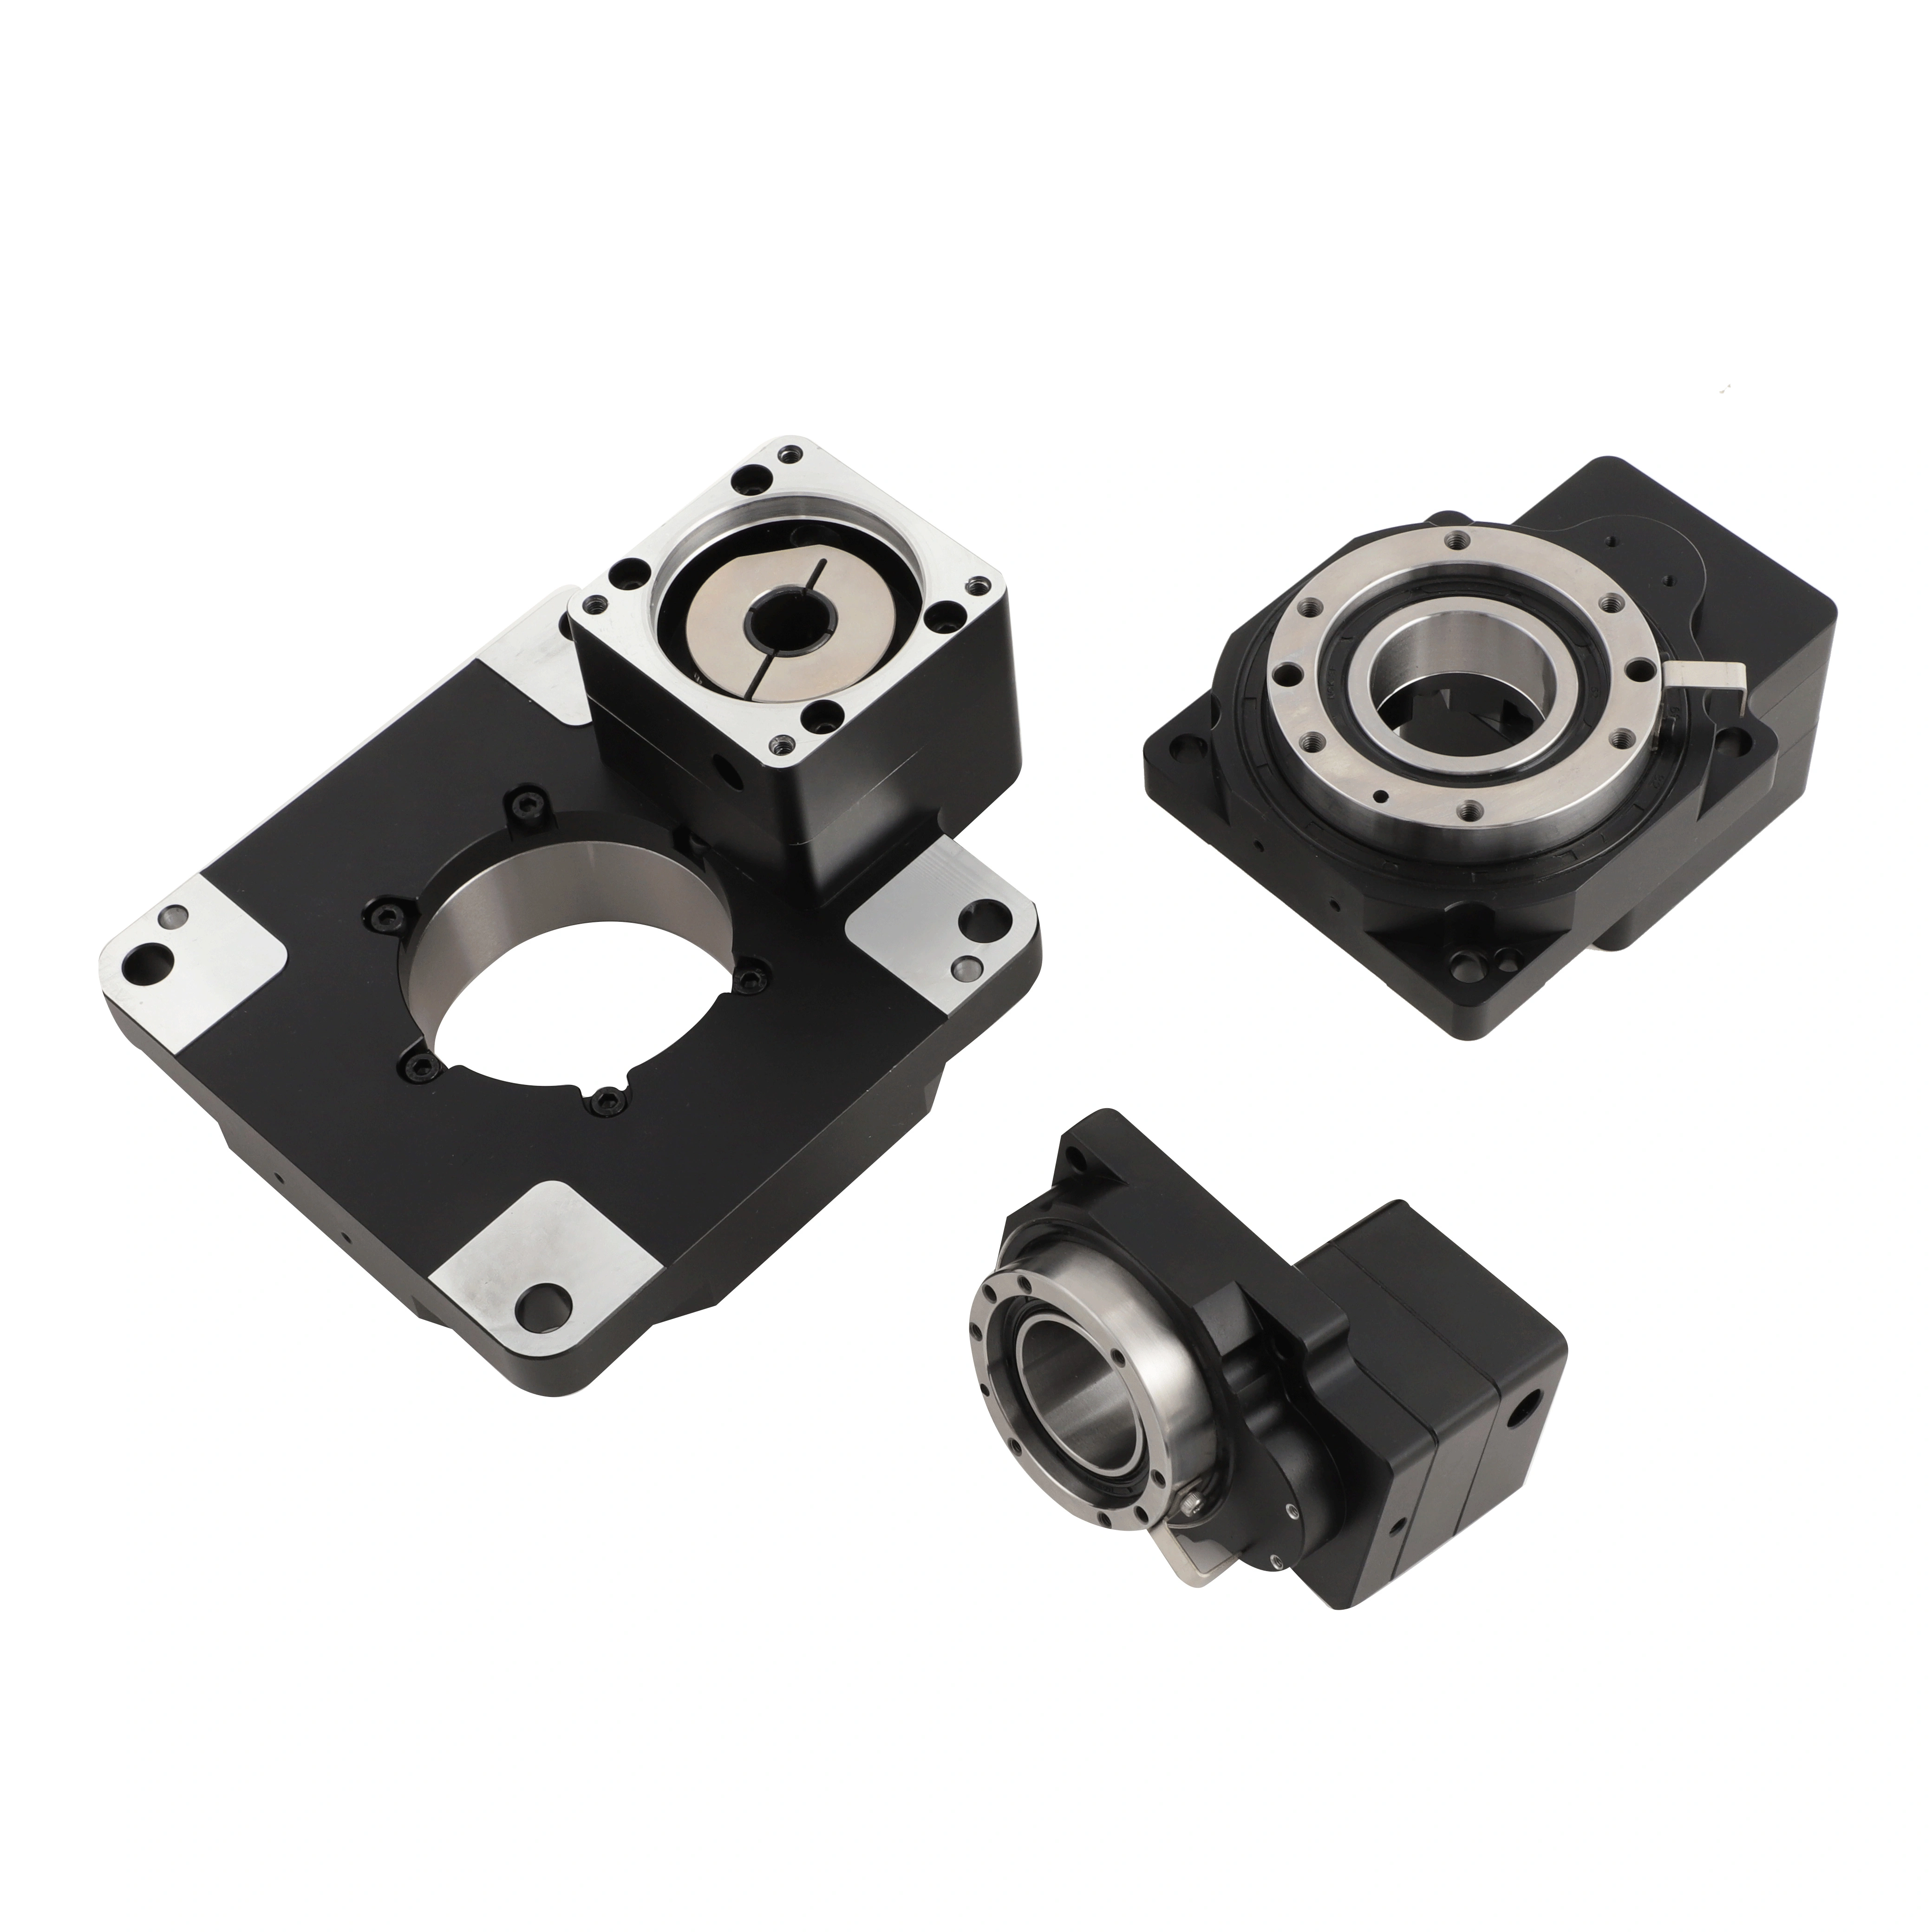
আজ আমরা চারটি ধাপে নেমা ২৩ এবং নেমা ২৪ স্টেপার মোটরে ৬০ মিমি ফ্ল্যাঞ্জযুক্ত প্ল্যানেটারি গিয়ারবক্স সংযোজনের পরিস্থিতির জন্য নির্বাচন মূল্যায়ন করছি: ফ্ল্যাঞ্জ, হ্রাস অনুপাত, টর্ক এবং কোণিক প্লে .
এটি সবচেয়ে মৌলিক এবং সহজ ধাপ, যা ভুল হওয়ার সম্ভাবনা সবচেয়ে বেশি। NEMA ২৩ এবং NEMA ২৪ স্টেপার মোটরগুলির মাউন্টিং ফ্ল্যাঞ্জের মাত্রা হলো ৫৬ × ৫৬ মিমি (এটি শিল্পমান মান), অন্যদিকে আমাদের ৬০ মিমি সিরিজের গিয়ারবক্সের ইনপুট ফ্ল্যাঞ্জের মাত্রা হলো ৬০ × ৬০ মিমি, এবং প্লাগ থেকে মাউন্টিং হোল পর্যন্ত দূরত্ব ঠিক ৫৬ মিমি ফ্ল্যাঞ্জ মোটরের সাথে মিলে যায়।
NEMA ২৩ এবং NEMA ২৪ স্টেপার মোটরগুলি সরাসরি ইনস্টল করলে ট্রান্সফার প্লেটের প্রয়োজন হয় না।
তবে একটি বিষয়ে মনোযোগ দেওয়া আবশ্যিক: বিভিন্ন ব্র্যান্ডের মোটরের শ্যাফ্ট ব্যাস ভিন্ন হয়। NEMA ২৩-এর সাধারণ শ্যাফ্ট ব্যাস হলো ৬.৩৫ মিমি এবং ৮ মিমি, আর NEMA ২৪-এর সাধারণ শ্যাফ্ট ব্যাসও এরকম। সুতরাং, মোটর শ্যাফ্ট ব্যাসের সাথে গিয়ারবক্সের ইনপুট শ্যাফ্ট ব্যাস মিলিয়ে নেওয়া জরুরি। যেমন, যদি গিয়ারবক্সের ইনপুট শ্যাফ্ট ৮ মিমি হয়, কিন্তু আপনার মোটরের শ্যাফ্ট ৬.৩৫ মিমি হয়, তবে আপনাকে একটি শ্যাফ্ট স্লিভ যোগ করতে হবে—যা কার্যকারিতাকে কোনোভাবেই প্রভাবিত করবে না।
অনেক লোক আউটপুট দ্রুতি যথেষ্ট কিনা দেখার আগেই দ্রুতি হ্রাসের অনুপাত নির্ধারণ করতে অভ্যস্ত। এটি ভুল। সঠিক পদ্ধতি হলো প্রথমে যন্ত্রপাতির প্রয়োজনীয় চূড়ান্ত দ্রুতি নির্ধারণ করা, এবং তারপর মোটরের দ্রুতিকে সেই দ্রুতি দিয়ে ভাগ করে দ্রুতি হ্রাসের অনুপাত নির্ণয় করা।
সূত্র:
হ্রাস অনুপাত = মোটরের নামমাত্র দ্রুতি ÷ প্রয়োজনীয় আউটপুট দ্রুতি
উদাহরণস্বরূপ: আপনার স্টেপার মোটরের নামমাত্র দ্রুতি ১০০০ আরপিএম, এবং যন্ত্রপাতির প্রয়োজনীয় চূড়ান্ত দ্রুতি প্রায় ১০০ আরপিএম। সুতরাং, হ্রাস অনুপাত হবে ১০:১। যদি ২০:১ নির্বাচন করা হয়, তবে আউটপুট দ্রুতি ৫০ আরপিএম-এ নেমে যাবে; টর্ক বেশি হবে, কিন্তু দ্রুতি বজায় রাখা সম্ভব হবে না।
সাধারণ হ্রাস অনুপাতের পরিসর: আমাদের ৬০ মিমি সিরিজটি ৩:১ থেকে ১০০:১ পর্যন্ত বহু-স্তরীয় হ্রাস অনুপাতের বিকল্প প্রদান করে, যা স্বয়ংক্রিয়করণের অধিকাংশ পরিস্থিতি কভার করে।
নির্বাচনের পরামর্শ: প্রথমে গতির প্রয়োজনীয়তা পূরণ করুন, তারপর টর্ক যাচাই করুন। গতি যদি যথেষ্ট না হয়, তবে টর্ক যতই বড় হোক না কেন, তা কোনো কাজে আসবে না।
টর্ক যাচাই করা মডেল নির্বাচনের সময় সবচেয়ে সহজ জায়গা যেখানে ভুল হয়। অনেকে শুধুমাত্র স্থায়ী অবস্থায় চালনার টর্ক গণনা করেন, যার ফলে চালু ও বন্ধ করার সময়ের লোড এবং টর্ক এবং আঘাতের প্রভাব উপেক্ষা করা হয়।
যাচাই করার সূত্র:
প্রয়োজনীয় আউটপুট টর্ক = মোটরের সর্বোচ্চ টর্ক × গতি হ্রাস অনুপাত × দক্ষতা × কাজের পরিস্থিতির গুণক
গণনা করার পর, এই মানের চেয়ে বেশি নমুনা আউটপুট টর্ক সহ একটি মডেল নির্বাচন করুন এবং একটি সুরক্ষা মার্জিন রাখুন; অন্যথায় গিয়ারগুলি ক্ষয় হবে এবং তাপমাত্রা বৃদ্ধি পাবে, যা পণ্যের আয়ুষ্কালকে প্রভাবিত করবে।
কয়েকটি প্রধান প্যারামিটার হলো:
মোটরের সর্বোচ্চ টর্ক: ব্যবহৃত সর্বোচ্চ টর্ক, নমুনাল টর্ক নয়। কম গতিতে স্টেপ মোটরের টর্ক বৈশিষ্ট্য সার্ভো মোটরের থেকে ভিন্ন; আপনার মোটরের টর্ক-ফ্রিক uয়েন্সি কার্ভ বুঝতে হবে।
দক্ষতা: আমাদের ৬০ মিমি সিরিজের একক-স্টেজ মাপ করা দক্ষতা ৯৭%, এবং বহু-স্টেজ দক্ষতা ৯৪%।
কাজের শর্ত গুণক : স্থিতিশীল কাজ (পরিবহন লাইন ইত্যাদি) এর জন্য ১.২ থেকে ১.৫, আঘাত লোডের জন্য ১.৫ থেকে ২.০, এবং প্রায়শই চালু-বন্ধ হওয়া ভারী লোড পরিস্থিতির জন্য ২.৫ এর বেশি।
প্যারামিটারটি জ কোণিক খেলা (গিয়ারসেট ) সহজেই অতিরিক্ত মনোযোগ দেওয়া হতে পারে অথবা সম্পূর্ণভাবে উপেক্ষা করা যেতে পারে। সঠিক মূল্যায়ন পদ্ধতি গতির দিকের উপর নির্ভর করে।
একমুখী অপারেশন (পরিবহন লাইন এবং মি ঘূর্ণায়মান অংশটি সর্বদা একটি নির্দিষ্ট দিকে ঘোরে ে ): কোণিক প্লে এর প্রভাব খুব কম, এবং ≤20 আর্কমিন সম্পূর্ণরূপে যথেষ্ট।
ধনাত্মক বিপরীত বিনিয়োগ, অবস্থান নির্ধারণের বিকল্প গতি (রোবটিক জয়েন্ট, রোটেটিং প্লেটের ইনডেক্সিং, পজিশনিং প্ল্যাটফর্ম): ডরসাল গ্যাপ সরাসরি পুনরাবৃত্তি অবস্থান নির্ধারণের নির্ভুলতা প্রভাবিত করে, এবং যত বেশি প্রয়োজন হবে, তত ভালো। আমাদের ৬০ মিমি সিরিজ ≤১৫ আর্কমিন, যা মাঝারি স্তরের নির্ভুলতার অন্তর্ভুক্ত এবং সার্বজনীন স্বয়ংক্রিয়করণের বেশিরভাগ পরিস্থিতির জন্য উপযুক্ত।
একটি সাধারণ ধারণা: উচ্চ-নির্ভুলতা গিয়ারবক্সের ( ≤3~ ৫ আর্কমিন) খরচ দ্বিগুণ হয়েছে, এবং ইনস্টলেশন নির্ভুলতা ও নিয়ন্ত্রণ ব্যবস্থার প্রতি আরও উচ্চ প্রয়োজন রয়েছে। যদি এটি নির্ভুলতা যন্ত্রপাতি বা রোবটিক জয়েন্টে ব্যবহার না করা হয়, তবে চরম ডরসাল গ্যাপ অর্জনের প্রয়োজন নেই।
প্যারামিটার সূচক
সারসংক্ষেপ: মডেল নির্বাচনের চারটি ধাপ
প্রথমে ফ্ল্যাঞ্জ: নেমা ২৩/২৪, ৬০ মিমি ফ্ল্যাঞ্জ সরাসরি ইনস্টল করুন এবং শ্যাফট ব্যাস নিশ্চিত করুন।
তারপর ডিসেলারেশন অনুপাত নির্ধারণ করুন: আউটপুট গতির প্রয়োজনীয়তা থেকে ব্যাক-ক্যালকুলেট করুন; প্রথমে গতির প্রয়োজনীয়তা পূরণ করুন।
টর্ক যাচাইকরণ: মোটরের সর্বোচ্চ টর্ক × ডিসেলারেশন অনুপাত × ৯৪% দক্ষতা × কাজের অবস্থার সহগ, একটি নিরাপত্তা মার্জিন রেখে।
কোণিক প্লে চাহিদা অনুযায়ী নির্বাচন করা হয়: একমুখী অপারেশন ≤২০ আর্কমিন যথেষ্ট, এবং উচ্চ নির্ভুলতার স্তর বিবেচনা করার আগে ধনাত্মক ও ঋণাত্মক ঘূর্ণনগুলি প্রায়শই ঘটে।
নির্বাচনটি মূলত একটি পছন্দ, প্যারামিটারের কোনো আদর্শ সংমিশ্রণ নেই, শুধুমাত্র আপনার সরঞ্জামের জন্য উপযুক্ত সংমিশ্রণ রয়েছে।
যদি নির্দিষ্ট মোটর মডেল বা প্রয়োগের পরিস্থিতি নির্বাচনে সহায়তা প্রয়োজন হয়, তবে মোটর প্যারামিটার এবং লোড শর্তগুলি প্রদান করুন, আমরা নির্বাচনের বিস্তারিত গণনা প্রদান করব।
 হট নিউজ
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 by Delixi New Energy Technology (hangzhou) Co., Ltd. - গোপনীয়তা নীতি
 EN