Panduan Pemilihan Reduktor Planeter untuk Motor Stepper NEMA 23 / 24 : mulai dari kesesuaian dudukan hingga pemilihan parameter
Orang-orang yang melakukan pemilihan peralatan memiliki pengalaman ini: parameter reduktor planeter memang padat, tetapi ketika produk ini benar-benar dibutuhkan, masalahnya bukanlah ketidakpastian parameter, melainkan ketidakmampuan pemasangan, torsi dan presisi tidak memadai.
Hari ini kami menilai proses pemilihan dalam empat langkah untuk skenario di mana motor stepper NEMA 23 dan NEMA 24 dipasangkan dengan reduktor planeter berflens 60 mm: Flens, rasio reduksi, torsi, dan backlash sudut .
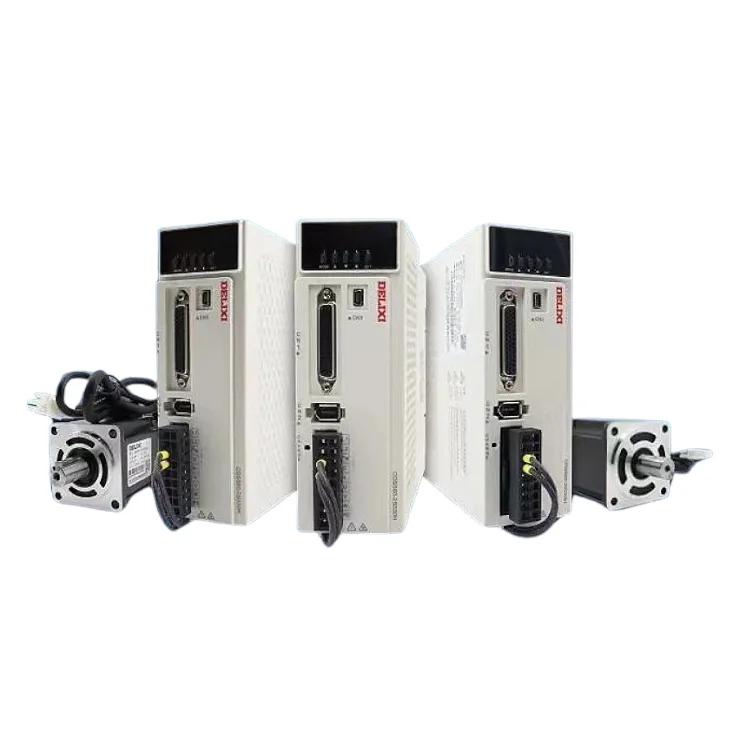
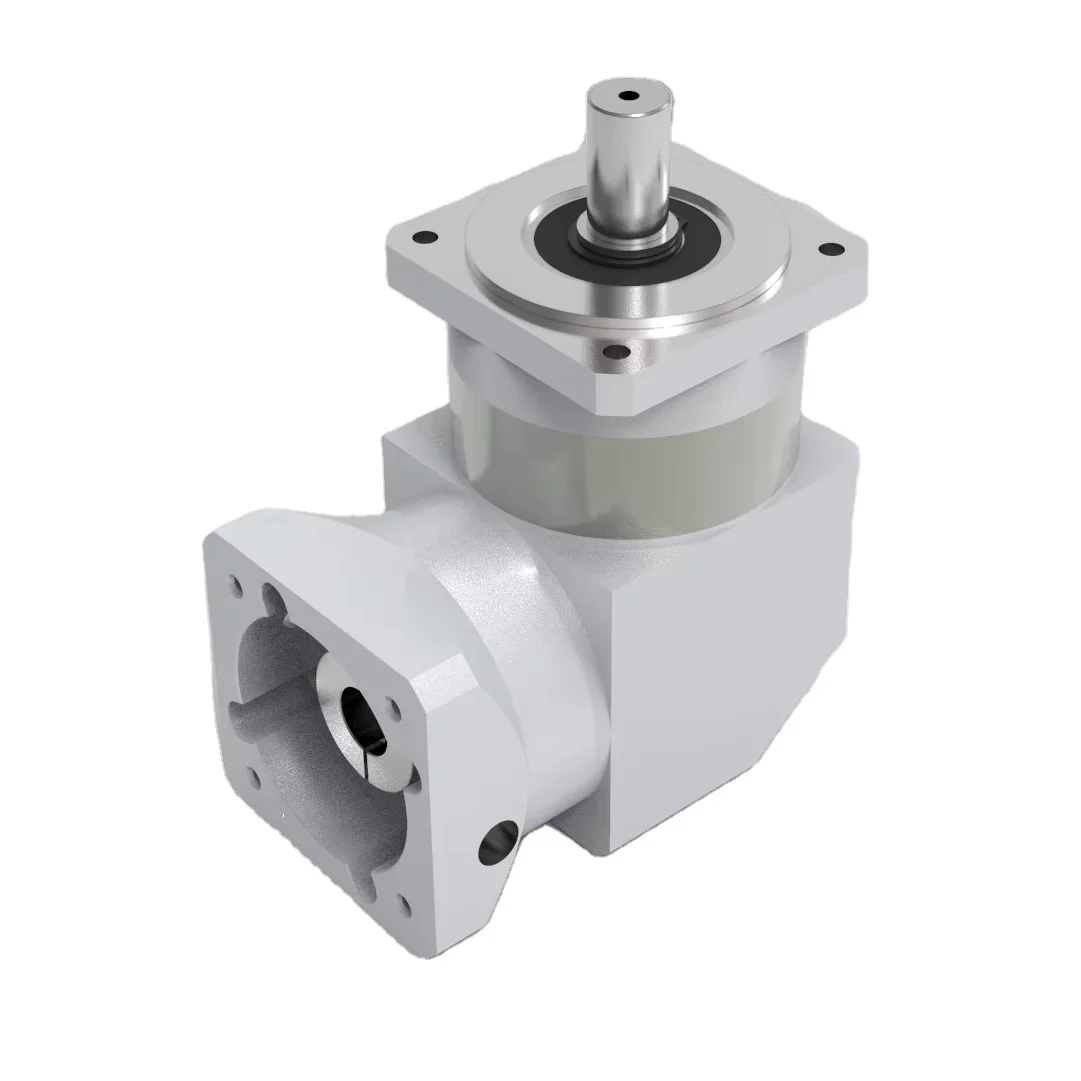
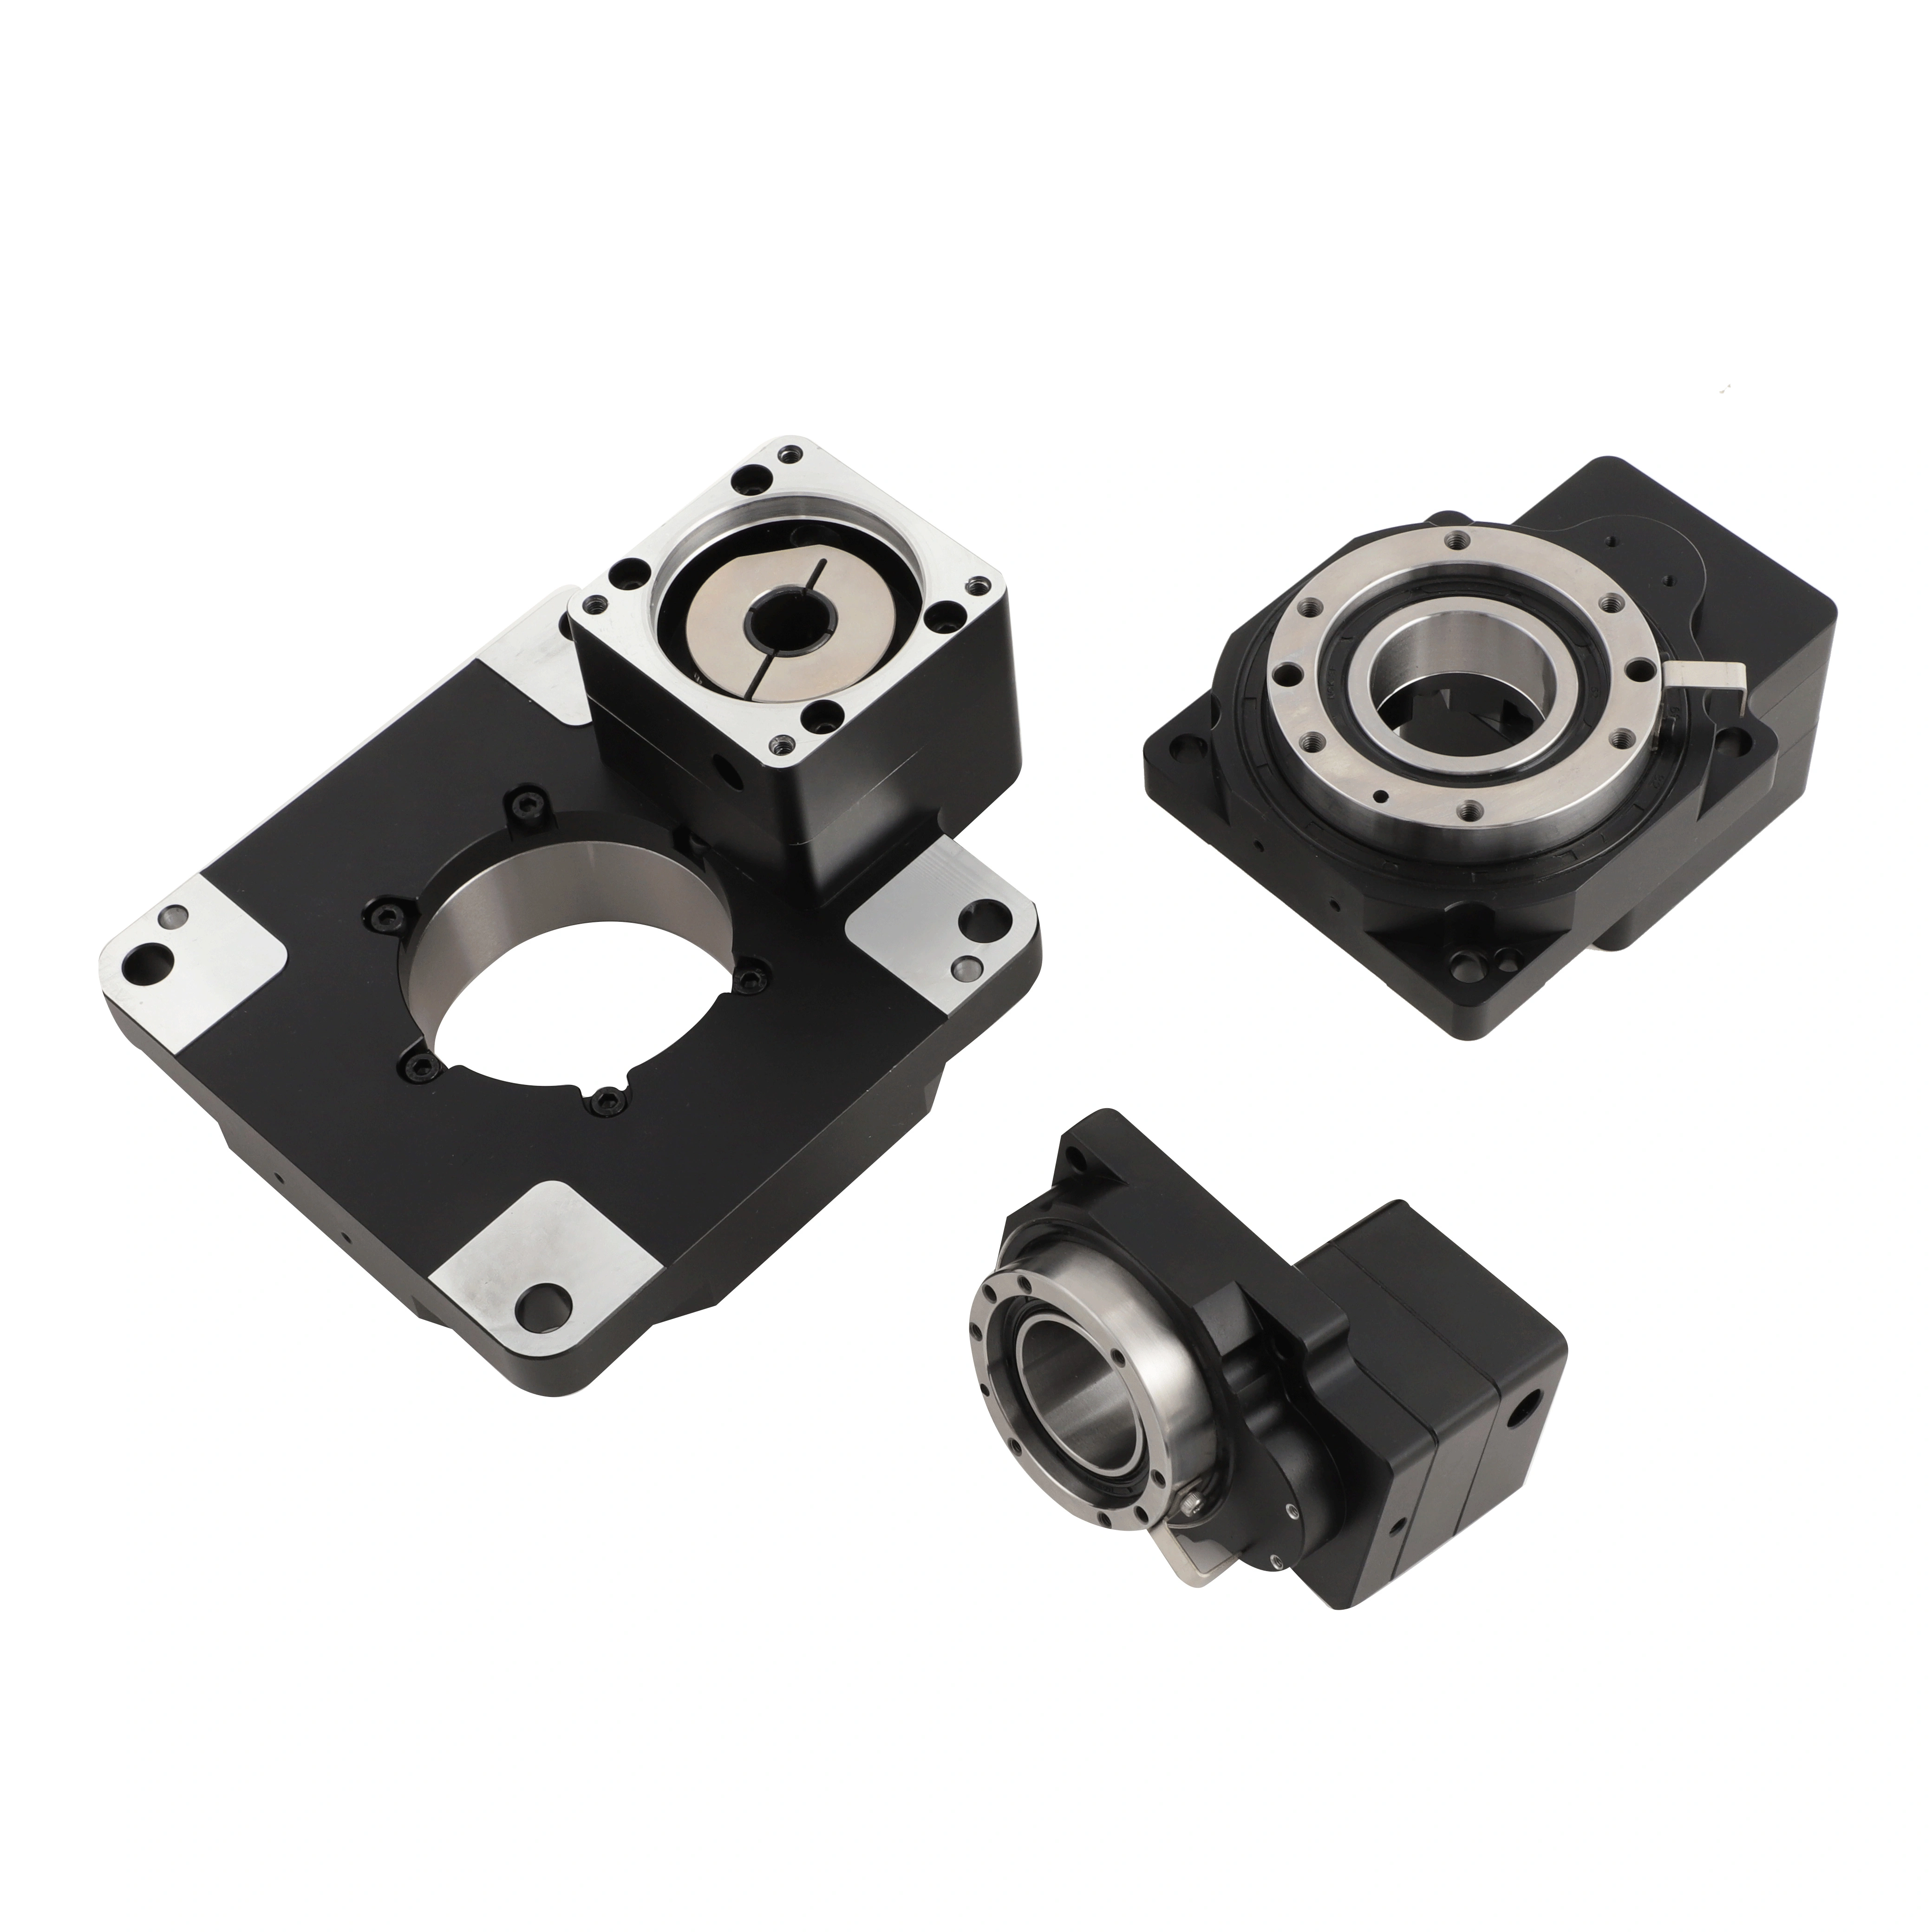
Ini adalah langkah paling dasar dan mudah yang bisa salah. Dimensi flens pemasangan motor stepper NEMA 23 dan NEMA 24 adalah 56 × 56 mm (ini merupakan standar industri), sedangkan reduktor seri 60 mm kami memiliki ukuran flens input 60 × 60 mm, dan jarak antara lubang baut dan lubang pemasangan persis sesuai dengan motor berflens 56 mm.
Motor stepper NEMA 23 dan NEMA 24 yang dipasang secara langsung tidak memerlukan pelat perpindahan.
Namun, ada satu detail yang perlu diperhatikan: diameter poros motor dari berbagai merek berbeda-beda; diameter poros umum untuk NEMA 23 adalah 6,35 mm dan 8 mm, sedangkan diameter poros umum untuk NEMA 24 mirip. Oleh karena itu, dalam memilih reduktor, perhatikan diameter poros motornya; misalnya, jika reduktor standar memiliki poros input 8 mm, tetapi motor Anda memiliki poros 6,35 mm, maka Anda perlu menambahkan sleeve (selubung), namun hal ini tidak memengaruhi kinerja.
Banyak orang terbiasa menetapkan rasio reduksi sebelum memeriksa apakah kecepatan keluaran sudah memadai. Ini merupakan kesalahan. Langkah yang benar adalah menentukan terlebih dahulu kecepatan akhir yang dibutuhkan peralatan, lalu membagi kecepatan motor dengan kecepatan tersebut guna memperoleh rasio reduksi.
Rumus:
Rasio reduksi = kecepatan nominal motor ÷ kecepatan keluaran yang dibutuhkan
Contoh: kecepatan nominal motor stepper Anda adalah 1000 rpm, dan peralatan membutuhkan kecepatan akhir sekitar 100 rpm; sehingga rasio reduksinya adalah 10:1. Jika dipilih rasio 20:1, kecepatan keluaran turun menjadi 50 rpm — torsi memang lebih tinggi, tetapi kecepatan tidak dapat dipertahankan secara optimal.
Kisaran rasio reduksi umum: rangkaian 60 mm kami menawarkan pilihan rasio reduksi multi-tingkat dari 3:1 hingga 100:1, mencakup sebagian besar skenario otomatisasi.
Saran pemilihan: kebutuhan kecepatan dipenuhi terlebih dahulu, lalu torsi diverifikasi. Jika kecepatan tidak memadai, sebesar apa pun torsi-nya, hal itu tidak berguna.
Verifikasi torsi merupakan bagian paling rentan terjadi kesalahan dalam pemilihan model. Banyak orang hanya menghitung torsi operasional pada kondisi stabil, mengabaikan beban saat start dan stop serta dampak kejut.
Rumus verifikasi:
Torsi keluaran yang dibutuhkan = torsi maksimum motor × rasio reduksi kecepatan × efisiensi × koefisien kondisi kerja
Setelah menghitung, pilih model dengan torsi keluaran nominal yang lebih tinggi daripada nilai ini dan berikan faktor keamanan; jika tidak, akan terjadi keausan gigi dan peningkatan suhu, sehingga memengaruhi masa pakai.
Beberapa parameter kunci dijelaskan sebagai berikut:
Torsi maksimum motor: torsi maksimum yang digunakan, bukan torsi nominal. Karakteristik torsi motor stepper pada kecepatan rendah berbeda dari motor servo; Anda harus memahami kurva frekuensi-torsi motor Anda.
Efisiensi: efisiensi terukur kami untuk satu tahap seri 60 mm adalah 97%, sedangkan efisiensi multi-tahap adalah 94%.
Koefisien kondisi kerja : 1,2 hingga 1,5 untuk operasi stabil (misalnya jalur konveyor), 1,5 hingga 2,0 untuk beban kejut, dan lebih dari 2,5 untuk kondisi beban berat dengan start-stop yang sering.
Parameterj permainan sudut (Set gigi ) mudah menarik terlalu banyak perhatian atau justru diabaikan sepenuhnya. Cara yang benar untuk menilai bergantung pada arah gerak.
Pengoperasian unidireksional (jalur transportasi dan m komponen berputar tersebut selalu berputar dalam satu arah -): jarak sudut memiliki dampak kecil, dan ≤20 arcmin benar-benar cukup.
Investasi positif yang sering, gerak bolak-balik untuk posisi (sendi robotik, pengindeksan meja putar, platform penentuan posisi): backlash secara langsung memengaruhi akurasi pengulangan posisi, dan semakin tinggi persyaratannya, semakin baik. Seri 60 mm kami ≤15 arcmin, yang termasuk dalam kelas akurasi menengah dan cocok untuk sebagian besar skenario otomatisasi umum.
Fakta umum: biaya reduktor kecepatan presisi tinggi ( ≤3~ 5 arcmin) menjadi dua kali lipat, serta memerlukan ketepatan pemasangan dan sistem kontrol yang lebih tinggi. Jika tidak digunakan pada mesin perkakas presisi atau sendi robotik, tidak perlu mengejar backlash ekstrem.
Indikator parameter
Ringkasan: empat langkah pemilihan model
Pertama, flange: NEMA 23/24, flange 60 mm dipasang langsung untuk memastikan diameter poros.
Kemudian tetapkan rasio perlambatan: hitung mundur dari kecepatan output yang dibutuhkan, utamakan pemenuhan kecepatan.
Verifikasi torsi: menggunakan torsi maksimum motor × rasio perlambatan × efisiensi 94% × koefisien kondisi kerja, dengan menyisakan margin.
Jarak sudut dipilih sesuai kebutuhan: operasi satu arah ≤20 arcmin sudah cukup, dan rotasi positif serta negatif sering terjadi sebelum mempertimbangkan tingkat presisi tinggi.
Pemilihan pada dasarnya merupakan suatu pilihan; tidak ada kombinasi parameter yang sempurna, hanya kombinasi yang sesuai untuk peralatan Anda.
Jika diperlukan bantuan dalam memilih model motor tertentu atau skenario aplikasi, parameter motor dan kondisi beban dapat diberikan, sehingga kami akan menyusun perhitungan pemilihan secara detail.
 Berita Terkini
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Hak Cipta © 2025 oleh Delixi New Energy Technology (hangzhou) Co., Ltd. - KEBIJAKAN PRIVASI
 EN