NEMA 23 / 24 žingsninio variklio planetrinio reduktoriaus parinkimo vadovas : nuo sėdynės pritaikymo iki parametrų parinkimo
Žmonės, kurie parenka įrangą, turi šį patirties: planetinių reduktorių parametrai yra sudėtingi, tačiau kai šis produktas tikrai reikalingas, problema ne dėl neaiškių parametrų, o dėl negalėjimo jį sumontuoti, sukimo momentas ir tikslumas nepakankamas.
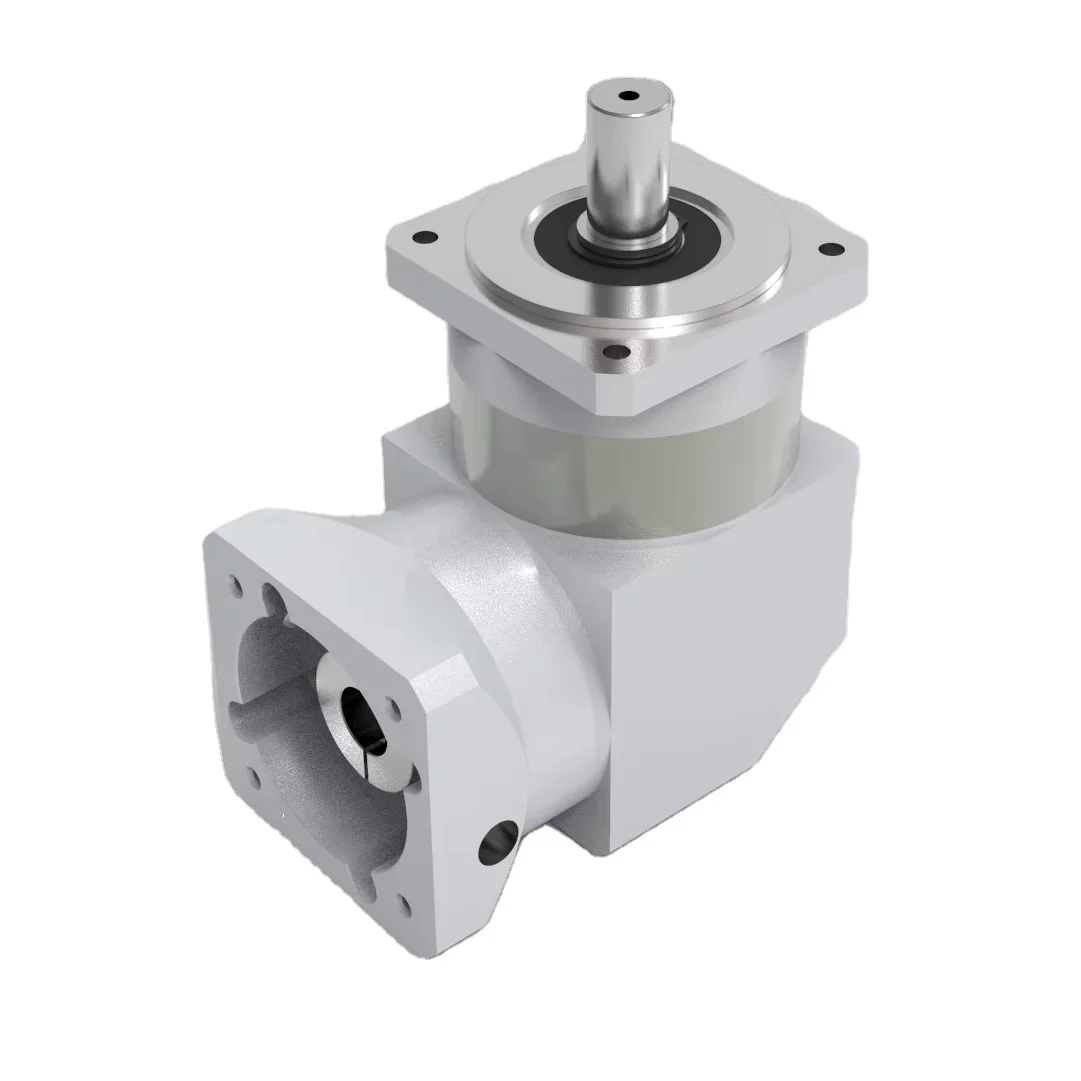
Šiandien vertiname parinktį keturiomis žingsniais scenoje, kur NEMA 23 ir NEMA 24 žingsniniai varikliai sujungiami su 60 mm flanšo tipo planetiniais reduktoriais: flanšas, perdavimo santykis, sukimo momentas ir kampinis žingsnis .
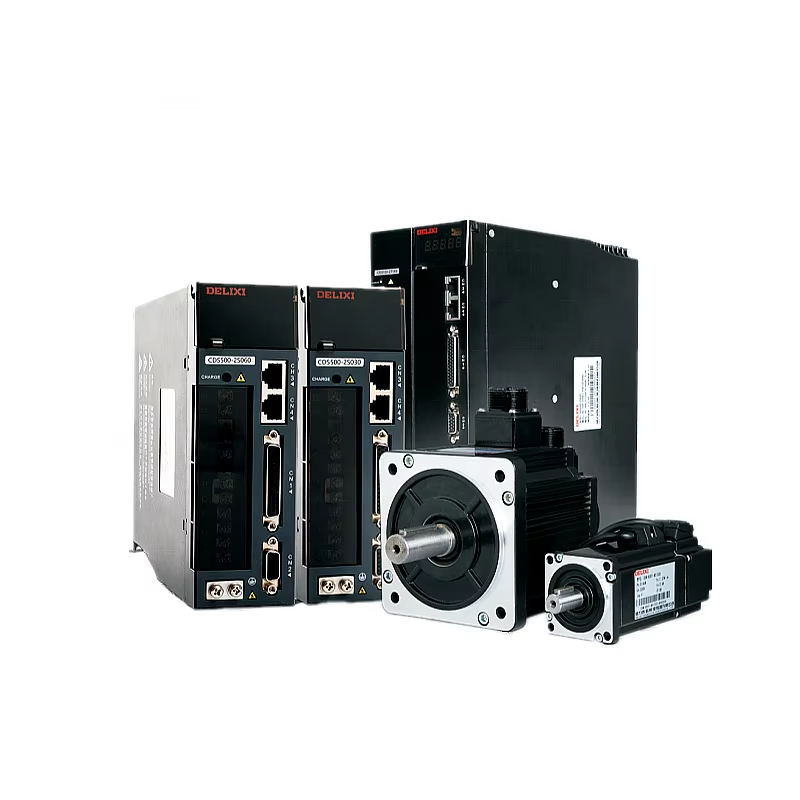
Tai paprasčiausias žingsnis, tačiau labiausiai linkęs suklysti. NEMA 23 ir NEMA 24 žingsninių variklių montavimo flanšų matmenys yra 56 × 56 mm (tai pramonės standartas), tuo tarpu mūsų 60 mm serijos reduktorių įėjimo flanšo dydis yra 60 × 60 mm, o atstumas nuo kištuko iki montavimo skylės tiksliai atitinka 56 mm flanšo variklį.
Tiesiogiai įmontuoti žingsniniai varikliai NEMA 23 ir NEMA 24 nereikalauja perduodamųjų plokščių.
Tačiau reikia atsižvelgti į vieną niuansą: skirtingų gamintojų variklių ašių skersmenys skiriasi; dažniausiai pasitaikantys NEMA 23 variklių ašių skersmenys yra 6,35 mm ir 8 mm, o NEMA 24 variklių ašių skersmenys yra panašūs. Todėl pasirinkdami reikia atidžiai stebėti variklio ašies skersmens sumažinimą – pavyzdžiui, jei reduktorius turi 8 mm įėjimo ašį, o jūsų variklio ašis yra 6,35 mm, reikės pridėti adapterinį žiedą, tačiau tai neįtakoja našumo.
Daugelis žmonių įpratę pirmiausia pasirinkti redukcijos santykį, o tik vėliau patikrinti, ar išėjimo greitis pakankamas. Tai klaida. Teisinga pirmiausia nustatyti įrangos reikalaujamą galutinį greitį, o tada padalyti variklio greitį iš šio reikalaujamo greičio, kad gautumėte redukcijos santykį.
Formulė:
Redukcijos santykis = variklio nominalusis greitis ÷ reikalaujamas išėjimo greitis
Pavyzdžiui: jūsų žingsninio variklio nominalusis greitis yra 1000 aps/min, o įrangai reikia apytiksliai 100 aps/min galutinio greičio, todėl redukcijos santykis yra 10:1. Jei pasirinktumėte 20:1, išėjimo greitis sumažėtų iki 50 aps/min, sukimo momentas būtų didesnis, tačiau greitis nebūtų išlaikomas.
Būdingas redukcijos santykio diapazonas: mūsų 60 mm serija siūlo kelių lygių redukcijos santykių variantus nuo 3:1 iki 100:1, apima daugumą automatizavimo scenarijų.
Pasirinkimo rekomendacijos: pirmiausia tenkinamos greičio reikmės, o tik po to tikrinamas sukimo momentas. Jei greitis nepakankamas, net didžiausias sukimo momentas nieko neįneša.
Sukimo momento patikrinimas yra vieta, kur labiausiai paplitę klaidingi sprendimai renkantis modelį. Daugelis žmonių atsižvelgia tik į pastovios veiklos sukimo momentą, ignoruodami paleidimo ir sustabdymo apkrovas bei smūgius.
Patikrinimo formulė:
Reikalaujamas išėjimo sukimo momentas = variklio maksimalus sukimo momentas × greičio mažinimo santykis × naudingumo koeficientas × darbo sąlygų koeficientas
Apskaičiavus, pasirinkite modelį, kurio nominalus išėjimo sukimo momentas viršytų šią reikšmę, taip pat palikdami saugos rezervą; priešingu atveju dėl pavaraus būgno dėvėjimosi ir temperatūros kilimo sumažės tarnavimo trukmė.
Keli pagrindiniai parametrai nurodyti žemiau:
Variklio maksimalus sukimo momentas: maksimalus naudojamas momentas, o ne nominalusis. Žemo greičio žingsninio variklio sukimo momento charakteristikos skiriasi nuo servovariklio charakteristikų, todėl būtina suprasti jūsų variklio momentų dažnio kreivę.
Efektyvumas: mūsų išmatuotas vieno etapo 60 mm serijos efektyvumas yra 97 %, o daugiapakopio – 94 %.
Darbo sąlygų koeficientas : 1,2–1,5 stabiliam veikimui (pervežimo linijos ir pan.), 1,5–2,0 smūginėms apkrovoms ir daugiau nei 2,5 – sunkios apkrovos scenoms su dažnu paleidimu ir sustabdymu.
Parametras j kampinį žaidimą (Pavaros žaidimas ) lengva lengvai perdaug dėmesio arba visiškai ignoruojama. Teisingas įvertinimas priklauso nuo judėjimo krypties.
Vienakryptis veikimas (pervežimo linija ir m ši sukamoji plokštuma visada sukasi viena kryptimi. – ): kampinis žingsnis turi mažą poveikį, o ≤20 1 lankminutė visiškai pakanka.
Dažna teigiama inversija, alternuojantis pozicionavimo judėjimas (robotinė sąnarinė jungtis, sukamosios plokštės indeksavimas, pozicionavimo platforma): atbulinė žiauna tiesiogiai veikia pakartotinio pozicionavimo tikslumą, o kuo didesnis reikalavimas, tuo geriau. Mūsų 60 mm serija ≤15 arkmin, kuris priklauso vidutinio tikslumo lygiui ir tinka daugumai universalių automatizavimo scenarijų.
Bendras žmogiškasis supratimas: aukšto tikslumo greičio mažinamųjų pavara kaina ( ≤3~ 5 arkmin) padvigubėjo, o montavimo tikslumo ir valdymo sistemos reikalavimai tapo griežtesni. Jei jie nenaudojami tikslausis įrankių staklėmis arba robotų sąnariais, nereikia siekti ekstremalaus atbulinio žingsnio. Nereikia siekti ekstremalaus atbulinio žingsnio.
Parametrų rodikliai
Santrauka: keturi žingsniai modelio parinkimui
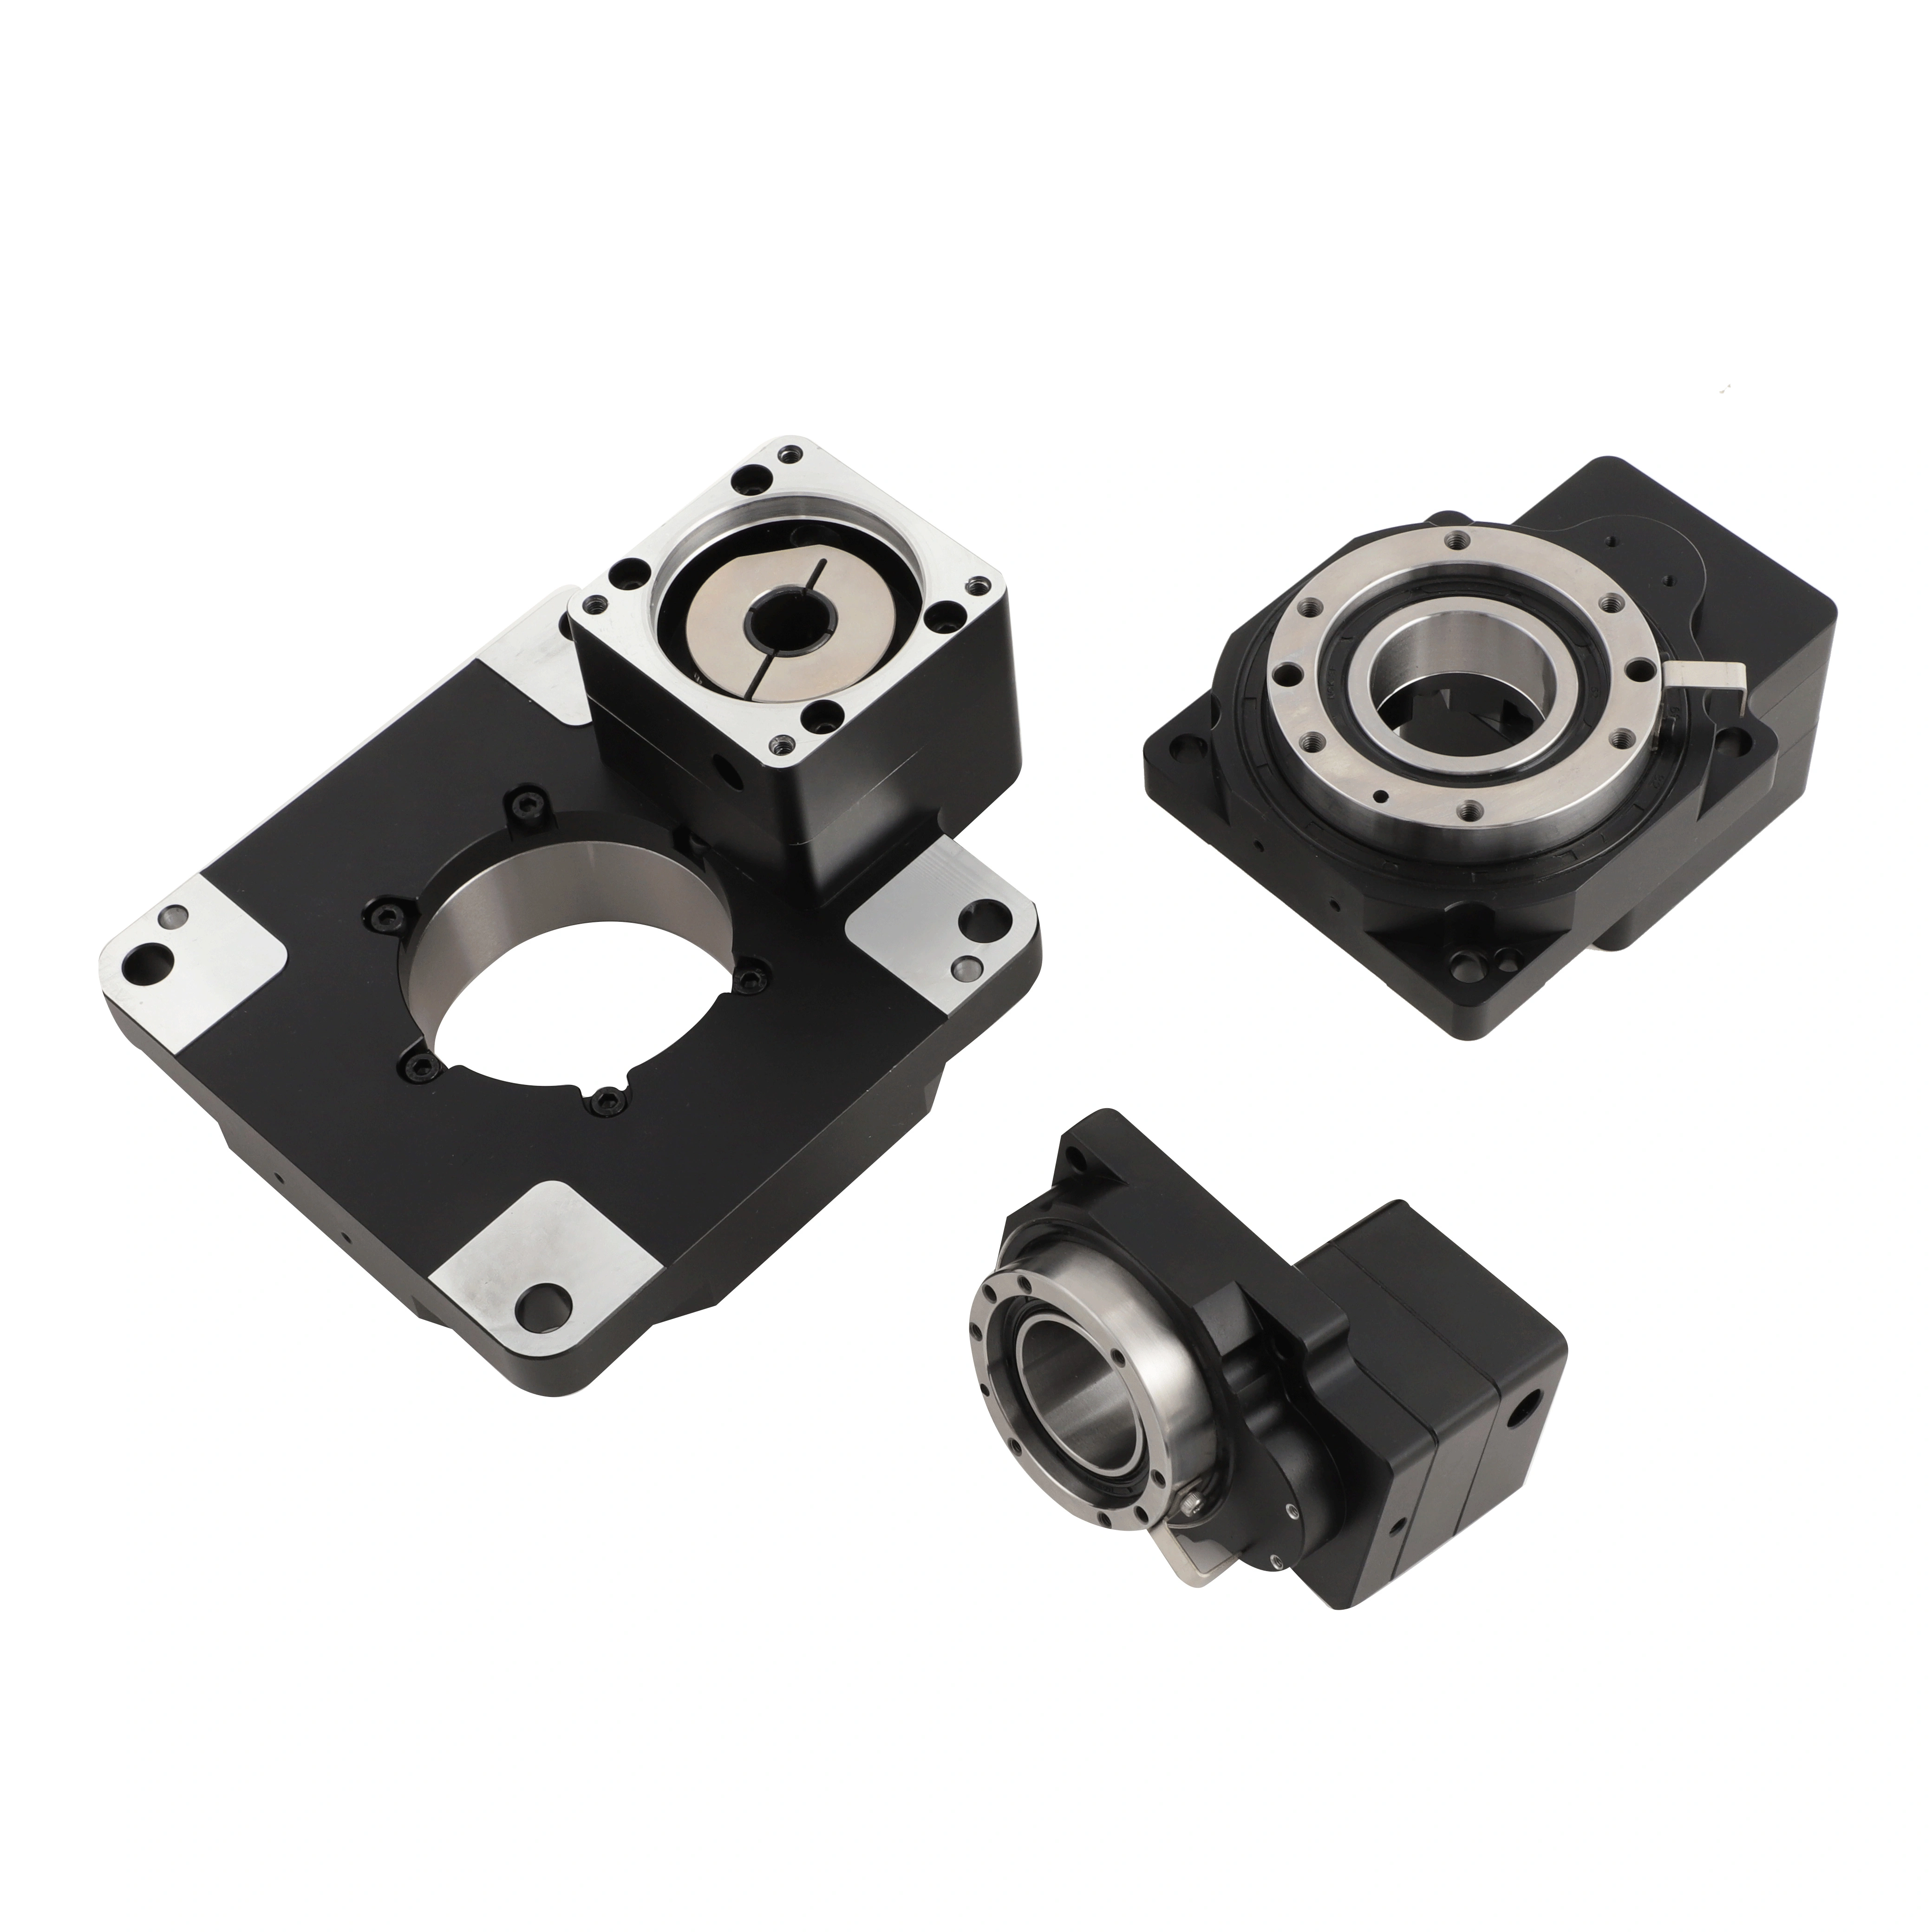
Pirmiausia flanšas: NEMA 23 / 24, 60 mm flanšas montuojamas tiesiogiai – patikrinkite ašies skersmenį.
Toliau nustatykite lėtinimo santykį: atgalinis skaičiavimas iš reikalaujamos išėjimo greičio, pirmiausia užtikrinkite greitį.
Momento tikrinimas: naudojamas didžiausias variklio momentas × lėtinimo santykis × 94 % naudingumo koeficientas × darbo sąlygų koeficientas, paliekant atsargą.
Kampinis žingsnis pasirenkamas pagal poreikį: vienkryptė veikla ≤20 lankst. min. yra pakankama, o teigiamosios ir neigiamosios posūkio kryptys dažnai pasikartoja prieš pasiekiant aukštą tikslumo lygį.
Pasirinkimas esminiu būdu yra sprendimas – nėra tobulos parametrų kombinacijos, tik tinkama jūsų įrangai.
Jei reikia pagalbos renkantis konkrečių variklių modelių ar taikymo scenarijų, galima pateikti variklių parametrus ir apkrovos sąlygas, o mes atlikime išsamią parinkimo skaičiavimą.
 ŠILTA NAUJIENA
2026-09-24
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18

Copyright © 2025 by Delixi New Energy Technology (hangzhou) Co., Ltd. - SLAPUMO POLITIKA
 EN