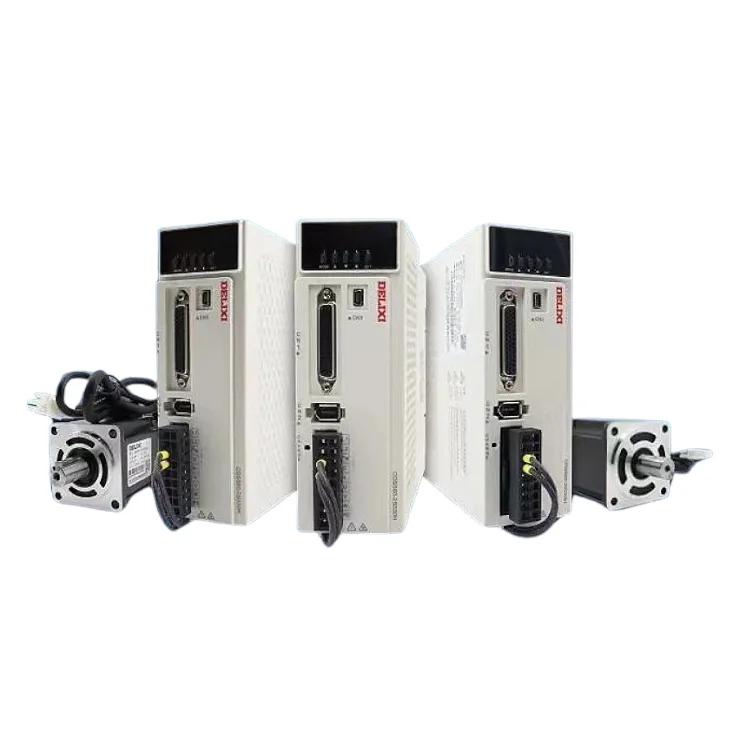
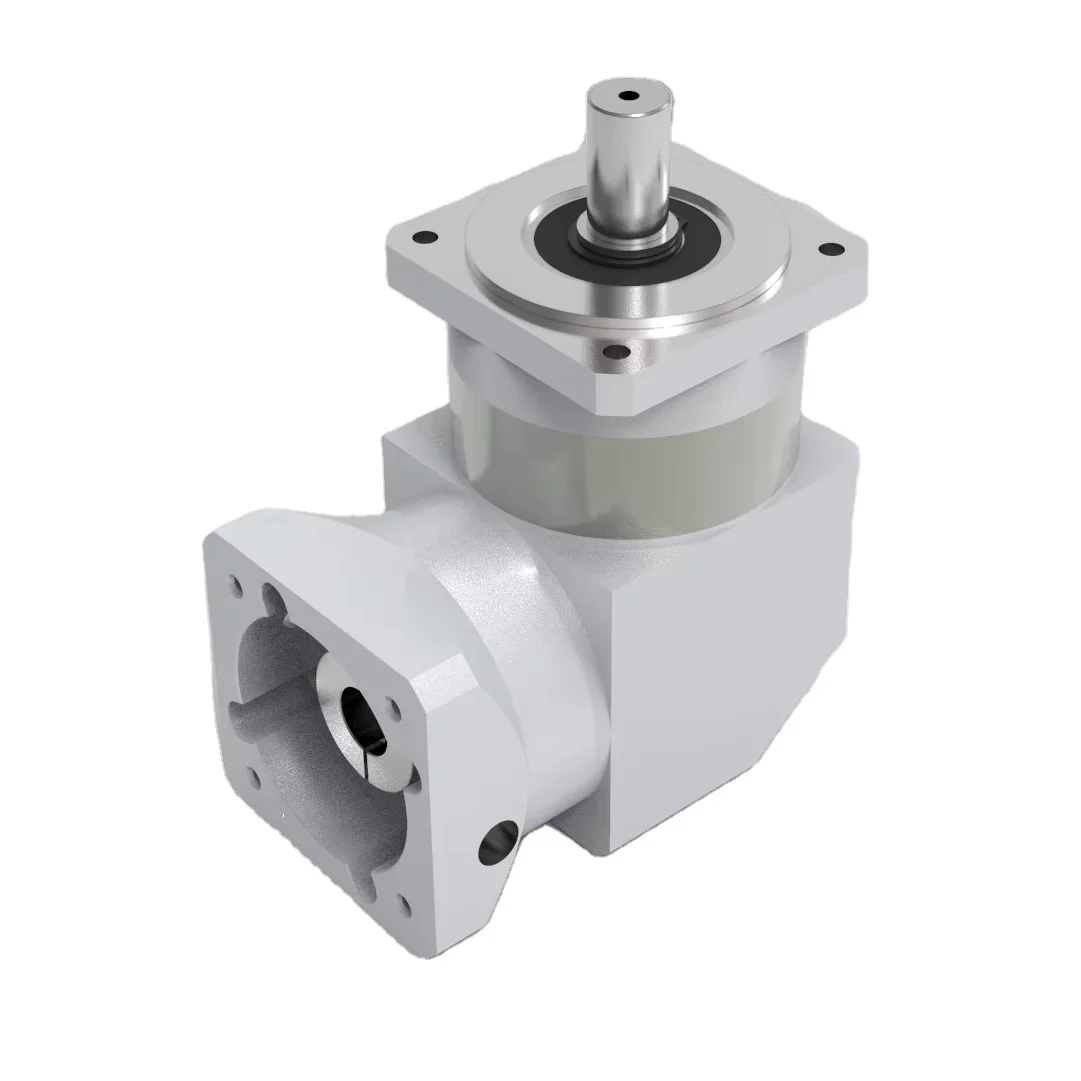
NEMA 23 / 24 Stepper Motor Planetary Gearbox Selection Guide : From Mounting Compatibility to Parameter Selection
Personae, quae instrumenta seligunt, hanc experientiam habent: parametri reductoris planetarii sunt densi; tamen, ubi hoc productum vere necessarium est, non est quod parametri incerti sint, sed quod installari non possit, torques et praecisio non sufficit.
Hodie selectionem in quattuor gradus iudicamus pro scenis, in quibus motores passus NEMA 23 et NEMA 24 cum reductoribus planetariis flangibus 60 mm dotantur: Flange, ratio reductionis, torque, et ludus angularis .
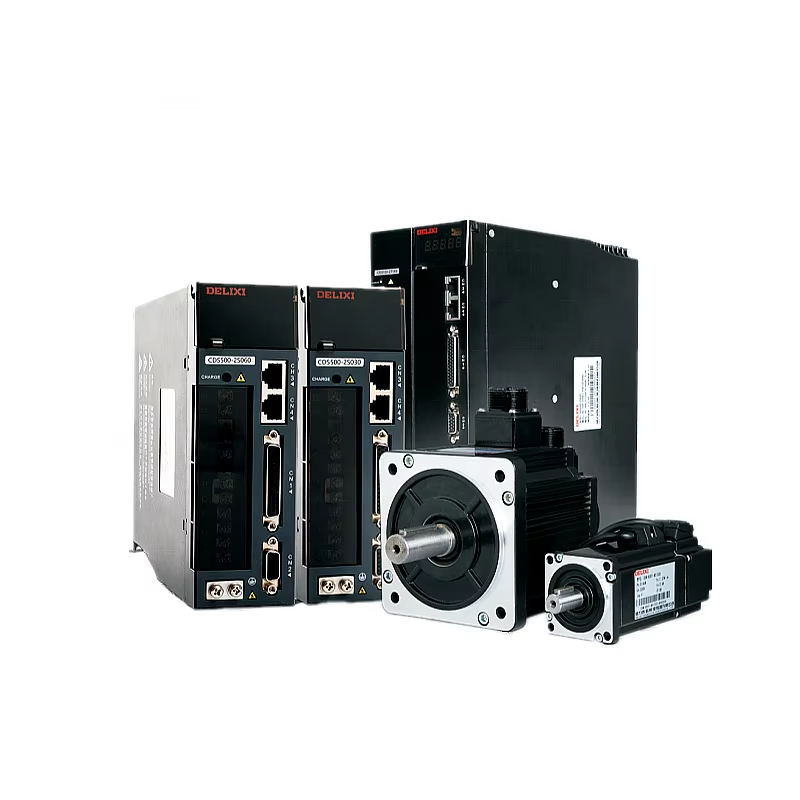
Hic est gradus simplicissimus et facillime errans. Dimensiones flangis montagii pro motoribus passus NEMA 23 et NEMA 24 sunt 56 × 56 mm (hoc est norma industriae), dum flange intrantis nostri reductoris seriei 60 mm est 60 × 60 mm, et distantia inter pernem et foramen montagii exacte concordat cum motore flangis 56 mm.
NEMA 23 et NEMA 24 passo-motoribus directe montatis, transfer-plates non requiruntur.
Tamen unum particulare observandum est: axis diametri variorum motorum diversarum marcarum differunt. Communis axis diameter pro NEMA 23 est 6,35 mm et 8 mm; pro NEMA 24 similis est. Ergo, in electione, ad axis diametrum reductionem attendendum est; exempli gratia, si reductor standardis habet 8 mm input-axis, at tuus motor 6,35 mm axis habet, addere debes sleeve, sed hoc non perficit performance.
Multae personae solent primum relationem reductionis determinare, antequam videant velocitatem exire sufficientem esse. Hoc est error. Rectum est primum velocitatem finalem ab instrumento postulatam determinare, deinde velocitatem motoris per eam dividere ut relationem reductionis obtineant.
Formula:
Relatio reductionis = velocitas nominalis motoris ÷ velocitas exire postulata
Exempli gratia: velocitas nominalis motoris passus est 1000 rpm, et instrumentum velocitatem finalem circa 100 rpm postulat; ergo relatio reductionis est 10:1. Si 20:1 eligitur, velocitas exire ad 50 rpm redigitur; torque altus est, sed velocitas non potest sustineri.
Communis ambitus relationis reductionis: nostra series 60 mm optionem relationis reductionis multorum graduum a 3:1 usque ad 100:1 praebet, quae plerumque automationis casus amplectitur.
Suggestiones de selectione: prime le necessitates de velocitate es satisfacte, tunc le par es verificate. Si le velocitate non es sufficente, non importa quam grande es le par — illo es inutil.
Le verification del torque es le loco ubi plus facilemente on cade durante le selection del modello. Multos personas solmente considera le torque durante operation in stato stabil, ignorante le cargas durante initio e arresto e le impactos.
Formula de verification:
Torque de output requirete = torque maximal del motor × ration de reduction de velocitate × efficacia × coefficiente de conditiones de operation
Post le calculation, selige un modello con un torque de output nominal superiore a iste valor e reserve un margine; altrimenti, illo causara usura de engranages e augmento de temperatura, quod afficera le vita util.
Plure parametros clave es discutite:
Torque maximal del motor: maximum torque used, not nominal. The torque characteristics of stepper motors at low speeds differ from those of servo motors; one must understand the torque-frequency curve of your motor.
Efficiency: our measured single-stage efficiency for the 60 mm series is 97%, and multi-stage efficiency is 94%.
Working condition coefficient : 1.2 to 1.5 for stable operation (conveyor lines, etc.), 1.5 to 2.0 for impact loading, and above 2.5 for heavy-load scenarios with frequent start-stop cycles.
The parameter of j backlash (Gear backlash ) est facile de prêter trop d’attention ou peut être complètement ignoré. La méthode correcte d’évaluation dépend de la direction du mouvement.
Fonctionnement unidirectionnel (ligne de transport et m cette rotule tourne toujours dans une direction o ) : angular backlash a peu d’impact, et ≤20 arcmin est tout à fait suffisant.
Inversion fréquente positive, mouvement alterné de positionnement (articulation robotique, indexation de la plaque tournante, plateforme de positionnement) : le jeu arrière affecte directement la précision de répétition du positionnement, et plus la demande est élevée, mieux c’est. notre série de 60 mm ≤15 arcmin, quod ad medium praecisionis gradum pertinet et ad maiorem partem universalium automationis casuum accommodat.
Quaedam communis notitia: pretium velocitatis reductorum altam praecisionem habentium ( ≤3~ 5 arcmin) duplicatum est, et maioribus praecisionis installationis et systematis controlis requisitis. Si non in praecisis machinis vel roboticae articularibus utuntur, non necesse est extremam retrovacuationem persequi. ciones robóticas, non est necessarium perseguere retrovacuationem extremam.
Parametrorum indicatores
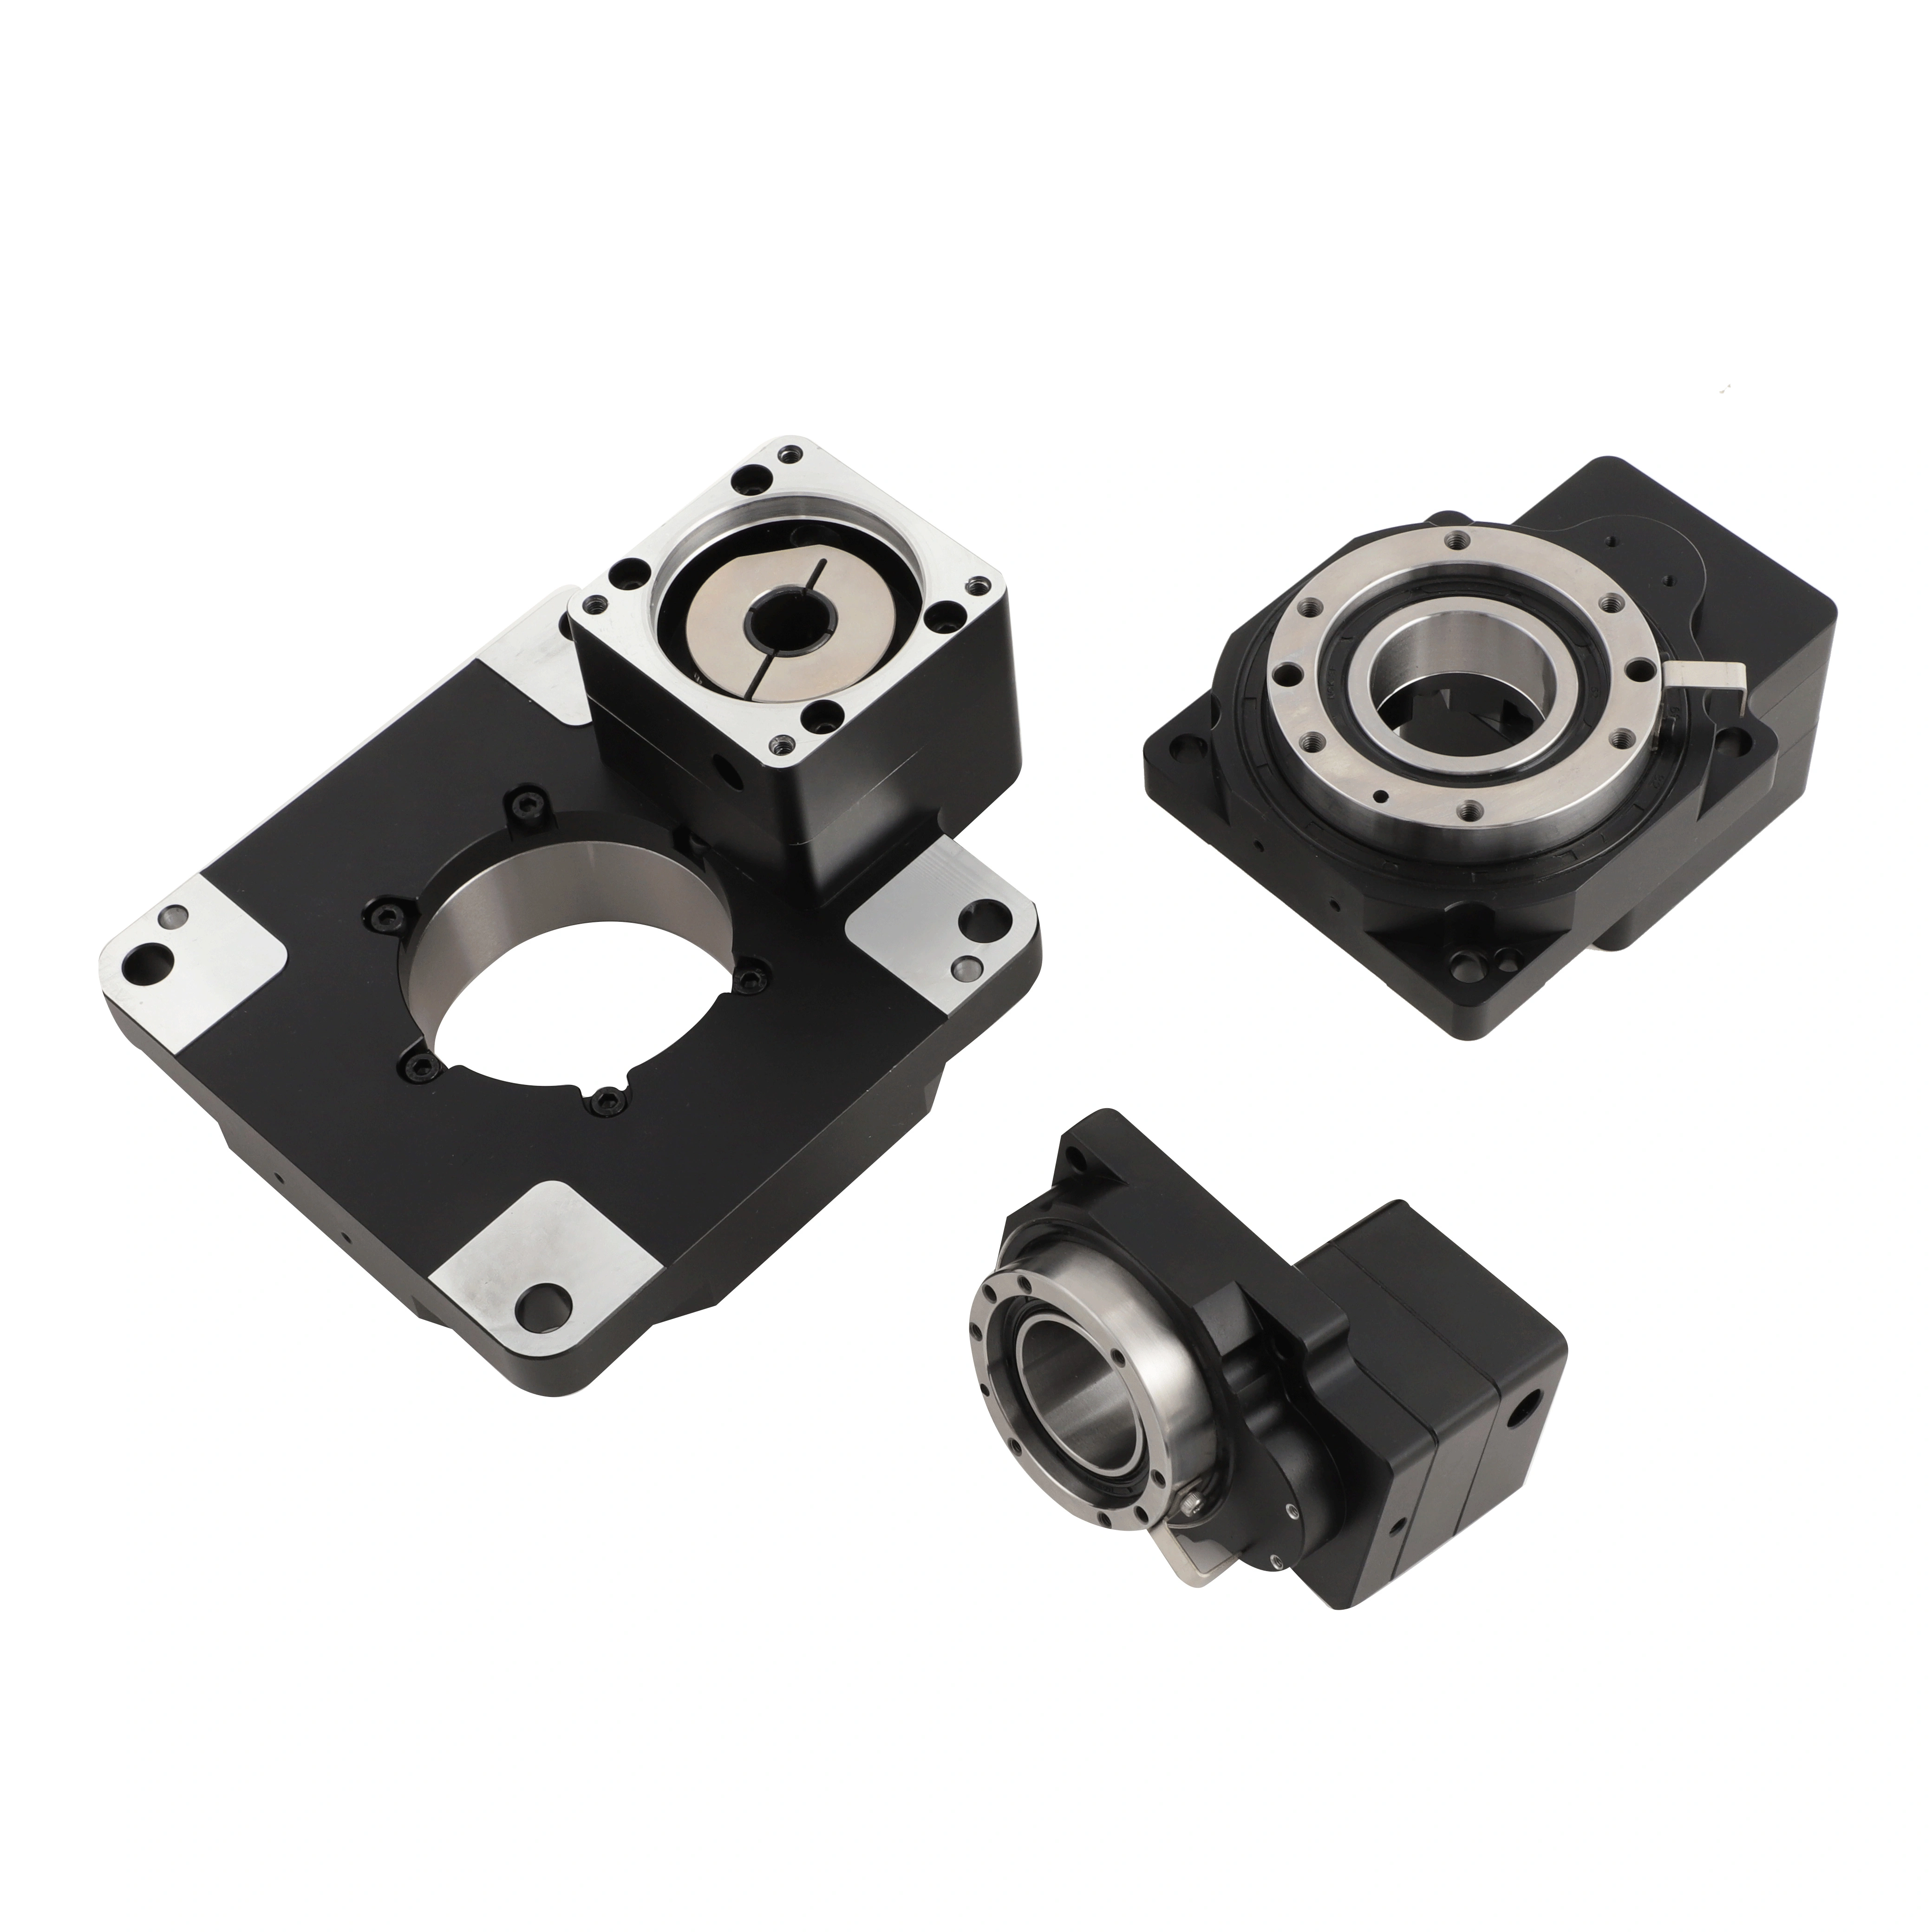
Summary: four steps for model selection
First the flange: NEMA 23 / 24, 60 mm flange mounts directly—confirm shaft diameter.
Then set reduction ratio: back-calculate from required output speed, prioritize speed satisfaction.
Torque verification: use motor’s maximum torque × reduction ratio × 94% efficiency × working-condition coefficient, with safety margin.
Angular backlash selected per demand: unidirectional operation ≤20 arcmin is sufficient, and positive and negative rotations are frequent before considering a high-precision level.
Selection is essentially a choice; there is no perfect combination of parameters, only a suitable combination for your equipment.
If assistance is needed in selecting specific motor models or application scenarios, motor parameters and load conditions can be provided, and we will issue a detailed selection calculation.
 Hot News
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 a Delixi Nova Technologiae Energiae (Hangzhou) Co., Ltd. - Politica privata
 EN