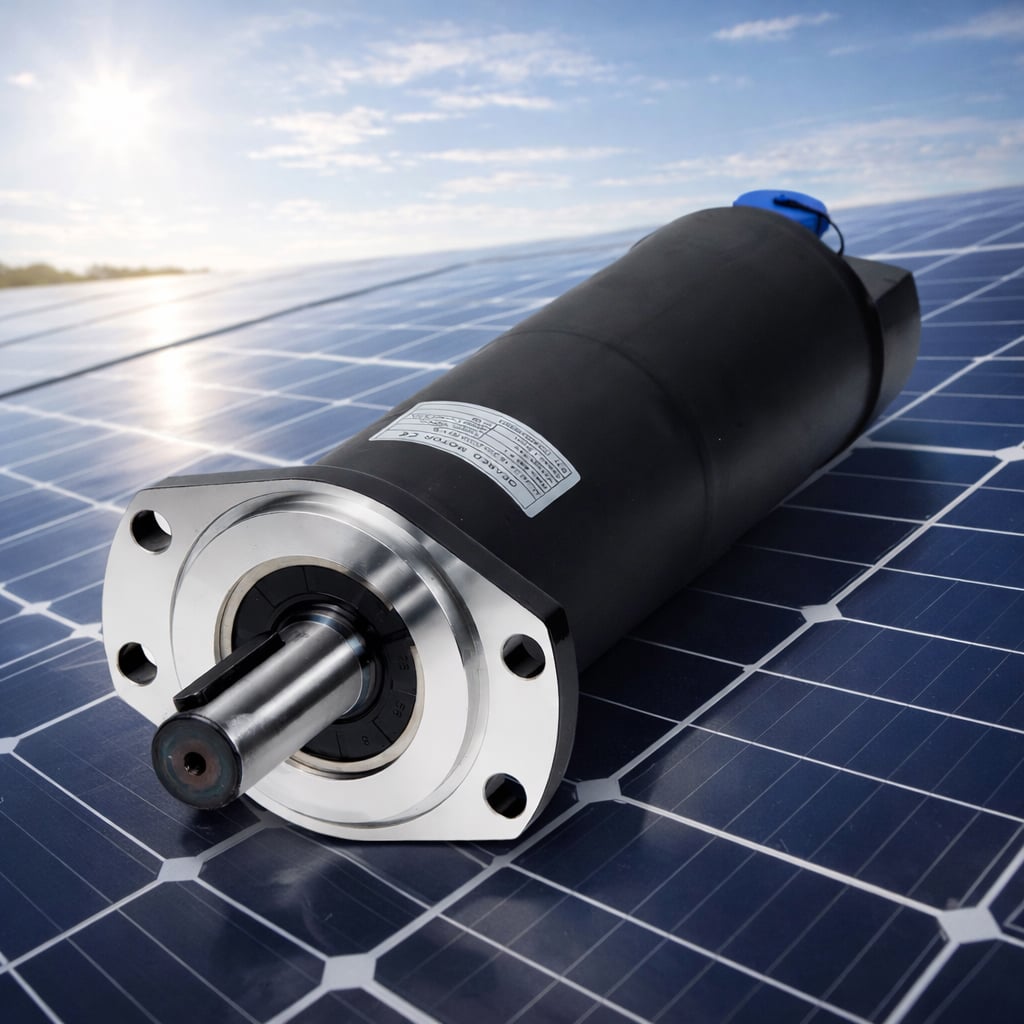
In the field of precise motion control, stepper motors are widely used due to advantages such as open-loop control and accurate positioning. Among them, NEMA 23 and NEMA 34 are the two most representative frame sizes in industrial automation. Their combination with planetary gearboxes forms the central drive unit of countless automation devices.
The mounting flange size of the NEMA 23 motor is approximately 57 *57 mm; longitudo corporis saepe inter 40 et 100 mm variat; momentum retinens circa 0,5–3,0 Nm est. Optima electio est pro machinis automationis parvis et mediis. Propter densitatem potestatis moderatam et praecium-ex-qualitate egregium, NEMA 23 late adhibetur in applicationibus ut impressores 3D, serrae parvae scalptoriae, machinae componentium ponendarum, et apparatus medicinales detegendi.
Dimensio flangae motoris NEMA 34 est circiter 86 *86 mm; longitudo corporis longior est (in genere 60–120 mm), et momentum retentivum ad 3,0–12,0 Nm aut etiam ultra pervenire potest. Maior magnitudo statoris et potentior designatio circuitus magneticis ei permittunt vim motricem multo maiorem quam motori NEMA 23 praebere, idoneusque est ad applicationes onerosas, ut axes progressus machinarum numericarum, articulationes robotorum industrialium, machinae immanes impacandi et les mensa s incisionis laser. Tamen ambo typi motorum unam proprietatem communem habent: in zona altae velocitatis, momentum output diminuit manifeste. Difficulter praecipue onera magna inertiae directe movet, quae ratio fundamentalis est cur reductores planetarii introducuntur.
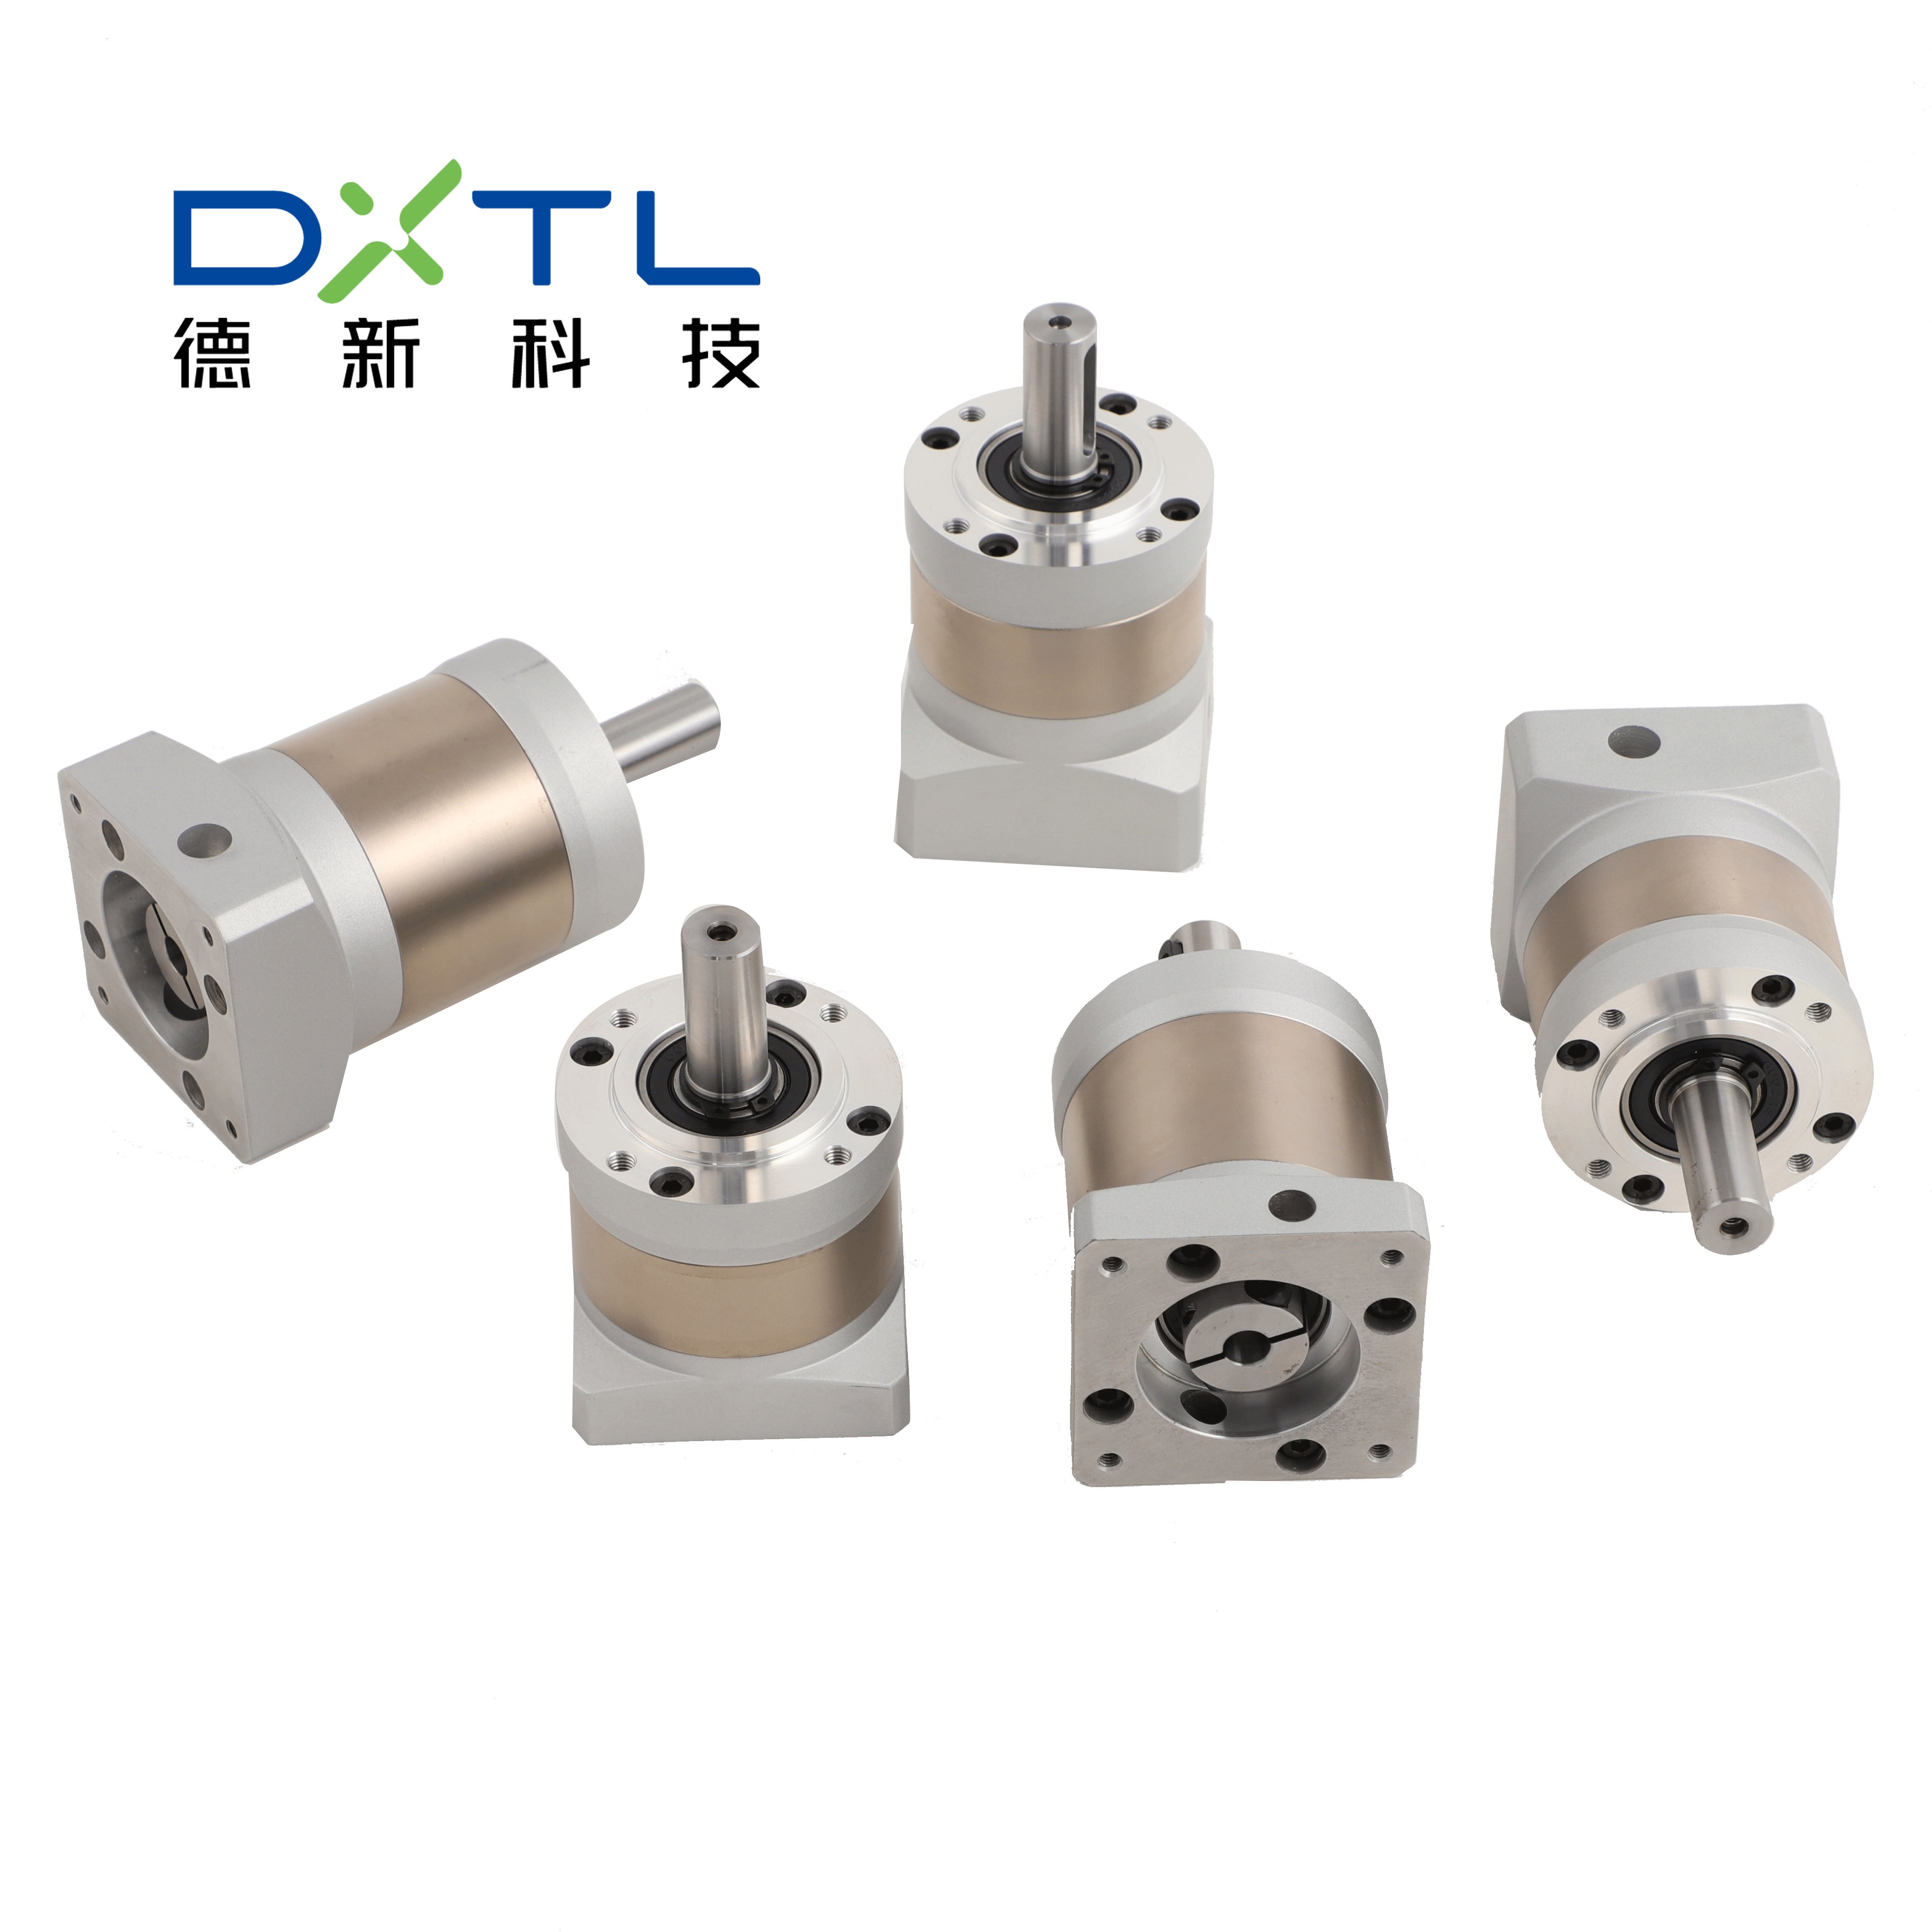
Adapter for planetary gear reducers for NEMA 23 and NEMA 34 motors offers three key advantages: first, it increases output torque. Thanks to the reduction ratio, output torque is amplified. For example, when a NEMA 34 motor is paired with a reducer having a 5:1 ratio, the nominal output torque can reach 50 Nm—sufficient to drive heavy loads. Second, it improves resolution. The base step angle of a stepper motor (e.g., 1.8°) is significantly refined after reduction, and the number °of pulses per revolution increases substantially, greatly enhancing positioning accuracy. Finally, it ensures proper inertia matching. It correctly matches the motor rotor’s inertia to that of the load, effectively reducing system oscillations and improving dynamic response performance. impulsiones per revolutionem significantur augentur, quod praecisionem positionis notabiliter meliorat. Denique, bonam inertiam adaptationem assicurat. Id adaptationem inertiae motoris rotoris ad inertiam oneris permittit, quod oscillationes systematis efficaciter minuit et dynamicae responsionis praestationes meliorat.
Cum electis reductoribus planetariis, ad indicatores technicos sequentes maxime attendendum est :
Lludus reditus est index principalis praecisionis. In productis praecisis, debet esse minor quam 1 minuta arcus , dum in modellis industrialibus communibus saepe inter 5 et 15 sit minuta arcus . In applicationibus exigentibus, ut in machinis numericis vel articulationibus roboticis, modelli cum parvo ludo praeferebantur.
Nominale momentum output debet convenire momento retentivo motoris et oneri reali. Reductores compatibiles cum NEMA 23 saepe habent nominale momentum inter 8 et 16 Nm, dum illi apti ad NEMA 34 attingere possunt 30 ad 50 Nm, aut etiam plus. Quod ad efficacitatem attinet, efficacia pleni oneris reductorum planetariorum unius gradus saepe inter 94 % et 97 % est, cum pera minima energiae.
The gear ratios are highly variable, commonly ranging from 3:1 to 100:1. Single-stage gearboxes ( ≤10:1) offer higher efficiency and a more compact volume, whereas multi-stage gearboxes (>10:1) enable higher ratios but slightly increase the length of the housing and gradually reduce efficiency.
Planetary gearboxes typically use a modular flange-mounting system, enabling rapid adaptation to the installation dimensions of motors from various brands. The mounting hole distance for NEMA 23 motor input is usually 47.14 mm, with a shaft diameter of 6.35 mm or 8 mm; the NEMA 34 model corresponds to a mounting hole distance of 69.6 mm and a shaft diameter of 14 mm. By simply replacing the flange, the associated gearbox can be directly connected without requiring custom adapters. This ‘plug-and-play’ concept significantly reduces system integration complexity. Our precision planetary gearboxes DPS60 and DPS90 perfectly match NEMA23 and NEMA34 stepper motors. If this interests you, please feel free to contact us.
In summary, NEMA 23 and NEMA 34 stepper motors are designed for applications with different load levels. Introducing a high-performance planetary gearbox not only compensates for the inherently low torque of stepper motors but also achieves a new level of precision and rigidity for the entire drivetrain system.
 Nova Calda
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

Copyright © 2025 a Delixi Nova Technologiae Energiae (Hangzhou) Co., Ltd. - POLITICA PRIVATITATIS
 EN