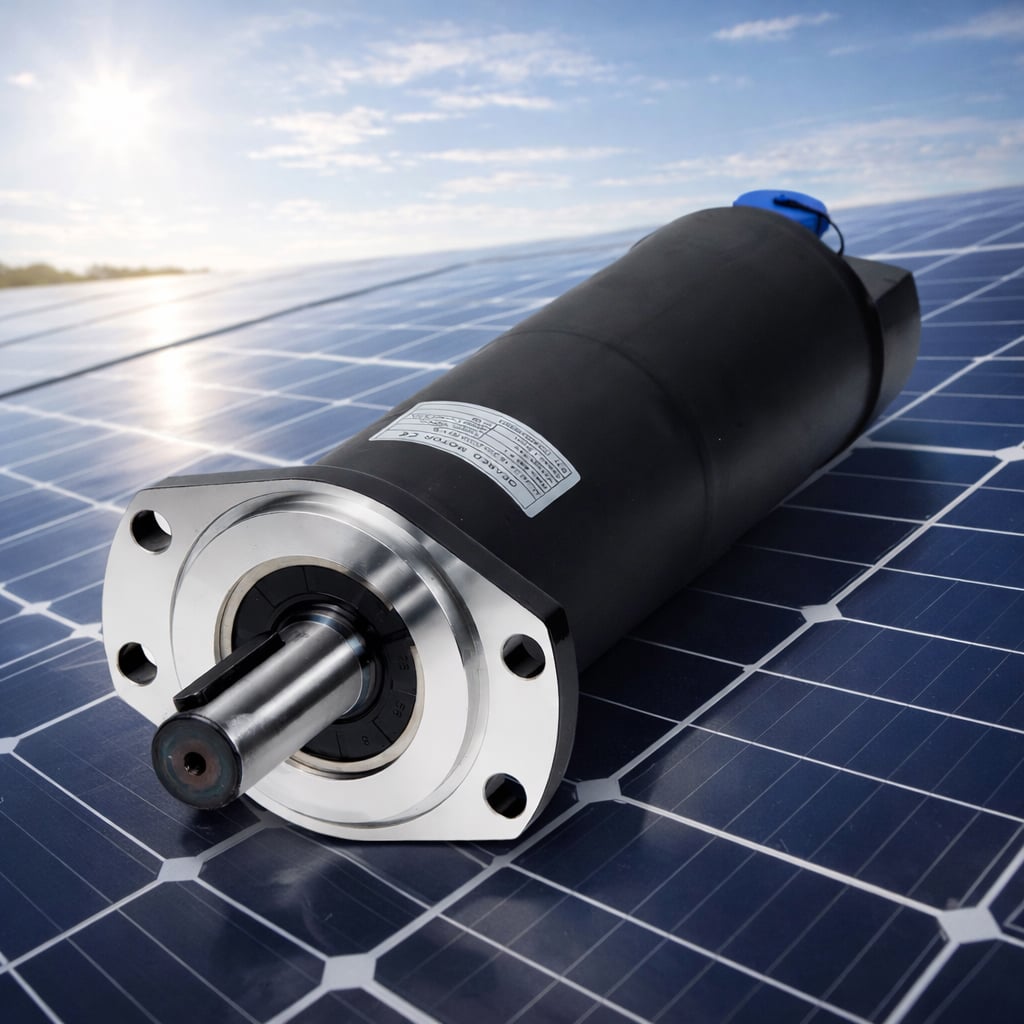
ในด้านการควบคุมการเคลื่อนที่อย่างแม่นยำ มอเตอร์แบบสเต็ปมอเตอร์ถูกใช้งานอย่างแพร่หลายเนื่องจากข้อได้เปรียบต่าง ๆ เช่น การควบคุมแบบโอเพนลูปและการจัดตำแหน่งที่แม่นยำ ซึ่งในจำนวนนั้น NEMA 23 และ NEMA 34 เป็นสองรุ่นของตัวเรือนที่เป็นตัวแทนมากที่สุดในระบบอัตโนมัติอุตสาหกรรม การจับคู่กับเกียร์แบบแพลเนทารีทำให้กลายเป็นหน่วยขับเคลื่อนหลักของอุปกรณ์อัตโนมัติจำนวนมาก
ขนาดของฟลานจ์มอเตอร์ NEMA 23 มีค่าโดยประมาณ ๕๗ *57 มม. ความยาวของตัวถังโดยทั่วไปอยู่ระหว่าง 40 ถึง 100 มม. และแรงบิดยึดคงที่อยู่ที่ประมาณ 0.5 ถึง 3.0 นิวตัน-เมตร เป็นตัวเลือกที่เหมาะสำหรับอุปกรณ์ระบบอัตโนมัติขนาดเล็กถึงกลาง เนื่องจากมีความหนาแน่นของกำลังระดับปานกลางและอัตราส่วนคุณภาพต่อราคาที่ยอดเยี่ยม โมเตอร์ NEMA 23 จึงถูกใช้งานอย่างแพร่หลายในแอปพลิเคชันต่าง ๆ เช่น เครื่องพิมพ์ 3 มิติ เครื่องเลเซอร์ตัดขนาดเล็ก เครื่องวางชิ้นส่วนอัตโนมัติ และอุปกรณ์ตรวจวินิจฉัยทางการแพทย์
ขนาดฟลานจ์ของมอเตอร์ NEMA 34 อยู่ที่ประมาณ 86 *86 มม. ความยาวตัวถังยาวกว่า (โดยทั่วไปอยู่ระหว่าง 60 ถึง 120 มม.) และแรงบิดยึดคงที่สามารถสูงถึง 3.0 ถึง 12.0 นิวตัน-เมตร หรือมากกว่านั้น ขนาดสเตเตอร์ที่ใหญ่ขึ้นและโครงสร้างวงจรแม่เหล็กที่ทรงพลังยิ่งขึ้นทำให้มอเตอร์ชนิดนี้สามารถให้แรงขับที่เหนือกว่ามอเตอร์ NEMA 23 อย่างชัดเจน และเหมาะสำหรับการใช้งานที่ต้องรับภาระหนัก เช่น แกนเคลื่อนที่ของเครื่องจักรกลแบบซีเอ็นซี ข้อต่อของหุ่นยนต์อุตสาหกรรม เครื่องบรรจุภัณฑ์ขนาดใหญ่ และ น้อย ตาราง วินาที เครื่องตัดด้วยเลเซอร์ อย่างไรก็ตาม มอเตอร์ทั้งสองประเภทนี้มีลักษณะร่วมกันประการหนึ่งคือ แรงบิดขาออกจะลดลงอย่างเห็นได้ชัดในช่วงความเร็วสูง ทั้งสองชนิดยังมีปัญหาอย่างยิ่งในการขับเคลื่อนโหลดที่มีอินเนอร์เชียสูงโดยตรง ซึ่งเป็นเหตุผลพื้นฐานที่ทำให้ต้องใช้เกียร์ลดความเร็วแบบเพลเนทารี
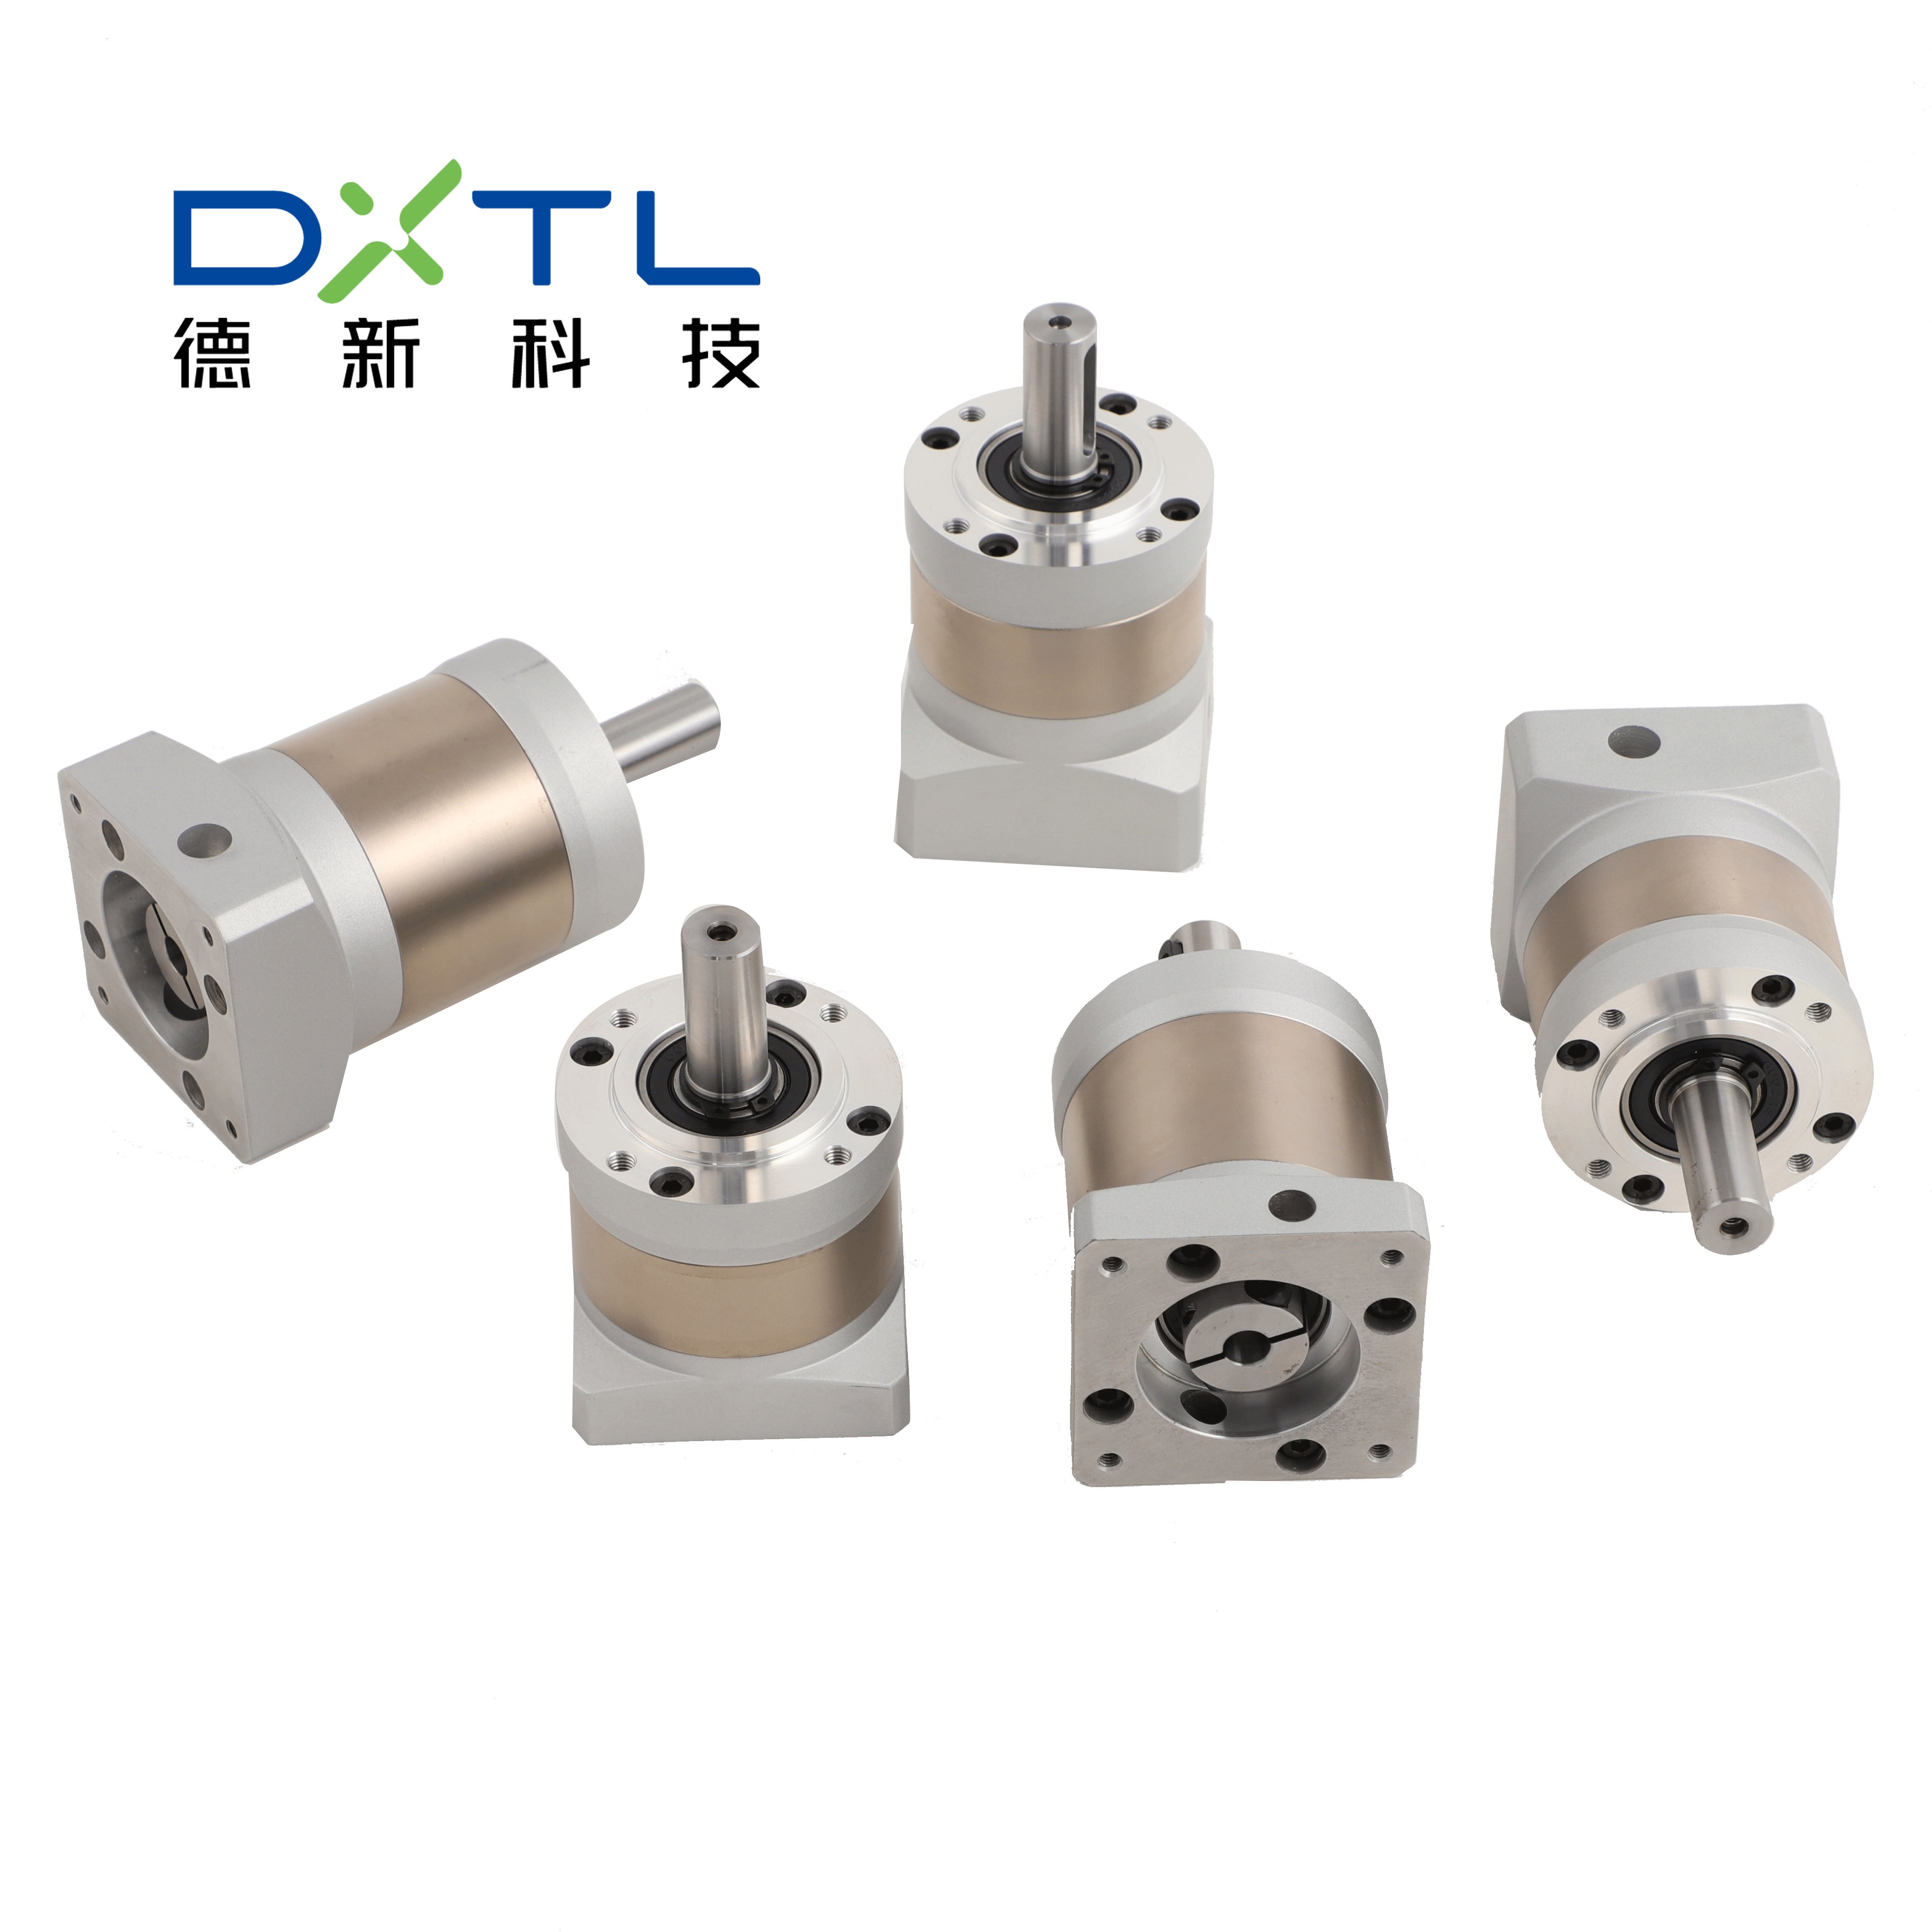
อะแดปเตอร์สำหรับเกียร์ลดความเร็วแบบเพลเนตารีที่ใช้กับมอเตอร์นีมา 23 และนีมา 34 มีข้อดีหลักสามประการ ข้อแรกคือ เพิ่มแรงบิดขาออก โดยแรงบิดขาออกจะถูกขยายผ่านอัตราส่วนการลดความเร็ว ตัวอย่างเช่น เมื่อมอเตอร์นีมา 34 ทำงานร่วมกับเกียร์ลดความเร็วที่มีอัตราส่วน 5:1 แรงบิดขาออกแบบเรตติฟายด์สามารถสูงถึง 50 นิวตัน-เมตร ซึ่งเพียงพอสำหรับขับเคลื่อนภาระหนัก ข้อที่สองคือ ปรับปรุงความละเอียดของมุมหมุน มุมสเตปพื้นฐานของมอเตอร์สตีปเปอร์ (เช่น 1.8 องศา) °จะถูกย่อให้เล็กลงอย่างมากหลังผ่านระบบลดความเร็ว และจำนวนพัลส์ต่อรอบจะเพิ่มขึ้นอย่างมีนัยสำคัญ ส่งผลให้ความแม่นยำในการระบุตำแหน่งดีขึ้นอย่างเห็นได้ชัด ข้อสุดท้ายคือ การจับคู่โมเมนต์เฉื่อยได้อย่างเหมาะสม ซึ่งช่วยให้โมเมนต์เฉื่อยของโรเตอร์มอเตอร์สอดคล้องกับโมเมนต์เฉื่อยของภาระได้อย่างถูกต้อง ทำให้ลดการสั่นสะเทือนของระบบได้อย่างมีประสิทธิภาพ และยกระดับสมรรถนะการตอบสนองแบบไดนามิก
เมื่อเลือกเกียร์แบบเพลเนทารี ควรให้ความสำคัญเป็นพิเศษกับตัวชี้วัดทางเทคนิคต่อไปนี้ :
Lความคล่องตัวของเกียร์ คือตัวชี้วัดหลักด้านความแม่นยำ สำหรับผลิตภัณฑ์ระดับพรีเมียม ค่าดังกล่าวควรต่ำกว่า 1 arcmin ในขณะที่สำหรับรุ่นอุตสาหกรรมทั่วไป มักอยู่ระหว่าง 5 ถึง 15 arcmin สำหรับการใช้งานที่ต้องการความแม่นยำสูง เช่น เครื่องจักรควบคุมด้วยระบบดิจิทัล (CNC) หรือข้อต่อหุ่นยนต์ แนะนำให้เลือกรุ่นที่มีความคล่องตัวต่ำ
แรงบิดขาออกตามค่ามาตรฐานควรสอดคล้องกับแรงบิดคงที่ของมอเตอร์และน้ำหนักโหลดจริง ตัวลดความเร็วที่รองรับมาตรฐาน NEMA 23 มักมีแรงบิดตามค่ามาตรฐานอยู่ระหว่าง 8 ถึง 16 นิวตัน-เมตร ส่วนรุ่นที่รองรับ NEMA 34 สามารถสูงถึง 30 ถึง 50 นิวตัน-เมตร หรือมากกว่านั้น สำหรับประสิทธิภาพโดยรวม ประสิทธิภาพภายใต้โหลดเต็มของเกียร์เพลเนทารีแบบสตรักเจอร์เดียวมักอยู่ระหว่าง 94% ถึง 97% โดยมีการสูญเสียพลังงานน้อยมาก
อัตราส่วนการลดความเร็วมีความหลากหลายมาก โดยทั่วไปอยู่ระหว่าง 3:1 ถึง 100:1 ≤ตัวลดความเร็วแบบชั้นเดียว (10:1) มีประสิทธิภาพสูงกว่าและมีขนาดกะทัดรัดกว่า ในขณะที่ตัวลดความเร็วแบบหลายชั้น (>10:1) สามารถให้อัตราส่วนที่สูงขึ้นได้ แต่จะทำให้ความยาวของ ตัวเรือน เพิ่มขึ้นเล็กน้อย และลดประสิทธิภาพลงอย่างค่อยเป็นค่อยไป
เกียร์แบบดาวเคราะห์มักใช้ระบบการติดตั้งแบบโมดูลาร์ที่ยึดด้วยแผ่นยึด (flange) ซึ่งช่วยให้ปรับเข้ากับขนาดการติดตั้งของมอเตอร์จากแบรนด์ต่าง ๆ ได้อย่างรวดเร็ว ระยะห่างระหว่างรูยึดสำหรับมอเตอร์แบบ NEMA 23 มักอยู่ที่ 47.14 มิลลิเมตร โดยมีเส้นผ่านศูนย์กลางเพลา 6.35 มิลลิเมตร หรือ 8 มิลลิเมตร ส่วนมอเตอร์แบบ NEMA 34 จะมีระยะห่างระหว่างรูยึด 69.6 มิลลิเมตร และเส้นผ่านศูนย์กลางเพลา 14 มิลลิเมตร การเปลี่ยนเฉพาะแผ่นยึด (flange) ก็เพียงพอแล้วที่จะเชื่อมต่อเกียร์แบบดาวเคราะห์ที่ตรงกันเข้ากับมอเตอร์โดยตรง โดยไม่จำเป็นต้องใช้แผ่นแปลงพิเศษ แนวคิดแบบ ‘ปลั๊กแอนด์เพลย์’ นี้ช่วยลดความซับซ้อนของการรวมระบบลงอย่างมาก เกียร์แบบดาวเคราะห์ความแม่นยำรุ่น DPS60 และ DPS90 ของเราเข้ากันได้ดีเยี่ยมกับมอเตอร์สตепปิ้งมอเตอร์แบบ NEMA23 และ NEMA34 หากท่านสนใจ กรุณาติดต่อเราได้ทุกเมื่อ
โดยสรุป มอเตอร์สตепปิ้งแบบเนมา 23 และเนมา 34 ถูกออกแบบมาสำหรับการใช้งานที่มีระดับภาระงานต่างกัน การติดตั้งเกียร์ลดความเร็วแบบเพลนเนตารีประสิทธิภาพสูงไม่เพียงแต่ช่วยชดเชยแรงบิดต่ำของมอเตอร์สตепปิ้งเท่านั้น แต่ยังทำให้ระบบส่งกำลังทั้งหมดบรรลุระดับความแม่นยำและความแข็งแกร่งใหม่ด้วย
 ข่าวร้อนแรง
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

ลิขสิทธิ์ © 2025 โดยบริษัท เดอลี่ซี นิวเอ็นเนอร์ยี่ เทคโนโลยี (หางโจว) จำกัด - นโยบายความเป็นส่วนตัว
 EN