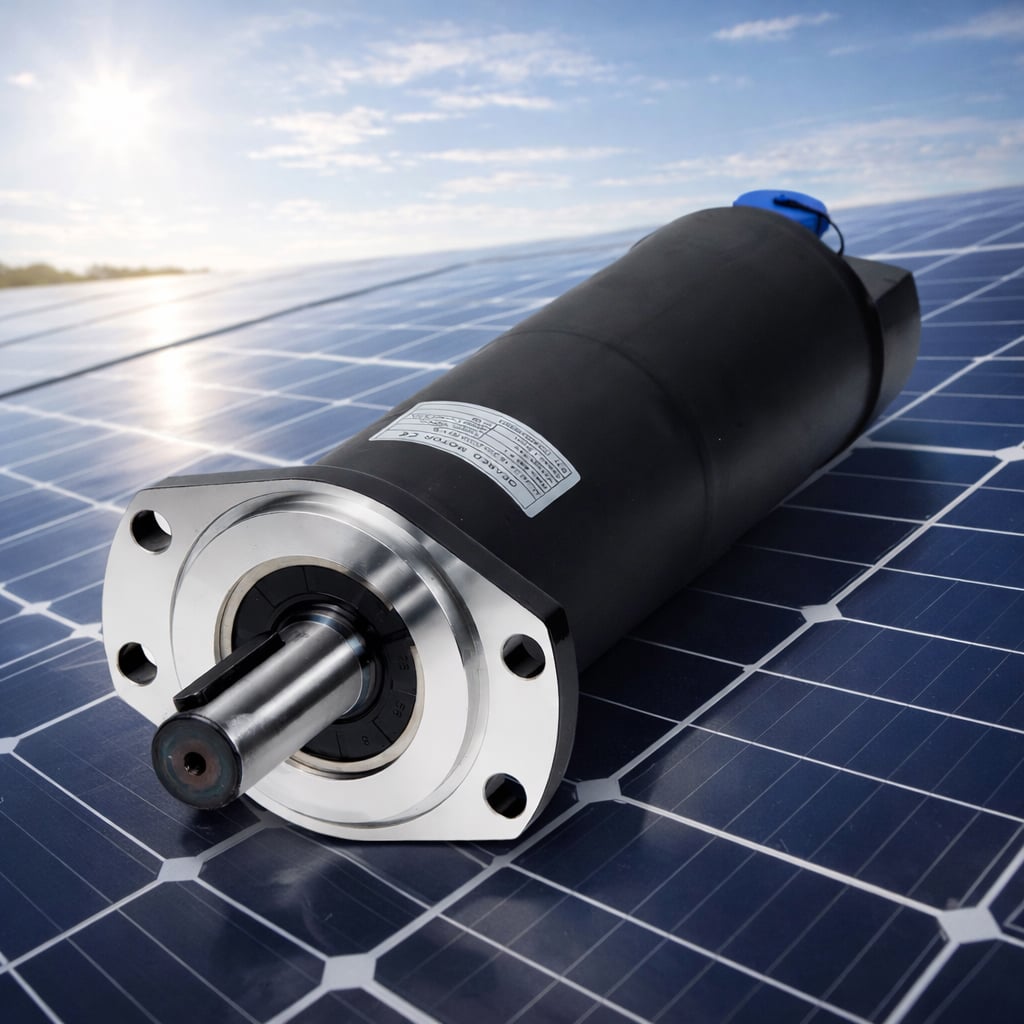
ໃນດ້ານການຄວບຄຸມການເຄື່ອນທີ່ຢ່າງຖືກຕ້ອງ, ເຄື່ອງຈັກຂັ້ນຕອນຖືກນຳໃຊ້ຢ່າງແຜ່ຫຼາຍເນື່ອງຈາກຂໍ້ດີເຊັ່ນ: ການຄວບຄຸມແບບບໍ່ມີວຟົງ (open-loop) ແລະ ການຈັດຕັ້ງຕຳແໜ່ງທີ່ຖືກຕ້ອງ. ໃນນີ້, NEMA 23 ແລະ NEMA 34 ແມ່ນຮູບແບບທີ່ສຳຄັນທີ່ສຸດສຳລັບການອັດຕະໂນມັດໃນອຸດສາຫະກຳ. ການປະສົມປະສານຂອງພວກມັນກັບເກີຣ໌ແບບດາວເຄີຍ (planetary gearboxes) ແມ່ນເປັນສ່ວນຫຼັກຂອງຫຼາຍອຸປະກອນອັດຕະໂນມັດ.
ຂະໜາດຂອງແຖບຕິດຕັ້ງ (flange) ຂອງເຄື່ອງຈັກ NEMA 23 ແມ່ນປະມານ 57 *57 ມມ, ຄວາມຍາວຂອງຕົວເຄື່ອງທົ່ວໄປແມ່ນຢູ່ລະຫວ່າງ 40 ແລະ 100 ມມ, ແລະ ອະດີດທີ່ໃຊ້ໃນການຮັກສາແມ່ນປະມານ 0,5 ເຖິງ 3,0 Nm. ມັນເປັນທາງເລືອກທີ່ເໝາະສົມສຳລັບອຸປະກອນອັດຕະໂນມັດຂະໜາດນ້ອຍ ແລະ ຂະໜາດກາງ. ເນື່ອງຈາກຄວາມໜາແໜ້ນຂອງພະລັງງານທີ່ເໝາະສົມ ແລະ ອັດຕາສ່ວນຄຸ້ມຄ່າທີ່ດີເລີດ, NEMA 23 ແມ່ນຖືກນຳໃຊ້ຢ່າງກວ້າງຂວາງໃນການນຳໃຊ້ຕ່າງໆເຊັ່ນ: ເຄື່ອງພິມ 3D, ເຄື່ອງຕັດຂະໜາດນ້ອຍ, ເຄື່ອງຈັດວາງຊິ້ນສ່ວນ, ແລະ ອຸປະກອນການກວດສອບທາງການແພດ.
ຂະໜາດຂອງແຜ່ນຕິດຕັ້ງເຄື່ອງຈັກ NEMA 34 ແມ່ນປະມານ 86 *86 ມມ, ຄວາມຍາວຂອງໂຕເຄື່ອງນີ້ຍາວກວ່າ (ທົ່ວໄປແລ້ວຈະຢູ່ລະຫວ່າງ 60 ແລະ 120 ມມ), ແລະ ອະດີດທີ່ສາມາດຮັກສາໄດ້ແມ່ນເຖິງ 3,0 ເຖິງ 12,0 Nm ຫຼື ເຖິງແມ່ນວ່າຈະຫຼາຍກວ່ານີ້. ຂະໜາດຂອງສະເຕໂຕຣ໌ທີ່ໃຫຍ່ຂຶ້ນ ແລະ ການອອກແບບຂອງວົງຈອນແມ່ເຫຼັກທີ່ມີປະສິດທິພາບສູງຂຶ້ນຊ່ວຍໃຫ້ມັນສາມາດສະໜອງແຮງຂັບເຄື່ອນທີ່ສູງກວ່າຫຼາຍເທົ່າ so ກັບ NEMA 23, ແລະ ມັນເໝາະສຳລັບການນຳໃຊ້ທີ່ມີພາລະບານສູງເຊັ່ນ: ແກນຂັບເຄື່ອນຂອງເຄື່ອງຈັກ CNC, ຂໍ້ຕໍ່ຂອງຫຸ່ນຍົນອຸດສາຫະກຳ, ເຄື່ອງຫໍ່ຫຸ້ມຂະໜາດໃຫຍ່, ແລະ les ຕາຕະລາງ ວິນາທີ ເຄື່ອງຕັດດ້ວຍເລເຊີ. ແຕ່ຢ່າງໃດກໍຕາມ, ມໍເຕີສອງປະເພດນີ້ມີລັກສະນະຮ່ວມກັນຄື: ໃນເຂດຄວາມໄວສູງ, ອະດີດທີ່ສົ່ງອອກຈະຫຼຸດລົງ ຢ່າງເຫັນໄດ້ຊັດເຈນ. ມັນເປັນເລື່ອງທີ່ຍາກເປັນພິເສດສຳລັບມັນທີ່ຈະຂັບເຄື່ອນພາລະບານທີ່ມີຄວາມເຄື່ອນໄຫວສູງໂດຍກົງ, ເຊິ່ງເປັນເຫດຜົນພື້ນຖານທີ່ເຮັດໃຫ້ມີການນຳເອົາເກີຣ໌ແບບດາວເຄາະເຂົ້າມາໃຊ້.
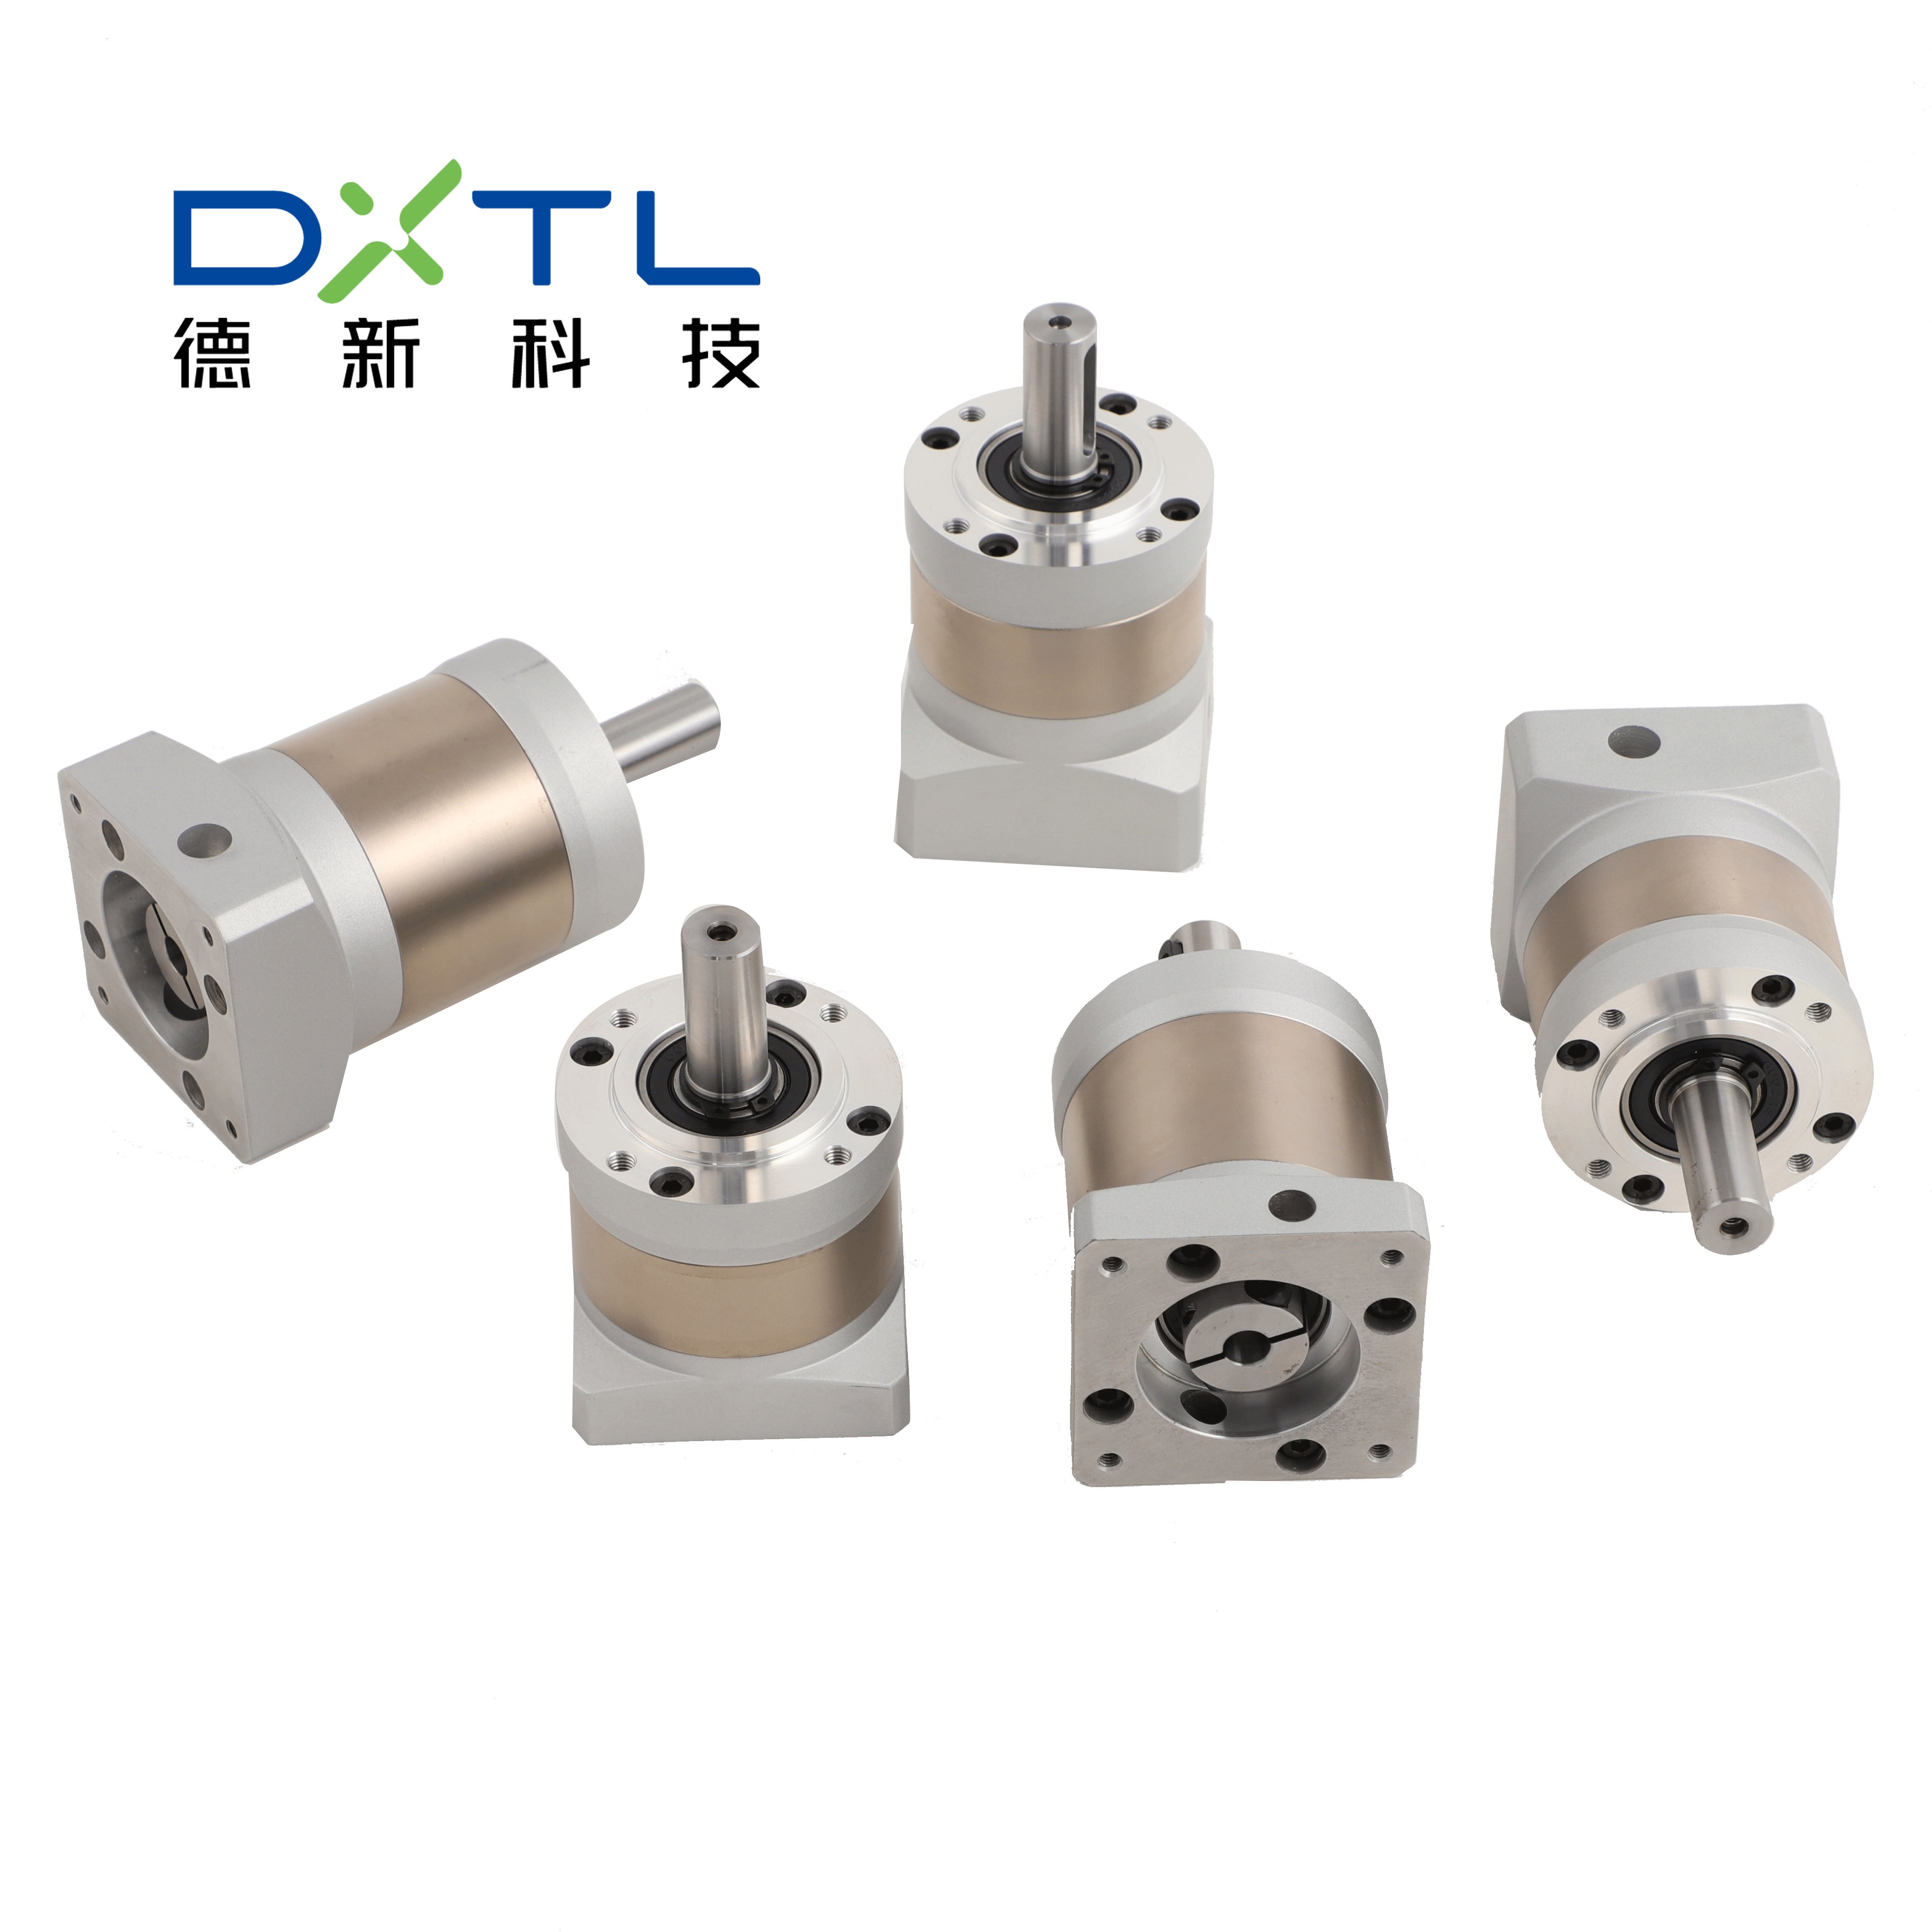
ເຄື່ອງປັບຕົວສຳລັບເຄື່ອງຫຼຸດທີ່ມີແກນດາວ (planetary reducers) ສຳລັບມໍເຕີ NEMA 23 ແລະ NEMA 34 ມີຂໍ້ດີສຳຄັນ 3 ຂໍ້: ຂໍ້ທຳອິດ, ມັນເພີ່ມທອລະກີ (torque) ທີ່ອອກຈາກເຄື່ອງ. ເນື່ອງຈາກອັດຕາການຫຼຸດ, ທອລະກີທີ່ອອກຈາກເຄື່ອງຈະຖືກເພີ່ມຂຶ້ນ. ຕົວຢ່າງເຊັ່ນ: ເມື່ອມໍເຕີ NEMA 34 ຖືກເຊື່ອມຕໍ່ກັບເຄື່ອງຫຼຸດທີ່ມີອັດຕາ 5:1, ທອລະກີທີ່ອອກຈາກເຄື່ອງໃນສະຖານະປົກກະຕິສາມາດບັນລຸໄດ້ 50 Nm, ເຊິ່ງພຽງພໍທີ່ຈະຂັບເຄື່ອນໄລຍະທີ່ໜັກ. ຂໍ້ທີສອງ, ມັນປັບປຸງຄວາມລະອອງ (resolution). ມຸມການເຄື່ອນທີ່ພື້ນຖານຂອງມໍເຕີຂັ້ນ (stepper motor) (ເຊັ່ນ: 1,8 °) ຈະຖືກປັບໃຫ້ລະອອງຂຶ້ນຢ່າງຫຼວງຫຼາຍຫຼັງຈາກການຫຼຸດ, ແລະຈຳນວນຂອງສັນຍານ (pulses) ຕໍ່ການປັ່ນໜຶ່ງວຟງກໍຈະເພີ່ມຂຶ້ນຢ່າງຫຼວງຫຼາຍ, ເຊິ່ງປັບປຸງຄວາມຖືກຕ້ອງໃນການຈັດຕຳແໜ່ງຢ່າງຫຼວງຫຼາຍ. ສຸດທ້າຍ, ມັນຮັບປະກັນການປັບຄວາມເຄື່ອນໄຫວ (inertia) ໄດ້ຢ່າງດີ. ມັນຊ່ວຍໃຫ້ຄວາມເຄື່ອນໄຫວຂອງລ໋ອດເຕີ (rotor) ຂອງມໍເຕີສອດຄ່ອງກັບຄວາມເຄື່ອນໄຫວຂອງໄລຍະທີ່ເຄື່ອນໄຫວ, ເຊິ່ງຫຼຸດຜ່ອນການສັ່ນໄຫວຂອງລະບົບໄດ້ຢ່າງມີປະສິດທິພາບ ແລະປັບປຸງປະສິດທິພາບການຕອບສະຫນອງຕໍ່ການປ່ຽນແປງຂອງລະບົບ. ການເພີ່ມຂື້ນຢ່າງຫຼວງຫຼາຍຂອງຈຳນວນຄັ້ງທີ່ເກີດຂື້ນຕໍ່ແຕ່ລະວົງຈອນ ເຮັດໃຫ້ຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແຫນ່ງດີຂື້ນຢ່າງຫຼວງຫຼາຍ. ສຸດທ້າຍ, ມັນຮັບປະກັນການປັບຕົວທີ່ດີຂອງຄວາມເຄື່ອນໄຫວ. ມັນຊ່ວຍໃຫ້ຄວາມເຄື່ອນໄຫວຂອງໂຣເຕີຂອງມໍເຕີສອດຄ່ອງກັບຄວາມເຄື່ອນໄຫວຂອງພາລະບັນທຸກ, ເຊິ່ງຫຼຸດຜ່ອນການສັ່ນໄຫວຂອງລະບົບໄດ້ຢ່າງມີປະສິດທິຜົນ ແລະ ປັບປຸງປະສິດທິພາບການຕອບສະຫນອງທີ່ເປັນໄປໄດ້.
ເມື່ອເລືອກເອົາກ່ອງເກີຣ໌ແບບ planetary ຄວນໃຫ້ຄວາມສຳຄັນເປັນພິເສດຕໍ່ຕົວຊີ້ວັດດ້ານເທັກນິກຕໍ່ໄປນີ້ :
Lຄວາມຫຼວມ ຄວາມຫຼວມແມ່ນຕົວຊີ້ວັດທີ່ສຳຄັນທີ່ສຸດຂອງຄວາມຖືກຕ້ອງ. ສຳລັບຜະລິດຕະພັນທີ່ມີຄວາມຖືກຕ້ອງສູງ ຄວາມຫຼວມຈະຕ້ອງຕ່ຳກວ່າ 1 arcmin , ໃນຂະນະທີ່ສຳລັບຮູບແບບທົ່ວໄປທີ່ໃຊ້ໃນອຸດສາຫະກຳ ມັນມັກຈະຢູ່ລະຫວ່າງ 5 ແລະ 15 arcmin . ໃນການນຳໃຊ້ທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງເຊັ່ນ: ເຄື່ອງຈັກ CNC ຫຼື ຂໍ້ຕໍ່ຫຸ່ນຍົນ ຄວນເລືອກໃຊ້ຮູບແບບທີ່ມີຄວາມຫຼວມຕ່ຳ.
ທີ່ເປັນທີ່ເຫມາະສົມກັບທີ່ບໍ່ເຮັດໃຫ້ເກີດການເສຍຫາຍ, ອັດຕາບິດອອກທີ່ກຳນົດໄວ້ຕ້ອງເທົ່າກັບທີ່ບິດທີ່ເຄື່ອງຈັກສາມາດຮັກສາໄວ້ໄດ້ ແລະ ພ້ອມທັງໝົດທີ່ເກີດຈາກການນຳໃຊ້ຈິງ. ກ່ອງເກີຣ໌ທີ່ເຂົ້າກັນໄດ້ກັບ NEMA 23 ມັກຈະມີອັດຕາບິດອອກທີ່ກຳນົດໄວ້ລະຫວ່າງ 8 ແລະ 16 Nm, ໃນຂະນະທີ່ກ່ອງເກີຣ໌ທີ່ເຂົ້າກັນໄດ້ກັບ NEMA 34 ສາມາດບັນລຸໄດ້ຈົນເຖິງ 30 ເຖິງ 50 Nm ຫຼື ມາກກວ່ານີ້. ໃນດ້ານປະສິດທິພາບ, ປະສິດທິພາບໃນສະພາບການເຕັມທີ່ຂອງກ່ອງເກີຣ໌ planetary ທີ່ມີສະຖານີດຽວ ມັກຈະຢູ່ລະຫວ່າງ 94% ແລະ 97%, ມີການສູນເສຍພະລັງງານທີ່ຕ່ຳຫຼວງ.
ອັດຕາການຫຼຸດລົງມີຄວາມແຕກຕ່າງກັນຫຼາຍ, ໂດຍທົ່ວໄປຈະຢູ່ໃນຊ່ວງ 3:1 ຫາ 100:1. ກ່ອງຫຼຸດລົງແບບເດີ່ມເດີ່ມ ( ≤10:1) ມີປະສິດທິພາບທີ່ດີຂຶ້ນ ແລະ ມີຂະໜາດເລັກກວ່າ, ໃນຂະນະທີ່ກ່ອງຫຼຸດລົງຫຼາຍຊັ້ນ (>10:1) ສາມາດບັນລຸອັດຕາການຫຼຸດລົງທີ່ສູງຂຶ້ນ, ແຕ່ຈະເຮັດໃຫ້ຄວາມຍາວຂອງ ໂຕເຄື່ອງ ຍາວຂຶ້ນເລັກນ້ອຍ ແລະ ປະສິດທິພາບຈະຫຼຸດລົງຢ່າງຊ້າໆ.
ເຄື່ອງຫຼຸດທີ່ມີລະບົບແຜ່ນດິສກ໌ໃຊ້ລະບົບການຕິດຕັ້ງແບບປັບໄດ້ຢ່າງຍືນຍາວ ໂດຍການເຊື່ອມຕໍ່ດ້ວຍແຜ່ນເຊື່ອມ (flange) ເຊິ່ງຊ່ວຍໃຫ້ສາມາດປັບເຂົ້າກັບຂະໜາດການຕິດຕັ້ງຂອງມໍເຕີຈາກບໍລິສັດຕ່າງໆໄດ້ຢ່າງໄວວາ. ຈຳກັດລະຫວ່າງຮູທີ່ໃຊ້ເພື່ອຕິດຕັ້ງມໍເຕີ NEMA 23 ແມ່ນປົກກະຕິແລ້ວ 47,14 ມີລີເມີເຕີ ແລະ ມີເສັ້ນຜ່າສູນກາງຂອງເສັ້ນກົງ 6,35 ຫຼື 8 ມີລີເມີເຕີ; ສ່ວນມໍເຕີ NEMA 34 ມີຈຳກັດລະຫວ່າງຮູ 69,6 ມີລີເມີເຕີ ແລະ ເສັ້ນຜ່າສູນກາງຂອງເສັ້ນກົງ 14 ມີລີເມີເຕີ. ໂດຍການປ່ຽນແຜ່ນເຊື່ອມ (flange) ເທົ່ານັ້ນ ເຄື່ອງຫຼຸດທີ່ເຊື່ອມຕໍ່ກັນນີ້ສາມາດເຊື່ອມຕໍ່ໂດຍກົງໄດ້ໂດຍບໍ່ຕ້ອງໃຊ້ອຸປະກອນປັບແຕ່ງເພີ່ມເຕີມ. ຄວາມຄິດຮິ້ວນີ້ທີ່ເອີ້ນວ່າ «ເຊື່ອມຕໍ່ແລ້ວໃຊ້ໄດ້ທັນທີ» ຊ່ວຍຫຼຸດຜ່ອນຄວາມສັບສົນໃນການບັນຈຸລະບົບລົງໃນການນຳໃຊ້ຈິງໄດ້ຢ່າງຫຼວງຫຼາຍ. ເຄື່ອງຫຼຸດທີ່ມີລະບົບແຜ່ນດິສກ໌ຄວາມຖືກຕ້ອງສູງຂອງພວກເຮົາ DPS60 ແລະ DPS90 ສາມາດເຂົ້າກັນໄດ້ຢ່າງດີກັບມໍເຕີຂັ້ນບັນໄດ NEMA23 ແລະ NEMA34. ຖ້າທ່ານມີຄວາມສົນໃຈ, ກະລຸນາຢ່າລັງເລທີ່ຈະຕິດຕໍ່ພວກເຮົາ.
ສະຫຼຸບໄດ້ວ່າ ເຄື່ອງຈັກຂັບເຄື່ອນແບບ stepper motors NEMA 23 ແລະ NEMA 34 ແມ່ນຖືກອອກແບບມາສຳລັບການນຳໃຊ້ທີ່ມີລະດັບພາລະບັນທຸກທີ່ແຕກຕ່າງກັນ. ການນຳເອົາ gearmotor planetary ທີ່ມີປະສິດທິພາບສູງເຂົ້າມາໃຊ້ຈະຊ່ວຍຊົດເຊີຍບໍ່ພໍຂອງທອນເຄີ (torque) ທີ່ສູງໃນ stepper motors ໄດ້ບໍ່ພຽງແຕ່ເທົ່ານັ້ນ, ແຕ່ຍັງຊ່ວຍໃຫ້ບັນລຸລະດັບຄວາມຖືກຕ້ອງ ແລະ ຄວາມແໜ້ນຂອງລະບົບຂັບເຄື່ອນທັງໝົດໃນລະດັບໃໝ່.
 ຂ່າວຮ້ອນ
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

ລິขະສິດ © 2025 ໂດຍ Delixi New Energy Technology (hangzhou) Co., Ltd. - ນະໂຍບາຍຄວາມເປັນສ່ວນຕົວ
 EN