در حوزهٔ کنترل دقیق حرکت، موتورهای گامی بهدلیل مزایایی مانند کنترل حلقهٔ باز و موقعیتیابی دقیق، بهطور گستردهای استفاده میشوند. در میان این موتورها، مدلهای NEMA 23 و NEMA 34 دو نمونهٔ نمایندهترین اندازههای بدنه در اتوماسیون صنعتی هستند. ترکیب این موتورها با کاهندههای سیارهای، واحد محرک اصلی بیشمار تجهیزات اتوماسیون را تشکیل میدهد.
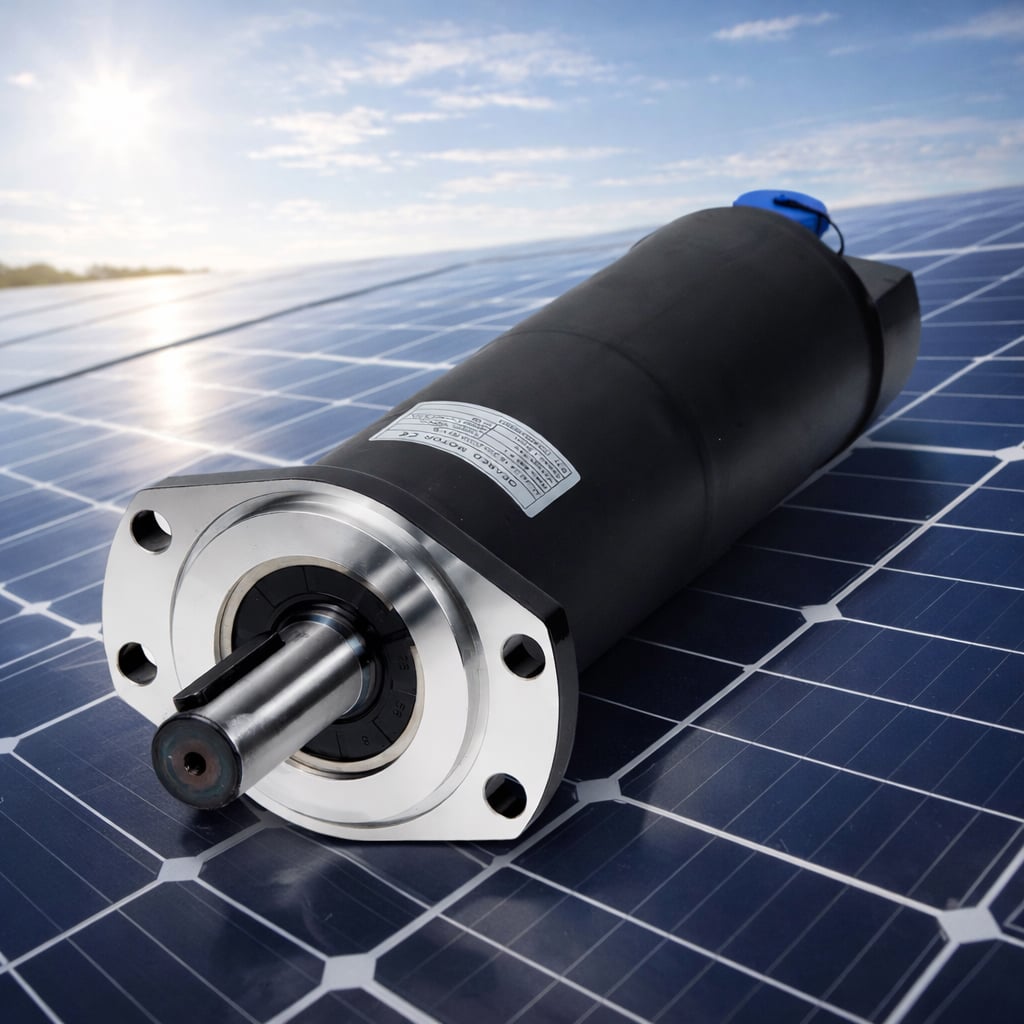
اندازهٔ فلنج موتور NEMA 23 حدوداً ۵۷ میلیمتر است. *۵۷ میلیمتر، طول بدنه معمولاً بین ۴۰ تا ۱۰۰ میلیمتر است و گشتاور نگهداری حدود ۰٫۵ تا ۳٫۰ نیوتنمتر است. این موتور انتخابی ایدهآل برای تجهیزات اتوماسیون کوچک و متوسط است. با تراکم توان متعادل و نسبت عالی کیفیت به قیمت، موتور NEMA 23 بهطور گستردهای در کاربردهایی مانند چاپگرهای سهبعدی، ارههای حکاکی کوچک، ماشینهای قراردهی قطعات و تجهیزات تشخیص پزشکی استفاده میشود.
اندازه فلنج موتور NEMA 34 حدود ۸۶ میلیمتر است. *۸۶ میلیمتر، طول بدنه بلندتر است (معمولاً بین ۶۰ تا ۱۲۰ میلیمتر) و گشتاور نگهدارنده میتواند به ۳٫۰ تا ۱۲٫۰ نیوتنمتر یا حتی بیشتر برسد. اندازه بزرگتر استاتور و طراحی قویتر مدار مغناطیسی، این موتور را قادر میسازد تا نیروی محرکهای بسیار بالاتر از موتور NEMA ۲۳ فراهم کند و برای کاربردهای پر بار مانند محورهای پیشرونده ماشینآلات ابزار عددی، مفاصل رباتهای صنعتی و دستگاههای بستهبندی بزرگ و ها جدول ثانیه برش لیزر مناسب است. با این حال، این دو نوع موتور ویژگی مشترکی دارند: در محدوده سرعت بالا، گشتاور خروجی بهوضوح کاهش مییابد. آنها بهویژه در حرکتدادن مستقیم بارهای با اینرسی بالا با مشکل مواجه میشوند که دلیل اصلی استفاده از گیربکسهای سیارهای است.
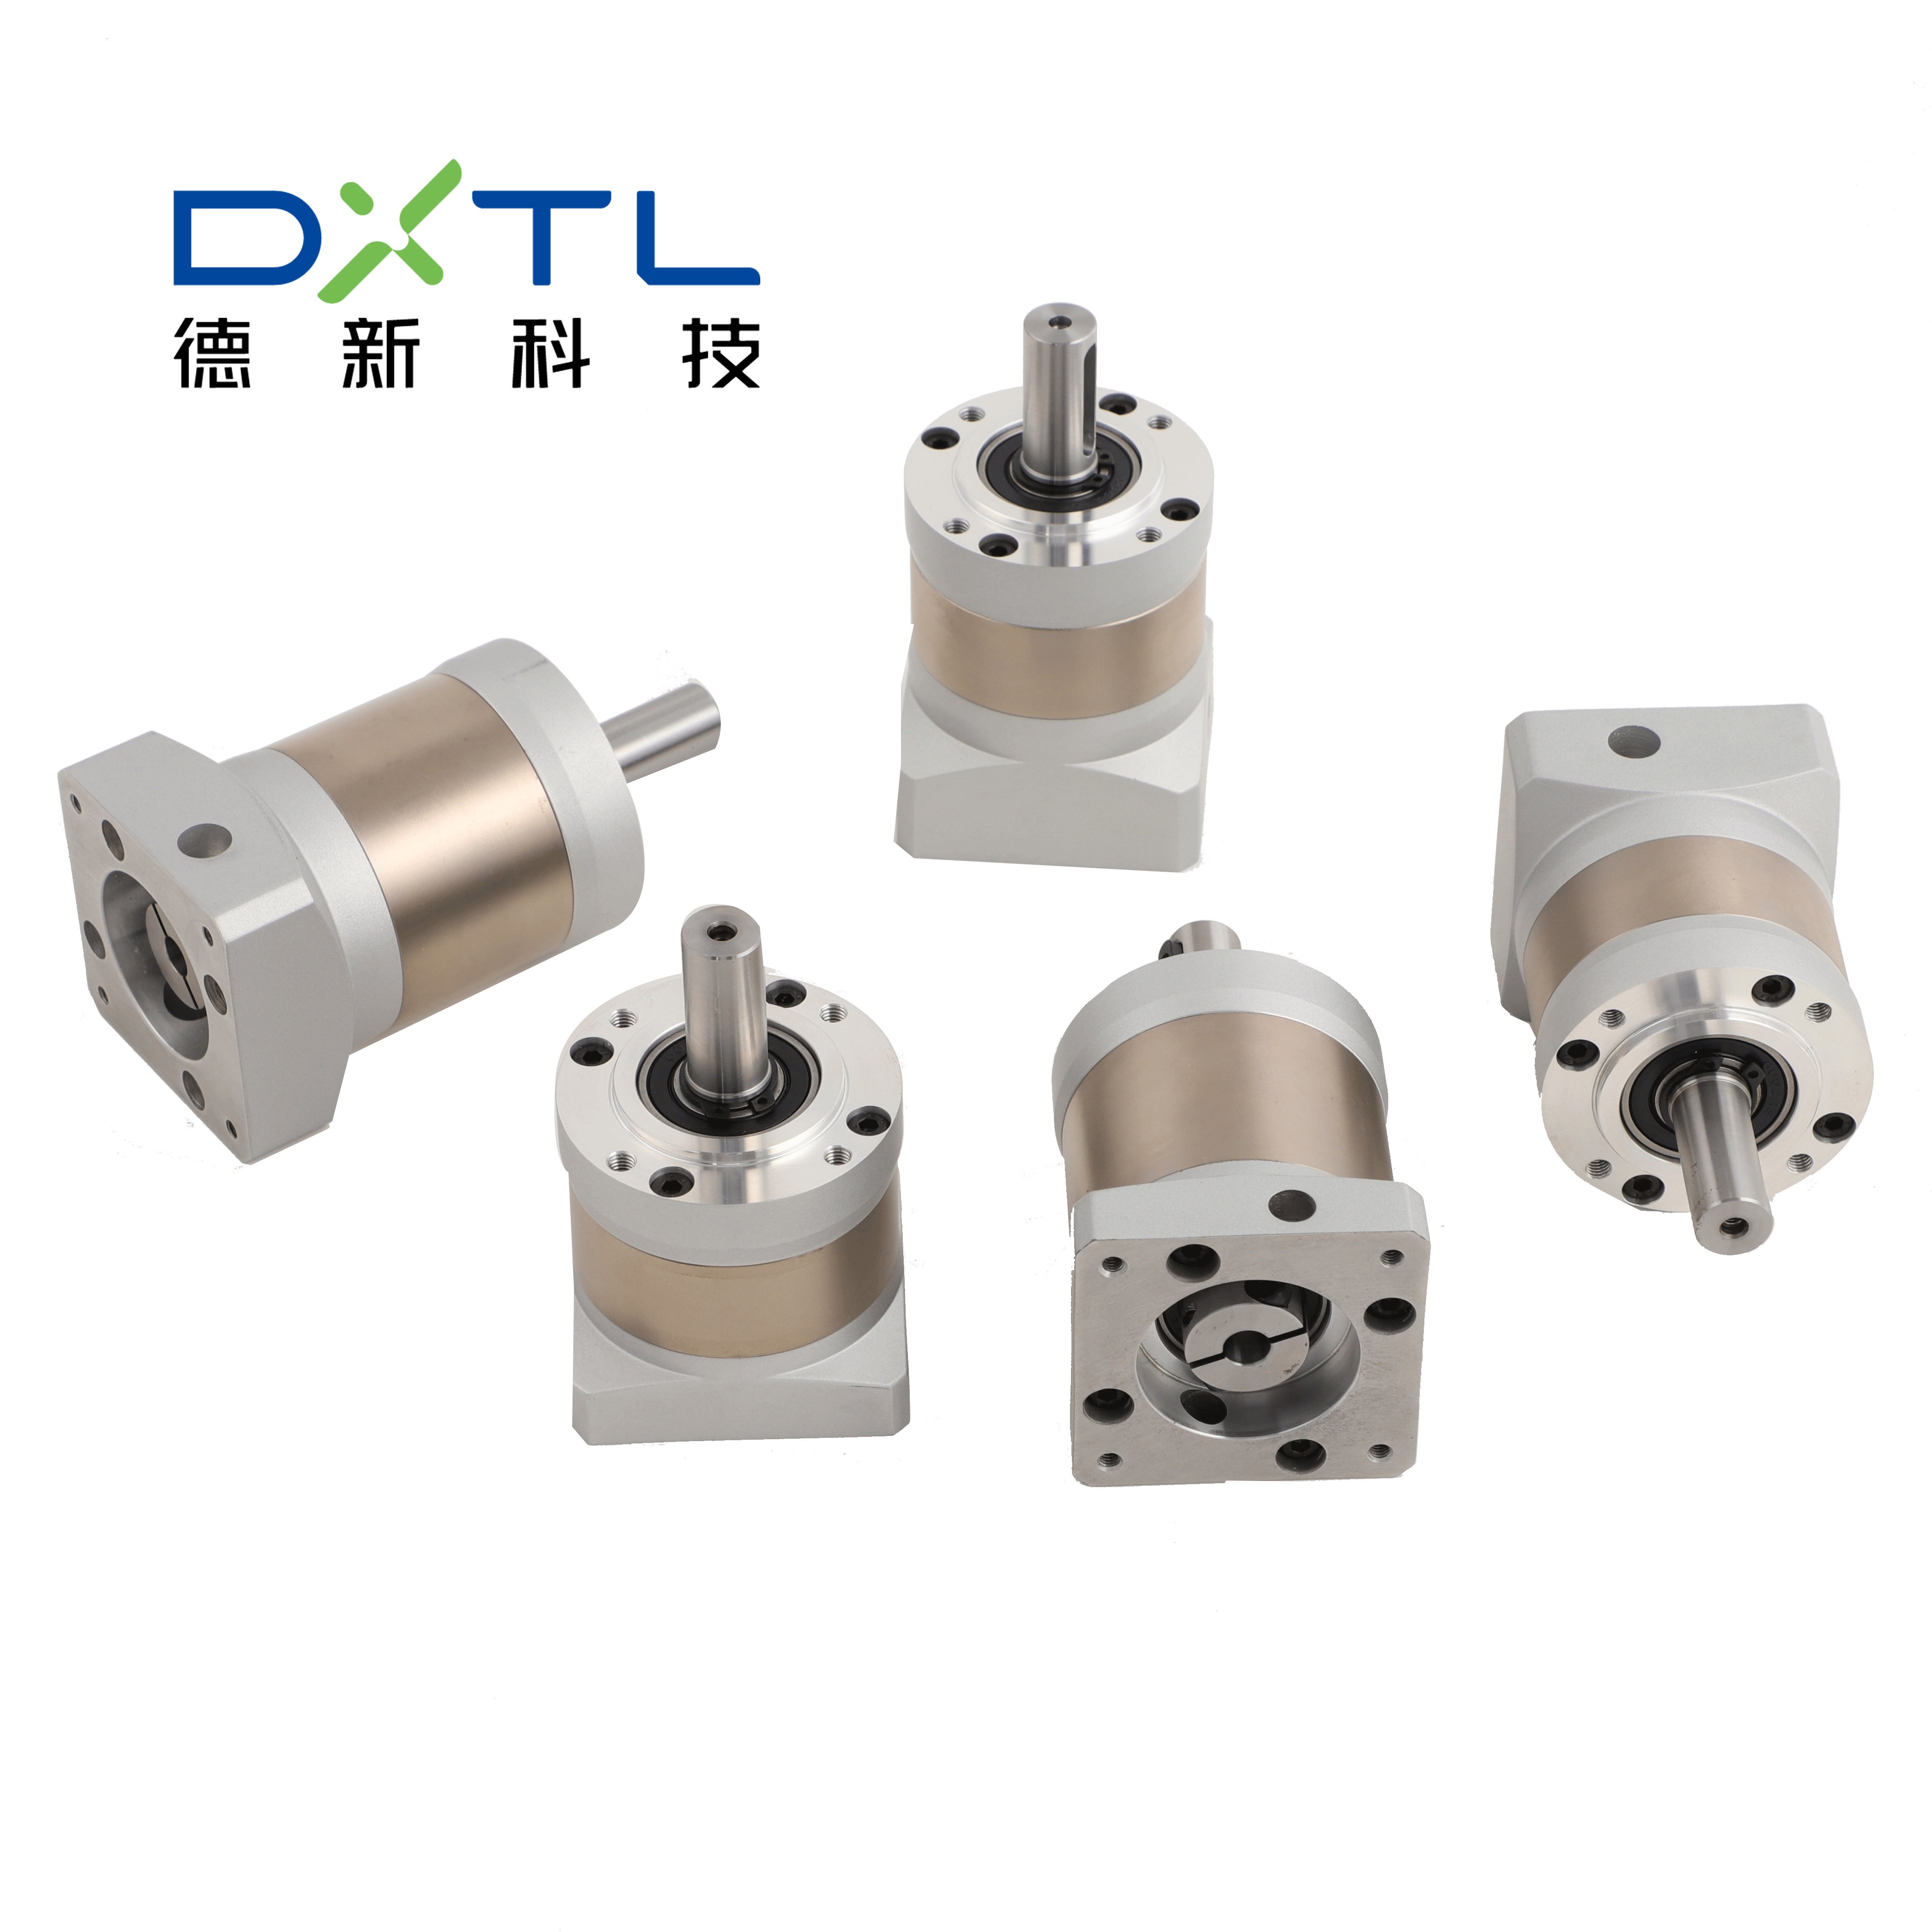
اتصالدهندهی کاهشدهندههای سیارهای برای موتورهای نِما ۲۳ و نِما ۳۴ سه مزیت کلیدی دارد: اولاً، گشتاور خروجی را افزایش میدهد. با استفاده از نسبت کاهش، گشتاور خروجی تقویت میشود. بهعنوان مثال، هنگامی که یک موتور نِما ۳۴ با یک کاهشدهنده با نسبت ۵ به ۱ ترکیب میشود، گشتاور اسمی خروجی میتواند به ۵۰ نیوتنمتر برسد که برای به حرکت درآوردن بارهای سنگین کافی است. ثانیاً، وضوح را بهبود میبخشد. زاویهی گام پایهی یک موتور گامی (مثلاً ۱٫۸ درجه) پس از کاهش بهطور قابلتوجهی ریزتر میشود و تعداد پالسها در هر دور بهطور چشمگیری افزایش مییابد که این امر دقت موقعیتیابی را بهطور قابلتوجهی ارتقا میدهد. در نهایت، تطبیق مناسب اینرسی را فراهم میکند. این اتصالدهنده اینرسی روتور موتور را بهدرستی با اینرسی بار تطبیق میدهد که این امر نوسانات سیستم را بهطور مؤثر کاهش داده و عملکرد پاسخ پویا را بهبود میبخشد. °درجه افزایش مییابد که این امر دقت موقعیتیابی را بهطور قابلتوجهی ارتقا میدهد. در نهایت، تطبیق مناسب اینرسی را فراهم میکند. این اتصالدهنده اینرسی روتور موتور را بهدرستی با اینرسی بار تطبیق میدهد که این امر نوسانات سیستم را بهطور مؤثر کاهش داده و عملکرد پاسخ پویا را بهبود میبخشد.
در انتخاب کاهشدهنده سیارهای، باید توجه ویژهای به شاخصهای فنی زیر داشت. :
ل بازگشتپذیری شاخص کلیدی دقت است. برای محصولات دقیق، این مقدار باید کمتر از ۱ باشد. ارکمین در حالی که برای مدلهای صنعتی استاندارد، معمولاً بین ۵ تا ۱۵ قرار دارد. ارکمین در کاربردهای پرداختهشده مانند ماشینآلات ابزاری با کنترل عددی یا مفاصل رباتیک، توصیه میشود از مدلهای با بازگشتپذیری کم استفاده شود.
گشتاور خروجی اسمی باید با گشتاور نگهدارنده موتور و بار واقعی مطابقت داشته باشد. کاهشدهندههای سازگانیافته با NEMA 23 معمولاً گشتاور اسمی بین ۸ تا ۱۶ نیوتنمتر دارند، در حالی که مدلهای سازگانیافته با NEMA 34 میتوانند به ۳۰ تا ۵۰ نیوتنمتر یا بیشتر برسند. از نظر بازده، بازده در بار کامل کاهشدهندههای سیارهای تکمرحلهای معمولاً بین ۹۴ تا ۹۷ درصد است و اتلاف انرژی بسیار کمی دارد.
نسبتهای کاهش بسیار متنوع هستند و معمولاً از ۳:۱ تا ۱۰۰:۱ متغیرند. کاهندههای تکمرحلهای ( ≤۱۰:۱) بازدهی بالاتری دارند و حجم کوچکتری اشغال میکنند، در حالی که کاهندههای چندمرحلهای (>۱۰:۱) نسبتهای بالاتری را فراهم میکنند، اما طول بدنه را بهطور جزئی افزایش داده و بازدهی را بهتدریج کاهش میدهند.
کاهندههای سیارهای معمولاً از یک سیستم ماژولار برای نصب با فلنج استفاده میکنند که امکان تنظیم سریع آنها را برای ابعاد نصب موتورهای مختلف فراهم میسازد. فاصله بین سوراخهای نصب ورودی موتورهای نِما ۲۳ معمولاً ۴۷٫۱۴ میلیمتر است و قطر شفت آنها ۶٫۳۵ یا ۸ میلیمتر میباشد؛ در مقابل، مدل نِما ۳۴ فاصلهای برابر با ۶۹٫۶ میلیمتر و قطر شفت ۱۴ میلیمتر دارد. با جایگزینی سادهی فلنج، کاهندهی مربوطه میتواند مستقیماً به موتور متصل شود و نیازی به سازگامدهندهی سفارشی ندارد. این مفهوم «پلاگاندپلی» پیچیدگی یکپارچهسازی سیستم را بهطور قابل توجهی کاهش میدهد. کاهندههای سیارهای دقیق ما با مدلهای DPS60 و DPS90 بهطور کامل با موتورهای گامبهگام نِما۲۳ و نِما۳۴ سازگار هستند. در صورت علاقهمندی، لطفاً با ما تماس بگیرید.
بهطور خلاصه، موتورهای گامی نِما ۲۳ و نِما ۳۴ برای کاربردهایی با سطوح بار متفاوت طراحی شدهاند. اضافه کردن یک کاهشدهندهٔ سیارهای با عملکرد بالا نهتنها میتواند کمبود گشتاور بالا در موتورهای گامی را جبران کند، بلکه سطح جدیدی از دقت و سفتی را برای کل سیستم انتقال نیرو فراهم میکند.
 اخبار داغ
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

کپیرایت © 2025 توسط شرکت فناوری انرژی نو دلیکسی (هانگژو) محدودیت شده - سیاست حریم خصوصی
 EN