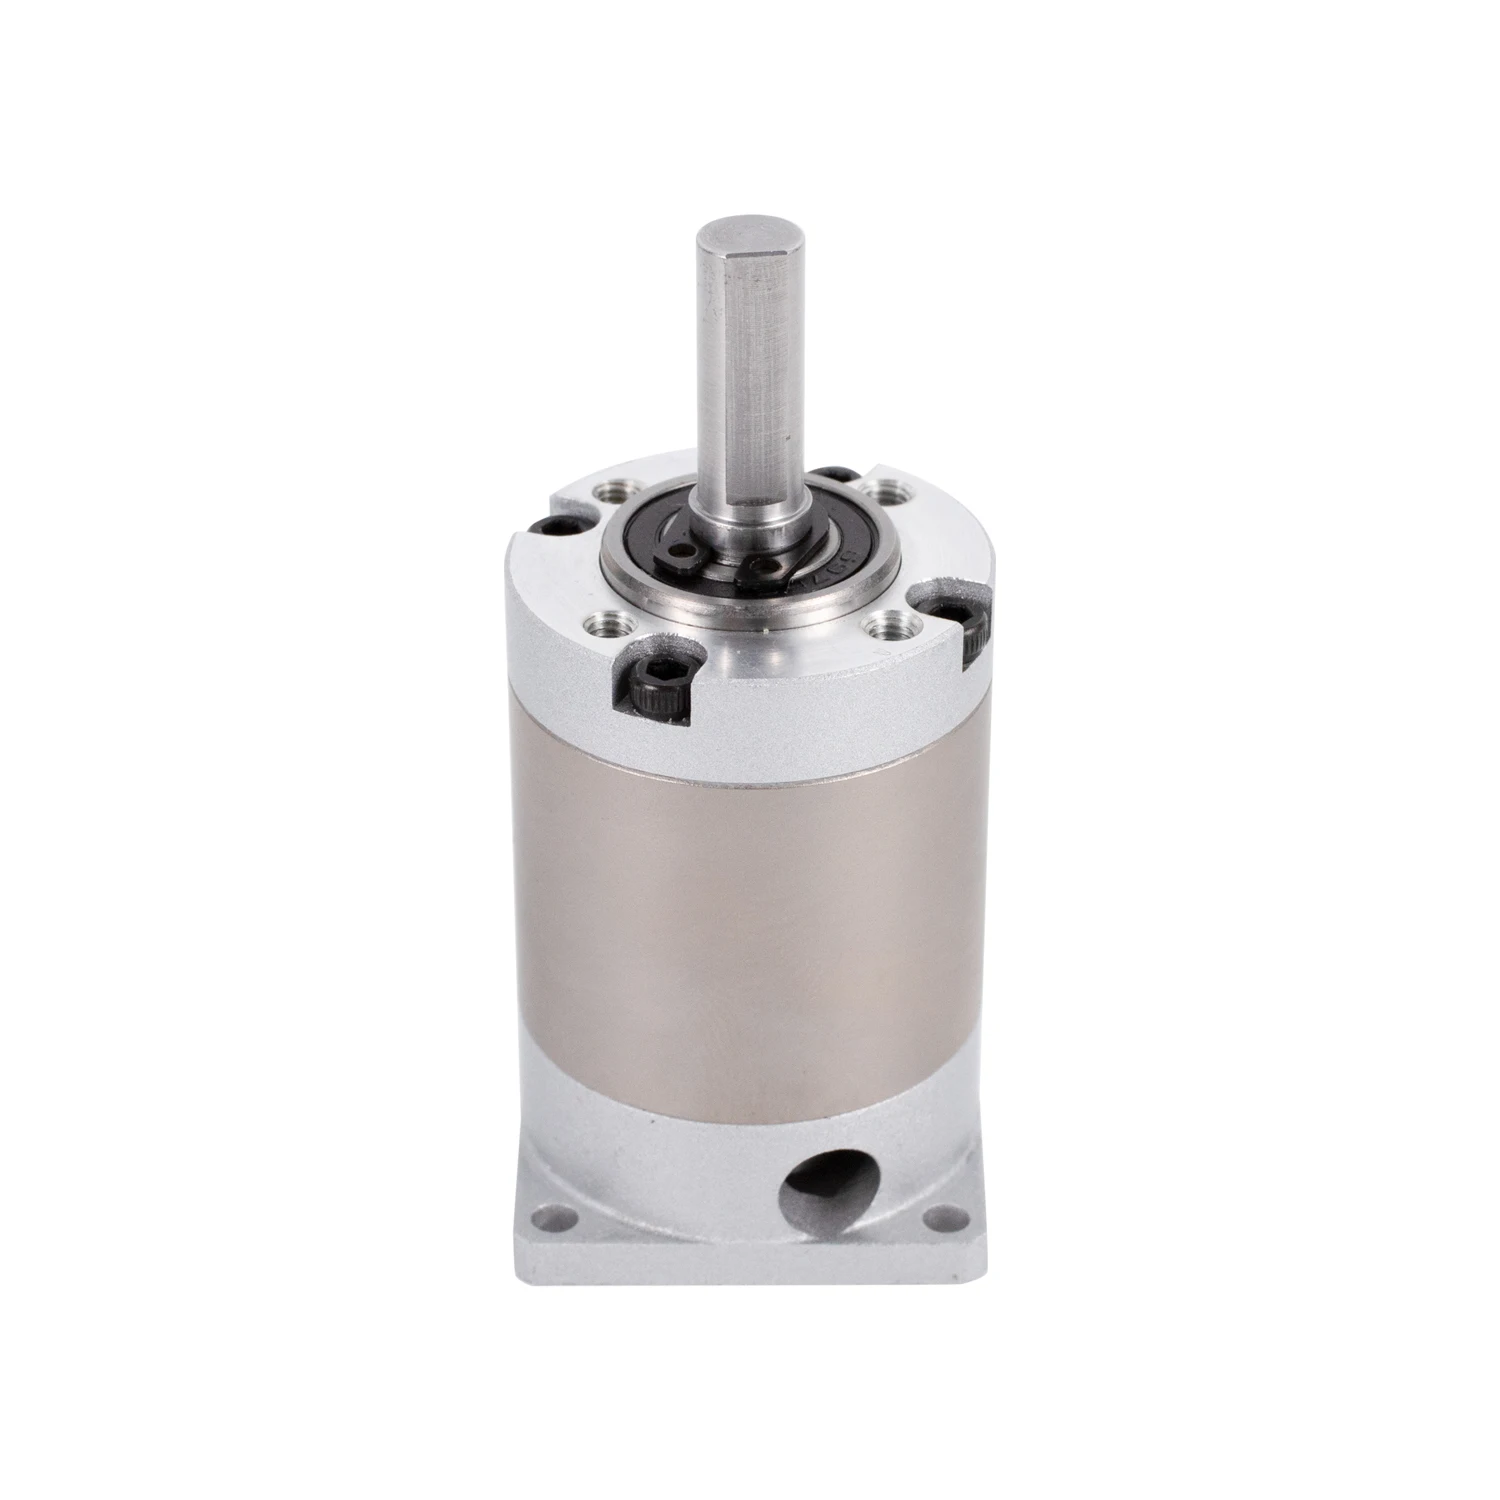
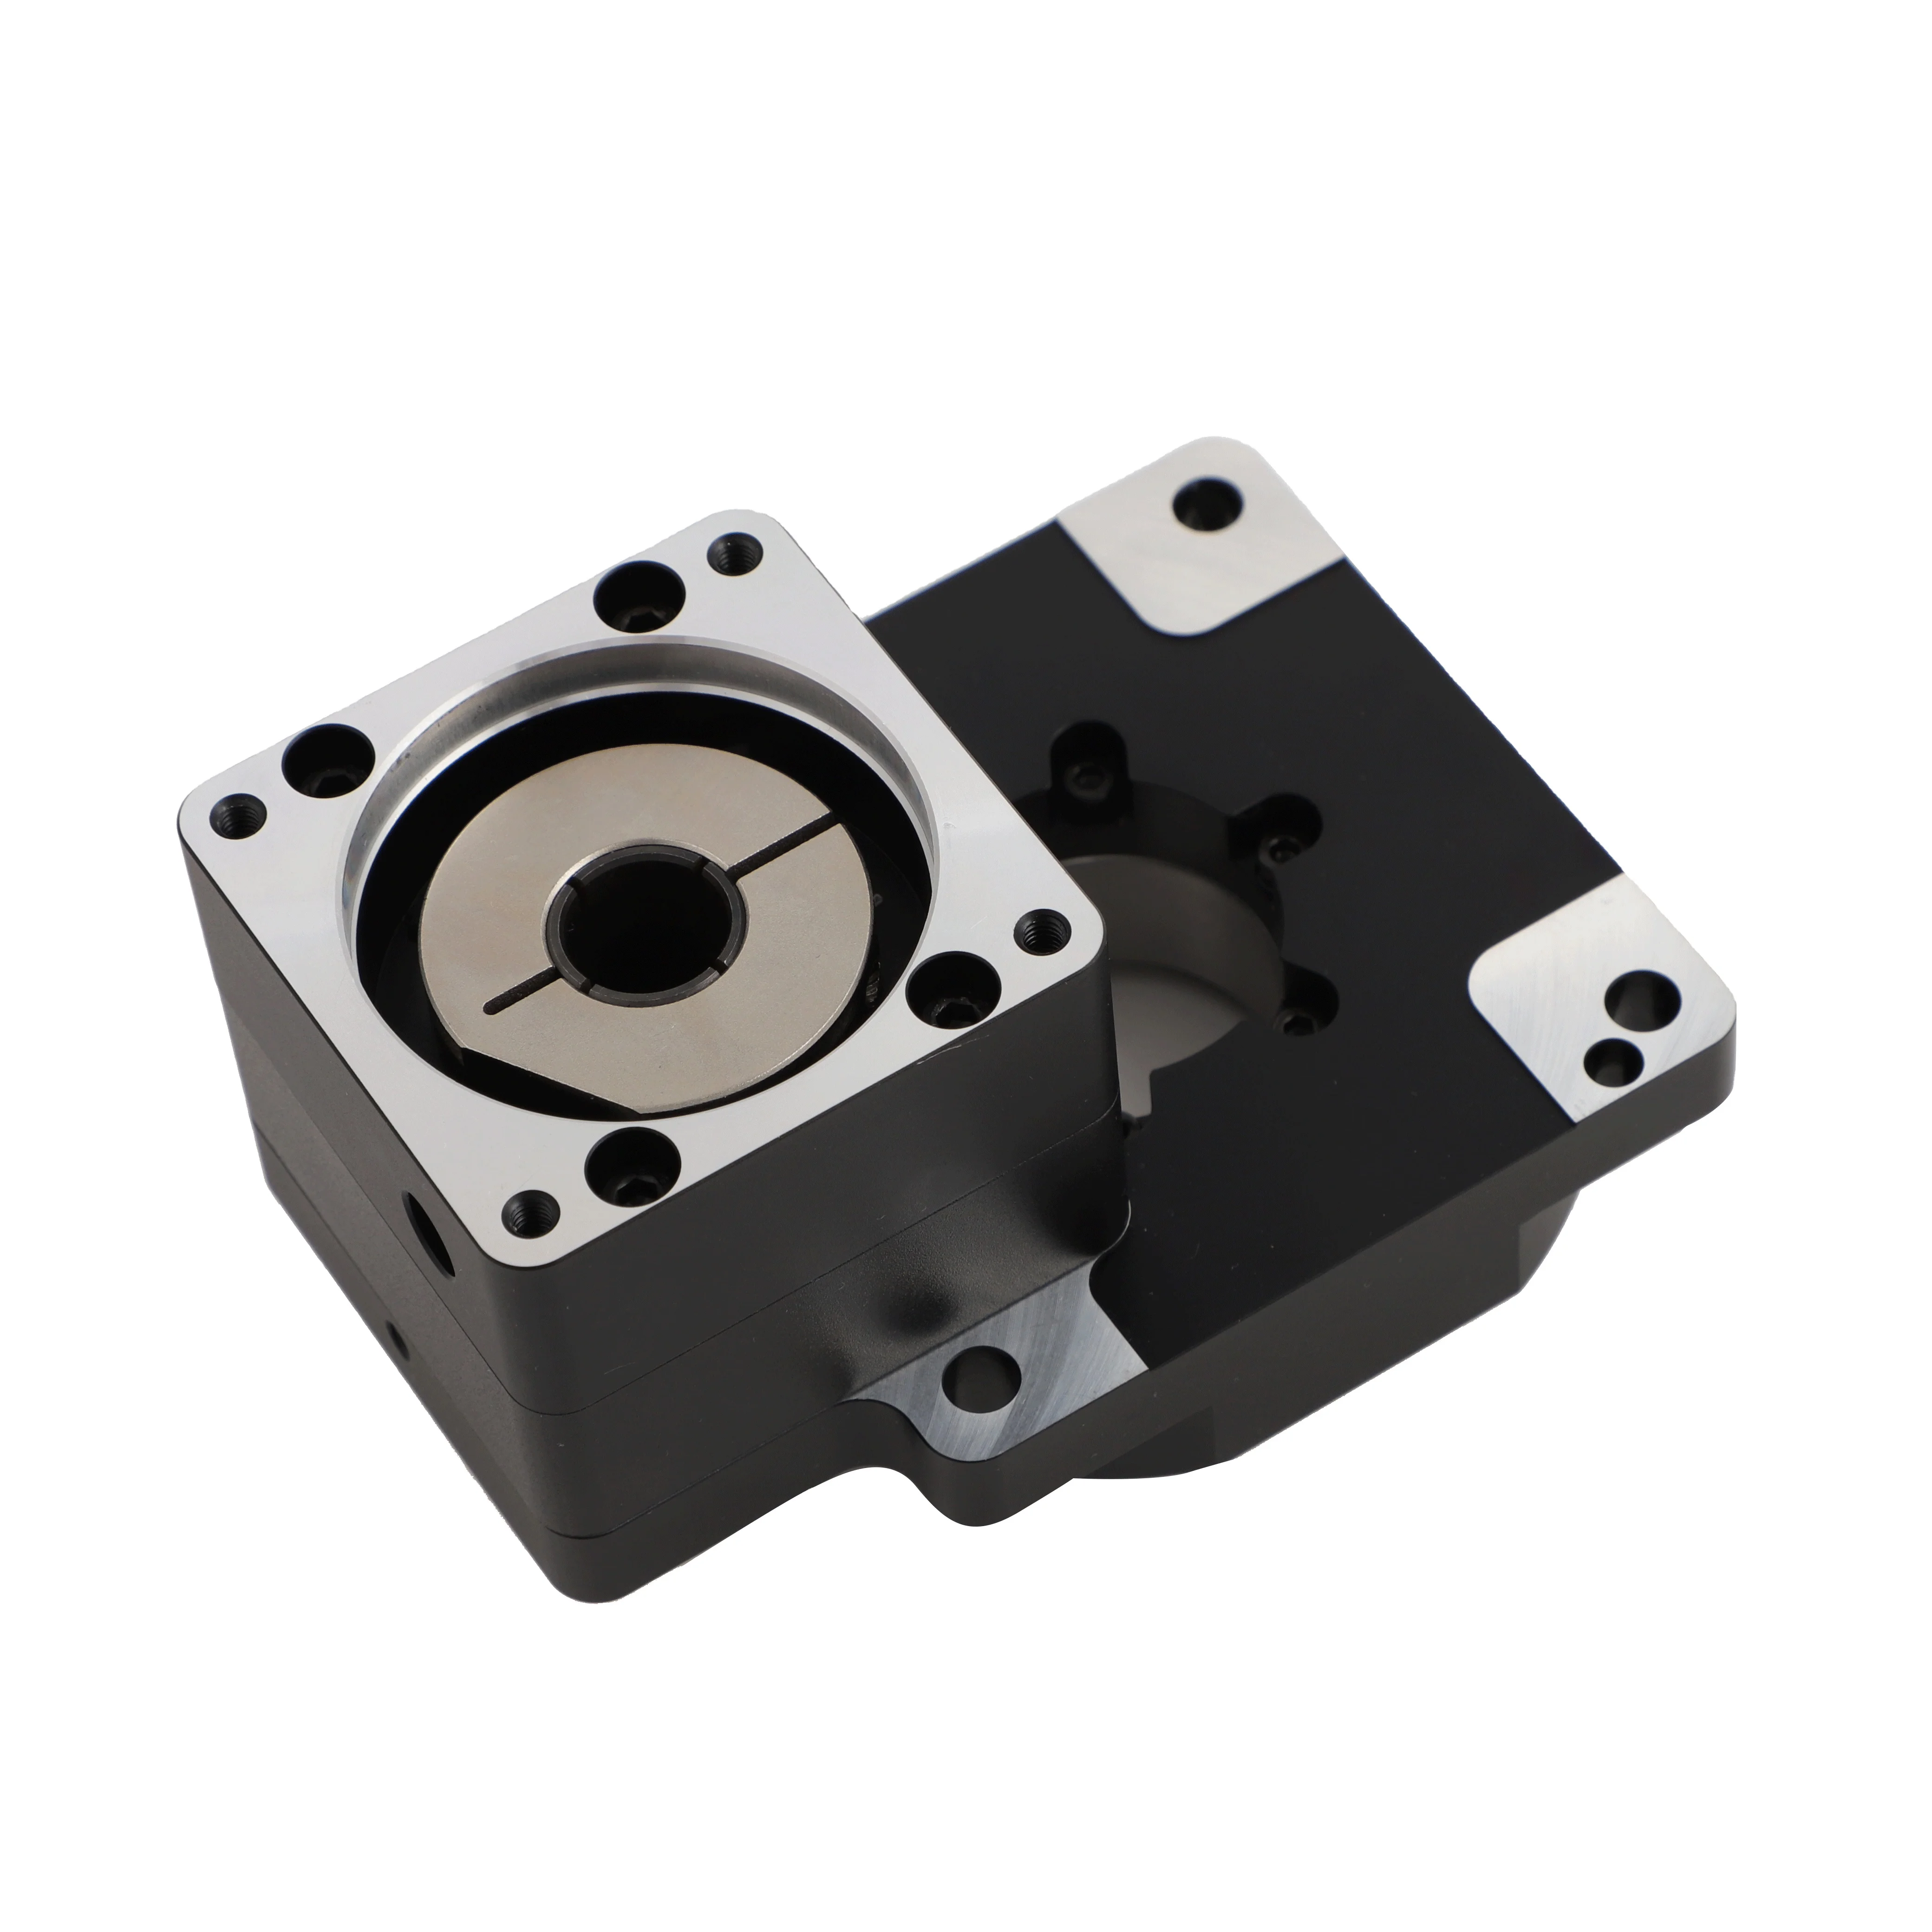
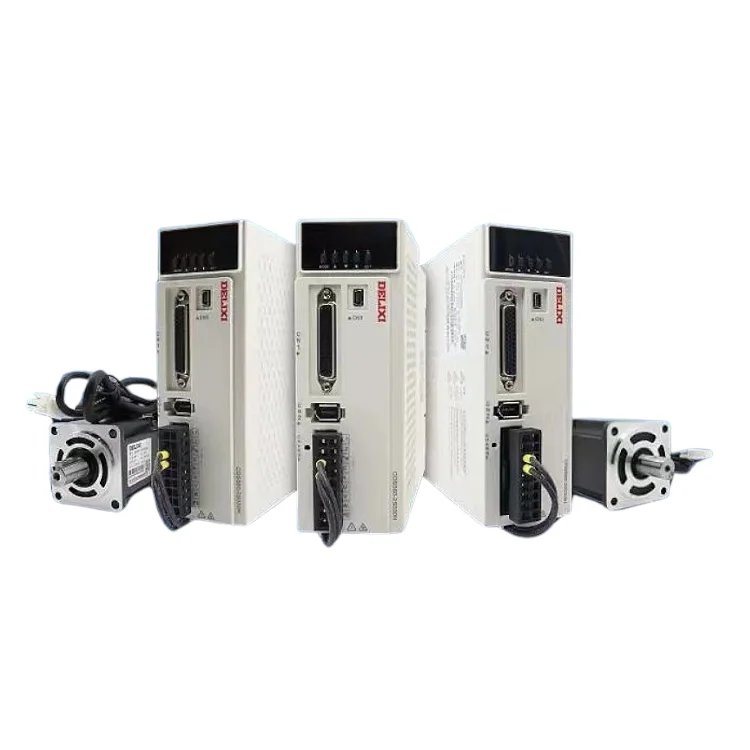
ໃນອຸປະກອນທີ່ເຮັດວຽກອັດຕະໂນມັດ, ເກີບແບບ planetary ເປັນສ່ວນສຳຄັນທີ່ຊ່ວຍຫຼຸດລົງຄວາມໄວ, ເພີ່ມອະນຸພົນ, ປັບປຸງຄວາມຖືກຕ້ອງໃນການຈັດຕັ້ງຕຳແໜ່ງ, ແລະ ຮັບປະກັນຄວາມເຂົ້າກັນໄດ້ກັບລະບົບ servo control.
ກ່ອນທີ່ຈະເລືອກເກີບ, ຕ້ອງຊັດເຈນຂໍ້ກຳນົດສຳຄັນສາມຢ່າງກ່ອນ:
1. ລະບຸຄວາມຕ້ອງການພື້ນຖານຂອງອຸປະກອນ: ມີຄວາມຈຳເປັນທີ່ຈະຕ້ອງຈັດຕັ້ງຕຳແໜ່ງຢ່າງຖືກຕ້ອງ (ເຊັ່ນ: ການຕິດສະຫຼາກ ຫຼື ການແບ່ງສ່ວນ) ຫຼື ບໍ? ມີຄວາມຈຳເປັນທີ່ຈະຕ້ອງເຮັດວຽກຢ່າງຕໍ່ເນື່ອງໃນໄລຍະຍາວ (ເຊັ່ນ: ໃນແຖວການຜະລິດ) ຫຼື ບໍ?
2. ກວດສອບປະຈຸບັນຄ່າທີ່ສຳຄັນຂອງການເຮັດວຽກ: ແຮງຂັບເຄື່ອນຂອງມໍເຕີ, ຄວາມໄວຂອງມໍເຕີ, ຄວາມໄວທີ່ອຸປະກອນຕ້ອງການໃນການສົ່ງອອກ
3. ກຳນົດຂໍ້ຈຳກັດດ້ານການຕິດຕັ້ງ ແລະ ພື້ນທີ່: ວັດແທກພື້ນທີ່ທີ່ຈຳເປັນສຳລັບການຕິດຕັ້ງເກີຣ໌ເບີ (ຄວາມຍາວ, ຄວາມກວ້າງ, ຄວາມສູງ) ລ່ວງໆ ແລະ ກວດສອບຮູບແບບການຕິດຕັ້ງ ແລະ ວິທີການເຊື່ອມຕໍ່ເສົາສົ່ງອອກ
ເວລາເລືອກເກີຣ໌ເບີແບບດາວເຄາະ, ມີຫົກປະຈຸບັນຄ່າທີ່ສຳຄັນທີ່ຕ້ອງພິຈາລະນາ :
1. ອັດຕາການຫຼຸດທອນ (ເປັນພື້ນຖານຂອງຄວາມໄວ ແລະ ອັດຕາບິດ)
ອັດຕາການຫຼຸດທອນກຳນົດປັດໄຈການເພີ່ມຂຶ້ນຂອງອັດຕາບິດ ແລະ ຄວາມໄວທີ່ສົ່ງອອກ
ສູດຄຳນວນ:
ອັດຕາການຫຼຸດທອນ = ຄວາມໄວຂອງມໍເຕີ ÷ ຄວາມໄວທີ່ຕ້ອງການໃນການສົ່ງອອກ
ຊ່ວງທີ່ໃຊ້ທົ່ວໄປ:
3, 5, 7, 10, 15, 20, 25, 40, 50, 100
ອັດຕາສ່ວນທີ່ຕ່ຳເກີນໄປຈະເຮັດໃຫ້ມີບິດທີ່ບໍ່ພຽງພໍ, ໃນຂະນະທີ່ອັດຕາສ່ວນທີ່ສູງເກີນໄປຈະສົ່ງຜົນຕໍ່ຄວາມໄວໃນການຕອບສະຫນອງ.
2. ບິດທີ່ອອກ (ກຳນົດຄວາມສາມາດໃນການຮັບນ້ຳໜັກ)
ບິດທີ່ອອກແມ່ນໜຶ່ງໃນເງື່ອນໄຂທີ່ສຳຄັນທີ່ສຸດເມື່ອເລືອກ ເກີຣ໌ແບບ planetary .
ສູດຄຳນວນທີ່ທິດສະດີ:
ບິດທີ່ອອກ ≈ ບິດຂອງມໍເຕີ ×ອັດຕາສ່ວນການຫຼຸດທອນ ×ປະສິດທິພາບຂອງການຖ່າຍໂອນ
ແຕ່ໃນການນຳໃຊ້ຈິງ, ຕ້ອງພິຈາລະນາປັດໄຈຕໍ່ໄປນີ້: ພາບບິດທີ່ປ່ຽນແປງຢ່າງໄວວ່າເມື່ອເລີ່ມຕົ້ນ ແລະ ສິ້ນສຸດ; ຄວາມຖີ່ຂອງການປ່ຽນແປງຄວາມໄວ (ການເລີ່ມເຄື່ອນ ແລະ ຢຸດ); ເວລາທີ່ເຄື່ອນໄຫວຢ່າງຕໍ່ເນື່ອງ; ການປ່ຽນແປງຂອງພາບບິດ; ການມີຢູ່ຂອງການຕັດຢ່າງທັນທີ ຫຼື ການຕິດຂັດ.
3. ຄວາມຖືກຕ້ອງຂອງຄວາມຫຼິ້ນ (ສົ່ງຜົນຕໍ່ຄວາມຖືກຕ້ອງຂອງການຈັດຕຳແໜ່ງ)
ຄວາມຫຼິ້ນເປັນດັດຊະນີທີ່ສຳຄັນໃນການປະເມີນຄວາມຖືກຕ້ອງຂອງເກີຣ໌ບອກແບບແບບດາວເຄາະ
ຄວາມແຕກຕ່າງດ້ານການນຳໃຊ້:
ລະບົບການຂົນສົ່ງ: ຄວາມຕ້ອງການທົ່ວໄປ
ອຸປະກອນການຫໍ່ຫຸ້ມ: ຄວາມຕ້ອງການປານກາງ
ເຄື່ອງຈັກການແບ່ງ: ຄວາມຕ້ອງການສູງ
ຫຸ່ນຍົນ / ການຄວບຄຸມດ້ວຍດິຈິຕອນ: ຄວາມຫຼິ້ນຕ່ຳ
ອຸປະກອນເຊມີຄອນດູເຄີ: ຄວາມຕ້ອງການຄວາມຖືກຕ້ອງສູງ
4. ການປັບຕົວຄວາມເຄື່ອນເຄີຍຂອງພາລະບານ
ໃນລະບົບເຊີໂວ, ການປັບຕົວຄວາມເຄື່ອນເຄີຍມີຜົນຕໍ່ໂດຍກົງ:
- ຄວາມໄວໃນການຕອບສະ່ອງ
- ຄວາມສະຖຽນຂອງການຈັດຕັ້ງຕຳແໜ່ງ
- ອັດຕາຄວາມຖີ່ຂອງສັນຍານເຕືອນ
ໜຶ່ງໃນໜ້າທີ່ຂອງເກີຣ໌ເປີດແບບດາວເຄາະແມ່ນ ແຖວ ຫຼຸດລົງຄວາມເຄື່ອນເຊື່ອງທີ່ເທົ່າທຽງກັບພາກສ່ວນທີ່ຮັບນ້ຳໜັກ ແລະ ’a ປັບປຸງຄວາມສະຖຽນຂອງລະບົບ .
5. ຂະໜາດການຕິດຕັ້ງ ແລະ ການຄູ່ຄ່າຂອງບ່ອນເຊື່ອມຕໍ່
ມັນເປັນສິ່ງທີ່ສຳຄັນທີ່ຈະຕ້ອງກວດສອບ:
- ຂະໜາດຂອງແຜ່ນເຊື່ອມຕໍ່ເຄື່ອງຈັກ
- ມີຕົວແທນຄວາມຍາວ, ກວ້າງ ແລະ ສູງຂອງຫຼັກການຢືດ
- ເສັ້ນຜ່າສູນກາງ ແລະ ຍາວຂອງເສົາ
- ຂໍ້ກຳນົດຂອງຮ່ອງສຳລັບແຖບເຊື່ອມຕໍ່
- ຮູບແບບຂອງສ່ວນທີ່ເຊື່ອມຕໍ່ອອກ
- ຕຳແໜ່ງຂອງຮູທີ່ໃຊ້ເພື່ອຕິດຕັ້ງ
- ຂອບເຂດທີ່ຈຳກັດຂອງພື້ນທີ່
ຄວາມແຕກຕ່າງລະຫວ່າງມໍເຕີຂອງຍີ່ຫໍ້ຕ່າງໆ ແມ່ນມີຄວາມສຳຄັນຫຼາຍ, ດັ່ງນັ້ນຈຶ່ງບໍ່ຄວນອີງໃສ່ຄວາມເຂົ້າກັນໄດ້ດ້ານກຳລັງເທົ່ານັ້ນ.
6. ແຮງທີ່ເຮັດໃຫ້ເກີດການເຄື່ອນທີ່ຕາມທາງເສັ້ນຮັດສະ່ວນ ແລະ ແຮງທີ່ເຮັດໃຫ້ເກີດການເຄື່ອນທີ່ຕາມທາງເສັ້ນແກນ (ປັດໄຈທີ່ສຳຄັນຕໍ່ຄວາມເຊື່ອຖືໄດ້ໃນໄລຍະຍາວ)
ເມື່ອສ່ວນທີ່ເຊື່ອມຕໍ່ອອກຢູ່ທ້າຍຖືກເຊື່ອມຕໍ່ກັບ u ບໍ່ແມ່ນລໍ້ເກີບ /unເກີຣ໌ແບບຊິງຄຣອນ /uບໍ່ມີຟັນເກີຣ໌ /uການຈັບຄູ່ຂອງເກີຣ໌ ,ເກີດແຮງທີ່ເຮັດໃຫ້ເກີດການບີບອັດແບບຮຽງຕາມລຳດັບ ຫຼື ແບບຕັ້ງຂື້ນ
ສິ່ງນີ້ອາດຈະເຮັດໃຫ້ເກີດ:
- ອາຍຸການໃຊ້ງານຂອງບີຢີງສັ້ນລົງ
- ມີສຽງດັງຂຶ້ນ
- ມີຄວາມສ່ຽງທີ່ນ້ຳມັນຈະລົ້ນອອກ
- ມີການສັ່ນໄຫວທີ່ປາກຂອງສ່ວນທີ່ອອກ
ມັນເປັນສິ່ງທີ່ສຳຄັນຫຼາຍທີ່ຈະຕ້ອງກວດສອບເງື່ອນໄຂການບີບອັດຢ່າງລະອຽດເວລາເລືອກໃຊ້
ຄວາມເຂົ້າໃຈຜິດທີ່ເກີດຂຶ້ນບໍ່ແປກໃຈເມື່ອເລືອກ d u ເກີຣ໌ແບບ planetary
-ຄວາມເຂົ້າໃຈຜິດທີ 1: ມຸ່ງສຸດທີ່ພະລັງງານຂອງເຄື່ອງຈັກ
ພະລັງງານບໍ່ໄດ້ກຳນົດຮູບແບບຂອງເກີຍ.
-ຄວາມເຂົ້າໃຈຜິດທີ 2: ອັດຕາການຫຼຸດຕໍ່າຍິ່ງຂຶ້ນ c ’การทดสอบ ດີຂຶ້ນ
ສິ່ງນີ້ອາດຈະເຮັດໃຫ້ປະສິດທິພາບໃນການຕອບສະຫນອງຢ່າງໄວວາເສຍຫາຍ.
-ຄວາມເຂົ້າໃຈຜິດທີ 3: ບໍ່ພິຈາລະນາທ້ອງຖິ່ນຂອງທອນເຄື່ອງຈັກ
ຕ້ອງພິຈາລະນາທອນສູງສຸດ ແລະ ສະພາບການໃຊ້ງານທີ່ມີຜົນກະທົບ.
-ຄວາມເຂົ້າໃຈຜິດທີ 4: ລະເລີຍບໍ່ເອົາໃຈໃສ່ຂະໜາດຂອງການຕິດຕັ້ງ
ສິ່ງນີ້ຈະເຮັດໃຫ້ການປະກອບເປັນໄປບໍ່ໄດ້.
ການຕັ້ງຄ່າທີ່ຈະໃຫ້ເພື່ອການເລືອກຢ່າງມາດຖານ
ເພື່ອຮັບປະກັນການເລືອກທີ່ຖືກຕ້ອງ, ພວກເຮົາແນະນຳໃຫ້ທ່ານໃຫ້ຂໍ້ມູນຕໍ່ໄປນີ້:
- ຮູບແບບ ແລະ ກຳລັງຂອງເຄື່ອງຈັກ
- ຄວາມເລັ່ງທີ່ກຳນົດ ແລະ ອຳນາດທີ່ກຳນົດ
- ຂໍ້ກຳນົດດ້ານຄວາມເລັ່ງຂອງເຄື່ອງຈັກທີ່ອອກ
- ອັດຕາການຫຼຸດລົງທີ່ຕ້ອງການ
- ປະເພດ ແລະ ນ້ຳໜັກຂອງພາລະບັນທຸກ
- ຄວາມຖີ່ຂອງການເປີດ ແລະ ປິດ
- ມີ ຫຼື ບໍ່ມີພາລະບັນທຸກແບບໄດນາມິກ
- ຂໍ້ກຳນົດດ້ານຄວາມຖືກຕ້ອງຂອງການຫຼຸດລົງ
- ຮູບແບບຂອງສ່ວນທີ່ເຊື່ອມຕໍ່ອອກ
- ຂໍ້ຈຳກັດດ້ານພື້ນທີ່ຕິດຕັ້ງ
- ເວລາການໃຊ້ງານຕໍ່ມື້
ຫົວໃຈຂອງການເລືອກເອົາເກີຣ໌ແບບດາວເຄາະ (planetary gearbox) ບໍ່ໄດ້ຢູ່ທີ່ການ "ເລືອກຮູບແບບ" ແຕ່ຢູ່ທີ່ການຈັບຄູ່ຢ່າງເປັນລະບົບ
ການເລືອກທີ່ເໝາະສົມຈະຊ່ວຍປັບປຸງຄວາມສະຖຽນ ແລະ ອາຍຸການໃຊ້ງານຂອງອຸປະກອນ ແລະ ລຸດຜ່ອນອັດຕາຄວາມລົ້ມເຫຼວ ແລະ ຄ່າໃຊ້ຈ່າຍໃນການບໍາລຸງຮັກສາ
DXTL ມຸ່ງເນັ້ນໃສ່ວິທີແກ້ໄຂດ້ານການຖ່າຍໂອນທີ່ມີຄວາມຖືກຕ້ອງສູງ ແລະ ສາມາດໃຫ້ບໍລິການດັ່ງຕໍ່ໄປນີ້:
·ການຊ່ວຍເຫຼືອໃນການເລືອກເກີຣ໌ແບບດາວເຄາະ
·ວິທີແກ້ໄຂການຈັບຄູ່ມໍເຕີ servo
·ການຄຳນວນທີ່ເກີດຂຶ້ນຈາກທອນ (torque) ແລະ ອັດຕາການຫຼຸດທອນ (reduction ratio)
·ຄຳແນະນຳທີ່ກ່ຽວຂ້ອງກັບລະດັບຄວາມຫຼວງ (backlash)
·ການກວດສອບຂະໜາດທີ່ຈະຕິດຕັ້ງ
·ການອອກແບບອິນເຕີເຟດທີ່ບໍ່ມາດຕະຖານ ແລະ ປັບແຕ່ງໄດ້
ຂະແໜງການທີ່ນຳໃຊ້:
ຫຸ່ນຍົນ, ອຸປະກອນສຳລັບຖ່ານລີເທີຽມ, ເຄື່ອງຈັກຫໍ່ຫຸ້ມ, ອຸປະກອນດິຈິຕອນ ແລະ ເສັ້ນຜະລິດຕະກຳອັດຕະໂນມັດທີ່ຫຼາກຫຼາຍ.
 ຂ່າວຮ້ອນ
2026-09-16
2026-09-16
2026-09-14
2026-09-11
2026-06-18
2026-06-01

ລິขະສິດ © 2025 ໂດຍ Delixi New Energy Technology (hangzhou) Co., Ltd. - ນະໂຍບາຍຄວາມເປັນສ່ວນຕົວ
 EN